商机详情 -
厦门航空六自由度平台
六自由度平台的"伪需求"甄别。有些项目上来就要“六自由度”,但实际工艺里只需要三轴(X/Y/Z 平移)或两轴(俯仰+方位)就能覆盖,硬上 Stewart 会把预算、维护复杂度、故障点都翻倍。甄别方法很简单:把工艺要求的六个自由度列出来,标每个轴的行程、速度、频次,如果其中三个轴全年只用得到一两次、或者行程只有几毫米,那可以考虑用"三轴直角坐标+两轴转台"的分体方案,比 Stewart 便宜也好维护。迈茨的销售侧如果在前期沟通时能帮客户把这一步捋清楚,比直接报六自由度方案更容易建立信任——当然,客户坚持要六自由度也没问题,但至少要让他知道钱花在哪了。迈茨团队可为客户提供平台与上位系统的集成调试服务。厦门航空六自由度平台
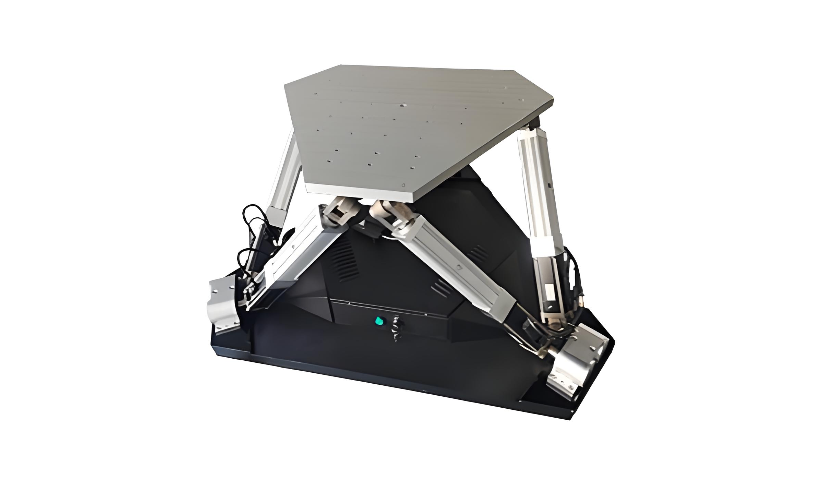
雷达与天线跟踪是六自由度另一个**向应用。传统雷达用方位-俯仰两轴转台就够了,但如果要补偿载体晃动(车载、舰载、机载),或者在暗室测试里做多轴姿态扫描,六自由度平台可以作为"二级稳定台"放在转台之上。这类场景行程不必大,但角度分辨率与重复性要好,且要能跟上载体的扰动频率。总线控制+EtherCAT 这类低延迟方案在这里几乎是必选,脉冲型伺服的抖动在高频补偿时会露馅。迈茨六自由度平台标称的角度控制 ±0.05° 对一般车载/舰载雷达的稳定补偿够用,机载因为空间和重量卡得更死,通常要往轻型化定制方向走,不能照搬工业款构型。
陕西大推力六自由度平台六自由度平台的安装基础需满足一定的水平度与承载要求。
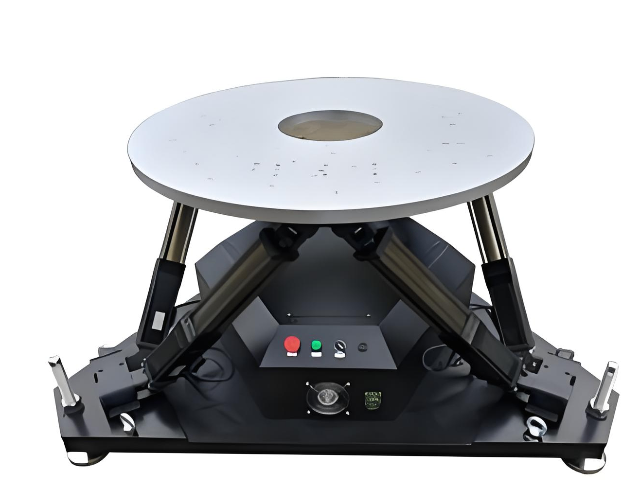
六自由度平台的控制系统是实现多轴协同,通常由工控机、多轴运动控制器、伺服驱动器与传感器网络构成。系统通过运动学算法将目标姿态解算为六支链的伸缩量,经实时闭环反馈动态调整,确保各支链同步运动,误差控制在微米级。主流控制系统支持多种通信协议,如 EtherCAT、Profinet,可与 PLC、工业机器人等设备无缝对接,实现生产线的柔性化集成。部分gao端平台配备自适应控制功能,能根据负载变化实时优化控制参数,在负载突变时保持稳定运行,适配动态测试、模拟仿真等复杂工况。
随着工业自动化升级,六自由度平台向全电化、智能化、定制化方向加速发展。江苏迈茨凭借多年精密传动技术积累,可提供从方案设计到安装调试的全流程定制服务,根据客户需求调整平台尺寸、负载能力、运动行程、精度等级与控制接口,适配医疗手术定位、工业精密装配、航空航天模拟等多元场景无锡迈茨工业自动化有限公司。平台采用模块化设计理念,支持快速换型与功能扩展,缩短设备调试时间,降低维护成本。结合数字孪生与AI算法,平台正实现更精细的运动预测与自适应控制,通过实时监测运行状态与负载变化,自动优化运动参数,提升能效与稳定性。国产化替代进程加速,国内企业在技术研发与本地化服务方面的优势逐步显现,为六自由度平台在各行业的广泛应用提供有力支撑,推动gao端装备制造的自主可控发展。
六自由度平台的应用已经从专业训练扩展到科普展览和娱乐体验领域。
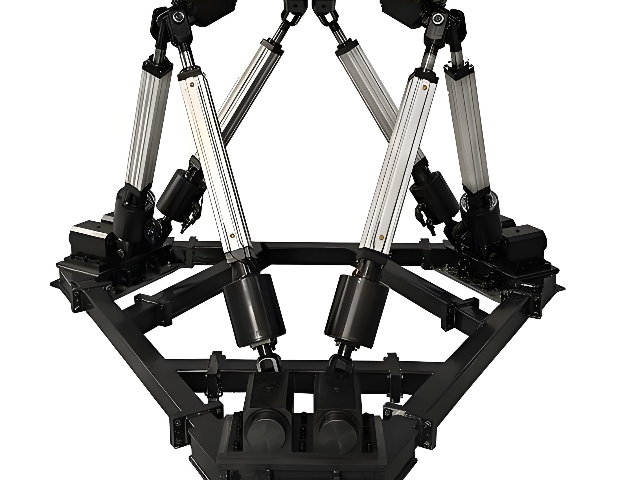
伺服电动缸液压缸气动缸安装所有点操作都使用简单的连线,与其它电子控制部件直接兼容需要油管,过滤装置和泵等。必须密切关注部件的兼容性。需要气管、过滤装置和泵等。精确定位经济,重复性好(可达?.01),具有刚性多次止动能力。需要位置检测和精密电-液压阀门部件,有可能出现爬行。实现的难度**大,需要位置检测和精密电-液压阀门部件,有可能出现爬行。控制通过固态为处理器控制设备自动操作复杂运动。需要电子/流体接口,在某些情况下需要采用异类的阀门设计。因为存在滞后效应、静区、供压和温度变化问题,所以控制很复杂。本身是非线性的,压缩电源使控制功能很复杂。在开环操作中,压缩能力会成为一种优势。速度平稳,具有变速能力,速度变化范围从。难以精确控制。随温度和磨损而变化。可能存在粘着滑动的问题。对粘着滑动和负载变化**敏感。很适合不超过5m/s高速应用。可靠性在产品的整个使用寿命内具有可重复、可复制的的性能,几乎不需要维护。对污染非常敏感。流体源需要维护。密封件容易泄露。如果勤于维护则可保证良好的可靠性。对污染非常敏感。空气源需要正确的过滤操作。可靠性好,不过通常涉及很多系统组件。出力**大350KN作用力几乎不受限制。六自由度平台的安装基础必须平整牢固,否则会影响运动精度和安全性。无锡石油化工六自由度平台
六自由度平台的控制接口支持多种通用通信协议。厦门航空六自由度平台
调节器的输出与差值对于时间的导数成正比,微分环节只能起到辅助的调节作用,它可以与其他调节结合成PD和PID调节。。。它的好处是可以根据被调节量(差值)的变化速度来进行调节,而不要等到出现了很大的偏差后才开始动作,其实就是赋予了调节器以某种程度上的预见性,可以增加系统对微小变化的响应特性。。。伺服的电流环的PID常数一般都是在驱动器内部设定好的,操作使用者不需要更改。。。速度环主要进行PI(比例和积分),比例就是增益,所以我们要对速度增益和速度积分时间常数进行合适的调节才能达到理想效果。。。位置环主要进行P(比例)调节。。。对此我们只要设定位置环的比例增益就好了。。。位置环、速度环的参数调节没有什么固定的数值,要根据外部负载的机械传动连接方式、负载的运动方式、负载惯量、对速度、加速度要求以及电机本身的转子惯量和输出惯量等等很多条件来决定,调节的简单方法是在根据外部负载的情况进行大体经验的范围内将增益参数从小往大调,积分时间常数从大往小调,以不出现震动超调的稳态值为**佳值进行设定。。。当进行位置模式需要调节位置环时,**好先调节速度环(此时位置环的比例增益设定在经验值的**小值),调节速度环稳定后。厦门航空六自由度平台