商机详情 -
大连动态六自由度平台
六自由度平台的控制系统是实现多轴协同,通常由工控机、多轴运动控制器、伺服驱动器与传感器网络构成。系统通过运动学算法将目标姿态解算为六支链的伸缩量,经实时闭环反馈动态调整,确保各支链同步运动,误差控制在微米级。主流控制系统支持多种通信协议,如 EtherCAT、Profinet,可与 PLC、工业机器人等设备无缝对接,实现生产线的柔性化集成。部分gao端平台配备自适应控制功能,能根据负载变化实时优化控制参数,在负载突变时保持稳定运行,适配动态测试、模拟仿真等复杂工况。平台的运动算法需要经过多次调试才能达到顺滑的动作衔接。大连动态六自由度平台
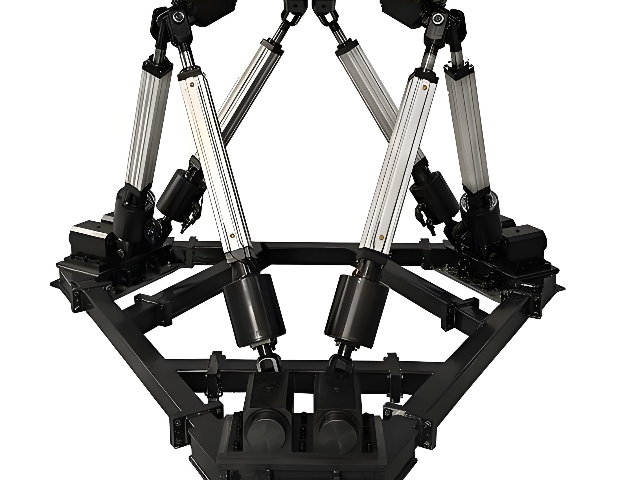
雷达与天线跟踪是六自由度另一个**向应用。传统雷达用方位-俯仰两轴转台就够了,但如果要补偿载体晃动(车载、舰载、机载),或者在暗室测试里做多轴姿态扫描,六自由度平台可以作为"二级稳定台"放在转台之上。这类场景行程不必大,但角度分辨率与重复性要好,且要能跟上载体的扰动频率。总线控制+EtherCAT 这类低延迟方案在这里几乎是必选,脉冲型伺服的抖动在高频补偿时会露馅。迈茨六自由度平台标称的角度控制 ±0.05° 对一般车载/舰载雷达的稳定补偿够用,机载因为空间和重量卡得更死,通常要往轻型化定制方向走,不能照搬工业款构型。
大连动态六自由度平台平台结构采用模块化设计,便于日常维护与检修作业。
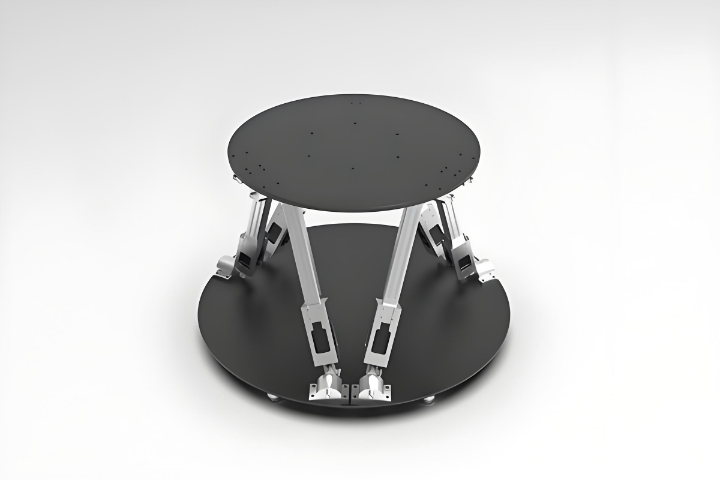
风洞试验里的模型姿态调整也会用到六自由度平台。风洞中模型要按攻角、侧滑角组合变化,同时模型内部还要走压力测点管线,传统做法是用支杆+外置机构调攻角,但六自由度可以把攻角、侧滑、滚转、平移几个自由度集成到一支 Stewart 构型里,模型周围支架更少,对流场的遮挡也小。这类应用对平台的风阻外形有要求——缸体、铰点比较好能做流线外包,否则风洞启动后平台本身会成为扰动源。迈茨的电缸本体如果裸用,截面还是偏"工业感",风洞项目一般需要额外做气动外壳包裹,这部分通常由风洞方或总包方在集成阶段处理,电缸厂侧主要保证推力、刚度、总线同步这几个硬指标。
六自由度平台的支链设计直接决定承载能力与运动范围,常见配置分为电动缸、液压缸与气动缸三种驱动形式。电动缸驱动凭借伺服控制的精细性与能耗优势,成为主流选择,定位精度可达 ±0.005mm,响应速度快至毫秒级,适配中小型负载与高精度场景;液压缸驱动则以大推力为he心优势,适合数十吨级重载工况,如航空航天大型结构件测试;气动缸驱动成本较低,适合轻载、低精度的教学演示场景。支链与平台的连接多采用虎克铰或球铰,确保运动灵活性,铰位摆角需通过运动学正逆解精细计算,避免干涉,保证平台在工作空间内的流畅运动。平台运动参数能根据用户需求进行调整。
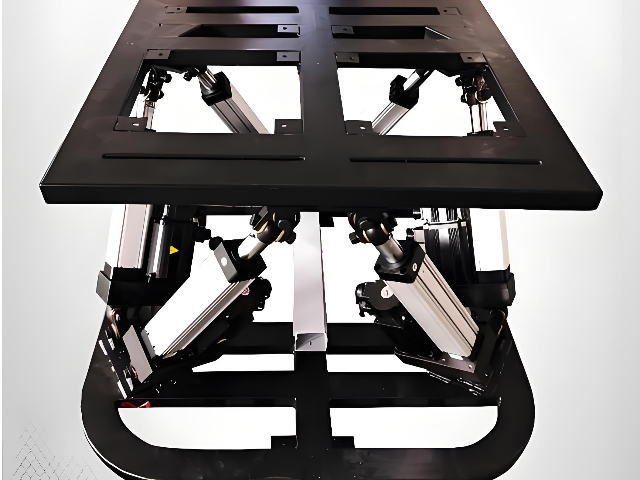
电动缸是将伺服电机与丝杠一体化设计的模块化产品,将伺服电机的旋转运动转换成直线运动,同时将伺服电机**佳***-精确转速控制,精确转数控制,精确扭矩控制转变成-精确速度控制,精确位置控制,精确推力控制;实现高精度直线运动系列的全新**性产品。中文名电动缸推力10kg到35T行程1~2500mm速度目录1产品简介2规格参数3特点▪闭环伺服控制▪低成本维护▪配置灵活性4应用5优势电动缸产品简介编辑随着工厂自动化的要求越来越高,电动缸应运而生。所谓电动缸(也称为电动执行器)就是用各种电动机(如伺服电动机、步进电动机、电动机)带动各种螺杆(如滑动螺杆、滚珠螺杆)旋转,通过螺母转化为直线运动,并推动滑台沿各种导轨(如滑动导轨、滚珠导轨、高刚性直线导轨)像气缸那样作往复直线运动。为适应不同的要求,电动缸已有多种品种规格,也有不同的名称,如:电动滑台、直线滑台、工业机械手臂等。按照自动化发展的状况可分为三大类:短行程系列高刚性系列薄型系列在3大系列中。沿海地区使用比较***的规格有:日规、欧规...电动缸的竞争相对比较大,因为在代替劳动力不单单指劳力上的取代,更多时候讲究其灵活性,因而通常要求电动缸的各种参数达到比较高的要求。平台通过电动缸伸缩实现俯仰、滚转与升降动作。大连动态六自由度平台
六自由度平台适合作为多轴运动仿真试验的承载基础。大连动态六自由度平台
伺服电动缸的应用领域十分***,因为伺服电动缸是做往返直线运动,所以很多地方都有用到伺服电动缸。***万里疆就来跟大家讲解一下伺服电动缸的结构,伺服电动缸的原理。伺服电动缸伺服电动缸是集伺服电机和丝杠为一体的模块化产品。它将旋转运动转化为直线运动,来进行运动,同时充分发挥了伺服电机的优势,将精确的速度控制,精确的转矩控制转化为精确的速度控制、推力控制,在这种情况下,可以实现了高精度直线运动系列的**性新产品。伺服电动缸结构:伺服电动缸的结构比较简单,它主要由驱动机构、减速装置、直线传动机构和机构四大部分组成。伺服电缸的驱动电机类型有直流电机、交流电机、步进电机、伺服电机等等几种。伺服电缸的减速装置一般情况下由齿轮减速、蜗轮蜗杆、行星齿轮、谐波减速等构成。伺服电缸的直线传动机构主要有梯形丝杆、滚珠丝杆、滚柱丝杆、滑动导轨等。伺服电动缸原理:伺服电动缸的原理其实并不复杂,伺服电动缸是一种由电驱动旋转的螺杆,螺母转化为直线运动,实现往返运动,从而完成各种设备的精确推拉、关闭、起降控制。电机的主要部件有:电机、螺母、防转装置、伺服电机、交流电机。丝杠分为滚珠丝杠、型丝杠,电动缸电机防护等级为IP66。大连动态六自由度平台