商机详情 -
惠州六自由度平台设计报告
六自由度平台的控制系统是实现多轴协同,通常由工控机、多轴运动控制器、伺服驱动器与传感器网络构成。系统通过运动学算法将目标姿态解算为六支链的伸缩量,经实时闭环反馈动态调整,确保各支链同步运动,误差控制在微米级。主流控制系统支持多种通信协议,如 EtherCAT、Profinet,可与 PLC、工业机器人等设备无缝对接,实现生产线的柔性化集成。部分gao端平台配备自适应控制功能,能根据负载变化实时优化控制参数,在负载突变时保持稳定运行,适配动态测试、模拟仿真等复杂工况。利用该平台可验证设备在摇摆环境下的工作稳定性。惠州六自由度平台设计报告
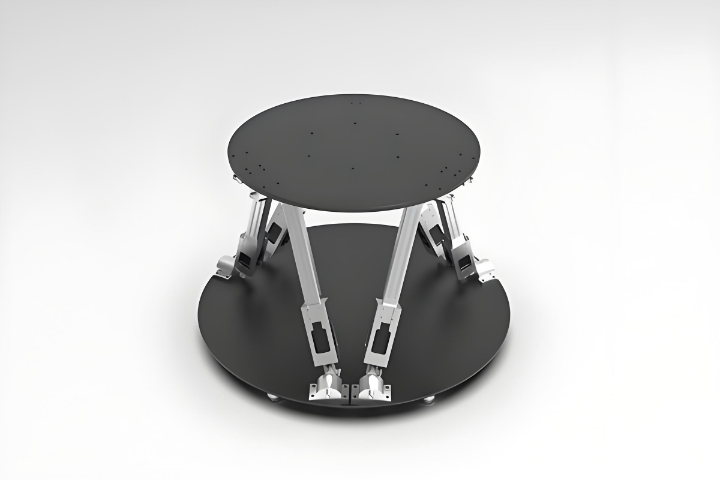
选六自由度平台时,很多人会先盯着"载重多少吨"这一个指标,其实更容易踩坑的是工作空间与刚度的匹配。Stewart 构型的运动范围是由六缸行程、铰点半径、上下平台直径共同决定的,同样 1 米缸行程,铰点布得开工作空间就大、但刚度会降,铰点收得紧刚度高、但姿态角会受限。选型阶段一般会让厂方出一组工作空间包络图,把你需要的蕞不利位姿点(比较大俯仰+比较大平移的组合)套进去看有没有碰限位。迈茨在做六自由度方案时,通常会先问清上平台尺寸、负载重心、六个自由度的行程与速度需求,再用逆解算一遍缸长包络,避免交付后发现某个姿态伸不到。惠州六自由度平台设计报告六自由度平台的维护周期建议根据实际运行时长进行安排。
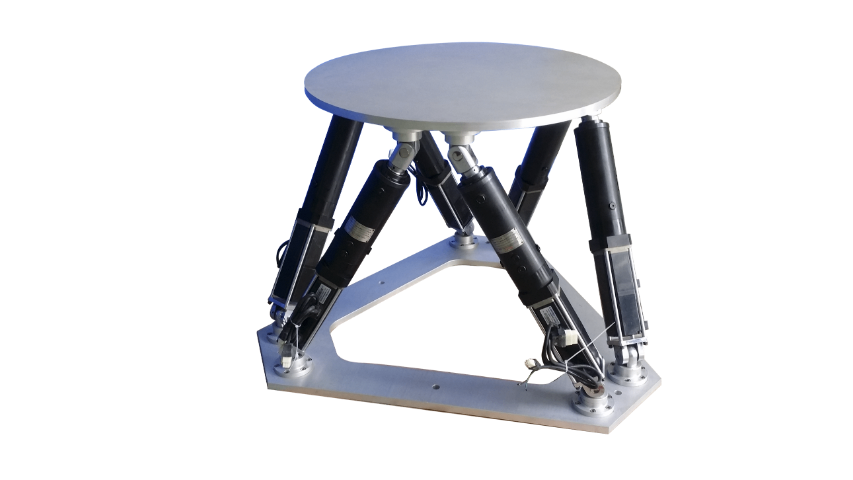
模拟训练与科研教育应用
六自由度平台在模拟训练与科研教育领域应用guang泛。飞行模拟器借助平台还原复杂气象条件下的飞行姿态,包括起飞、巡航、转弯、降落等全流程模拟,帮助飞行员在安全环境中提升操作技能与应急处置能力;船舶驾驶模拟器通过模拟海浪冲击下的船体摇摆、航向变化与动力响应,为船员提供逼真的训练场景,降低海上实训风险;地震模拟器可复现不同强度地震波的运动特性,为建筑结构抗震试验、地震救援设备测试与应急演练提供可控环境。科研教育中,平台为运动学研究、自动化控制教学与机器人技术开发提供直观实验载体,帮助学生理解空间运动原理与多轴协同控制技术。平台支持模块化扩展,可集成力觉反馈、视觉追踪等设备,打造沉浸式教学与科研环境,促进理论与实践深度结合。
卫星与航天器的地面姿控测试是六自由度平台较进阶的一类应用。卫星在真空罐里要做姿态机动验证,地面先用气浮或 Stewart 平台模拟失重下的三轴转动+三轴平移,配合太阳模拟器、星敏感器做闭环。这类项目对平台的微动平稳性要求高,因为星敏感器对角抖动很敏感,平台自身的反向间隙、丝杠周期性误差都会被放大。电缸方案要做到微米级位移分辨率、角秒级角度分辨率,通常需要在丝杠预压、铰点消隙、光栅闭环、控制滤波几个环节一起下手。迈茨电缸侧加光栅可到微米级,移植到六自由度后整体指标会受多轴耦合影响,航天类项目一般还要做气浮+六自由度复合方案,纯 Stewart 电缸款多用于中低阶组件测试与教学科研。平台的安全急停按钮分布在操作区域的多个便利位置。
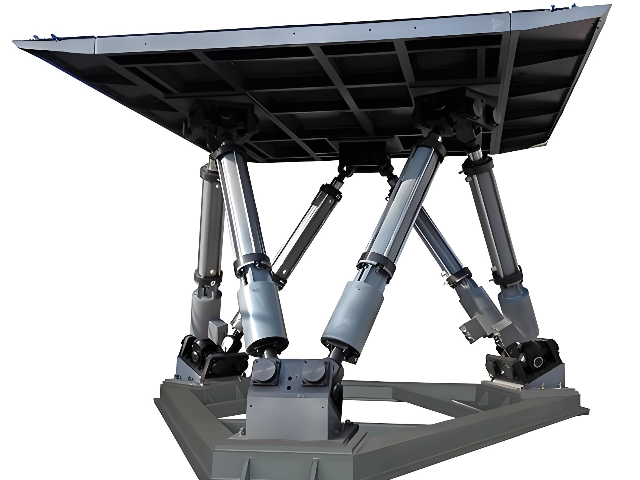
六自由度平台的控制系统分层一般是"上位机轨迹规划 → 运动控制器逆解 → 六轴驱动器 → 电缸"。逆解这一步是关键,给定上平台的目标位姿(X/Y/Z/ROLL/PITCH/YAW),要实时算出六根缸各自该伸多长,解算频率通常要跑到 1kHz 以上,否则高速轨迹会卡顿。控制器侧还要做雅可比矩阵监控,防止平台走到奇异位形(此时六缸驱动力矩会趋向无穷,实际表现就是某一缸突然冲限位)。迈茨的六自由度方案在总线同步上用 EtherCAT 类低延迟协议,逆解一般跑在 IPC 或专yong运动控卡上,交付时这部分软件多由控卡厂或集成商提供,电缸厂侧主要保证缸的响应带宽与编码器反馈延迟够小。这种平台能帮助研发人员在实验室里复现复杂的空间运动轨迹。常州防爆六自由度平台
六自由度平台在船舶模拟中用于还原海浪引起的摇摆运动。惠州六自由度平台设计报告
工业测试与装备研发应用
在工业测试领域,六自由度平台已成为产品研发与质量验证的he心装备。汽车行业中,平台用于底盘、悬架及电池系统的耐久性测试,可模拟颠簸路面、紧急制动、转向等复杂行驶状态,获取真实工况下的性能数据,缩短研发周期;航空航天领域适配发动机装配对位、卫星部件振动试验与航天器对接模拟,帮助工程师验证产品在极端环境下的可靠性;新能源领域支持海上风电设备的海浪补偿模拟与光伏追踪系统的姿态测试,保障运维安全与能源转换效率;精密制造中助力he心部件的装配精度控制,通过六轴姿态调整实现复杂零件的精细对接,降低碰撞风险,提升生产效率。平台还可用于工程机械的操作性能测试与农业机械的田间作业模拟,为各类装备的性能优化提供科学依据。 惠州六自由度平台设计报告