商机详情 -
动态六自由度平台费用
模拟训练与科研教育应用
六自由度平台在模拟训练与科研教育领域应用guang泛。飞行模拟器借助平台还原复杂气象条件下的飞行姿态,包括起飞、巡航、转弯、降落等全流程模拟,帮助飞行员在安全环境中提升操作技能与应急处置能力;船舶驾驶模拟器通过模拟海浪冲击下的船体摇摆、航向变化与动力响应,为船员提供逼真的训练场景,降低海上实训风险;地震模拟器可复现不同强度地震波的运动特性,为建筑结构抗震试验、地震救援设备测试与应急演练提供可控环境。科研教育中,平台为运动学研究、自动化控制教学与机器人技术开发提供直观实验载体,帮助学生理解空间运动原理与多轴协同控制技术。平台支持模块化扩展,可集成力觉反馈、视觉追踪等设备,打造沉浸式教学与科研环境,促进理论与实践深度结合。 平台响应速度能满足多数动态仿真场景的实时性要求。动态六自由度平台费用
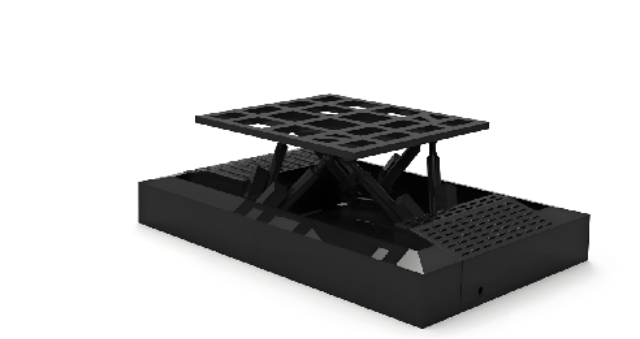
在测试检测场景里,六自由度平台常被用作"多轴激振台"的替代或补充。 传统三轴振动台多做正交激励,而 Stewart 构型的六自由度平台可以给出更为复杂的耦合位移,适合做相机云台稳像测试、车载雷达安装姿态模拟、惯性导航器件标定等。 这类应用对平台的重复定位一致性要求偏高,因为测试数据要做批次比对,平台自身如果漂移就会污染结果。 电动缸方案在这里的好处是可加光栅尺闭环,把位移分辨率再往上提一档。迈茨的电缸侧开环 ±0.01mm、加光栅可到微米级,移植到六自由度上时,整体精度会受铰点间隙、平台变形、标定残差多层因素影响,实际交付前一般要做一次全工作空间的点位标定,把误差场记下来供测试软件补偿。航天六自由度平台工作原理为了确保长期稳定运行,平台的机械结构需要定期检查与维护。
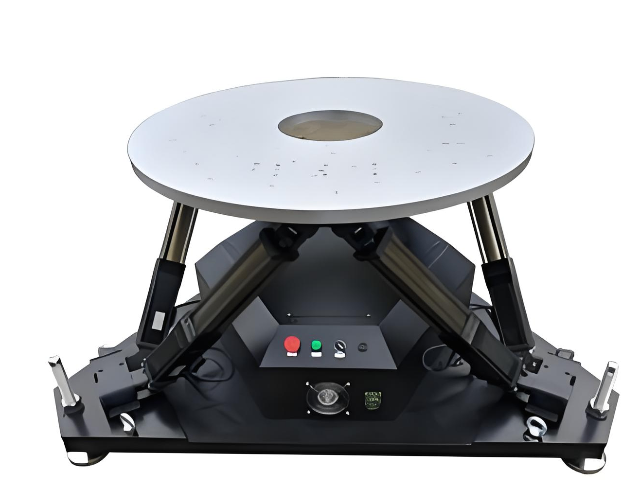
又可以平行安装,需要时还可以增加各种附件,比如限位开关、预紧螺母等。低成本维护即使在复杂的环境下工作,其维护方面也只需要定期的注脂润滑,电动缸整体没有易损的零部件,因此不需要经常性的维护更换。伺服电动缸精密控制系统伺服电动缸主要功能是通过计算机发送指令给伺服驱动器,伺服驱动器根据指令驱动伺服电机运转,通过减速器、换向齿轮传动机构带动滚珠丝杠副旋转;丝杠螺母径向限位,在丝杠旋转力矩的驱动下与推杆一起做往复直线运动,在丝杠端部安装有多圈绝对值编码器作为位置反馈装置,用于实时反馈推杆位置。广泛应用于实验设备高频振动台、高频冲击台、造波机、仿真平台、工业自动化生产线、装配线、升降台、阀门控制、食品医疗行业、数控机床、包装机、汽车电子压装机、定位、自动调节控制、雷达支撑架、发射平台升降机构、多种***装备、多自由度平台等等。
六自由度平台的控制系统分层一般是"上位机轨迹规划 → 运动控制器逆解 → 六轴驱动器 → 电缸"。逆解这一步是关键,给定上平台的目标位姿(X/Y/Z/ROLL/PITCH/YAW),要实时算出六根缸各自该伸多长,解算频率通常要跑到 1kHz 以上,否则高速轨迹会卡顿。控制器侧还要做雅可比矩阵监控,防止平台走到奇异位形(此时六缸驱动力矩会趋向无穷,实际表现就是某一缸突然冲限位)。迈茨的六自由度方案在总线同步上用 EtherCAT 类低延迟协议,逆解一般跑在 IPC 或专yong运动控卡上,交付时这部分软件多由控卡厂或集成商提供,电缸厂侧主要保证缸的响应带宽与编码器反馈延迟够小。平台的电气柜采用防尘设计,适应一般工厂车间环境。
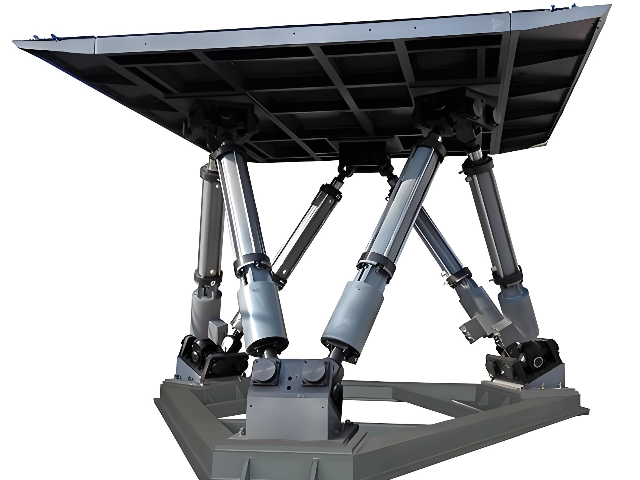
雷达与天线跟踪是六自由度另一个**向应用。传统雷达用方位-俯仰两轴转台就够了,但如果要补偿载体晃动(车载、舰载、机载),或者在暗室测试里做多轴姿态扫描,六自由度平台可以作为"二级稳定台"放在转台之上。这类场景行程不必大,但角度分辨率与重复性要好,且要能跟上载体的扰动频率。总线控制+EtherCAT 这类低延迟方案在这里几乎是必选,脉冲型伺服的抖动在高频补偿时会露馅。迈茨六自由度平台标称的角度控制 ±0.05° 对一般车载/舰载雷达的稳定补偿够用,机载因为空间和重量卡得更死,通常要往轻型化定制方向走,不能照搬工业款构型。
当平台进行快速俯仰动作时,控制系统的运算周期需要足够短才行。济南航海六自由度平台
一套稳定的六自由度平台,离不开机械、电气与软件三部分的高效配合。动态六自由度平台费用
六自由度平台的支链设计直接决定承载能力与运动范围,常见配置分为电动缸、液压缸与气动缸三种驱动形式。电动缸驱动凭借伺服控制的精细性与能耗优势,成为主流选择,定位精度可达 ±0.005mm,响应速度快至毫秒级,适配中小型负载与高精度场景;液压缸驱动则以大推力为he心优势,适合数十吨级重载工况,如航空航天大型结构件测试;气动缸驱动成本较低,适合轻载、低精度的教学演示场景。支链与平台的连接多采用虎克铰或球铰,确保运动灵活性,铰位摆角需通过运动学正逆解精细计算,避免干涉,保证平台在工作空间内的流畅运动。动态六自由度平台费用