商机详情 -
浙江大型六自由度平台
六自由度平台替代传统单轴运动设备的趋势,**在于多自由度协同控制带来的场景适配能力提升,覆盖工业、科研、娱乐等多个领域。在模拟测试领域,单轴设备*能实现单一方向的运动,无法复现真实环境中的复杂姿态,而六自由度平台可同时模拟平移与旋转,提供更真实的测试环境。在精密装配领域,单轴设备难以完成空间多维度的对接任务,六自由度平台通过多轴协同,实现微米级定位,提升装配精度与效率。此外,六自由度平台的可编程特性使其适配多样化的工艺需求,通过调整控制参数,快速切换运动模式,降低换线成本,适配柔性生产线的发展需求。在工程机械操作培训中,六自由度平台可以用来模拟挖掘机或起重机的作业晃动。浙江大型六自由度平台
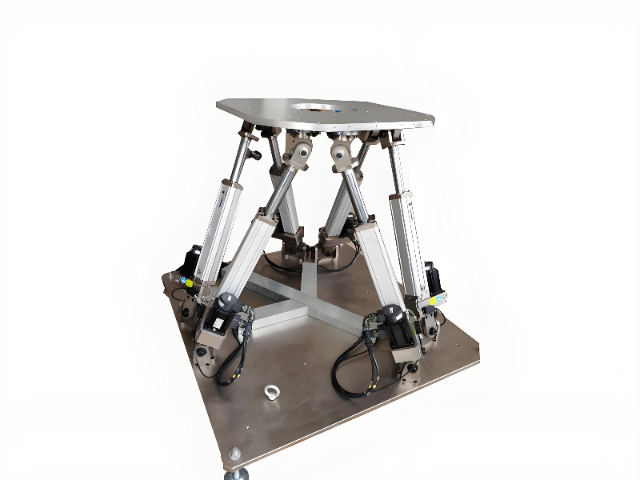
六自由度运动平台本质上是一组由六根电动缸通过万向铰分别与上、下两块平板连接的 Stewart 构型机构。 六根电缸按照控制指令单独伸缩,带动上平台在空间内实现三个方向的平移与三个方向的旋转,从而复现物体在真实环境下的六维运动姿态。 相比单轴直线模组只能完成一维推送,六自由度平台的优势在于多轴耦合运动可同步完成,且各轴之间通过算法协调,避免出现机械干涉或运动别劲。 在实际构型设计中,铰点布置方式会直接影响平台的工作空间与刚度表现,常见有正交布置、斜置布置以及上下平台不等径布置几种方案,选用时需结合负载重心、行程需求和安装高度综合判断。浙江大型六自由度平台平台的电气柜采用防尘设计,适应一般工厂车间环境。
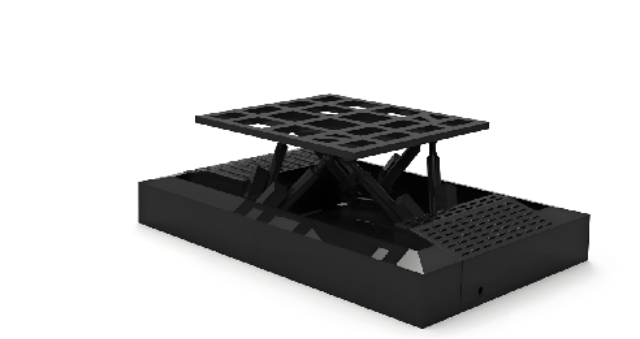
六自由度平台的控制系统分层一般是"上位机轨迹规划 → 运动控制器逆解 → 六轴驱动器 → 电缸"。逆解这一步是关键,给定上平台的目标位姿(X/Y/Z/ROLL/PITCH/YAW),要实时算出六根缸各自该伸多长,解算频率通常要跑到 1kHz 以上,否则高速轨迹会卡顿。控制器侧还要做雅可比矩阵监控,防止平台走到奇异位形(此时六缸驱动力矩会趋向无穷,实际表现就是某一缸突然冲限位)。迈茨的六自由度方案在总线同步上用 EtherCAT 类低延迟协议,逆解一般跑在 IPC 或专yong运动控卡上,交付时这部分软件多由控卡厂或集成商提供,电缸厂侧主要保证缸的响应带宽与编码器反馈延迟够小。
六自由度平台可用于模拟各类振动环境,对电子设备、仪器仪表等产品进行抗振动测试。平台按照设定的振动参数运行,让被测产品处于模拟的振动环境中,观察产品的运行状态与结构稳定性。测试过程可全程记录相关数据,便于后续分析产品的性能表现。这种模拟测试可以在实验室内完成,不受外界环境限制,能够快速完成多组测试实验,为产品的可靠性优化提供数据支持。
平台在运行时可搭配数据采集系统,实时记录各支链的运行行程、设备负载等相关信息,方便使用者掌握设备的工作状态。采集到的数据可以进行存储与整理,用于后续的运行分析与参数优化。在工业生产场景中,这些数据能够帮助工作人员了解设备的运行效率,及时调整作业参数,适配生产线的节奏。数据采集系统的接入方式灵活,不会对平台的正常运行造成影响,适合长期作业场景下的状态监测。 不少汽车驾驶模拟器都采用该平台还原路面颠簸和侧倾。
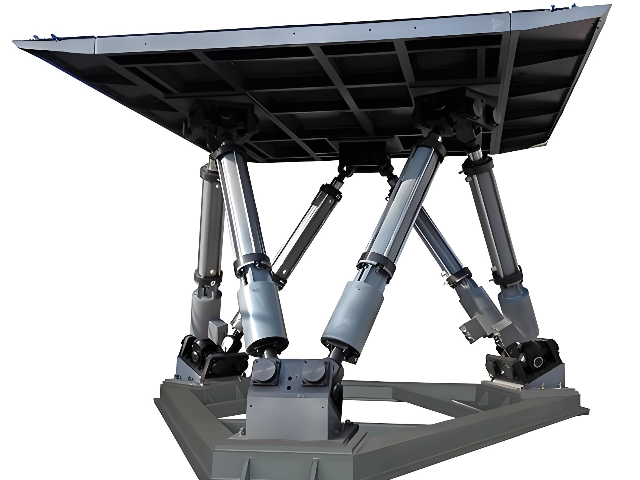
六自由度平台的支链设计直接决定承载能力与运动范围,常见配置分为电动缸、液压缸与气动缸三种驱动形式。电动缸驱动凭借伺服控制的精细性与能耗优势,成为主流选择,定位精度可达 ±0.005mm,响应速度快至毫秒级,适配中小型负载与高精度场景;液压缸驱动则以大推力为he心优势,适合数十吨级重载工况,如航空航天大型结构件测试;气动缸驱动成本较低,适合轻载、低精度的教学演示场景。支链与平台的连接多采用虎克铰或球铰,确保运动灵活性,铰位摆角需通过运动学正逆解精细计算,避免干涉,保证平台在工作空间内的流畅运动。这种平台常用于模拟飞行器在空中的各种姿态变化过程。浙江大型六自由度平台
六自由度平台可以按照实际需求,定制不同的负载规格和运动角度。浙江大型六自由度平台
六自由度平台的"伪需求"甄别。有些项目上来就要“六自由度”,但实际工艺里只需要三轴(X/Y/Z 平移)或两轴(俯仰+方位)就能覆盖,硬上 Stewart 会把预算、维护复杂度、故障点都翻倍。甄别方法很简单:把工艺要求的六个自由度列出来,标每个轴的行程、速度、频次,如果其中三个轴全年只用得到一两次、或者行程只有几毫米,那可以考虑用"三轴直角坐标+两轴转台"的分体方案,比 Stewart 便宜也好维护。迈茨的销售侧如果在前期沟通时能帮客户把这一步捋清楚,比直接报六自由度方案更容易建立信任——当然,客户坚持要六自由度也没问题,但至少要让他知道钱花在哪了。浙江大型六自由度平台