商机详情 -
端侧算力六维力传感器总成
六维力传感器的数据输出速率,需要匹配上层控制系统运算节奏,保障交互动作的响应配合。传感器会按照固定时间间隔向外输出六路力学数据,这个时间间隔对应输出速率。机器人控制系统也有自身循环运算周期,控制系统每一轮循环读取传感器数据,再生成运动指令。当传感器输出速率低于控制器运算周期,控制器部分循环周期拿不到力学数据;输出速率过高,会产生大量数据,加大通讯链路与控制器的数据处理负担。前期方案设计,梳理控制系统循环周期参数,选择与之适配的传感器输出速率。部分传感器支持修改输出速率参数,可以结合现场调试情况调整。数据传输过程存在时延,时延叠加会造成力学信息和设备实际接触状态出现时间差。调试阶段观察接触瞬间设备动作,判断输出速率、时延是否满足现场接触作业的运行要求。扭矩力传感器在动力传动测试场景使用较多,记录转轴运转过程中实时产生的扭转力学数值。端侧算力六维力传感器总成
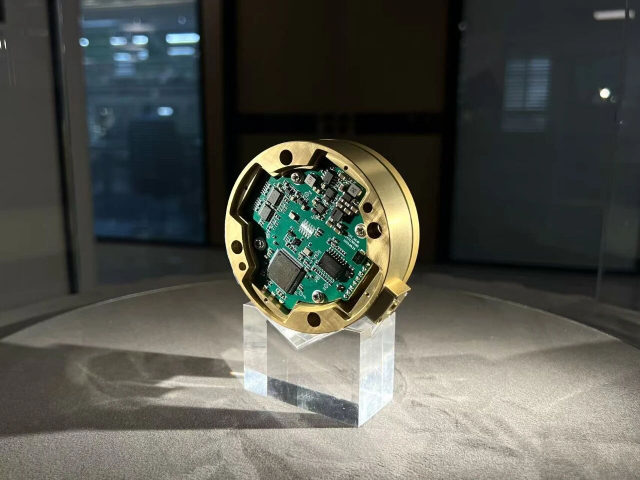
六维力传感器在装配机器人场景使用时,力学反馈信息辅助完成工件对接与装配调整动作。自动化装配作业当中,零件之间存在尺寸公差,单纯依靠位置指令移动机械臂,容易出现零件硬顶卡死情况。六维力传感器采集装配过程产生力与扭矩,当两个工件接触干涉,力学数值立刻上升。控制系统读取力学数据,调整机械臂姿态,微调位置,释放掉接触产生的干涉力。在轴孔装配这类典型工况,传感器捕捉孔轴接触点的侧向力,引导轴件偏移位置,顺着孔口斜面滑入孔体内部。装配全过程持续监测力学状态,接触力维持在合理区间。装配调试阶段,需要设置力学阈值,力超过阈值机械臂停止进给,防止工件、设备发生磕碰损坏。传感器数据的稳定程度,会直接影响整套装配流程运行流畅程度。端侧算力六维力传感器总成六维力传感器信号数据经过解析之后,可转化为控制指令,驱动机械机构做出对应的动作反馈。
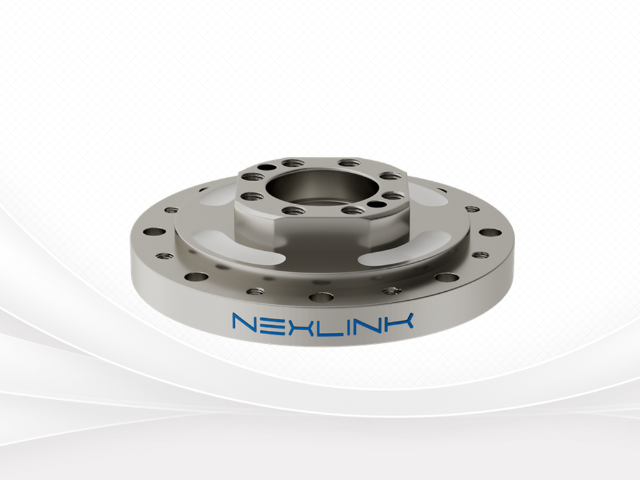
MEMS 传感器依托微机电加工工艺完成器件制备,器件整体体积可以做到相对紧凑的状态。微机电加工借鉴半导体制造工艺,在硅基晶圆之上刻蚀成型微型机械结构,把机械感知结构与电路结构集成在小块芯片载体内部。传统力学传感器依靠机加工得到弹性体零件,整体外形尺寸偏大,MEMS 工艺把感知结构缩小至微米级别。体积缩减之后,器件可以布置在空间受限的设备位置,适配小型机器人、便携检测设备等硬件。微结构加工环节,刻蚀精度、材料镀膜工艺都会作用于器件性能表现。芯片内部同时存在机械活动结构与电气线路,工况下的冲击、潮湿环境会对芯片造成影响。开展方案设计时,需要结合使用环境增加对应的防护结构,让 MEMS 传感器可以在对应工况下完成力学感知任务。
六维力传感器获取的力学数据,可以给到仿真系统作为输入,还原设备真实工况下受力状态。设备仿真工作大多依靠理论模型计算受力,理论模型和真实现场工况会存在出入。把传感器实地采集得到六维力学数据导入仿真平台,就可以使用真实物理数据驱动仿真模型。在机器人设备开发流程,先在实体样机采集各类作业工况力学数据,将数据集导入仿真环境,仿真模型复现样机承受的力学作用。依托真实数据开展仿真测试,提前评估零部件受力状态,辅助结构方案迭代优化。仿真输入数据质量十分关键,传感器采集过程耦合、漂移问题会留存到数据集内部。数据导入仿真之前,需要完成信号校正、异常值剔除。处理完成之后再交付仿真系统使用,保障仿真推演结果贴合真实设备工况。力传感器零点会随环境条件发生偏移,系统运行时可设置零点复位流程修正偏移带来的误差。
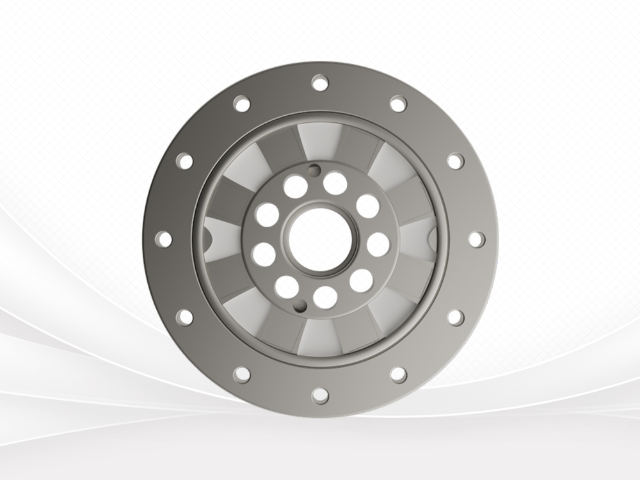
力传感器安装姿态会对采集得到的力学数据形成影响,部署阶段需要把控安装基准与对位状态。传感器具备自身定义的受力坐标轴,器件本体摆放角度发生偏转之后,外界施加的外力会分解到器件不同坐标轴。同样一组外力,传感器安装姿态不一样,各通道采集输出数值就会出现变化。开展设备装配时,需要对齐传感器坐标轴与设备系统坐标系,做好对位标记。法兰连接位置要保证贴合平整,垫片、异物留在连接面,会造成器件受力发生偏移。固定螺栓锁紧力度保持均匀,避免局部应力集中施加在传感器外壳。完成安装之后,可开展零点校验以及简单加载测试,对比输出结果,判断安装姿态是否带来异常数据。后期设备维护拆装传感器,同样需要记录对位基准,复原原有安装姿态,减少拆装给测量带来的改变。力传感器信号线路布置需要规避电磁干扰源,减少外界电磁环境对测量信号带来的扰动。无锡高精度六维力传感器厂家
AI 解耦算法训练阶段需要大量多维度混合加载样本,以此提升对复杂受力条件的适配能力。端侧算力六维力传感器总成
六维力传感器接入机械臂末端之后,可以反馈接触过程的力学信息,支撑机器人完成接触式操作。机械臂执行接触类作业,比如工件贴合、物体打磨、工件装配,依靠位置控制无法判断接触力度大小。机械臂移动到目标位置,物体之间发生触碰,六维力传感器立刻捕捉接触带来的力与扭矩变化。传感器把力学信息传递给机器人控制器,控制器依据力学数据调整机械臂姿态、位置。当接触作用力上升,控制系统可以回调机械臂运动位移,避免物体之间发生硬性磕碰。在工件打磨场景,力学反馈维持工具和工件之间接触状态,跟随工件表面起伏调整机械臂位置。整套工作流程,力学信号和运动控制持续交互,传感器采集时延会影响动作响应表现。调试工作需要协调传感器输出速率与控制器运算节奏,保障接触动作可以平稳运行。端侧算力六维力传感器总成
无锡智立传感科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在江苏省等地区的电子元器件中始终保持良好的商业口碑,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力,无锡智立传感科技供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!