商机详情 -
无锡AI解耦六维力传感器系统
六维力传感器的数据输出速率,需要匹配上层控制系统运算节奏,保障交互动作的响应配合。传感器会按照固定时间间隔向外输出六路力学数据,这个时间间隔对应输出速率。机器人控制系统也有自身循环运算周期,控制系统每一轮循环读取传感器数据,再生成运动指令。当传感器输出速率低于控制器运算周期,控制器部分循环周期拿不到力学数据;输出速率过高,会产生大量数据,加大通讯链路与控制器的数据处理负担。前期方案设计,梳理控制系统循环周期参数,选择与之适配的传感器输出速率。部分传感器支持修改输出速率参数,可以结合现场调试情况调整。数据传输过程存在时延,时延叠加会造成力学信息和设备实际接触状态出现时间差。调试阶段观察接触瞬间设备动作,判断输出速率、时延是否满足现场接触作业的运行要求。六维力传感器在装配机器人场景使用时,力学反馈信息辅助完成工件对接与装配调整动作。无锡AI解耦六维力传感器系统
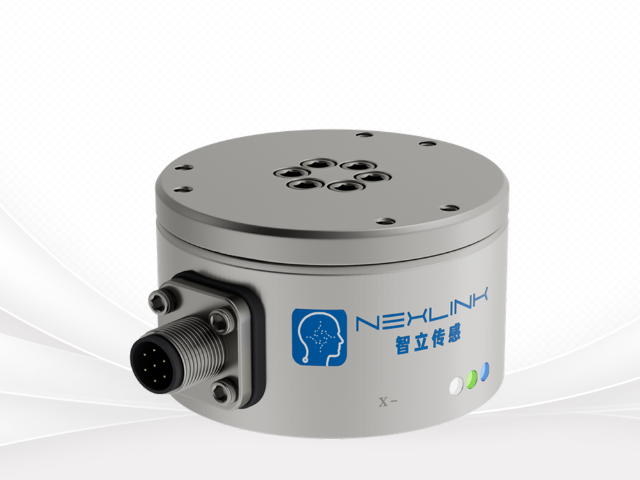
MEMS 六维力传感器装配流程对工艺条件有要求,组装偏差会改变器件终的信号输出表现。MEMS 芯片属于微结构器件,芯片和外壳、转接结构组装时,胶水固化收缩、螺丝锁紧应力、对位偏移都会传递至芯片本体。额外应力会让芯片微结构产生非工况形变,带来零点偏移以及耦合状态改变。组装工序需要管控施力大小,胶水选用收缩率可控的类型,控制胶水用量与固化温湿度条件。芯片定位对位做好限位,减少组装带来位置偏移。完成组装之后,器件不能直接投入使用,需要开展老化静置,释放组装引入残余应力。静置结束执行完整标定流程,获取组装完成之后器件标定参数。组装工艺波动会造成同批次器件输出特性出现区别,生产中固化组装工序操作流程,降低工艺波动带来影响。无锡智能六维力传感器技术规范MEMS 传感器应用于具身智能设备,为设备和外界环境接触过程提供底层力学感知输入来源。
力传感器循环往复承受载荷作用,长期工况下会出现性能漂移,需要定期开展标定复核操作。器件反复加载卸载,弹性元件、感知元件特性会发生缓慢改变。零点位置会发生偏移,输入载荷和输出信号的对应关系产生变化,也就是性能漂移。漂移随工作时长、载荷循环次数逐步累积,漂移量达到一定程度,测量数据偏差会增大。不同工况漂移发展速度不一样,高频循环载荷工况漂移出现速度更快。项目应用阶段建立复核机制,间隔一定周期开展标定复核。复核时使用标准载荷设备,比对传感器输出和标准载荷数值。如果偏差处在可接受范围,器件继续投入使用;偏差超出范围,则重新执行完整标定流程更新标定参数。日常设备检修,同步记录传感器零点状态,方便跟踪漂移变化趋势。
MEMS 传感器内部集成微型机械结构与电路单元,将机械运动变化转化为可读的电信号输出。外界力学作用施加至 MEMS 芯片,芯片内部微米尺度机械结构发生微小位移或者形变,相邻电极之间距离发生改变,电容参数随之产生变化。配套电路感知电容参数改变,转换为电压形式的电信号向外输出。整套感知过程全部在芯片狭小空间内部完成,不需要额外搭配体积庞大的机械零件。微型机械结构十分脆弱,过大冲击、剧烈振动会造成结构损伤。应用设计阶段,需要结合工况设置缓冲、防护结构。输出的原始电信号幅值偏弱,一般需要外接调理电路完成信号放大、降噪处理。处理之后的信号再输送给采集硬件,上层系统就可以读取外界力学作用转化而来的电子数据,完成感知流程。扭矩力传感器信号传输方式包含有线传输与无线传输,不同模式适配不同现场布线条件。
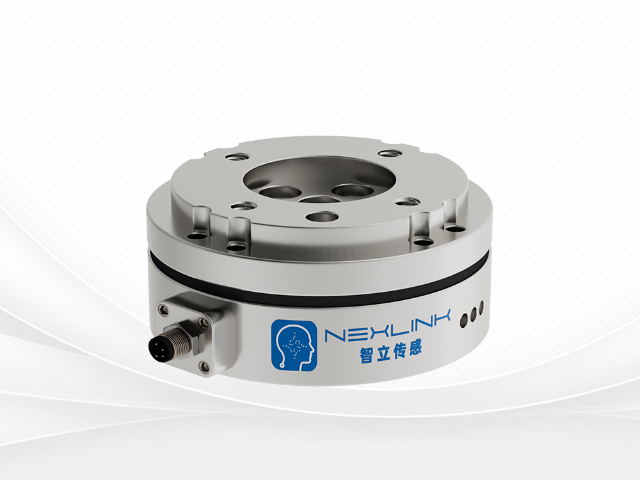
六维力传感器可同步采集空间内三个方向力信号与三个方向扭矩信号,适配机器人交互作业场景。机器人在接触外界物体时,不会承受 X、Y、Z 轴向的推拉作用力,同时还会产生绕三轴的扭转力矩,普通单维力学器件无法完整捕捉这套复合力学信息。在机械臂抓取、工件触碰、人机协同作业过程当中,设备需要同时掌握全部六个维度的力学变化,以此判断接触状态。传感器采集到的六路原始信号会传输至后端处理单元,完成信号解析之后,再向机器人控制系统输送有效数据。现场部署阶段,需要关注传感器安装位置,多数场景将器件布置在机械臂末端法兰和执行工具中间,让器件直接承受工具与环境接触产生的全部力学作用。现场调试还需要确认信号传输链路通畅,避免信号丢包,保障机器人可以读取连续完整的力学数据流,支撑整套交互作业流程正常运转。MEMS 传感器在机器人感知链路中承担前端感知任务,把物理力学变化转换成系统识别信号。无锡工业六维力传感器单元
六维力传感器标定工作需要借助标准力学加载设备,建立输入力学量与输出电信号的对应关系。无锡AI解耦六维力传感器系统
扭矩力传感器分为接触式与非接触式结构,不同结构形式适配不一样的设备安装布置条件。接触式扭矩传感器依靠滑环完成转轴上信号向外传输,转动轴体的感知单元产生信号,通过接触滑环传递到外部固定电路。滑环结构会存在机械磨损,高速长时间转动工况,磨损速度会上升。非接触式方案依靠电磁感应方式传递信号,转轴侧电路不需要物理接触就能够把信号传输出来,不存在滑环磨损问题。非接触结构更适合长时间连续旋转工况,但整套器件结构复杂度会有所上升。开展项目选型,结合转轴转速、连续工作时长、现场安装空间条件判断结构形式。接触式器件维护时需要检查滑环磨损状态;非接触式器件要留意周边金属部件,金属物体靠近会干扰电磁信号传递,影响信号传输质量。无锡AI解耦六维力传感器系统
无锡智立传感科技有限公司汇集了大量的优秀人才,集企业奇思,创经济奇迹,一群有梦想有朝气的团队不断在前进的道路上开创新天地,绘画新蓝图,在江苏省等地区的电子元器件中始终保持良好的信誉,信奉着“争取每一个客户不容易,失去每一个用户很简单”的理念,市场是企业的方向,质量是企业的生命,在公司有效方针的领导下,全体上下,团结一致,共同进退,**协力把各方面工作做得更好,努力开创工作的新局面,公司的新高度,未来无锡智立传感科技供应和您一起奔向更美好的未来,即使现在有一点小小的成绩,也不足以骄傲,过去的种种都已成为昨日我们只有总结经验,才能继续上路,让我们一起点燃新的希望,放飞新的梦想!