商机详情 -
智能六维力传感器套件
MEMS 传感器依托微机电加工工艺完成器件制备,器件整体体积可以做到相对紧凑的状态。微机电加工借鉴半导体制造工艺,在硅基晶圆之上刻蚀成型微型机械结构,把机械感知结构与电路结构集成在小块芯片载体内部。传统力学传感器依靠机加工得到弹性体零件,整体外形尺寸偏大,MEMS 工艺把感知结构缩小至微米级别。体积缩减之后,器件可以布置在空间受限的设备位置,适配小型机器人、便携检测设备等硬件。微结构加工环节,刻蚀精度、材料镀膜工艺都会作用于器件性能表现。芯片内部同时存在机械活动结构与电气线路,工况下的冲击、潮湿环境会对芯片造成影响。开展方案设计时,需要结合使用环境增加对应的防护结构,让 MEMS 传感器可以在对应工况下完成力学感知任务。AI 解耦算法处理采样数据时,会设置滤波逻辑,过滤环境噪声带来的无效信号成分。智能六维力传感器套件
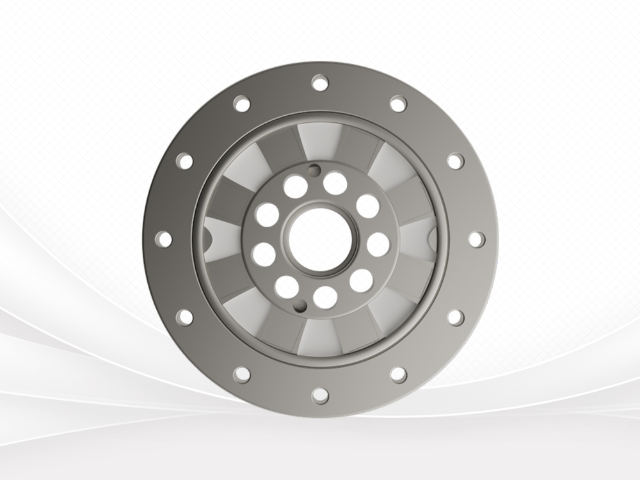
六维力传感器在科研实验平台使用,为机器人算法迭代提供真实环境下的多维度力学原始数据。机器人感知与控制算法开发,前期大多在仿真环境完成推演。仿真环境力学模型属于理论构建,和真实世界物理条件存在差距。算法迁移到实体样机之后行为会发生变化。科研平台搭载六维力传感器,机器人开展各类接触交互实验,传感器记录真实环境下六路力学原始数据。采集得到数据集可以用于算法训练、效果验证。数据集记录完整原始信号,包含耦合、噪声等真实工况存在信号特征,相比仿真生成数据更贴近现实。开展数据采集实验,记录同步保存工况条件,例如温度、运动速度等信息。后期算法研究人员对照数据集,调整算法逻辑,推进机器人接触交互相关算法迭代优化工作。国产六维力传感器产业化MEMS 传感器内部集成微型机械结构与电路单元,将机械运动变化转化为可读的电信号输出。
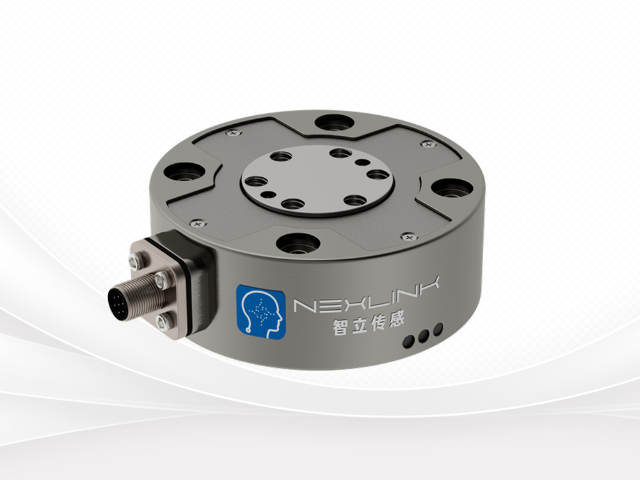
AI 解耦算法可以区分真实外力输入与结构形变带来的交叉信号,分离出各维度有效测量数据。六维力传感器受力时,除当前维度真实载荷,弹性体形变扩散会让其余通道生成交叉信号。交叉信号不属于该维度真实外力,属于耦合带来的无效分量。AI 解耦算法依托训练习得的耦合规律,读取六路原始信号,拆分出真实载荷分量和交叉耦合分量。算法计算之后剔除交叉分量,输出各个维度真实受力数值。外界温度漂移、电路噪声同样会混入原始信号,算法需要区分耦合交叉信号和这类干扰信号。算法无法完全消除全部类型干扰,所以解耦流程前面一般搭配信号滤波步骤,先过滤随机噪声,再执行解耦运算。算法输出结果依旧需要结合现场工况校验,观察外力施加与撤销之后,输出数据变化状态是否符合力学变化逻辑。
扭矩力传感器分为接触式与非接触式结构,不同结构形式适配不一样的设备安装布置条件。接触式扭矩传感器依靠滑环完成转轴上信号向外传输,转动轴体的感知单元产生信号,通过接触滑环传递到外部固定电路。滑环结构会存在机械磨损,高速长时间转动工况,磨损速度会上升。非接触式方案依靠电磁感应方式传递信号,转轴侧电路不需要物理接触就能够把信号传输出来,不存在滑环磨损问题。非接触结构更适合长时间连续旋转工况,但整套器件结构复杂度会有所上升。开展项目选型,结合转轴转速、连续工作时长、现场安装空间条件判断结构形式。接触式器件维护时需要检查滑环磨损状态;非接触式器件要留意周边金属部件,金属物体靠近会干扰电磁信号传递,影响信号传输质量。六维力传感器的数据输出速率,需要匹配上层控制系统运算节奏,保障交互动作的响应配合。
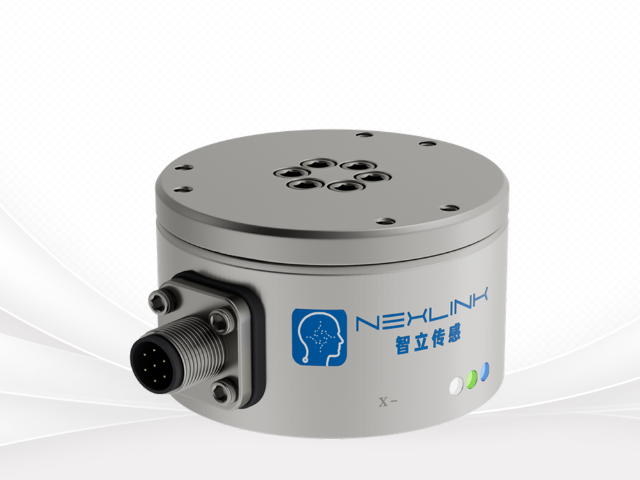
MEMS 六维力传感器把微应变感知结构集成在微小芯片之上,缩小传感器整体外形占用空间。传统应变式六维力传感器依靠机加工金属弹性体,整体体积偏大,安装在机械臂末端会增加末端负载。MEMS 方案将感知结构做微缩处理,在硅芯片上构建可以承受多方向载荷的微型弹性结构,多维度应变感知单元布置在微结构对应位置。外界力与扭矩作用到芯片,微弹性结构产生形变,感知单元捕捉形变信息。芯片体积得到控制之后,传感器整机尺寸可以压缩,减轻末端安装重量。微尺度结构对于装配工艺提出要求,组装过程应力、胶水固化形变都会传递至芯片。生产组装环节管控装配应力,减少组装工序引入额外形变。芯片输出微弱信号,需要配套信号调理电路,把信号调整到采集硬件可以识别的范围。扭矩力传感器安装过程同轴度控制,会影响器件采集扭转力学数据过程中的稳定程度。无锡工业六维力传感器套件
力传感器的弹性体材料属性,会直接改变器件在受力条件下的形变响应以及信号输出表现。智能六维力传感器套件
AI 解耦算法可以基于样本数据集完成模型迭代,以此适配不同弹性体结构带来的耦合特征差异。不同结构的六维力传感器,弹性体几何形态不一样,受力之后形变扩散规律存在区别,对应的耦合模式也各不相同。一套训练完成的算法模型,直接迁移到另一款传感器,不一定可以得到理想校正效果。样本数据集是模型迭代的基础,数据集内部需要录入大量不同组合外力加载条件下的传感器原始输出。迭代过程中,模型不断调整内部计算参数,学习该款传感器专属的耦合映射规律。数据集样本覆盖工况越丰富,模型面对复杂混合受力场景的处理能力越好。完成迭代之后,还需要使用没有参与训练的测试样本开展验证,查看模型修正之后的数据和真实加载力学量之间偏差情况,以此判断模型迭代是否达到可用状态。智能六维力传感器套件
无锡智立传感科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在江苏省等地区的电子元器件中汇聚了大量的人脉以及**,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同无锡智立传感科技供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!