商机详情 -
无锡智能六维力传感器工业
六维力传感器的数据输出速率,需要匹配上层控制系统运算节奏,保障交互动作的响应配合。传感器会按照固定时间间隔向外输出六路力学数据,这个时间间隔对应输出速率。机器人控制系统也有自身循环运算周期,控制系统每一轮循环读取传感器数据,再生成运动指令。当传感器输出速率低于控制器运算周期,控制器部分循环周期拿不到力学数据;输出速率过高,会产生大量数据,加大通讯链路与控制器的数据处理负担。前期方案设计,梳理控制系统循环周期参数,选择与之适配的传感器输出速率。部分传感器支持修改输出速率参数,可以结合现场调试情况调整。数据传输过程存在时延,时延叠加会造成力学信息和设备实际接触状态出现时间差。调试阶段观察接触瞬间设备动作,判断输出速率、时延是否满足现场接触作业的运行要求。扭矩力传感器可搭配转速采集模块协同工作,获取传动机构的扭矩与转速同步采集数据。无锡智能六维力传感器工业
MEMS 传感器内部集成微型机械结构与电路单元,将机械运动变化转化为可读的电信号输出。外界力学作用施加至 MEMS 芯片,芯片内部微米尺度机械结构发生微小位移或者形变,相邻电极之间距离发生改变,电容参数随之产生变化。配套电路感知电容参数改变,转换为电压形式的电信号向外输出。整套感知过程全部在芯片狭小空间内部完成,不需要额外搭配体积庞大的机械零件。微型机械结构十分脆弱,过大冲击、剧烈振动会造成结构损伤。应用设计阶段,需要结合工况设置缓冲、防护结构。输出的原始电信号幅值偏弱,一般需要外接调理电路完成信号放大、降噪处理。处理之后的信号再输送给采集硬件,上层系统就可以读取外界力学作用转化而来的电子数据,完成感知流程。江苏有什么六维力传感器按需定制AI 解耦算法有线性与非线性两类实现思路,可根据传感器耦合特征选择适配的实现路径。
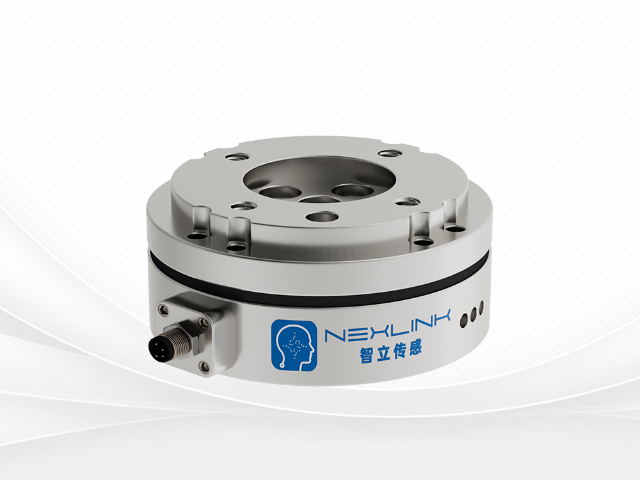
力传感器信号线路布置需要规避电磁干扰源,减少外界电磁环境对测量信号带来的扰动。力传感器输出原始信号幅值偏弱,外界电磁信号容易叠加在测量信号之上,形成噪声。现场环境里变频器、电机、大功率线缆,都会向外释放电磁干扰。布线作业时,传感器信号线缆和功率线缆分开走线,不要并行捆扎在一起。线缆尽量采用屏蔽线缆,屏蔽层按照规范方式接地处理,削弱外界电磁场影响。线缆走线避开电机、变频器周边区域,缩短信号线缆长度也可以降低干扰拾取概率。接线端子位置做好紧固,接触不良会引入额外噪声。设备运行时如果信号出现无规律跳动,可排查线缆布置路径,调整走线位置。除布线之外,信号调理电路增加滤波环节,也可以对混入信号当中电磁噪声做一定程度抑制处理。
六维力传感器接入机械臂末端之后,可以反馈接触过程的力学信息,支撑机器人完成接触式操作。机械臂执行接触类作业,比如工件贴合、物体打磨、工件装配,依靠位置控制无法判断接触力度大小。机械臂移动到目标位置,物体之间发生触碰,六维力传感器立刻捕捉接触带来的力与扭矩变化。传感器把力学信息传递给机器人控制器,控制器依据力学数据调整机械臂姿态、位置。当接触作用力上升,控制系统可以回调机械臂运动位移,避免物体之间发生硬性磕碰。在工件打磨场景,力学反馈维持工具和工件之间接触状态,跟随工件表面起伏调整机械臂位置。整套工作流程,力学信号和运动控制持续交互,传感器采集时延会影响动作响应表现。调试工作需要协调传感器输出速率与控制器运算节奏,保障接触动作可以平稳运行。力传感器的弹性体材料属性,会直接改变器件在受力条件下的形变响应以及信号输出表现。
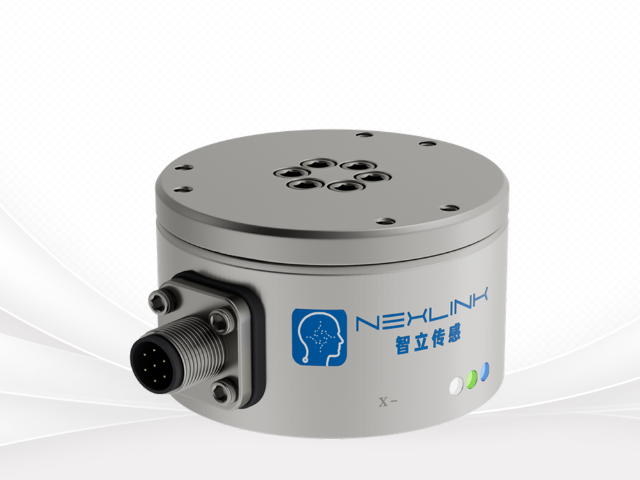
AI 解耦算法可以和硬件补偿手段相互配合,共同改善六维力传感器多维度耦合带来的数据问题。硬件层面依靠弹性体结构优化,弱化弹性体形变的互相扩散,从源头降低耦合程度。但硬件结构优化无法做到完全消除耦合现象,依旧会留存一部分耦合效应。AI 解耦算法针对硬件残留耦合开展信号层面修正处理。两套手段搭配使用,可以获得优于单一方案的效果。硬件工作在物理感知环节,算法工作在信号处理环节。硬件设计阶段把控耦合基础水平,算法承接剩余耦合问题。硬件条件确定之后,算法可以作为后期优化调整的手段,不需要改动传感器硬件结构。迭代更新算法模型,就可以适配硬件随时间产生的小幅特性变化。硬件补偿与算法补偿各有局限,实际项目中结合两者优势完成测量方案搭建。AI 解耦算法运行过程消耗算力资源存在区别,部分方案可迁移至设备端完成本地运算处理。无锡抗蠕变六维力传感器组件
扭矩力传感器动态测试场景,需要关注器件响应速度,匹配被测对象的扭矩变化节奏。无锡智能六维力传感器工业
扭矩力传感器信号传输方式包含有线传输与无线传输,不同模式适配不同现场布线条件。有线传输依靠线缆把传感器信号向外输送,信号传输过程稳定,信号损耗小;但被测转轴持续旋转场景,线缆会发生缠绕,有线方案就无法直接使用。无线传输方案将转轴侧采集到扭矩信号,通过无线电形式发送到外部接收单元,转轴转动不会带来线缆缠绕问题。无线方案无需布置转动部分线缆,适配连续旋转工况;不过无线信号会受到现场金属结构、电磁设备干扰,有可能出现信号丢包。现场开展方案设计,查看被测部件运动形式。部件只做小角度往复摆动,不会整圈旋转,有线传输可以使用;部件需要不间断整圈旋转,则选用无线传输模式。无线部署需要规划接收天线摆放位置,降低环境对于无线信号传输带来干扰。无锡智能六维力传感器工业
无锡智立传感科技有限公司汇集了大量的优秀人才,集企业奇思,创经济奇迹,一群有梦想有朝气的团队不断在前进的道路上开创新天地,绘画新蓝图,在江苏省等地区的电子元器件中始终保持良好的信誉,信奉着“争取每一个客户不容易,失去每一个用户很简单”的理念,市场是企业的方向,质量是企业的生命,在公司有效方针的领导下,全体上下,团结一致,共同进退,**协力把各方面工作做得更好,努力开创工作的新局面,公司的新高度,未来无锡智立传感科技供应和您一起奔向更美好的未来,即使现在有一点小小的成绩,也不足以骄傲,过去的种种都已成为昨日我们只有总结经验,才能继续上路,让我们一起点燃新的希望,放飞新的梦想!