新闻中心 - 无锡智立传感科技有限公司
-
 江苏高科技传感器平台
六维力传感器捕捉曲面接触的复合受力,为具身智能曲面加工任务提供力学反馈依据。曲面工件在打磨、抛光作业中,工具和工件的接触角度持续变化,接触点会同时产生多向力与力矩。六维力传感器安装在加工工具后端,持续...
发布时间:2026.09.24 -
 无锡好的六维力传感器包括哪些
扭矩力传感器在动力传动测试场景使用较多,记录转轴运转过程中实时产生的扭转力学数值。电机、减速器、传动轴这类部件研发与出厂测试环节,需要掌握动力传递过程力矩变化情况。扭矩力传感器接入传动链路,转轴转动产...
-
 应变式六维力传感器模组
六维力传感器可同步采集空间内三个方向力信号与三个方向扭矩信号,适配机器人交互作业场景。机器人在接触外界物体时,不会承受 X、Y、Z 轴向的推拉作用力,同时还会产生绕三轴的扭转力矩,普通单维力学器件无法...
-
 无锡工业力传感器套件
力传感器将力学形变转化为电信号,六维力传感器多通道采集信号,交由 AI 模型完成非线性映射。外力作用在传感器弹性体上,应变元件随形变产生电阻变化,转化为多通道模拟电信号。六维力传感器拥有多路传感通道,...
-
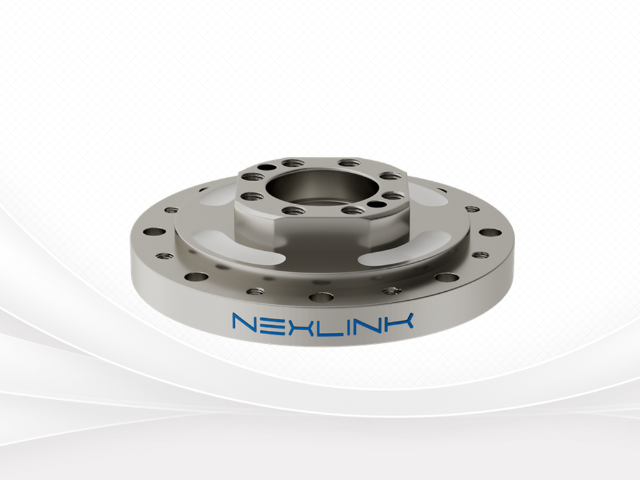 江苏有什么六维力传感器推荐厂家
扭矩力传感器信号传输方式包含有线传输与无线传输,不同模式适配不同现场布线条件。有线传输依靠线缆把传感器信号向外输送,信号传输过程稳定,信号损耗小;但被测转轴持续旋转场景,线缆会发生缠绕,有线方案就无法...
-
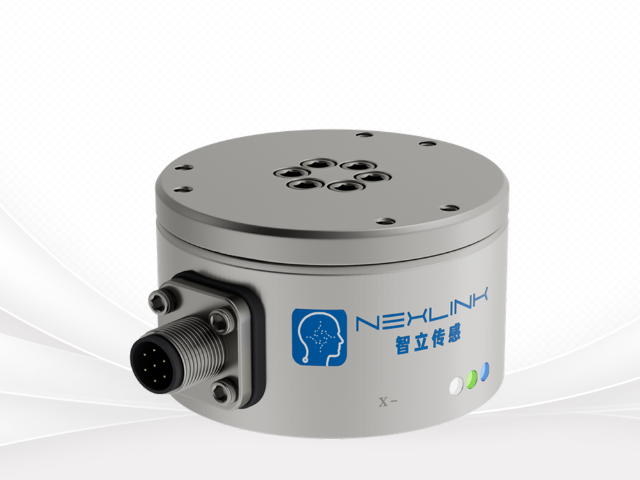 无锡静态六维力传感器生产厂商
MEMS 六维力传感器对比传统应变式器件,器件整体重量得到控制,降低机械臂末端负载负担。机械臂末端安装器件重量,会算作末端负载。负载变大,机械臂关节需要输出更大力矩带动末端运动,设备动态性能会受到影响...
-
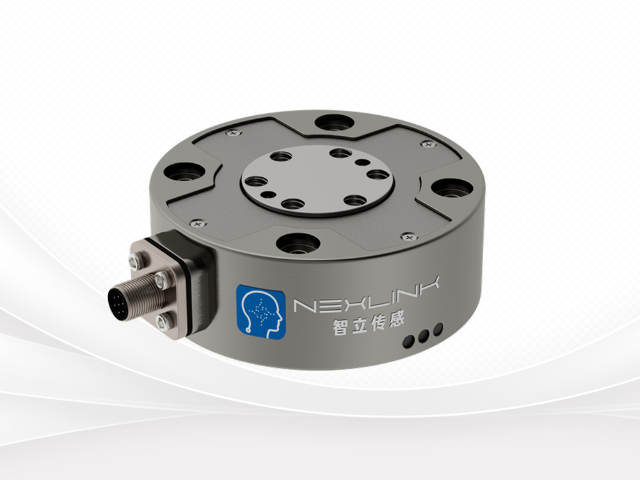 江苏多功能六维力传感器技术规范
AI 解耦算法落地应用前,需要经过多组实测工况验证,确认算法在各类受力条件下运行效果。算法完成训练迭代,只表示在训练样本集合当中表现达标,训练样本无法覆盖全部现实工况。正式投入项目使用之前,搭建验证测...
-
无锡AI解耦六维力传感器系统
六维力传感器的数据输出速率,需要匹配上层控制系统运算节奏,保障交互动作的响应配合。传感器会按照固定时间间隔向外输出六路力学数据,这个时间间隔对应输出速率。机器人控制系统也有自身循环运算周期,控制系统每...
-
无锡应变式六维力传感器控制器
MEMS 传感器的微结构加工工艺把控,会改变器件对于微小力学输入的感知响应能力。MEMS 力学传感器依靠硅片刻蚀得到微型弹性感知结构,光刻、刻蚀、薄膜沉积等工序都会作用微结构终形态。刻蚀深度出现偏差,...
-
无锡国产六维力传感器组件
六维力传感器标定工作需要借助标准力学加载设备,建立输入力学量与输出电信号的对应关系。传感器硬件组装完成之后,原始输出电信号和真实力学量之间没有直接对应关系,标定就是搭建二者映射关系的过程。标准加载设备...
-
 无锡智能六维力传感器工业
六维力传感器的数据输出速率,需要匹配上层控制系统运算节奏,保障交互动作的响应配合。传感器会按照固定时间间隔向外输出六路力学数据,这个时间间隔对应输出速率。机器人控制系统也有自身循环运算周期,控制系统每...
-
多维力六维力传感器生产厂商
MEMS 传感器在机器人感知链路中承担前端感知任务,把物理力学变化转换成系统识别信号。机器人和外界物体发生接触、碰撞,首先产生力学层面交互。MEMS 传感器作为感知链路前端硬件,直接感受接触带来力学作...