标签列表 - 无锡智立传感科技有限公司
-
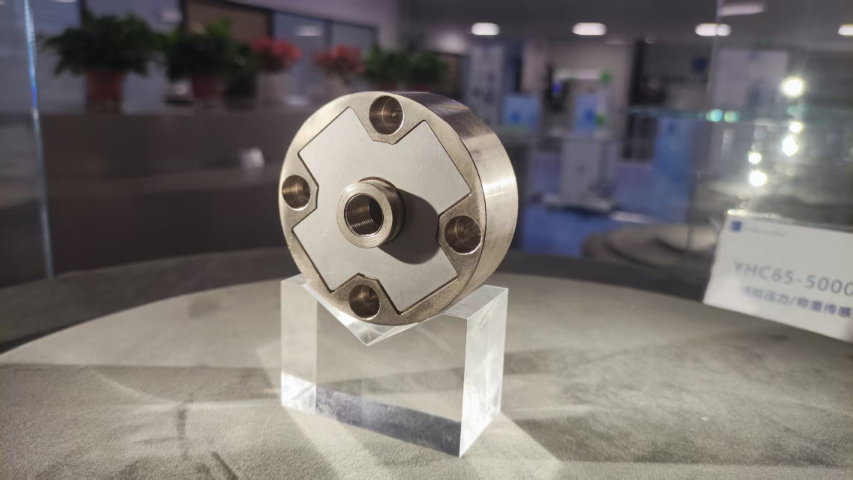 无锡力传感器信号板
具身智能机器人拧动紧固件时,六维力传感器同步监测轴向压力与扭转力矩。旋拧作业中,机器人末端会同时承受沿着螺杆方向的压力与绕轴向的扭转力矩,两种力学状态同步发生。六维力传感器布置在执行末端,持续采集这两类力学信息,传输至机器人控制器。控制器依据力矩数值判断旋拧进程,结合轴向力变化识别紧固件贴合状态。当力矩达到对应区间,可停止旋拧动作,避免过度转动带来螺纹损伤。依靠力觉信息,机器人可以完成螺丝、螺母等紧固件装配操作,让具身智能设备在旋拧类作业中感知力学变化,适配各类紧固装配场景。具身智能系统需要力觉反馈,六维力传感器输出三维力与三维力矩信息,支撑机器人柔顺交互控制。无锡力传感器信号板具身智能机器人...
发布时间:2026.09.25 -
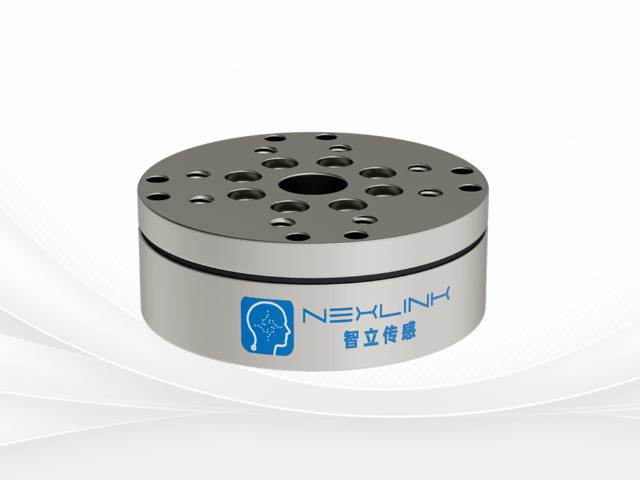 无锡MEMS力传感器采集器
力传感器原始信号存在通道串扰,AI 模型配合解耦算法,还原各维度真实受力数值。传感器弹性体承受复合载荷时,各个应变通道输出信号相互叠加,单一维度受力会在其余通道产生额外信号,形成串扰现象。原始采集到的电信号无法直接等同于真实受力状态,需要后续运算做分离处理。AI 模型依托标定数据集学习通道之间的关联规律,识别串扰带来的干扰分量。解耦算法基于模型输出的特征信息,对多通道原始信号做拆分运算,剥离交叉干扰,输出各维度对应的受力与力矩数值。经过处理后的力学数据,可以送入机器人控制回路,为具身智能的接触式作业提供可靠感知输入。力传感器长期持续受力会产生蠕变,解耦算法持续追踪这类信号偏移。无锡MEMS力传...
-
无锡工业力传感器套件
力传感器将力学形变转化为电信号,六维力传感器多通道采集信号,交由 AI 模型完成非线性映射。外力作用在传感器弹性体上,应变元件随形变产生电阻变化,转化为多通道模拟电信号。六维力传感器拥有多路传感通道,不同通道输出信号之间存在相互影响,属于非线性关联,简单线性换算很难还原真实受力。AI 模型基于大量标定样本学习原始多通道信号和真实六维载荷之间的映射关系,把采集得到的电信号转换为力与力矩数值。经过映射处理后的力学数据,再送入机器人控制回路,支撑具身智能各类接触交互动作,为物理交互提供基础感知信息。力传感器与解耦芯片组合,构成端侧本地力感知处理单元。无锡工业力传感器套件解耦算法区分外力带来的有效信号...
-
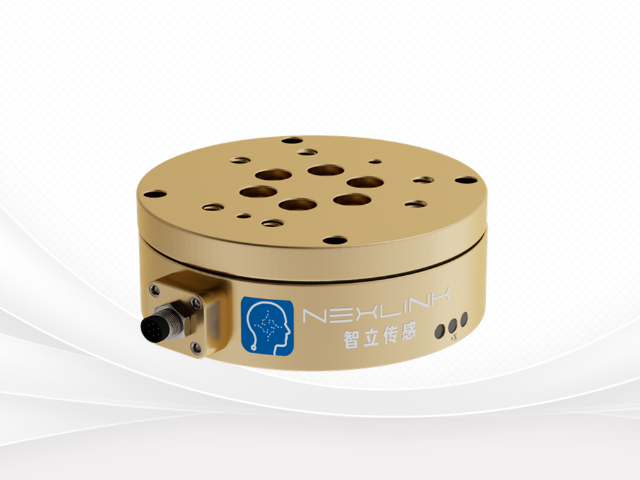 无锡协作机器人力传感器变送器
具身智能机器人拧动紧固件时,六维力传感器同步监测轴向压力与扭转力矩。旋拧作业中,机器人末端会同时承受沿着螺杆方向的压力与绕轴向的扭转力矩,两种力学状态同步发生。六维力传感器布置在执行末端,持续采集这两类力学信息,传输至机器人控制器。控制器依据力矩数值判断旋拧进程,结合轴向力变化识别紧固件贴合状态。当力矩达到对应区间,可停止旋拧动作,避免过度转动带来螺纹损伤。依靠力觉信息,机器人可以完成螺丝、螺母等紧固件装配操作,让具身智能设备在旋拧类作业中感知力学变化,适配各类紧固装配场景。解耦芯片支持低延迟信号处理,匹配机器人运动控制的时序要求。无锡协作机器人力传感器变送器解耦算法依托 AI 模型学习多物理...