商机详情 -
无锡耐高温六维力传感器单元
六维力传感器在装配机器人场景使用时,力学反馈信息辅助完成工件对接与装配调整动作。自动化装配作业当中,零件之间存在尺寸公差,单纯依靠位置指令移动机械臂,容易出现零件硬顶卡死情况。六维力传感器采集装配过程产生力与扭矩,当两个工件接触干涉,力学数值立刻上升。控制系统读取力学数据,调整机械臂姿态,微调位置,释放掉接触产生的干涉力。在轴孔装配这类典型工况,传感器捕捉孔轴接触点的侧向力,引导轴件偏移位置,顺着孔口斜面滑入孔体内部。装配全过程持续监测力学状态,接触力维持在合理区间。装配调试阶段,需要设置力学阈值,力超过阈值机械臂停止进给,防止工件、设备发生磕碰损坏。传感器数据的稳定程度,会直接影响整套装配流程运行流畅程度。六维力传感器接入机械臂末端之后,可以反馈接触过程的力学信息,支撑机器人完成接触式操作。无锡耐高温六维力传感器单元
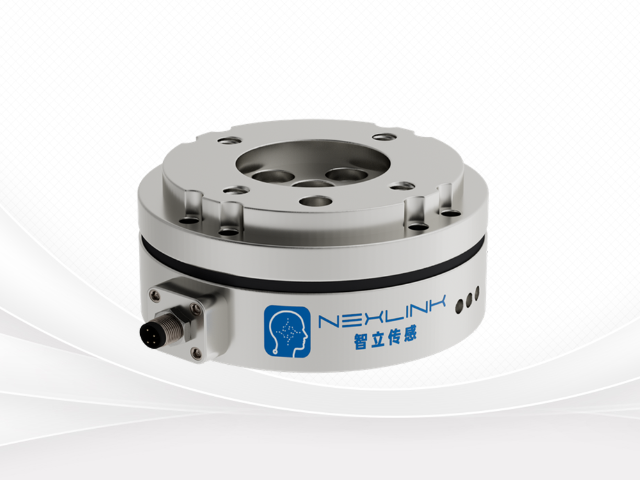
力传感器依靠弹性元件形变完成力学信号向电信号的转换,是力学测量链路里的硬件载体。外部载荷施加到传感器本体之后,内部弹性元件会跟随外力产生对应程度的形变,贴附在弹性元件表面的感知元件同步发生形变,电阻参数随之发生改变。电路系统捕捉电阻变化,将这类物理形变转化为可以读取的电压信号。整套测量链路当中,力传感器处在前端位置,外界力学输入首先作用到该器件,后续才会交由采集卡、上位机开展信号处理工作。弹性元件材质、结构形式会改变器件形变响应特性,不同材质对于外力的形变反馈存在区别。实际使用过程,外界温度、振动都会对形变采集过程带来干扰,因此完整测量方案,除传感器本体之外,还需要搭配信号调理、环境补偿相关配套环节,降低外部条件对力学测量流程带来的干扰。抗蠕变六维力传感器厂家六维力传感器在装配机器人场景使用时,力学反馈信息辅助完成工件对接与装配调整动作。
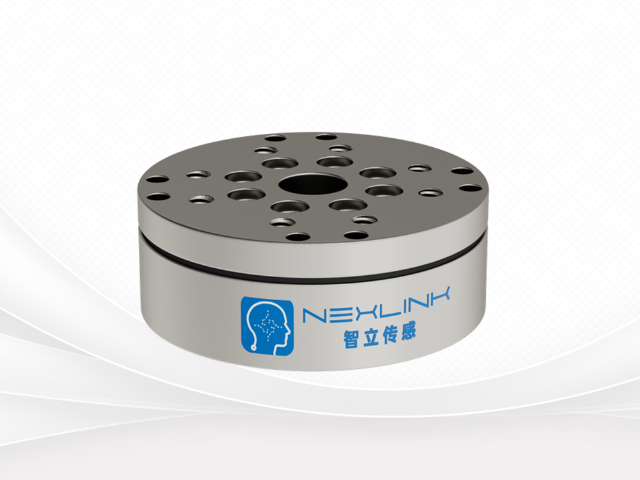
MEMS 六维力传感器对比传统应变式器件,器件整体重量得到控制,降低机械臂末端负载负担。机械臂末端安装器件重量,会算作末端负载。负载变大,机械臂关节需要输出更大力矩带动末端运动,设备动态性能会受到影响。传统应变式六维力传感器依靠机加工金属弹性体,本体重量偏大。MEMS 六维力传感器采用硅基微结构芯片,减少大块金属弹性体零件,整机重量可以做到更低。重量下降之后,机械臂末端负载压力得到缓解,有利于设备高速运动。MEMS 方案重量优势来自微结构芯片,但整机依旧包含外壳、转接法兰、信号电路等零件。外壳结构强度需求,会限制重量进一步压缩。选型对比器件重量参数之外,同样需要核对量程、信号特性,综合评估器件是否适配对应机器人项目现场工况。
六维力传感器可同步采集空间内三个方向力信号与三个方向扭矩信号,适配机器人交互作业场景。机器人在接触外界物体时,不会承受 X、Y、Z 轴向的推拉作用力,同时还会产生绕三轴的扭转力矩,普通单维力学器件无法完整捕捉这套复合力学信息。在机械臂抓取、工件触碰、人机协同作业过程当中,设备需要同时掌握全部六个维度的力学变化,以此判断接触状态。传感器采集到的六路原始信号会传输至后端处理单元,完成信号解析之后,再向机器人控制系统输送有效数据。现场部署阶段,需要关注传感器安装位置,多数场景将器件布置在机械臂末端法兰和执行工具中间,让器件直接承受工具与环境接触产生的全部力学作用。现场调试还需要确认信号传输链路通畅,避免信号丢包,保障机器人可以读取连续完整的力学数据流,支撑整套交互作业流程正常运转。AI 解耦算法可以和硬件补偿手段相互配合,共同改善六维力传感器多维度耦合带来的数据问题。
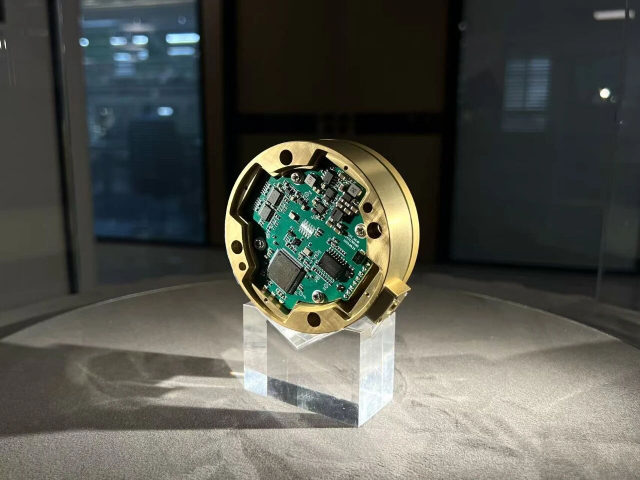
MEMS 传感器芯片容易受到振动冲击影响,应用场景需要结合工况设置对应的防护措施。芯片内部微机械结构尺寸微小,结构刚度有限。外部冲击、剧烈振动会让微结构承受超出设计范围载荷,造成微结构出现形变甚至断裂。振动环境还会让芯片输出信号产生抖动噪声。硬件方案设计阶段,梳理设备工作过程振动冲击等级。可增加缓冲减震结构,削弱传递到芯片本体振动能量。外壳结构设置机械限位,限制微结构最大形变量,规避过载冲击直接作用微结构。器件装配时,减震部件安装位置、材料硬度都需要匹配工况。即便配置防护结构,也需要控制传递到芯片的外力上限。设备样机完成之后,开展振动冲击测试,确认防护结构可以降低振动冲击对 MEMS 芯片带来的各类负面影响。六维力传感器获取的力学数据,可以给到仿真系统作为输入,还原设备真实工况下受力状态。端侧算力六维力传感器供应商
MEMS 传感器量产环节,微结构一致性管控,会影响批次器件的感知输出的稳定程度。无锡耐高温六维力传感器单元
扭矩力传感器静态标定依靠标准扭矩加载装置,建立扭矩输入和传感器输出信号对应关系。静态标定状态下转轴保持静止,标准加载装置向传感器施加已知大小扭矩载荷。依次施加多档正向、反向扭矩载荷,记录每一档标准扭矩对应的传感器输出信号。采集完整样本集合,计算信号和扭矩之间换算参数。静态标定操作环境尽量保持平稳,减少振动、温度波动干扰样本采集。完成静态标定得到换算参数,不一定完全适配动态旋转工况。因为器件旋转状态下,会引入离心效应、摩擦等额外因素。静态标定完成之后,如果器件用于动态测试,还需要补充动态工况校验。对比动态工况下传感器输出和参考测量设备输出结果,查看两者偏差情况,评估静态标定参数在动态场景可用程度。无锡耐高温六维力传感器单元
无锡智立传感科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在江苏省等地区的电子元器件中始终保持良好的商业口碑,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力,无锡智立传感科技供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!