商机详情 -
江苏国产六维力传感器研发单位
六维力传感器接入机械臂末端之后,可以反馈接触过程的力学信息,支撑机器人完成接触式操作。机械臂执行接触类作业,比如工件贴合、物体打磨、工件装配,依靠位置控制无法判断接触力度大小。机械臂移动到目标位置,物体之间发生触碰,六维力传感器立刻捕捉接触带来的力与扭矩变化。传感器把力学信息传递给机器人控制器,控制器依据力学数据调整机械臂姿态、位置。当接触作用力上升,控制系统可以回调机械臂运动位移,避免物体之间发生硬性磕碰。在工件打磨场景,力学反馈维持工具和工件之间接触状态,跟随工件表面起伏调整机械臂位置。整套工作流程,力学信号和运动控制持续交互,传感器采集时延会影响动作响应表现。调试工作需要协调传感器输出速率与控制器运算节奏,保障接触动作可以平稳运行。六维力传感器信号数据经过解析之后,可转化为控制指令,驱动机械机构做出对应的动作反馈。江苏国产六维力传感器研发单位
AI 解耦算法能够处理六维力传感器各维度之间的信号耦合干扰,降低维度互相带来的数据偏移。六维力传感器受外力作用时,某一个轴向受力,会让其余维度通道同步输出非预期信号,该现象称为信号耦合。耦合问题会造成输出数据和真实受力状态出现偏差,直接影响上层系统判断。AI 解耦算法依托机器学习相关思路,学习传感器各通道之间的耦合关联规律。算法运行阶段接收传感器输出六路原始数据,对照训练习得的耦合特征,对原始数值做计算修正,剔除其他维度载荷带来的干扰分量。算法落地存在不同部署路径,一部分方案运行在上位机软件,一部分方案移植到嵌入式硬件当中。算法效果会受训练样本覆盖范围影响,样本集合需要覆盖多组混合加载工况,才可以在多样受力条件下,完成对耦合信号的修正处理工作。江苏多功能六维力传感器使用方法六维力传感器在科研实验平台使用,为机器人算法迭代提供真实环境下的多维度力学原始数据。
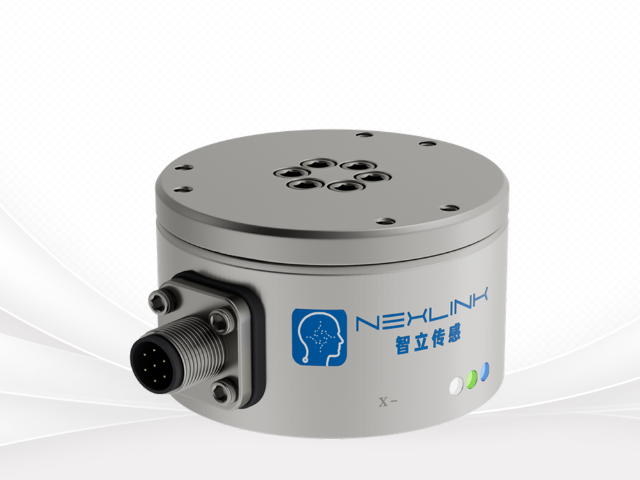
扭矩力传感器可搭配转速采集模块协同工作,获取传动机构的扭矩与转速同步采集数据。传动部件性能评估工作当中,扭矩体现力矩输出状态,转速体现转动快慢,两类数据结合,能够进一步换算功率相关参数。扭矩力传感器负责捕捉转轴扭转形变带来的力学信号,转速模块依靠光电、磁感应方式记录转轴转动圈数。两套模块同步采集,保证同一时间节点下同时记录扭矩数值与转速数值。时间轴对齐十分关键,时间出现错位,两组数据无法对应同一个工况时刻,后续数据分析就会出现偏差。部分传感器硬件内部集成转速采集单元,硬件层面实现信号同步输出;也有方案采用自主两套器件,依靠外部触发信号完成采集时刻对齐。测试开展前调试同步逻辑,采集得到数据集之后,再开展传动机构工况分析工作。
扭矩力传感器安装过程同轴度控制,会影响器件采集扭转力学数据过程中的稳定程度。被测转轴、扭矩力传感器、负载轴三者轴心尽量保持重合,也就是同轴状态。同轴度出现偏差,转轴转动过程会产生周期性侧向力。侧向力施加到扭矩力传感器,引入额外形变,叠加到扭转测量信号当中。转轴旋转一圈,侧向力周期性变化,扭矩输出数值随之出现周期性波动。安装作业使用工装辅助对位,调整各部件位置,缩小轴心偏移。联轴器选型同样会作用同轴状态,选用可以补偿少量对中误差的联轴器。联轴器锁紧力度均匀,避免了单边应力。完成安装之后,低速转动转轴,观察传感器空载输出信号。空载状态信号如果出现周期性波动,大概率是同轴度不足,需要重新调整安装对位状态之后再开展测试。AI 解耦算法处理采样数据时,会设置滤波逻辑,过滤环境噪声带来的无效信号成分。
六维力传感器获取的力学数据,可以给到仿真系统作为输入,还原设备真实工况下受力状态。设备仿真工作大多依靠理论模型计算受力,理论模型和真实现场工况会存在出入。把传感器实地采集得到六维力学数据导入仿真平台,就可以使用真实物理数据驱动仿真模型。在机器人设备开发流程,先在实体样机采集各类作业工况力学数据,将数据集导入仿真环境,仿真模型复现样机承受的力学作用。依托真实数据开展仿真测试,提前评估零部件受力状态,辅助结构方案迭代优化。仿真输入数据质量十分关键,传感器采集过程耦合、漂移问题会留存到数据集内部。数据导入仿真之前,需要完成信号校正、异常值剔除。处理完成之后再交付仿真系统使用,保障仿真推演结果贴合真实设备工况。MEMS 六维力传感器装配流程对工艺条件有要求,组装偏差会改变器件的信号输出表现。无锡AI解耦六维力传感器研发单位
六维力传感器可同步采集空间内三个方向力信号与三个方向扭矩信号,适配机器人交互作业场景。江苏国产六维力传感器研发单位
力传感器的弹性体材料属性,会直接改变器件在受力条件下的形变响应以及信号输出表现。弹性体是力传感器承受外力发生形变的主体,外力作用过来,弹性体产生弹性形变,撤去载荷之后形变需要恢复。材料弹性模量、泊松比等物理参数,决定同等载荷下弹性体形变量大小。材料内部如果存在残余应力,也会对形变稳定性带来影响。如果材料发生塑性形变,撤除外力之后结构无法复原,传感器测量功能就会受到破坏。不同金属材料具备不一样的材料特性,材料选型需要结合器件量程、工作环境温度条件。加工工艺同样会改变材料表层状态,热处理流程可以调整材料内部应力分布。传感器设计阶段,结合材料属性完成弹性体结构尺寸计算,让器件在量程区间内形成合适形变量,方便感知元件捕捉形变信号。江苏国产六维力传感器研发单位
无锡智立传感科技有限公司汇集了大量的优秀人才,集企业奇思,创经济奇迹,一群有梦想有朝气的团队不断在前进的道路上开创新天地,绘画新蓝图,在江苏省等地区的电子元器件中始终保持良好的信誉,信奉着“争取每一个客户不容易,失去每一个用户很简单”的理念,市场是企业的方向,质量是企业的生命,在公司有效方针的领导下,全体上下,团结一致,共同进退,**协力把各方面工作做得更好,努力开创工作的新局面,公司的新高度,未来无锡智立传感科技供应和您一起奔向更美好的未来,即使现在有一点小小的成绩,也不足以骄傲,过去的种种都已成为昨日我们只有总结经验,才能继续上路,让我们一起点燃新的希望,放飞新的梦想!