商机详情 -
江苏多维力六维力传感器产业化
AI 解耦算法可以区分真实外力输入与结构形变带来的交叉信号,分离出各维度有效测量数据。六维力传感器受力时,除当前维度真实载荷,弹性体形变扩散会让其余通道生成交叉信号。交叉信号不属于该维度真实外力,属于耦合带来的无效分量。AI 解耦算法依托训练习得的耦合规律,读取六路原始信号,拆分出真实载荷分量和交叉耦合分量。算法计算之后剔除交叉分量,输出各个维度真实受力数值。外界温度漂移、电路噪声同样会混入原始信号,算法需要区分耦合交叉信号和这类干扰信号。算法无法完全消除全部类型干扰,所以解耦流程前面一般搭配信号滤波步骤,先过滤随机噪声,再执行解耦运算。算法输出结果依旧需要结合现场工况校验,观察外力施加与撤销之后,输出数据变化状态是否符合力学变化逻辑。MEMS 传感器在机器人感知链路中承担前端感知任务,把物理力学变化转换成系统识别信号。江苏多维力六维力传感器产业化
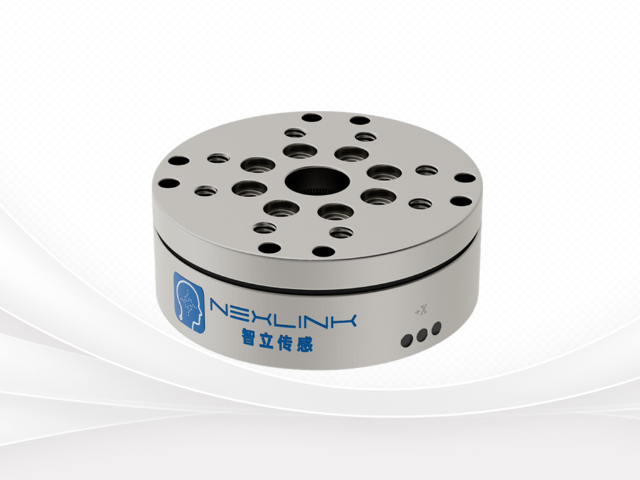
六维力传感器可同步采集空间内三个方向力信号与三个方向扭矩信号,适配机器人交互作业场景。机器人在接触外界物体时,不会承受 X、Y、Z 轴向的推拉作用力,同时还会产生绕三轴的扭转力矩,普通单维力学器件无法完整捕捉这套复合力学信息。在机械臂抓取、工件触碰、人机协同作业过程当中,设备需要同时掌握全部六个维度的力学变化,以此判断接触状态。传感器采集到的六路原始信号会传输至后端处理单元,完成信号解析之后,再向机器人控制系统输送有效数据。现场部署阶段,需要关注传感器安装位置,多数场景将器件布置在机械臂末端法兰和执行工具中间,让器件直接承受工具与环境接触产生的全部力学作用。现场调试还需要确认信号传输链路通畅,避免信号丢包,保障机器人可以读取连续完整的力学数据流,支撑整套交互作业流程正常运转。智能六维力传感器厂家六维力传感器在装配机器人场景使用时,力学反馈信息辅助完成工件对接与装配调整动作。
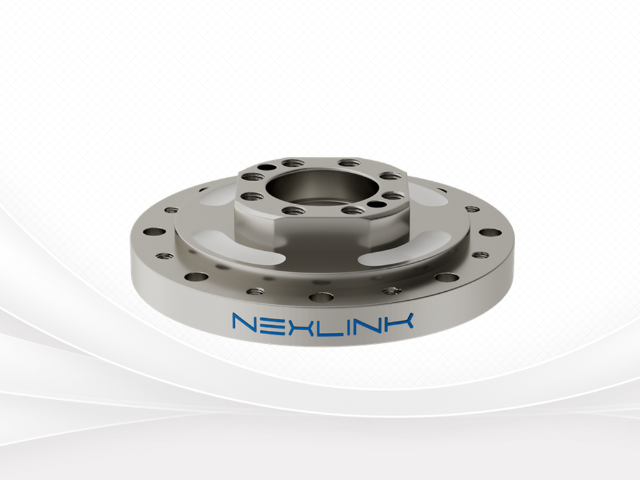
力传感器安装姿态会对采集得到的力学数据形成影响,部署阶段需要把控安装基准与对位状态。传感器具备自身定义的受力坐标轴,器件本体摆放角度发生偏转之后,外界施加的外力会分解到器件不同坐标轴。同样一组外力,传感器安装姿态不一样,各通道采集输出数值就会出现变化。开展设备装配时,需要对齐传感器坐标轴与设备系统坐标系,做好对位标记。法兰连接位置要保证贴合平整,垫片、异物留在连接面,会造成器件受力发生偏移。固定螺栓锁紧力度保持均匀,避免局部应力集中施加在传感器外壳。完成安装之后,可开展零点校验以及简单加载测试,对比输出结果,判断安装姿态是否带来异常数据。后期设备维护拆装传感器,同样需要记录对位基准,复原原有安装姿态,减少拆装给测量带来的改变。
六维力传感器的数据输出速率,需要匹配上层控制系统运算节奏,保障交互动作的响应配合。传感器会按照固定时间间隔向外输出六路力学数据,这个时间间隔对应输出速率。机器人控制系统也有自身循环运算周期,控制系统每一轮循环读取传感器数据,再生成运动指令。当传感器输出速率低于控制器运算周期,控制器部分循环周期拿不到新的力学数据;输出速率过高,会产生大量数据,加大通讯链路与控制器的数据处理负担。前期方案设计,梳理控制系统循环周期参数,选择与之适配的传感器输出速率。部分传感器支持修改输出速率参数,可以结合现场调试情况调整。数据传输过程存在时延,时延叠加会造成力学信息和设备实际接触状态出现时间差。调试阶段观察接触瞬间设备动作,判断输出速率、时延是否满足现场接触作业的运行要求。AI 解耦算法有线性与非线性两类实现思路,可根据传感器耦合特征选择适配的实现路径。
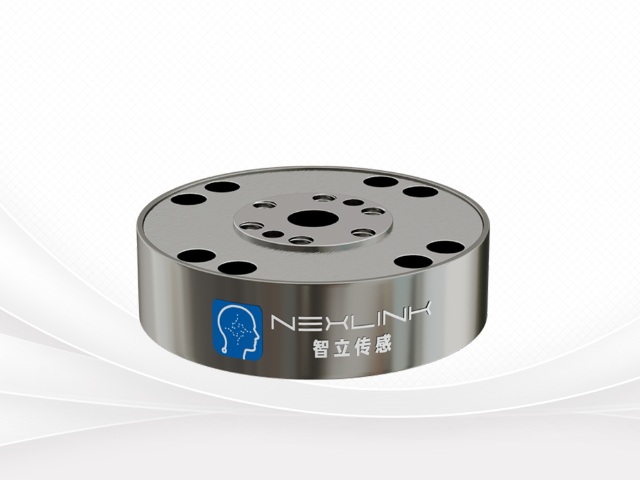
力传感器的信号调理电路负责放大微弱形变产生的电信号,为后续的数据采集做好预处理。力传感器内部感知元件受力形变产生电信号,信号幅值通常十分微弱,直接传输给采集硬件,容易被噪声覆盖。信号调理电路接收传感器原始信号,完成信号放大,把信号幅值抬升到采集芯片适配区间。除放大之外,调理电路还可以设置滤波单元,过滤一部分高频噪声。部分调理电路集成温度采集点位,配合软件完成温度漂移补偿。调理电路元器件本身会产生噪声,元器件选型、PCB 布线设计会影响电路噪声水平。调理电路和传感器尽量缩短信号传输距离,微弱原始信号长距离走线容易拾取干扰。经过调理处理之后输出的信号,稳定性得到提升,再接入采集模块开展数字化采样工作。力传感器循环往复承受载荷作用,长期工况下会出现性能漂移,需要定期开展标定复核操作。江苏标准六维力传感器按需定制
MEMS 传感器量产环节,微结构一致性管控,会影响批次器件的感知输出的稳定程度。江苏多维力六维力传感器产业化
六维力传感器输出的多路信号会存在耦合现象,算法处理环节需要针对该现象开展对应校正。当单一方向施加外力,六维力传感器六个输出通道都会出现数值波动,并非只有受力对应通道产生响应。耦合来源于弹性体本身结构特性,受力之后弹性体形变会扩散到多个感知点位,造成各通道信号互相牵连。如果不做校正处理,输出数据无法还原物体真实受力情况。校正工作分为硬件层面优化以及算法层面处理,硬件依靠弹性体结构设计弱化耦合程度,算法则是对采集完成的原始信号做运算修正。算法处理前需要完成传感器标定工作,采集多组已知力学载荷下各通道输出样本,梳理耦合映射关系。后续设备运行,算法读取实时原始数据,依托已建立的映射关系抵消耦合带来的信号偏差,输出更贴合真实工况的六维力学数据。江苏多维力六维力传感器产业化
无锡智立传感科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在江苏省等地区的电子元器件中汇聚了大量的人脉以及**,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同无锡智立传感科技供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!