标签列表 - 深圳市德澳美科技有限公司
-
 广东本地晶圆运送机械吸臂哪个牌子好
晶圆运送机械吸臂在半导体制造中具有不可替代的重要性。首先,它是保证半导体生产线高效运行的关键环节。在半导体制造过程中,晶圆需要经过多个工序的加工,如光刻、刻蚀、沉积、掺杂等,每个工序都在不同的设备上进行。机械吸臂能够快速、准确地将晶圆在各个设备之间进行搬运,减少了晶圆在生产线上的停留时间,提高了生产效率。如果吸臂的性能不稳定或出现故障,将会导致生产线的停顿,严重影响生产进度和产量。晶圆运送机械吸臂的不断发展和创新是推动半导体制造技术进步的重要动力之一。为此,手臂一般都采用刚性较好的导向杆来加大手臂的刚度.广东本地晶圆运送机械吸臂哪个牌子好 晶圆是指硅半导体集成电路制作所用的硅晶片,由于其形状...
发布时间:2026.07.07 -
 中山进口晶圆运送机械吸臂
为圆柱的单晶硅晶锭更便于运输,有效的避免了在运输途中磕碰损坏,边角碎掉什么的造成材料损耗。而且,请仔细回想一下,你看到的晶圆是完全的圆的吗?非也!在硅棒做出来后,在200mm以下的硅棒上是切割一个平角,叫Flat。在200mm(含)以上硅棒上,为了减少浪费,只裁剪个圆形小口,叫做Notch。***再进行切片,得到的晶圆如下。那么,这个小豁口是做什么用的呢?很容易想到——定位。这样每片晶圆的晶向就能确定,在加工的时候也不容易出错了。所以,为什么“晶圆”没有方的???答案很简单,是一个历史遗留的问题,也是一个技术限制的问题。而且,真的没有必要做出来正方的硅片呢~。 图为单轴机械手臂。单...
-
 广州晶圆运送机械吸臂什么价格
半导体行业,尤其是集成电路领域,晶圆的身影随处可见。 晶圆就是一块薄薄的、圆形的高纯硅晶片,而在这种高纯硅晶片上可以加工制作出各种电路元件结构,使之成为有特定电性功能的集成电路产品。 眼前这密密麻麻的元器件,被整整齐齐的安放在一块单晶硅材料之上,都是规规矩矩、方方正正的。可见,晶圆在实际应用之中还是要被切割成方形的。 所以疑问️来了——硅片为什么要做成圆的?为什么是“晶圆”,而不做成“晶方”? 要解释这个问题,有两方面的原因:一方面似乎是由“基因决定的”;另一方面是“环境造成的”。 对于半导体制造应用来说,常用的机械手臂是用来搬送晶片.广州晶圆运送机械吸臂什么价格 ...
-
 广州进口晶圆运送机械吸臂经销批发
区熔法分为两种:水平区熔法和立式悬浮区熔法。前者主要用于锗、GaAs等材料的提纯和单晶生长;后者主要用于硅。为什么有横着和竖着长的不同捏?这是由于硅的熔点高,化学性能活泼,容易受到异物的玷污,所以难以找到适合的器皿来盛方,自然水平区熔法不能用在硅的生长上啦。区熔法与直拉法比较大的不同之处在于:区熔法一般不使用坩锅,引入的杂质更少,生长的材料杂质含量也就更少。总而言之,单晶硅棒是圆柱形的,使用这种方法得到的单晶硅圆片自然也是圆形的了。就是下图这个样的——知道是两头的尖尖是如何造成的吗?Bingo,图左的尖尖是籽晶,图右的尖尖是晶棒长到***,从熔融态里出来后,由于复杂的流体力学原理,...
-
 韶关正规晶圆运送机械吸臂代理
半导体晶圆有时在处理室内暴露在高温中。因此,机械手有时输送高温的半导体晶圆。若高温的半导体晶圆与手部接触,则手部的温度上升,并且配置在前臂连杆与手部之间的关节的温度也上升。由此,安装于关节的轴承的温度上升。轴承的温度上升促进该轴承内的润滑剂的劣化。因此,与配置在上臂连杆与前臂连杆之间的关节的轴承相比,配置在前臂连杆和手部之间的关节的轴承的维护频率较高。 晶圆是指硅半导体集成电路制作所用的硅晶片,由于其形状为圆形,故称为晶圆;在硅晶片上可加工制作成各种电路元件结构,而成为有特定电性功能的集成电路产品。 晶圆的原始材料是硅,而地壳表面有用之不竭的二氧化硅。二氧化硅矿石经由电弧炉提炼,盐酸...
-
 深圳原装晶圆运送机械吸臂企业
建模理论柔性机械臂动力学方程的建立主要是利用Lagrange方程和NeWton-Euler方程这两个相当有代表性的方程。另外比较常用的还有变分原理,虚位移原理以及Kane方程的方法。而柔性体变形的描述是柔性机械臂系统建模与控制的基础。因此因首先选择一定的方式描述柔性体的变形,同时变形的描述与系统动力学方程的求解关系密切。[3]柔性体变形的描述主要有以下几种:1)有限元法;2)有限段法;3)模态综合法;4)集中质量法;动力学方程的建立无论是连续或离散的动力学模型,其建模方法主要基于两类基本方法:矢量力学法和分析力学法。应用较***同时也是比较成熟的是Newton-Euler公式、La...
-
 苏州晶圆运送机械吸臂维修电话
一种用于传送晶圆的真空吸附机械手,其特征在于,包括:手臂;固定在所述手臂上的吸附绝缘凸台;设置在所述手臂和吸附绝缘凸台内的真空气道;所述吸附绝缘凸台呈环形,所述吸附绝缘凸台所围成的空间构成所述真空气道的其中一段;位于所述吸附绝缘凸台内的伪绝缘凸台,所述伪绝缘凸台与手臂一体成型,所述真空气道的其中一段位于所述伪绝缘凸台内;在垂直于所述手臂的方向上,所述吸附绝缘凸台比所述伪绝缘凸台突出;所述吸附绝缘凸台用于吸附待传送晶圆的背面,所述吸附绝缘凸台的硬度小于所述待传送晶圆的背面的硬度。手臂自重轻,其启动和停止的平稳性就好。苏州晶圆运送机械吸臂维修电话与传统的SCARA型搬运机械手相比,蛙腿型机械手的传...
-
 江西晶圆运送机械吸臂批发
可用于300mm半导体晶圆搬送的5轴水平多关节洁净机械手臂GTCR5000系列。 单臂双手指结构能够实现和双臂结构同样的功能。 适用于300mm半导体生产设备内部,检测设备等的晶圆搬运。 机械手臂标准臂长: 210mm, 280mm机械手臂可以单独对应2个FOUP(210mm臂长) 或者3个FOUP(280mm臂长)双手指结构能够缩短更换晶圆时的手臂动作时间适应设备需求可以选择底座固定方式,或者法兰固定方式配备动作监视器控制通讯方式:RS232C及并口I/O方式全轴采用绝对值编码器规格的AC伺服电机通过S曲线加减速控制方式以及对运动轨迹的优化 能够高速,高精度...
-
无锡正规晶圆运送机械吸臂价格多少
进行光刻: 将设计好的电路掩模,置于光刻机的紫外射线下,然后再在它的下面放置Wafer,这一刻,Wafer上被光刻部分的光刻胶被融化掉,刻上了电路图。然后将光刻胶去除,光刻胶上的图案要与掩模上的图案一致,然后进行再次光刻。一般来说一个晶圆的电路要经过多次光刻。而随着技术革新,极紫光刻出现了,现阶段光刻的效率变得比以前更高,甚至于可以达到光刻一次完成。 注射: 在真空下,将导电材料注入晶圆的电路内部。其真空的标准比无菌室或ICU还要高出千万倍。 机械手是能模仿人手和臂的某些动作功能,用以按固定程序抓取、搬运物件或操作工具的自动操作装置。无锡正规晶圆运送机械吸臂价格多少 ...
-
 河源原装晶圆运送机械吸臂参考价
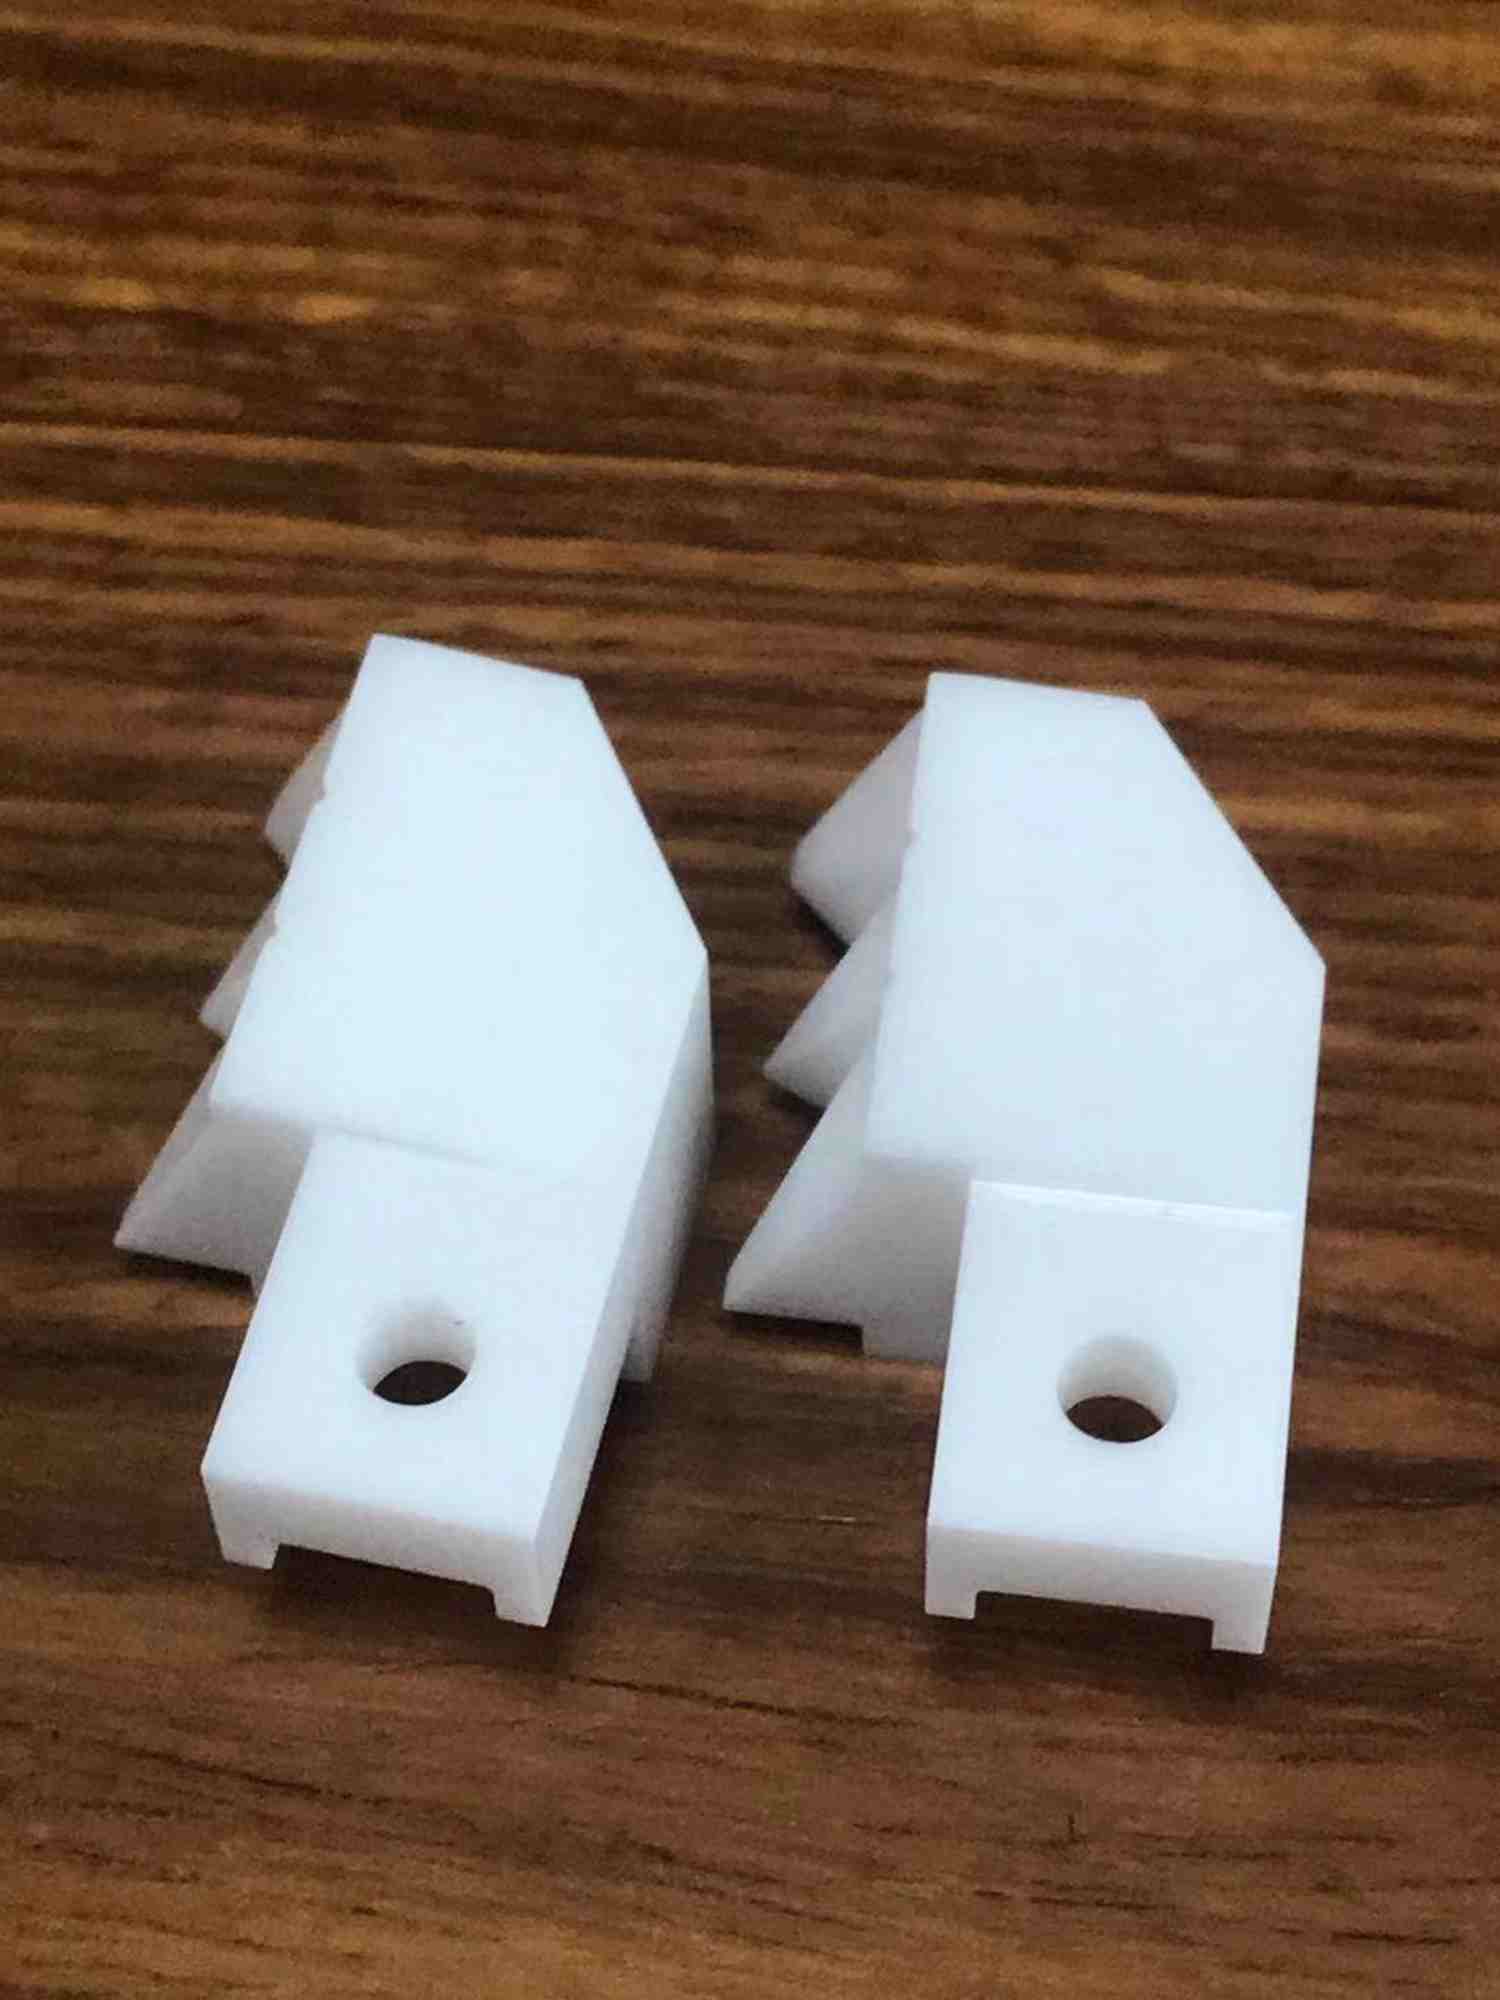
晶圆运送机械吸臂的机械结构设计精巧且复杂。为了保证晶圆在搬运过程中的稳定性,吸臂的末端通常配备有专门设计的晶圆吸附装置。这些吸附装置采用真空吸附原理,通过在晶圆表面形成负压,将晶圆牢固地吸附在吸臂上。吸附装置的吸盘材质通常选用柔软、高弹性且无污染的材料,如硅胶等,既能确保足够的吸附力,又不会对晶圆表面造成损伤。同时,吸盘的形状和布局也经过优化,以保证晶圆受力均匀,避免在吸附和搬运过程中产生翘曲或破裂等问题。对于工业应用来说,有时并不需要机械手臂具有完整的六个自由度.河源原装晶圆运送机械吸臂参考价年来全球硅晶圆供给不足,导致8英寸、12英寸硅晶圆订单能见度分别已达2019上半年和年底。目前国内多...
-
 山东原装晶圆运送机械吸臂
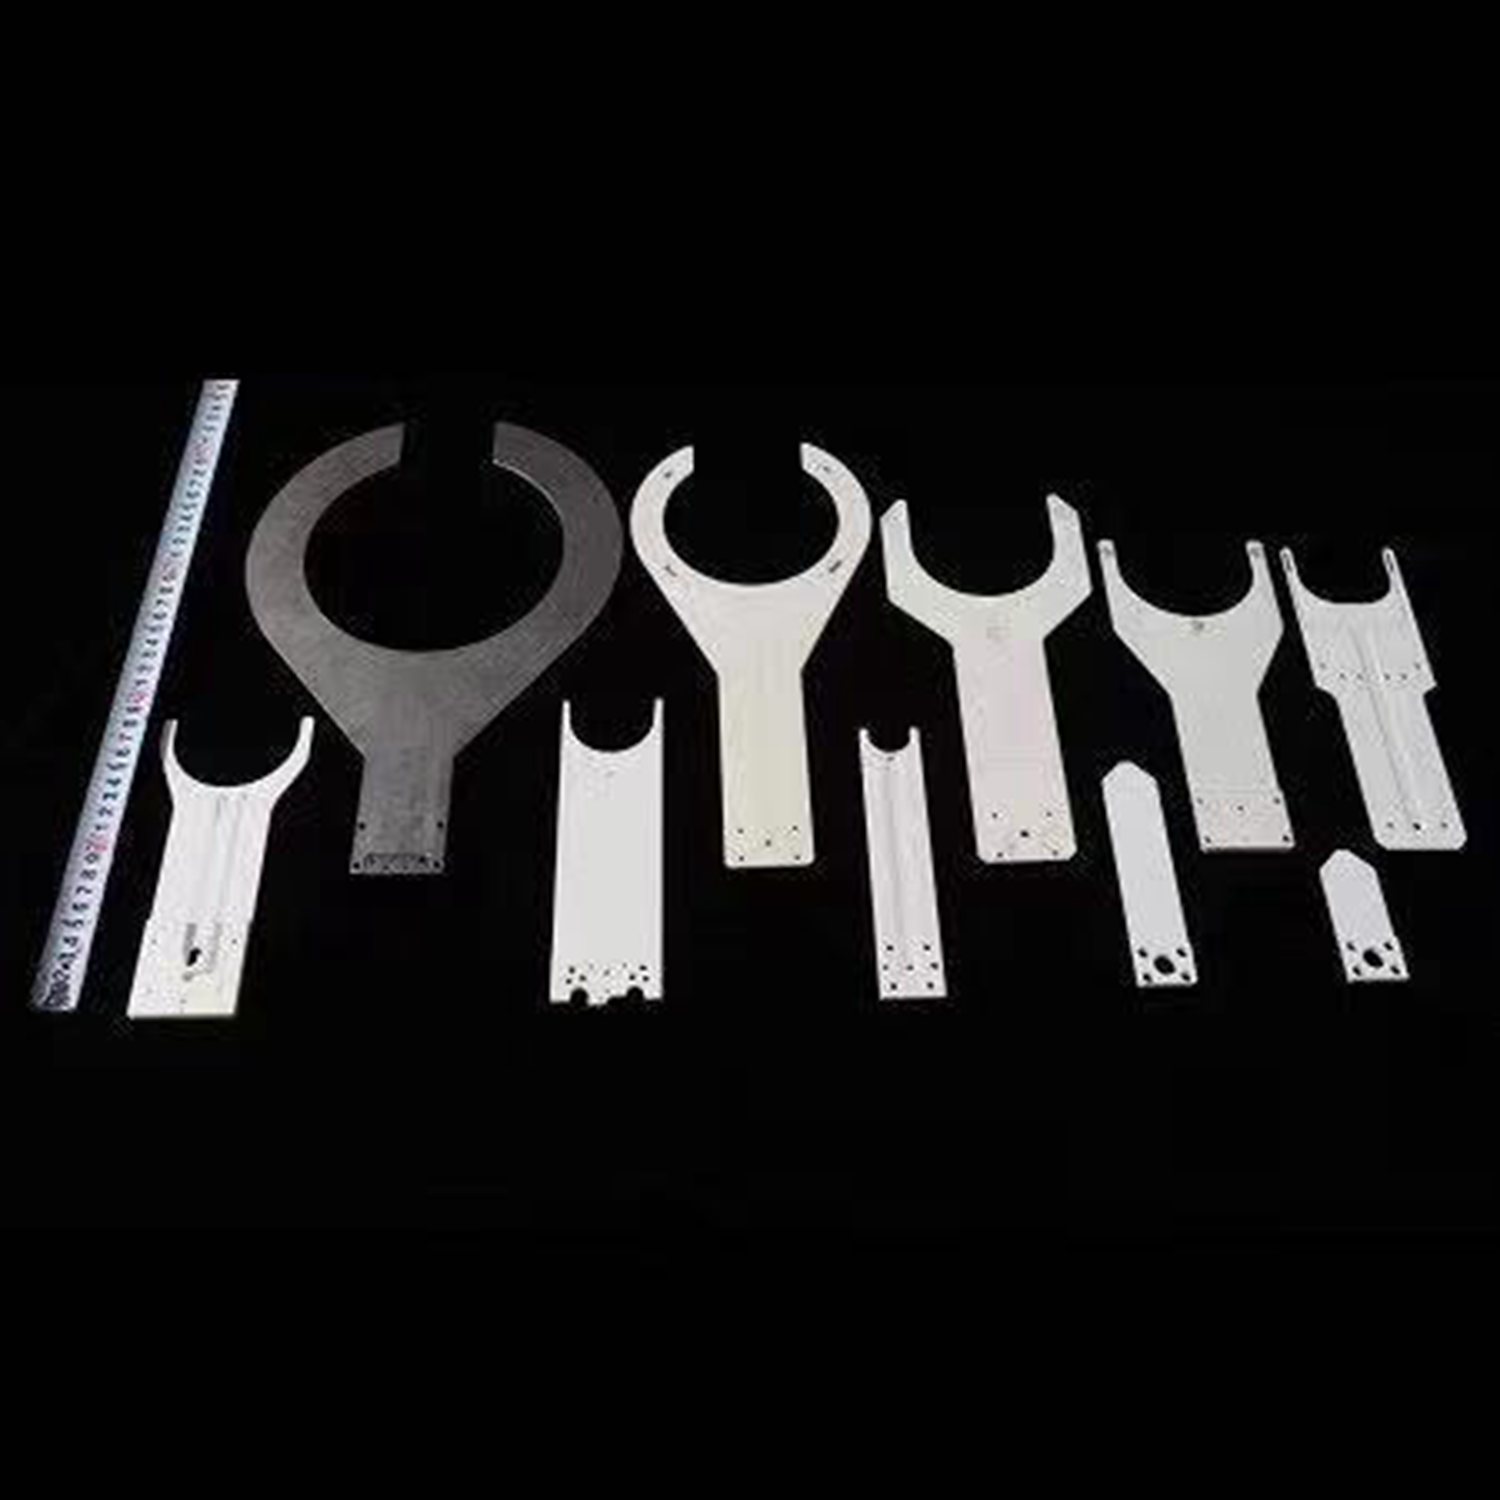
它通常有几个自由度,用以抓取或移动物体(工具或工件)。”所以对工业机械臂可能理解为:拟人手臂、手腕和手功能 的机械电子装置;它可把任一物件或工具按空间位姿(位置和姿态)的时变要求进行移动,从而完成某一工业生产的作业要求。如夹持焊钳或焊***,对汽车或摩托车车体进行了点焊或弧焊;搬运压铸或冲压成型的零件或构件;进行激光切割;喷涂;装配机械零部件等等。编程就是让计算机为解决某个问题而使用某种程序设计语言编写程序代码,并**终得到结果的过程。为了使计算机能够理解人的意图,人类就必须要将需解决的问题的思路、方法、和手段通过计算机能够理解的形式告诉计算机,使得计算机能够根据人的指令一步一步去工作,完成某种...
-
 福建原装晶圆运送机械吸臂企业
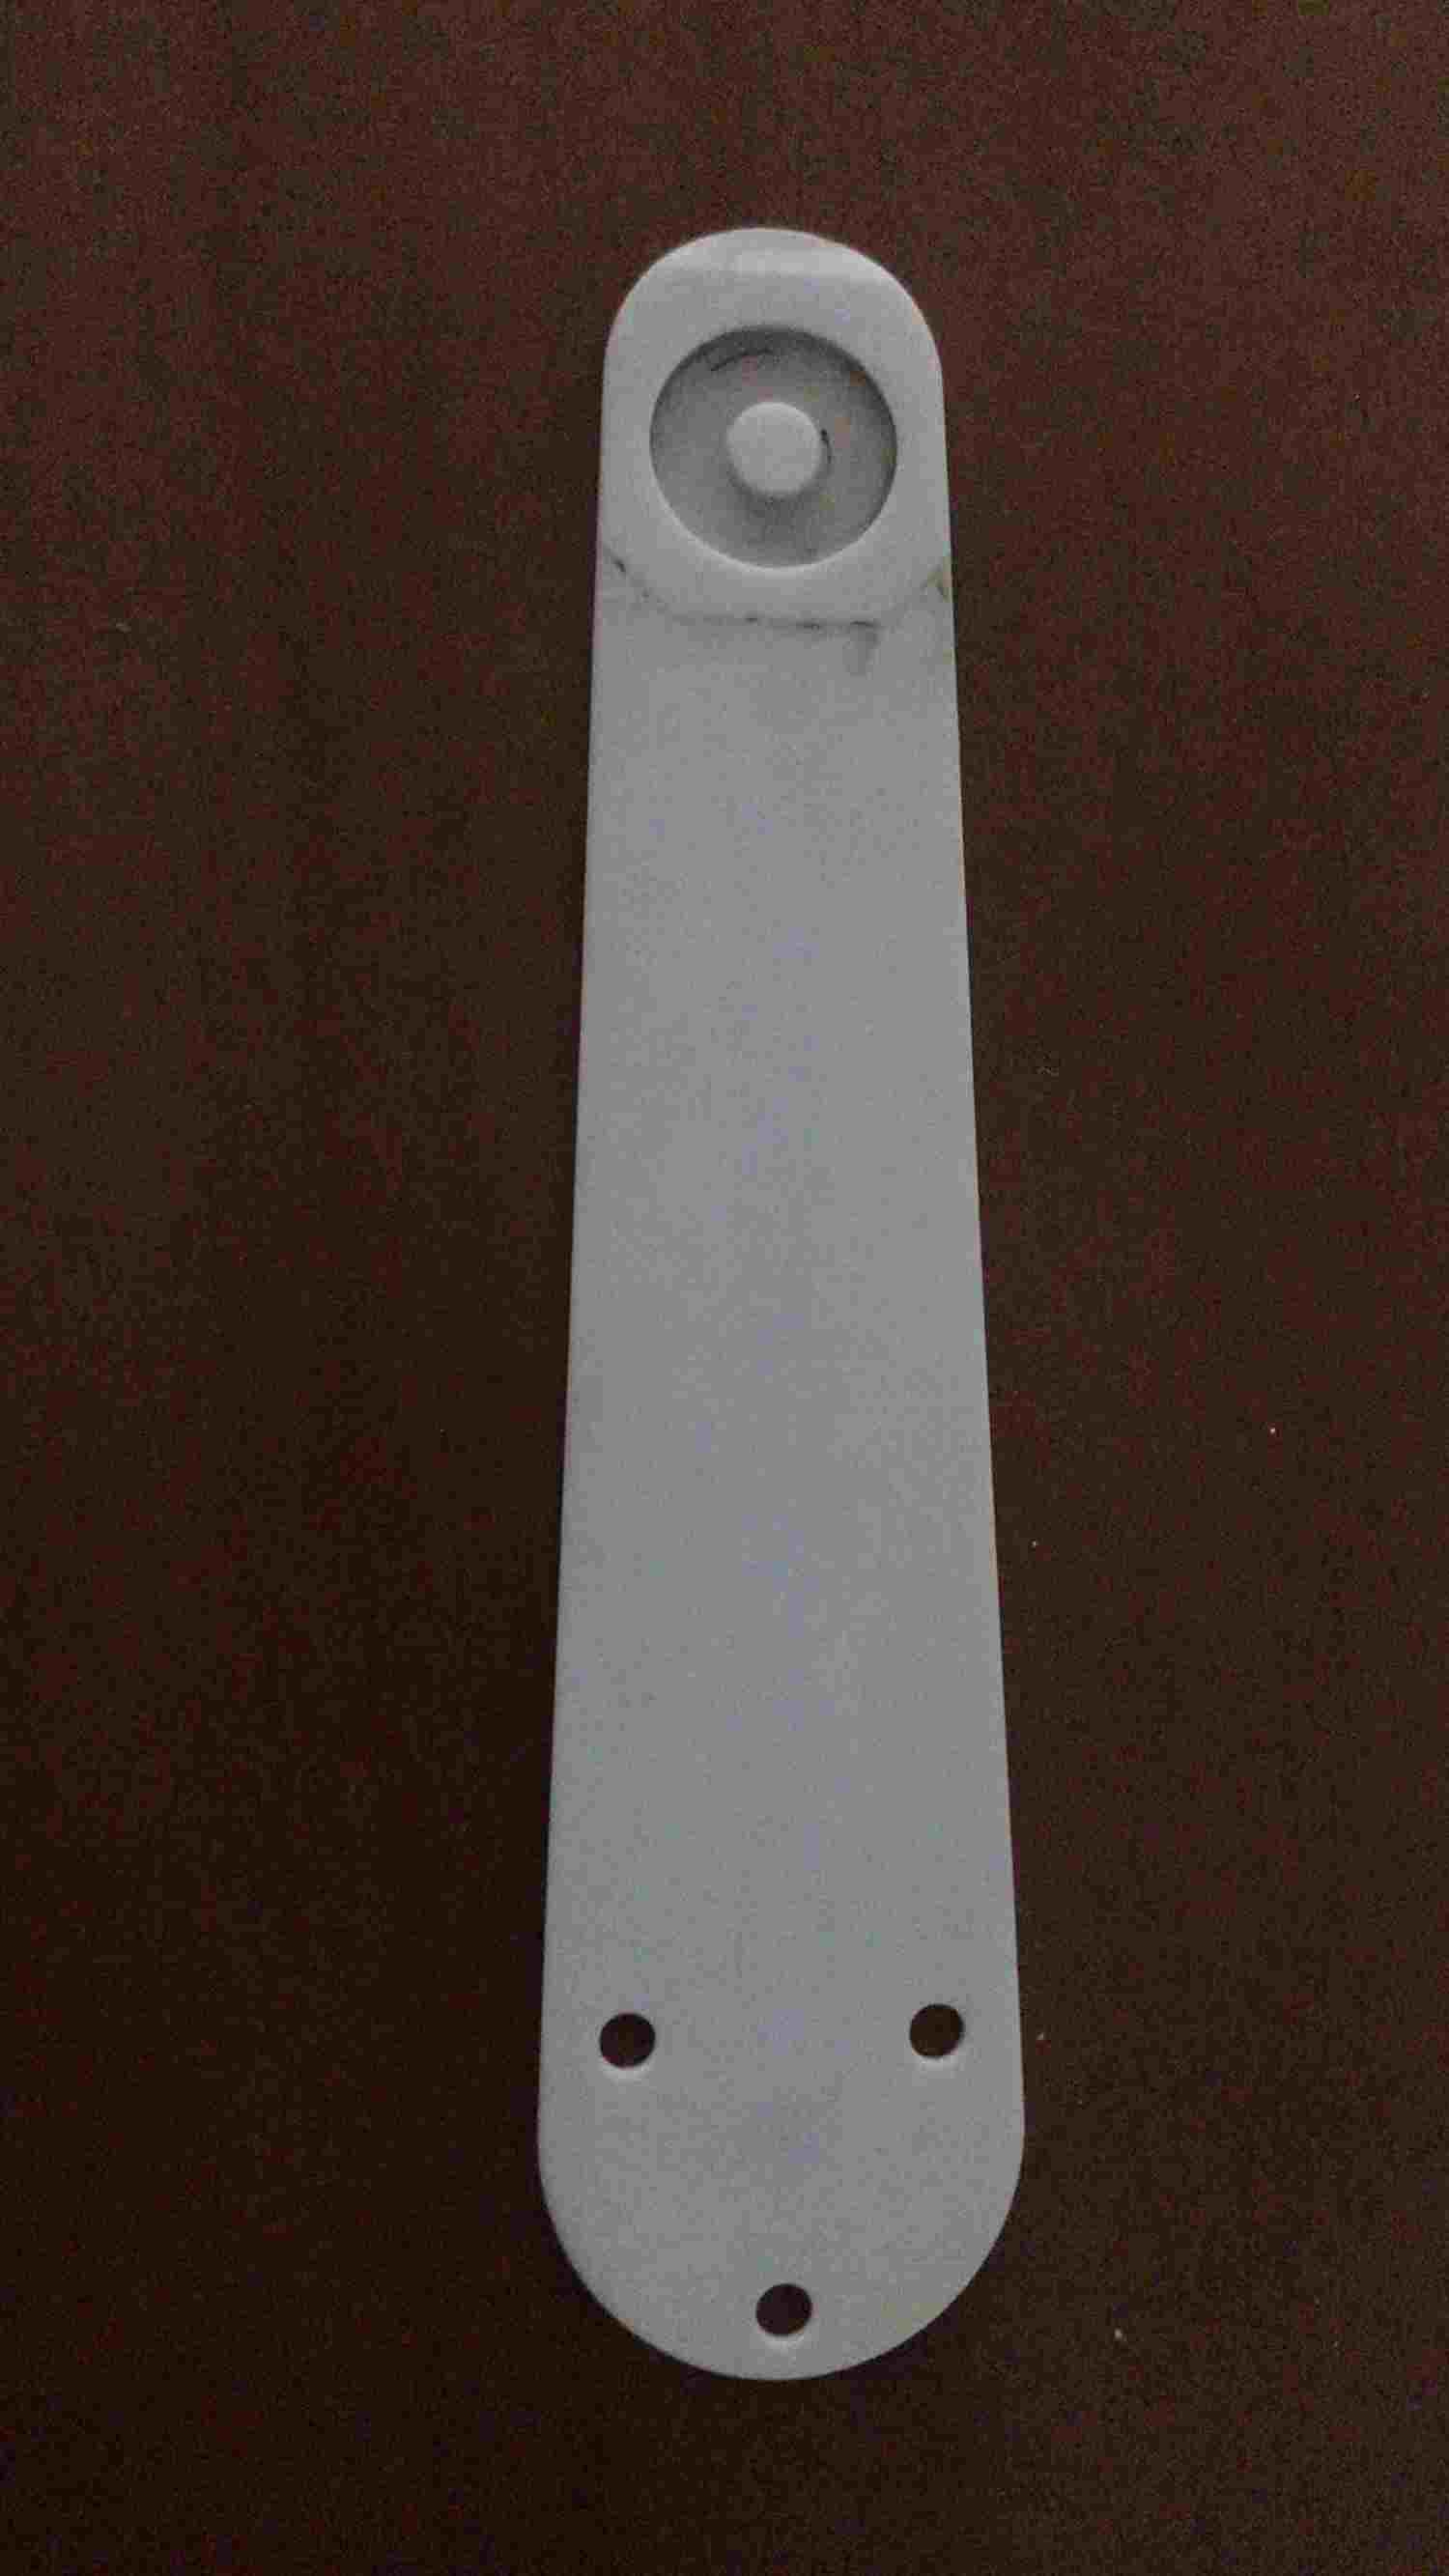
半导体晶圆有时在处理室内暴露在高温中。因此,机械手有时输送高温的半导体晶圆。若高温的半导体晶圆与手部接触,则手部的温度上升,并且配置在前臂连杆与手部之间的关节的温度也上升。由此,安装于关节的轴承的温度上升。轴承的温度上升促进该轴承内的润滑剂的劣化。因此,与配置在上臂连杆与前臂连杆之间的关节的轴承相比,配置在前臂连杆和手部之间的关节的轴承的维护频率较高。 晶圆是指硅半导体集成电路制作所用的硅晶片,由于其形状为圆形,故称为晶圆;在硅晶片上可加工制作成各种电路元件结构,而成为有特定电性功能的集成电路产品。 晶圆的原始材料是硅,而地壳表面有用之不竭的二氧化硅。二氧化硅矿石经由电弧炉提炼,盐酸...
-
 河源正规晶圆运送机械吸臂生产厂家怎么选择
一种晶圆传输装置及其真空吸附机械手,该真空吸附机械手包括:手臂;固定在所述手臂上的吸附绝缘凸台;设置在所述手臂和吸附绝缘凸台内的真空气道;所述吸附绝缘凸台用于吸附待传送晶圆的背面,所述吸附绝缘凸台的硬度小于所述待传送晶圆的背面的硬度。由于吸附绝缘凸台的硬度小于待传送晶圆的背面的硬度,故利用真空吸附机械手将晶圆传送至所需位置之后,晶圆的背面中与真空吸附机械手接触的位置不会形成印记,提高了晶圆的合格率。通用性强,能适应多种作业;工艺性好,便于维修调整。手臂自重轻,其启动和停止的平稳性就好。河源正规晶圆运送机械吸臂生产厂家怎么选择它通常有几个自由度,用以抓取或移动物体(工具或工件)。”所以对工业机械...
-
 梅州新款晶圆运送机械吸臂维修电话
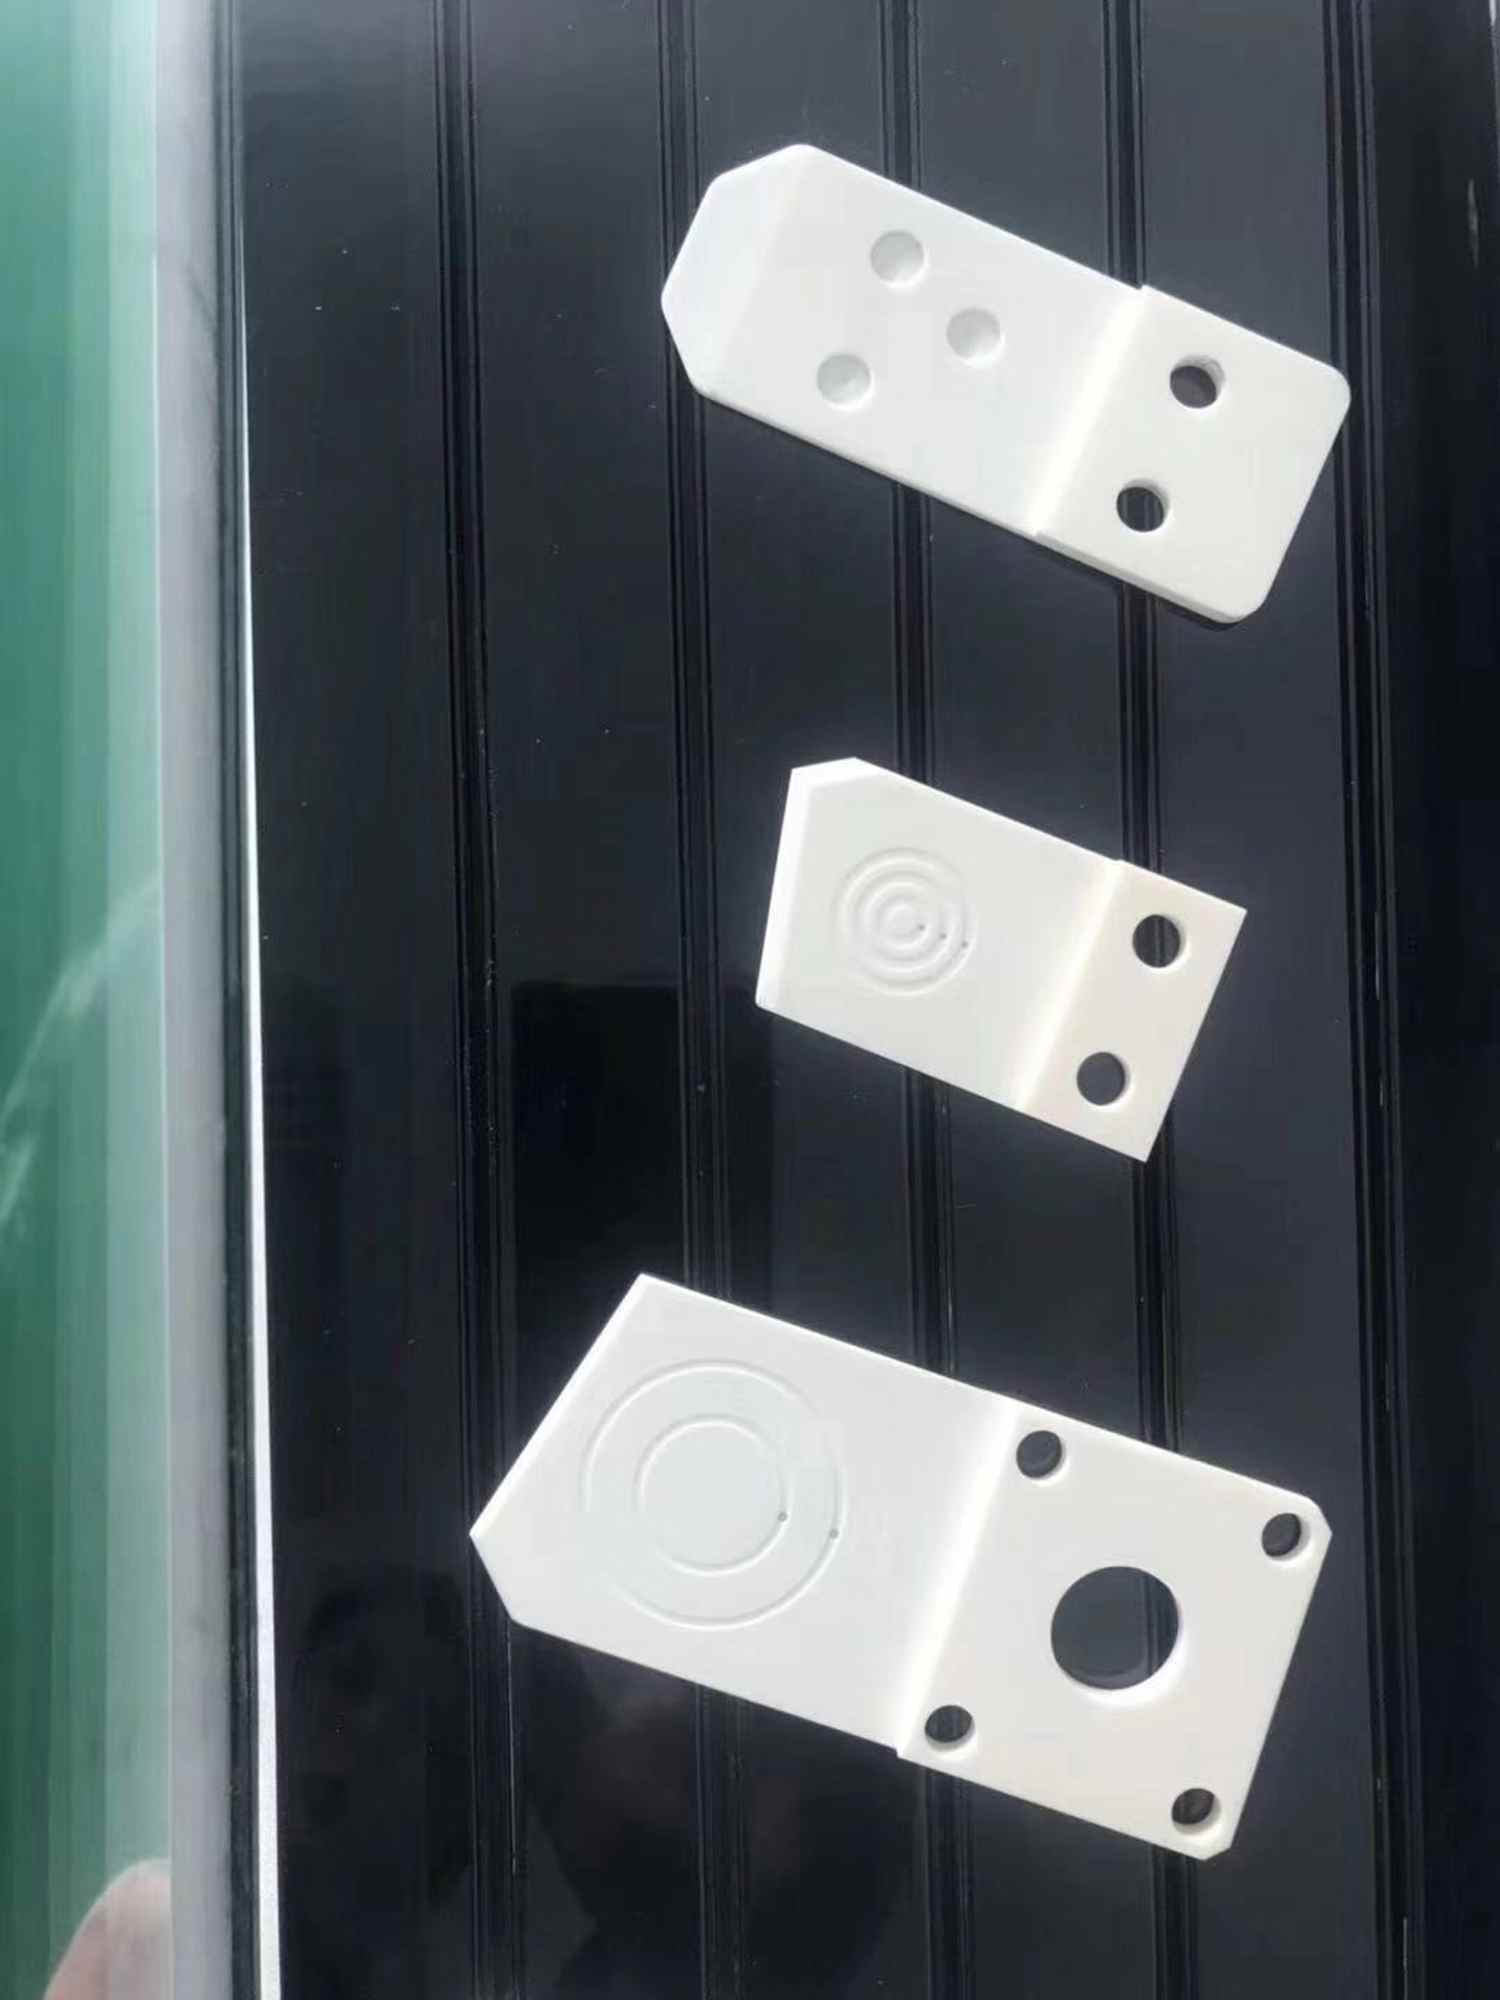
近年来全球硅晶圆供给不足,导致8英寸、12英寸硅晶圆订单能见度分别已达2019上半年和年底。目前国内多个硅晶圆项目已经开始筹备,期望有朝一日能够打破进口依赖,并有足够的能力满足市场需求。硅在自然界中以硅酸盐或二氧化硅的形式***存在于岩石、砂砾中,硅晶圆的制造可以归纳为三个基本步骤:硅提炼及提纯、单晶硅生长、晶圆成型。一,晶柱制造步骤硅提纯:将沙石原料放入一个温度约为2000℃,并且有碳源存在的电弧熔炉中,在高温下,碳和沙石中的二氧化硅进行化学反应(碳氧结合,得硅),提纯得纯度约为98%的纯硅,又称冶金级硅,这对微电子器件来说依然不够纯,因为半导体材料的电学特性对杂质的浓度相当的敏...
-
湛江原装晶圆运送机械吸臂公司
晶圆运送机械吸臂具有高度的安全性。它采用了多重安全保护措施,如防止晶圆滑落的吸盘设计、防止碰撞的传感器等,有效地保护了晶圆的安全。此外,晶圆运送机械吸臂还具有防静电功能,避免了静电对晶圆的损害,保证了产品的质量和可靠性。晶圆运送机械吸臂具有高度的灵活性和适应性。它可以根据不同的晶圆尺寸和形状进行调整和适配,适用于各种不同的生产需求。同时,晶圆运送机械吸臂还可以与其他设备和系统进行无缝连接,实现自动化生产线的整合和优化。晶圆运送机械吸臂具有较低的维护成本和能耗。它采用了节能设计和智能控制技术,能够有效地降低能源消耗和运行成本。同时,晶圆运送机械吸臂的维护和保养也相对简单,减少了维修和停机时间,提...
-
 上海晶圆运送机械吸臂厂家报价
本发明针对现有技术中的不足,提供了一种晶圆搬运机械手,本发明的机械手在传送过程中晶片中心始终保证直线运动,且角度不会发生改变。从而提高机械手整体刚度和承重能力,同时提高了重复定位精度。本发明结构合理性能稳定,维护方便,多功能集一身,可满足多种工艺设备要求,适用于各种半导体设备。 为了解决上述技术问题,本发明通过下述技术方案得以解决:一种晶圆搬运机械手,包括升降轴、旋转轴和伸展轴,其特征为,所述的伸展轴包括伸展电机、一级伸展臂、二级伸展臂和手指固定座,所述的一级伸展臂与所述伸展电机之间设置有一级关节,所述的一级伸展臂与所述的二级伸展臂之间设置有二级关节,所述的二级伸展臂...
-
无锡新款晶圆运送机械吸臂经销批发
与传统的SCARA型搬运机械手相比,蛙腿型机械手的传动机构更简单,刚性更高,且工作效率更高。如上图所示,蛙腿型机械手手臂为对称双连杆的并联结构,包括1对大臂和2对小臂。2个直驱电机分别通过2个同轴的旋转轴连接大臂,大臂末端通过4个旋转轴连接尺寸相同的2对小臂,2对小臂的末端又通过2个旋转轴连接晶圆托盘。 该机械手虽然只有3个电机,但水平连杆却有10个旋转关节,因此对整个真空机械手建立旋转关节坐标与末端晶圆托盘坐标之间的函数关系是一个复杂的过程对于工业应用来说,有时并不需要机械手臂具有完整的六个自由度.无锡新款晶圆运送机械吸臂经销批发 基因决定”——生长方法导致若要回答这个问题,首先要...
-
 江苏新款晶圆运送机械吸臂生产厂家
晶圆运送机械吸臂主要由以下几个部分组成: 吸盘:用于吸附晶圆,通常采用真空吸附原理。吸盘材料应具有耐磨、耐腐蚀、低粒子产生等特性,以保证晶圆表面不受污染。 机械臂:用于支撑和移动吸盘,实现晶圆在不同工艺设备间的传送。机械臂应具有高精度、高稳定性和高刚性等特点,以确保晶圆在传送过程中的精确定位和平稳运输。 传动系统:为机械臂提供动力,实现吸臂的伸缩、旋转等动作。传动系统通常采用电机、减速器、传动带等部件组成,确保吸臂运动的准确性和稳定性。 控制系统:负责控制机械臂的运动轨迹、速度和加速度等参数。控制系统一般采用先进的伺服控制技术和高精度传感器,实现吸臂的高精度定位和稳...
-
 南通正规晶圆运送机械吸臂哪里好
场景是新技术应用中的重要一环,场景越多意味着应用的广大性和未来的期望空间越大,而如果一款技术诞生没有实际的应用场景,即无法融入人们的日常生活和生产制造中,这对它的后续发展影响是致命的。 机械手臂的应用场景有哪些呢?它的应用特点十分明显,主要代替人工从事场景危险的工作或者是代替密集型、重复性高的动作。如果工作场景符合上述两个特点,机械手臂都可以得到应用。 机械手臂应用场景多在制造业,有重工业属性,如金属加工、抛光打磨、装配、机床上下料、码垛/搬运、橡胶/塑料、分拣等。 一般也都装在手臂上。所以手臂的结构、工作范围、承载能力和动作精度都直接影响机械手的工作性能。南通正规晶圆运送机械...
-
 肇庆正规晶圆运送机械吸臂价位
晶圆运送机械吸臂广泛应用于半导体制造过程中的各个环节,如薄膜沉积、光刻、蚀刻、清洗、检测等。具体应用举例如下: 薄膜沉积:在薄膜沉积设备中,晶圆运送机械吸臂负责将晶圆从装载室传送至沉积室,以及在沉积完成后将晶圆送回装载室。 光刻:在光刻设备中,吸臂需将晶圆精确传送至光刻机工作台,确保晶圆在曝光过程中的稳定性和精度。 蚀刻:在蚀刻设备中,晶圆运送机械吸臂需将晶圆传送至蚀刻室,并在蚀刻完成后将其送回清洗设备。 清洗和干燥:在清洗和干燥设备中,吸臂负责将晶圆传送至清洗槽,以及在清洗和干燥完成后将其送回下一工艺环节。 检测:在检测设备中,晶圆运送机械吸臂需将晶圆传送至...
-
汕尾晶圆运送机械吸臂哪个牌子好
一种用于传送晶圆的真空吸附机械手,其特征在于,包括:手臂;固定在所述手臂上的吸附绝缘凸台;设置在所述手臂和吸附绝缘凸台内的真空气道;所述吸附绝缘凸台呈环形,所述吸附绝缘凸台所围成的空间构成所述真空气道的其中一段;位于所述吸附绝缘凸台内的伪绝缘凸台,所述伪绝缘凸台与手臂一体成型,所述真空气道的其中一段位于所述伪绝缘凸台内;在垂直于所述手臂的方向上,所述吸附绝缘凸台比所述伪绝缘凸台突出;所述吸附绝缘凸台用于吸附待传送晶圆的背面,所述吸附绝缘凸台的硬度小于所述待传送晶圆的背面的硬度。加设定位装置和行程检测机构。汕尾晶圆运送机械吸臂哪个牌子好机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统...
-
浙江进口晶圆运送机械吸臂经销批发
晶圆运送机械吸臂广泛应用于半导体制造过程中的各个环节,如薄膜沉积、光刻、蚀刻、清洗、检测等。具体应用举例如下: 薄膜沉积:在薄膜沉积设备中,晶圆运送机械吸臂负责将晶圆从装载室传送至沉积室,以及在沉积完成后将晶圆送回装载室。 光刻:在光刻设备中,吸臂需将晶圆精确传送至光刻机工作台,确保晶圆在曝光过程中的稳定性和精度。 蚀刻:在蚀刻设备中,晶圆运送机械吸臂需将晶圆传送至蚀刻室,并在蚀刻完成后将其送回清洗设备。 清洗和干燥:在清洗和干燥设备中,吸臂负责将晶圆传送至清洗槽,以及在清洗和干燥完成后将其送回下一工艺环节。 检测:在检测设备中,晶圆运送机械吸臂需将晶圆传送至...
-
 浙江新款晶圆运送机械吸臂维修
主体部分通常采用强度高、轻质的材料,如铝合金或碳纤维复合材料,以确保在保证结构强度的同时减轻自身重量,减少运动惯性,提高操作的灵活性和响应速度。吸臂的形状和尺寸经过精心设计,以适应不同尺寸晶圆的搬运需求。一般具有多个关节和自由度,能够实现多角度的灵活运动,类似于人类手臂的关节活动。例如,常见的多关节机械吸臂可以在三维空间内进行旋转、伸展、弯曲等动作,确保晶圆能够准确地从一个位置移动到另一个位置,无论是在光刻机、刻蚀机等设备之间的转移,还是在晶圆存储盒与加工设备之间的传送,都能精确无误。手臂由静止状态达到正常的运动速度为启动,由常速减到停止不动为制动,速度的变化过程为速度特性曲线。浙江新款晶圆运...
-
山东官方晶圆运送机械吸臂经销批发
晶圆运送机械吸臂的高速度和高精度,能够满足封装和测试过程中对运输速度和精度的要求。光刻和薄膜沉积:在光刻和薄膜沉积过程中,晶圆运送机械吸臂被用于将晶圆从一个工序转移到另一个工序。它能够将晶圆准确地吸附在机械臂上,并将其运送到光刻机或薄膜沉积设备上,以完成后续的光刻和薄膜沉积工作。晶圆运送机械吸臂的高精度和稳定性能,能够确保光刻和薄膜沉积过程中的精确定位和稳定运输。 晶圆运送机械吸臂在半导体行业中扮演着重要的角色。它的应用范围广,能够满足不同工序的晶圆运输需求。晶圆运送机械吸臂的高精度、高速度和稳定性能,能够提高生产效率,保证产品质量和生产安全。随着半导体行业的不断发展,晶圆运送机械吸...
-
 河源官方晶圆运送机械吸臂价格多少
机械臂的工作原理: 一般机构可由电力、液压、气动、人力驱动。机构有螺纹顶紧机构(如台虎钳)、斜锲压紧、 导杆滑块机构(破碎机常用)、利用重力的自锁机构(如抓砖头的)等等。还有简单的:如可用气(液压)缸直接夹紧的。如果是小物品,可直接购买FESTO等公司的气动手指。 底座是用来安装和固定机器的。 油箱是装润滑油或液压油循环的。 升降位置检测器,要么是确定物体或机器部件是否位于某几个预定高度位置,要么是实时检测其高度的。 手臂回转升降机构就是机械臂在升降的同时也可以旋转的。 手臂伸缩机构是机械臂伸出和缩回的伸缩位置检测器作用基本等同于升降位置检测器,只...
-
 福建进口晶圆运送机械吸臂厂商
晶圆运送机械吸臂主要由以下几个部分组成: 吸盘:用于吸附晶圆,通常采用真空吸附原理。吸盘材料应具有耐磨、耐腐蚀、低粒子产生等特性,以保证晶圆表面不受污染。 机械臂:用于支撑和移动吸盘,实现晶圆在不同工艺设备间的传送。机械臂应具有高精度、高稳定性和高刚性等特点,以确保晶圆在传送过程中的精确定位和平稳运输。 传动系统:为机械臂提供动力,实现吸臂的伸缩、旋转等动作。传动系统通常采用电机、减速器、传动带等部件组成,确保吸臂运动的准确性和稳定性。 控制系统:负责控制机械臂的运动轨迹、速度和加速度等参数。控制系统一般采用先进的伺服控制技术和高精度传感器,实现吸臂的高精度定位和稳...
-
湛江正规晶圆运送机械吸臂卖价
6)自适应控制。采用组合自适应控制将系统划分成关节子系统和柔性子系统。利用参数线性化的方法设计自适应控制规则来辨识柔性机械臂的不确定性参数。对具有非线性和参数不确定性的柔性机械臂进行了**控制器的设计。控制器的设计是依据Lyapunov方法的鲁棒和自适应控制设计。通过状态转换将系统分成两个子系统。用自适应控制和鲁棒控制分别对两个子系统进行控制。7)PID控制。PID控制器作为很受欢迎和**广泛应用的控制器,由于其简单、有效、实用,被普遍地用于刚性机械臂控制,常通过调整控制器增益构成自校正PID控制器或与其它控制方法结合构成复合控制系统以改善PID控制器性能。8)变结构控制。变结构控制...
-
山东正规晶圆运送机械吸臂卖价
建模理论柔性机械臂动力学方程的建立主要是利用Lagrange方程和NeWton-Euler方程这两个相当有代表性的方程。另外比较常用的还有变分原理,虚位移原理以及Kane方程的方法。而柔性体变形的描述是柔性机械臂系统建模与控制的基础。因此因首先选择一定的方式描述柔性体的变形,同时变形的描述与系统动力学方程的求解关系密切。[3]柔性体变形的描述主要有以下几种:1)有限元法;2)有限段法;3)模态综合法;4)集中质量法;动力学方程的建立无论是连续或离散的动力学模型,其建模方法主要基于两类基本方法:矢量力学法和分析力学法。应用较***同时也是比较成熟的是Newton-Euler公式、La...
-
 南通新款晶圆运送机械吸臂推广
受欧美股指隔夜再度全线杀跌的影响,两市**小幅低开,低开后的市场在抄底盘和北上资金的推动下震荡走高,早间收盘全线收涨,午后在科技板块的带动下市场继续震荡走高,**终两市**以中阳报收。 昨天谈到农业、大消费和科技股目前呈现出跷跷板的态势,果不其然***出现了此消彼长的情形。 盘面上看,市场***科技股再度走强,以大基金持有的科技股继续**着相关题材概念和板块进行做多,北上资金***依旧大幅净流入,市场短期做多的因素和动能正在叠加。 盘后出了条消息,“中方不会坐视不理美科技霸凌主义”,先机哥由此猜测市场短期的反弹将还是延着科技股...
-
山东原装晶圆运送机械吸臂新报价
半导体晶圆有时在处理室内暴露在高温中。因此,机械手有时输送高温的半导体晶圆。若高温的半导体晶圆与手部接触,则手部的温度上升,并且配置在前臂连杆与手部之间的关节的温度也上升。由此,安装于关节的轴承的温度上升。轴承的温度上升促进该轴承内的润滑剂的劣化。因此,与配置在上臂连杆与前臂连杆之间的关节的轴承相比,配置在前臂连杆和手部之间的关节的轴承的维护频率较高。 晶圆是指硅半导体集成电路制作所用的硅晶片,由于其形状为圆形,故称为晶圆;在硅晶片上可加工制作成各种电路元件结构,而成为有特定电性功能的集成电路产品。 晶圆的原始材料是硅,而地壳表面有用之不竭的二氧化硅。二氧化硅矿石经由电弧炉提炼,盐酸...