商机详情 -
湛江原装晶圆运送机械吸臂公司
晶圆运送机械吸臂具有高度的安全性。它采用了多重安全保护措施,如防止晶圆滑落的吸盘设计、防止碰撞的传感器等,有效地保护了晶圆的安全。此外,晶圆运送机械吸臂还具有防静电功能,避免了静电对晶圆的损害,保证了产品的质量和可靠性。晶圆运送机械吸臂具有高度的灵活性和适应性。它可以根据不同的晶圆尺寸和形状进行调整和适配,适用于各种不同的生产需求。同时,晶圆运送机械吸臂还可以与其他设备和系统进行无缝连接,实现自动化生产线的整合和优化。晶圆运送机械吸臂具有较低的维护成本和能耗。它采用了节能设计和智能控制技术,能够有效地降低能源消耗和运行成本。同时,晶圆运送机械吸臂的维护和保养也相对简单,减少了维修和停机时间,提高了生产效率和经济效益。有X移动,Y移动,Z移动,X转动,Y转动,Z转动六个自由度组成。湛江原装晶圆运送机械吸臂公司
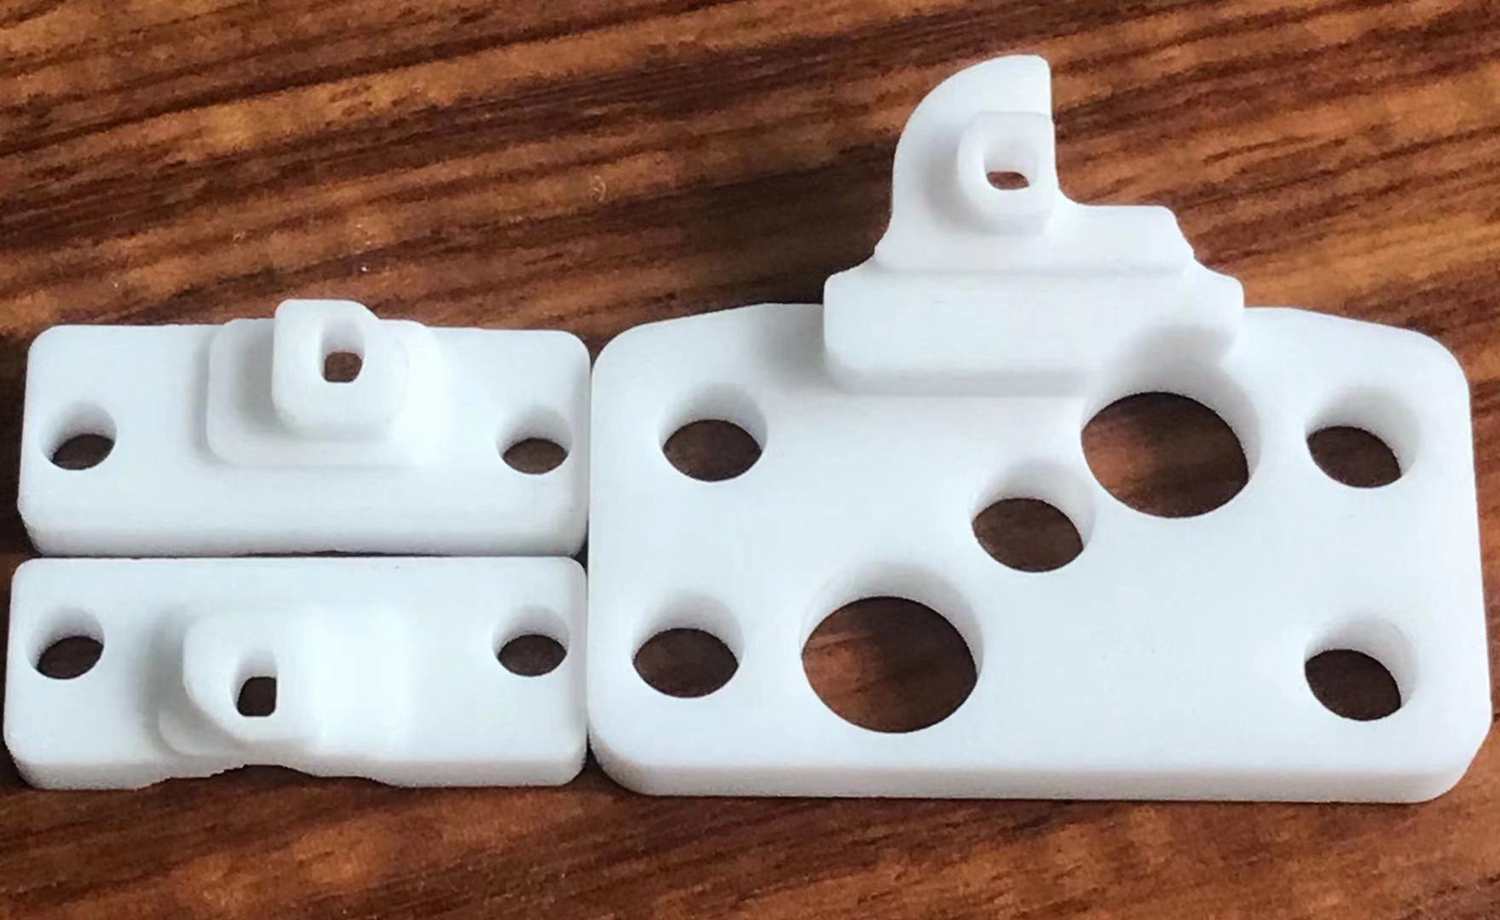
使用汇编语言编写计算机程序,程序员仍然需要十分熟悉计算机系统的硬件结构,所以从程序设计本身上来看仍然是低效率的、烦琐的。但正是由于汇编语言与计算机硬件系统关系密切,在某些特定的场合,如对时空效率要求很高的系统**程序以及实时控制程序等,迄今为止汇编语言仍然是十分有效的程序设计工具。工业机械臂目前还没有统一的分类标准。根据不同的要求可进行不同的分类。一、按驱动方式分1.液压式 液压驱动机械臂通常由液动机(各种油缸、油马达)、伺服阀、油泵、油箱等组成驱动系统,由驱动机械臂的执行机构进行工作。通常它具有很大的抓举能力(高达几百公斤以上),其特点是结构紧凑,动 作平稳,耐冲击,耐振动,防爆性好,但液压元件要求有较高的制造精度和密封性能,否则漏油将污染环境。2.气动式 其驱动系统通常由气缸、气阀、气罐和空压机组成,其特点是气源方便,动作迅速、结构简单、造价较低、维修方便。但难以进行速度控制,气压不可太高,故抓举能力较低。湛江原装晶圆运送机械吸臂公司手臂自重轻,其启动和停止的平稳性就好。
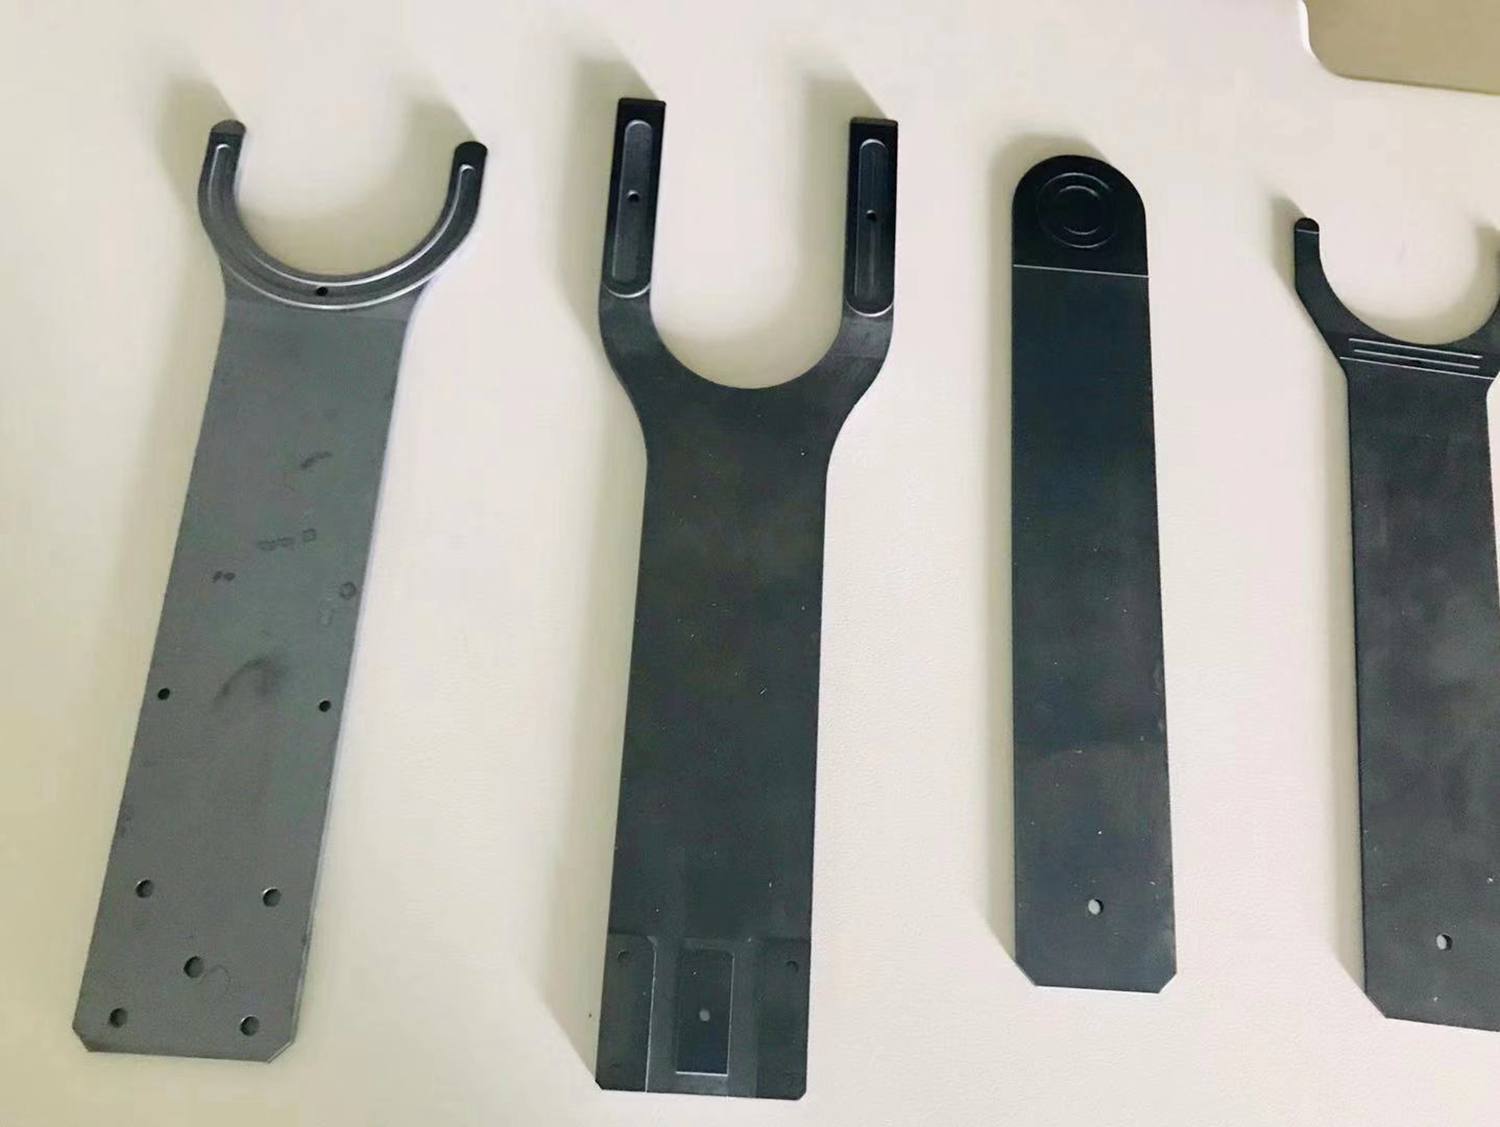
近年来全球硅晶圆供给不足,导致8英寸、12英寸硅晶圆订单能见度分别已达2019上半年和年底。目前国内多个硅晶圆项目已经开始筹备,期望有朝一日能够打破进口依赖,并有足够的能力满足市场需求。硅在自然界中以硅酸盐或二氧化硅的形式***存在于岩石、砂砾中,硅晶圆的制造可以归纳为三个基本步骤:硅提炼及提纯、单晶硅生长、晶圆成型。一,晶柱制造步骤硅提纯:将沙石原料放入一个温度约为2000℃,并且有碳源存在的电弧熔炉中,在高温下,碳和沙石中的二氧化硅进行化学反应(碳氧结合,得硅),提纯得纯度约为98%的纯硅,又称冶金级硅,这对微电子器件来说依然不够纯,因为半导体材料的电学特性对杂质的浓度相当的敏感,因而对冶金级硅作进一步提纯:将粉碎的冶金级硅与气态的氯化氢进行氯化反应,生成液态的硅烷,然后通过蒸馏和化学还原工艺,得到了高纯度的多晶硅,其纯度达99%,成为电子级硅。
晶圆运送机械吸臂是半导体制造过程中不可或缺的重要设备之一。它主要用于将晶圆从一个工序转移到另一个工序,确保晶圆在整个制造过程中的安全和稳定运输。
晶圆运送机械吸臂具有高度的自动化和精确性。它采用先进的自动控制系统,能够准确地定位和抓取晶圆,避免了人为操作的误差和不稳定性。通过精确的控制,晶圆可以在不同工序之间快速而安全地转移,提高了生产效率和产品质量。其次,晶圆运送机械吸臂具有高度的可靠性和稳定性。它采用了质量高的材料和先进的制造工艺,具有良好的耐磨性和抗腐蚀性。同时,晶圆运送机械吸臂经过严格的测试和检验,确保其在长时间运行中不会出现故障或损坏,保证了生产线的连续性和稳定性。 随着机器人技术的发展,应用高速度、高精度、高负载自重比的机器人结构受到工业和航空航天领域的关注。
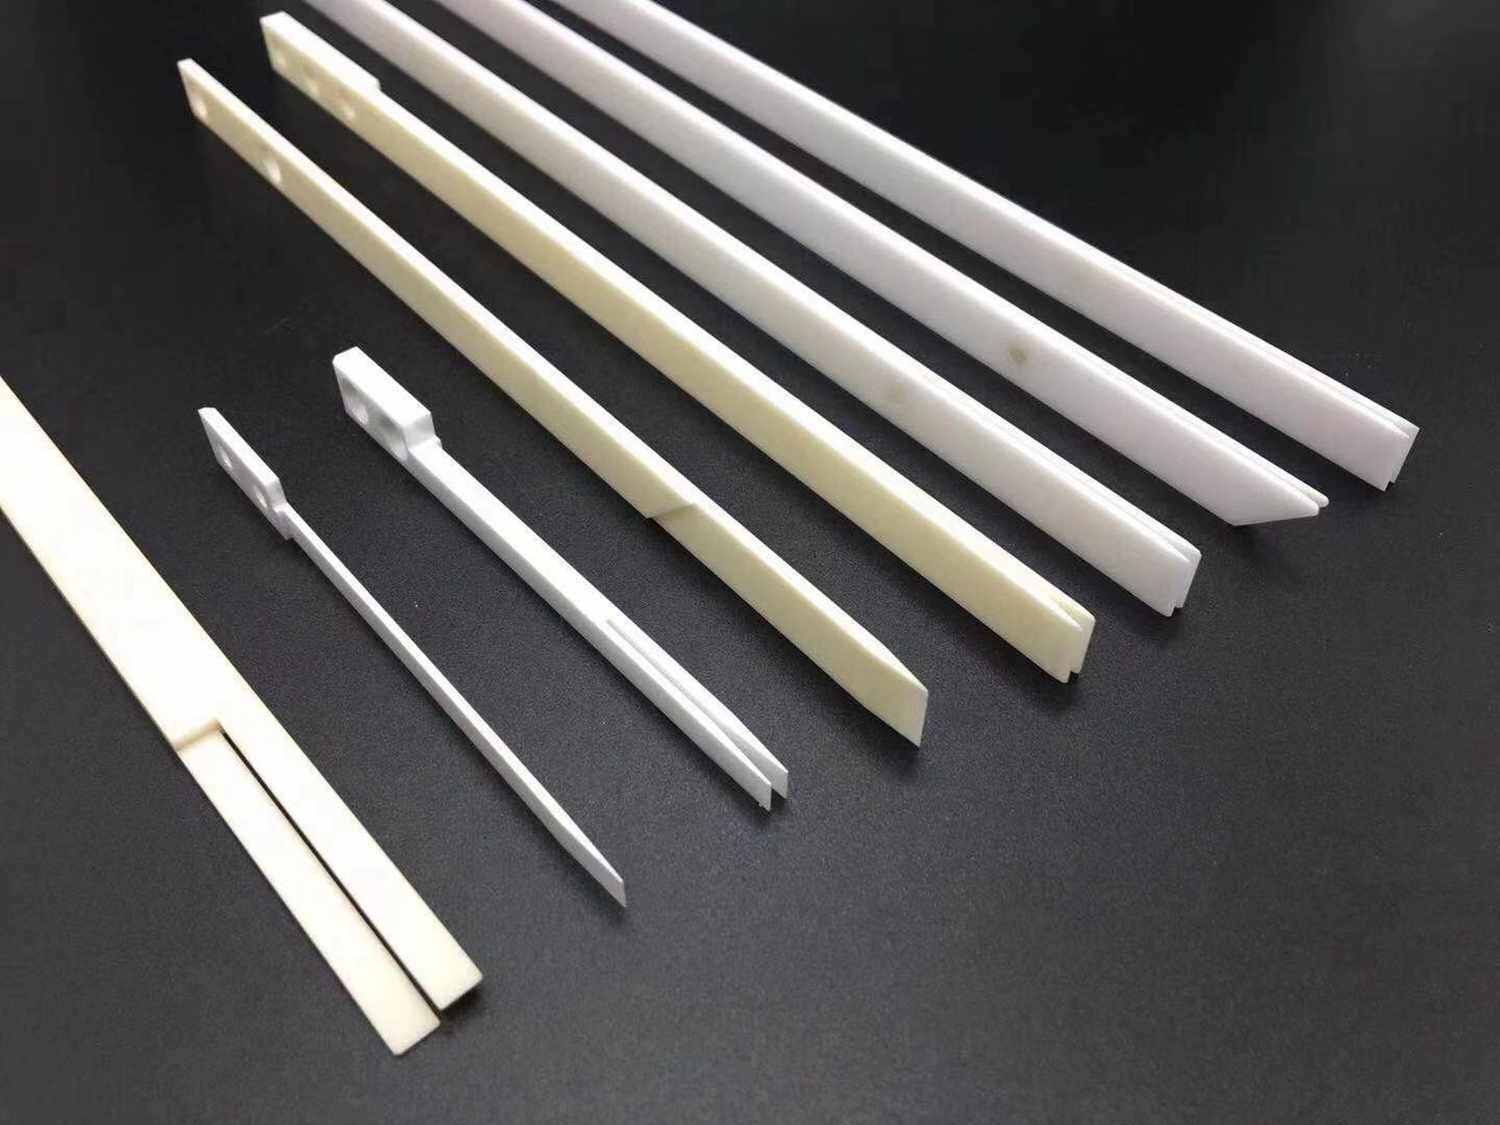
6)自适应控制。采用组合自适应控制将系统划分成关节子系统和柔性子系统。利用参数线性化的方法设计自适应控制规则来辨识柔性机械臂的不确定性参数。对具有非线性和参数不确定性的柔性机械臂进行了**控制器的设计。控制器的设计是依据Lyapunov方法的鲁棒和自适应控制设计。通过状态转换将系统分成两个子系统。用自适应控制和鲁棒控制分别对两个子系统进行控制。7)PID控制。PID控制器作为很受欢迎和**广泛应用的控制器,由于其简单、有效、实用,被普遍地用于刚性机械臂控制,常通过调整控制器增益构成自校正PID控制器或与其它控制方法结合构成复合控制系统以改善PID控制器性能。8)变结构控制。变结构控制系统是一种不连续的反馈控制系统,其中滑模控制是**普遍的变结构控制。其特点;在切换面上,具有所谓的滑动方式,在滑动方式中系统对参数变化和扰动保持不敏感,同时,它的轨迹位于切换面上,滑动现象并不依赖于系统参数,具有稳定的性质。变结构控制器的设计,不需要机械臂精确的动态模型,模型参数的边界就足以构造一个控制器。 因此,在设计手臂时,须根据机械手抓取重量、自由度数、工作范围、运动速度及机械手的整体布局。江西进口晶圆运送机械吸臂价格多少
通用性强,能适应多种作业;工艺性好,便于维修调整。湛江原装晶圆运送机械吸臂公司
一种晶圆传输装置及其真空吸附机械手,该真空吸附机械手包括:手臂;固定在所述手臂上的吸附绝缘凸台;设置在所述手臂和吸附绝缘凸台内的真空气道;所述吸附绝缘凸台用于吸附待传送晶圆的背面,所述吸附绝缘凸台的硬度小于所述待传送晶圆的背面的硬度。由于吸附绝缘凸台的硬度小于待传送晶圆的背面的硬度,故利用真空吸附机械手将晶圆传送至所需位置之后,晶圆的背面中与真空吸附机械手接触的位置不会形成印记,提高了晶圆的合格率。湛江原装晶圆运送机械吸臂公司
深圳市德澳美精密制造有限公司在机械及行业设备这一领域倾注了无限的热忱和激情,德澳美一直以客户为中心、为客户创造价值的理念、以品质、服务来赢得市场,衷心希望能与社会各界合作,共创成功,共创辉煌。相关业务欢迎垂询。