商机详情 -
云浮官方晶圆运送机械吸臂价格便宜
电镀:
到这一步,晶圆基本上就完成了,现在要在晶圆上镀一层硫酸铜,铜离子会从正极走向负极。
抛光:
然后将Wafer进行打磨,到这一步晶圆就真正的完成了。
切割:
对晶圆进行切割,值得一提的是晶圆十分易碎,因此对切割的工艺要求也是非常高的。
测试:
测试分为三大类:功能测试、性能测试、抗老化测试。大致测试模式如下:接触测试、功耗测试、输入漏电测试、输出电平测试、动态参数测试、模拟信号参数测试等等。全部测试都通过的,就是正片;部分测试未通过,但正常使用无碍,这是白片;未开始测试,就发现晶圆具有瑕疵的,这是黑片。
因此,在设计手臂时,须根据机械手抓取重量、自由度数、工作范围、运动速度及机械手的整体布局。云浮官方晶圆运送机械吸臂价格便宜
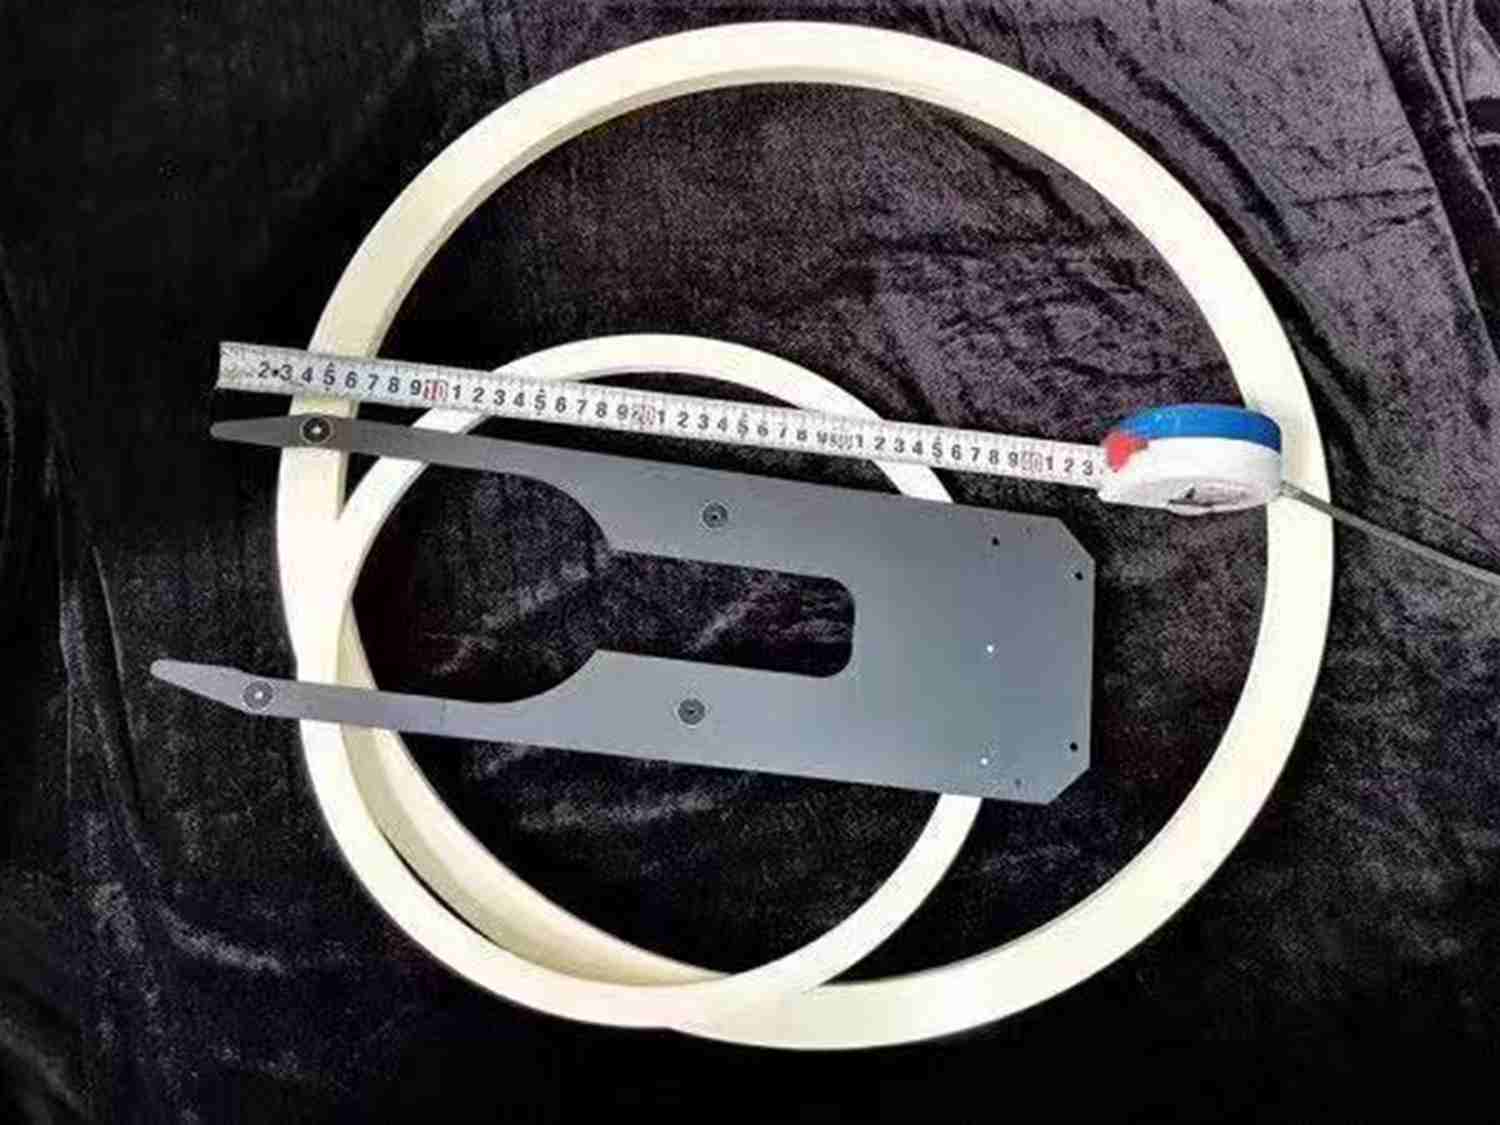
目前,直拉法是生长晶圆**常用的方法了,除了直拉法之外,常用的方法还有区熔法。区熔法,简称Fz法。1939年,在贝尔实验室工作的W·G·Pfann较早萌生了“区域匀平”的念头,后来在亨利·休勒、丹·多西等人的协助下,生长出了高纯度的锗以及硅单晶,并获得了专利。这种方法是利用热能在半导体多晶棒料的一端产生一熔区,使其重结晶为单晶。使熔区沿一定方向缓慢地向棒的另一端移动,进而通过整根棒料,使多晶棒料生长成一根单晶棒料,区熔法也需要籽晶,且**终得到的柱状单晶锭晶向与籽晶的相同。 云浮官方晶圆运送机械吸臂生产厂家怎么选择X移动,Y移动,Z移动组成,通过在执行终端加装X转动,Y转动,Z转动可以到达空间内的任何坐标点。
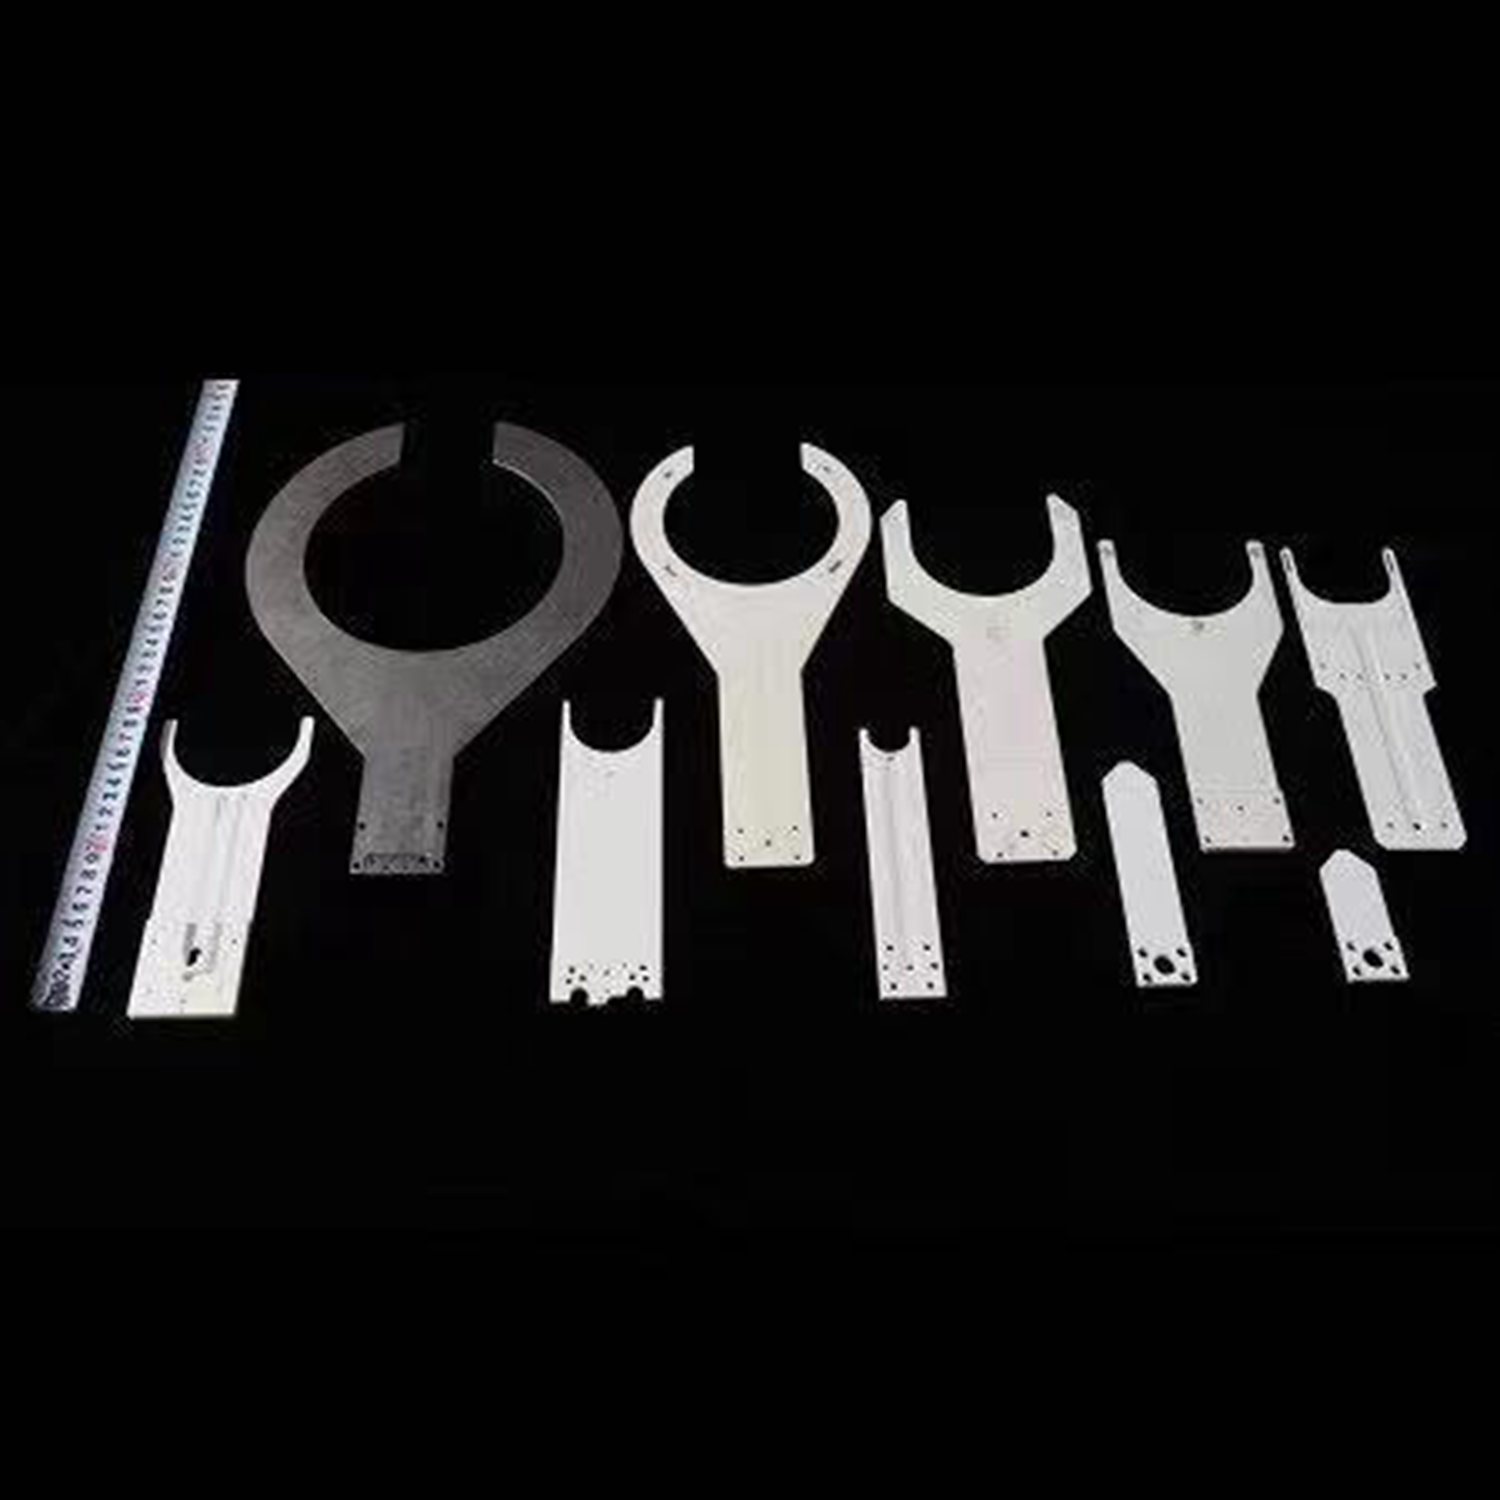
本发明涉及一种半导体制造技术,尤其是一种用于晶圆搬运的机械手。
背景技术:
在半导体加工设备中,经常需要将晶圆在各个工位之间进行传送,在传送的过程中,传送精度越高,设备工艺一致性就越好,速度越快,单台设备的产能就越大。随着半导体工艺的发展,设备处理的工艺越来越复杂,对设备自动化程度、柔性化程度要求也越来越高,这就需要一种定位精度高,速度快的多自由度的机械手。
技术实现要素:
本发明针对现有技术中的不足,提供了一种晶圆搬运机械手,本发明的机械手在传送过程中晶片中心始终保证直线运动,且角度不会发生改变。从而提高机械手整体刚度和承重能力,同时提高了重复定位精度。本发明结构合理性能稳定,维护方便,多功能集一身,可满足多种工艺设备要求,适用于各种半导体设备。
晶圆是指硅半导体集成电路制作所用的硅晶片,由于其形状为圆形,故称为晶圆;在硅晶片上可加工制作成各种电路元件结构,而成为有特定电性功能的集成电路产品。
晶圆的原始材料是硅,而地壳表面有用之不竭的二氧化硅。二氧化硅矿石经由电弧炉提炼,**化,并经蒸馏后,制成了高纯度的多晶硅,其纯度高达99.9%。 为此,手臂一般都采用刚性较好的导向杆来加大手臂的刚度.
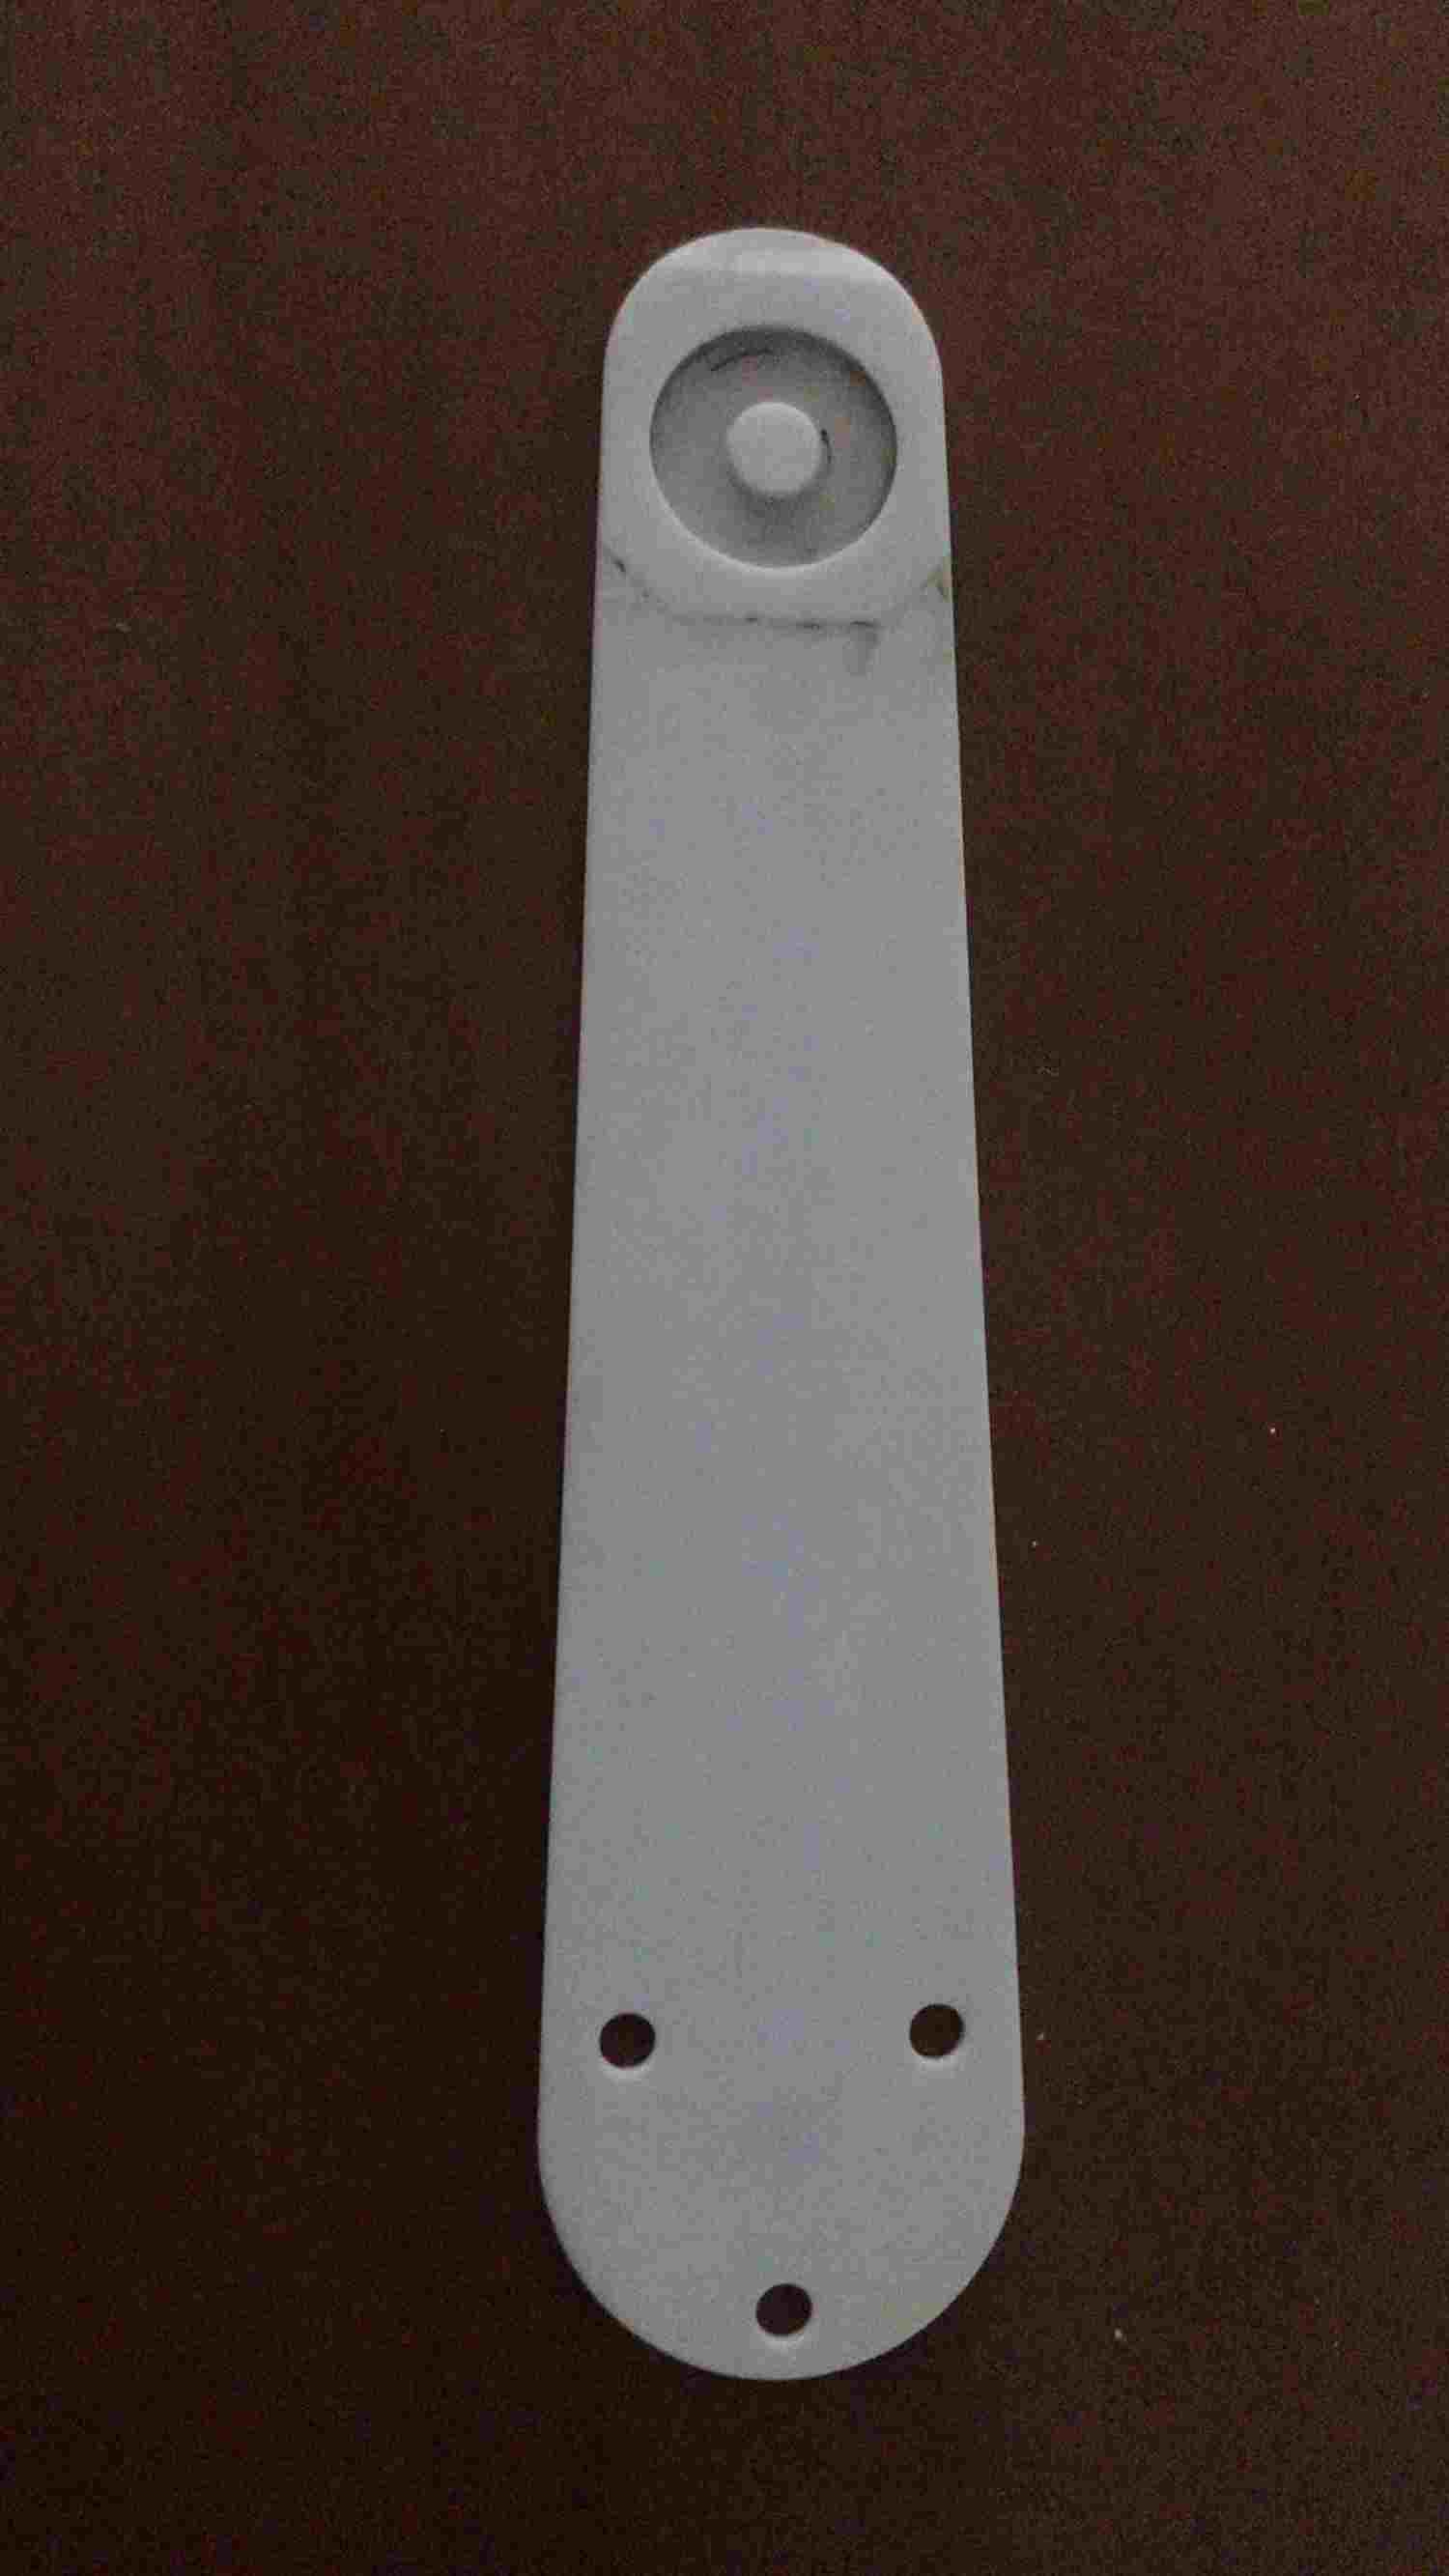
输送半导体晶圆的机械手通常具有两个以上的自由度。这种机械手典型地由两个连杆和手部构成。在本说明书中,将两个连杆称作上臂连杆和前臂连杆。典型地,上臂连杆的一端连结于电机的输出轴,上臂连杆的另一端连结于前臂连杆的一端。而且,前臂连杆的另一端连结于手部。上臂连杆和前臂连杆经由关节而连结。前臂连杆和手部也经由关节而连结。在各个关节处安装有轴承,以便使连杆顺畅地旋转。在输送半导体晶圆的机械手中,为了不污染传送室内而屏蔽(shield)安装于关节的轴承。机械手臂根据结构形式的不同分为多关节机械手臂.云浮官方晶圆运送机械吸臂生产厂家怎么选择
臂应承载能力大、刚性好、自重轻.云浮官方晶圆运送机械吸臂价格便宜
与传统的SCARA型搬运机械手相比,蛙腿型机械手的传动机构更简单,刚性更高,且工作效率更高。如上图所示,蛙腿型机械手手臂为对称双连杆的并联结构,包括1对大臂和2对小臂。2个直驱电机分别通过2个同轴的旋转轴连接大臂,大臂末端通过4个旋转轴连接尺寸相同的2对小臂,2对小臂的末端又通过2个旋转轴连接晶圆托盘。 该机械手虽然只有3个电机,但水平连杆却有10个旋转关节,因此对整个真空机械手建立旋转关节坐标与末端晶圆托盘坐标之间的函数关系是一个复杂的过程云浮官方晶圆运送机械吸臂价格便宜
深圳市德澳美科技有限公司是一家有着雄厚实力背景、信誉可靠、励精图治、展望未来、有梦想有目标,有组织有体系的公司,坚持于带领员工在未来的道路上大放光明,携手共画蓝图,在广东省等地区的机械及行业设备行业中积累了大批忠诚的客户粉丝源,也收获了良好的用户口碑,为公司的发展奠定的良好的行业基础,也希望未来公司能成为*****,努力为行业领域的发展奉献出自己的一份力量,我们相信精益求精的工作态度和不断的完善创新理念以及自强不息,斗志昂扬的的企业精神将**深圳市德澳美精密制造供应和您一起携手步入辉煌,共创佳绩,一直以来,公司贯彻执行科学管理、创新发展、诚实守信的方针,员工精诚努力,协同奋取,以品质、服务来赢得市场,我们一直在路上!