商机详情 -
浙江官方晶圆运送机械吸臂价格多少
随着智能工业的快速发展,我们越来越多的行业都使用了工业机器人代替人工作业,那么我们来说说工业机器人如六轴机器人是怎样的? 六轴工业机器人是一种用于自然科学相关工程与技术领域的工艺试验仪器,六轴机器人的六个轴,每个轴都是一个电机配备减速机来传动,各个轴的运动方式和方向都不同,每个轴其实是模拟人手的各个关节的动作。
一轴:一轴是连接底座的部位,主要是承载上面轴的重量与底座的左右旋转,一个左右旋转的动作就是使用电机与减速机传动的结果,每个轴都是代替一个方向的运动方式。
二轴:控制机器人主臂的前后摆动、整个主臂上下运动的功能。
三轴:三轴同样是控制机器人前后摆动功能,只是比第二轴的摆臂范围小。
四轴:四轴是控制机器人上面的圆形管的部分可自由旋转的部位,活动范围相当于人的小臂,不过不是360°旋转里面有电线跟人小臂的范围相同。
五轴:第五轴控制微调的上下翻转动作,通常是当产品抓取后可以使产品翻转的动作。
六轴:第六轴就是末端法兰哪个部分旋转功能。可以360°旋转。 关节式机械手因其结构复杂。浙江官方晶圆运送机械吸臂价格多少
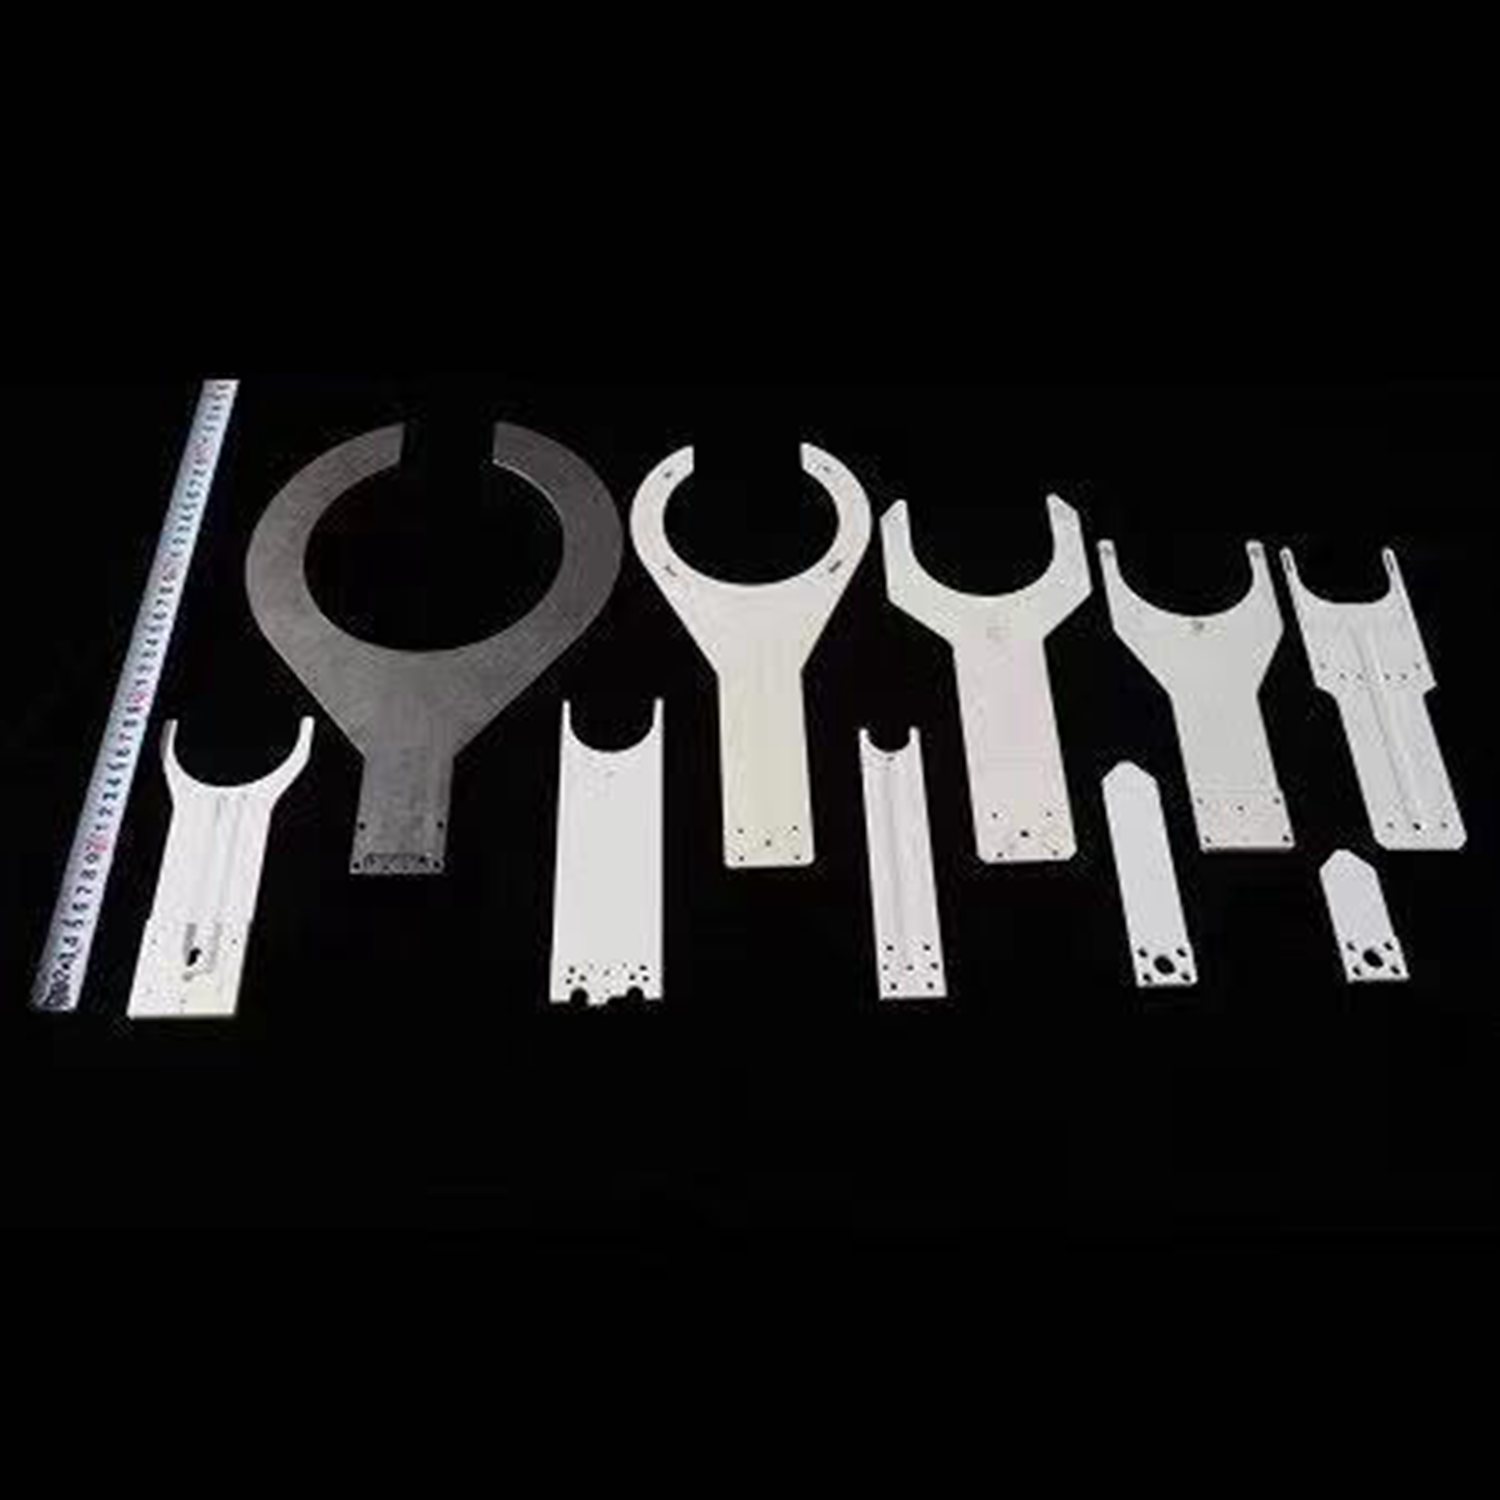
本发明针对现有技术中的不足,提供了一种晶圆搬运机械手,本发明的机械手在传送过程中晶片中心始终保证直线运动,且角度不会发生改变。从而提高机械手整体刚度和承重能力,同时提高了重复定位精度。本发明结构合理性能稳定,维护方便,多功能集一身,可满足多种工艺设备要求,适用于各种半导体设备。
为了解决上述技术问题,本发明通过下述技术方案得以解决:一种晶圆搬运机械手,包括升降轴、旋转轴和伸展轴,其特征为,所述的伸展轴包括伸展电机、一级伸展臂、二级伸展臂和手指固定座,所述的一级伸展臂与所述伸展电机之间设置有一级关节,所述的一级伸展臂与所述的二级伸展臂之间设置有二级关节,所述的二级伸展臂和所述的手指固定座之间设置有三级关节,所述的伸展电机、所述的一级关节、所述的二级关节和所述的三级关节依次传动,所述的手指固定座始终保持直线运动。 揭阳正规晶圆运送机械吸臂价格便宜对于半导体制造应用来说,常用的机械手臂是用来搬送晶片.
晶圆运送机械吸臂的工作原理主要包括以下几个步骤:
吸附:吸盘通过真空吸附原理将晶圆紧密吸附在其表面,确保晶圆在传送过程中不会发生相对位移。
移动:传动系统驱动机械臂按照预定轨迹进行移动,将晶圆从一处工艺设备传送至另一处。放置:到达目标位置后,吸盘释放真空,将晶圆放置在指定位置。
返回:完成放置动作后,吸臂返回原点,等待下一次传送任务。
在整个工作过程中,控制系统始终监测机械臂的运动状态,确保传送精度和稳定性。同时,为了降低晶圆表面污染的风险,晶圆运送机械吸臂还需要配备洁净室环境控制系统,以维持洁净室内恒定的温度、湿度和洁净度。
多功能一体化机械臂,包括机械臂主体,所述机械臂主体由设置在该机械臂主体底部的底座、设置在底座顶部的后臂及设置在后臂顶部的前臂构成的,该种多功能一体化机械臂,改进了原有产品的缺点,本实用新型多功能一体化机械臂具有成本费用较低、占地面积较小和驱动充足的特点,本机械臂*由底座、前臂和后臂构成的,实现了占地面积小的特点,且在生产过程中由于体积较小,厂家生产成本费较低,同时工人在使用时,移动较为方便,设有的安全离合器、液压器和液压室,实现了本新型机械臂驱动充足的特点,在使用过程中完全依靠程序芯片控制,液压器液压精细不会X移动,Y移动,Z移动组成,通过在执行终端加装X转动,Y转动,Z转动可以到达空间内的任何坐标点。
电镀:
到这一步,晶圆基本上就完成了,现在要在晶圆上镀一层硫酸铜,铜离子会从正极走向负极。
抛光:
然后将Wafer进行打磨,到这一步晶圆就真正的完成了。
切割:
对晶圆进行切割,值得一提的是晶圆十分易碎,因此对切割的工艺要求也是非常高的。
测试:
测试分为三大类:功能测试、性能测试、抗老化测试。大致测试模式如下:接触测试、功耗测试、输入漏电测试、输出电平测试、动态参数测试、模拟信号参数测试等等。全部测试都通过的,就是正片;部分测试未通过,但正常使用无碍,这是白片;未开始测试,就发现晶圆具有瑕疵的,这是黑片。
此外,对于热加工的机械手,还要考虑热辐射,手臂要较长,以远离热源,并须装有冷却装置。揭阳正规晶圆运送机械吸臂价格便宜
晶圆运送机械吸臂采用先进的吸附技术,可稳定地吸附晶圆。浙江官方晶圆运送机械吸臂价格多少
一种晶圆传输装置及其真空吸附机械手,该真空吸附机械手包括:手臂;固定在所述手臂上的吸附绝缘凸台;设置在所述手臂和吸附绝缘凸台内的真空气道;所述吸附绝缘凸台用于吸附待传送晶圆的背面,所述吸附绝缘凸台的硬度小于所述待传送晶圆的背面的硬度。由于吸附绝缘凸台的硬度小于待传送晶圆的背面的硬度,故利用真空吸附机械手将晶圆传送至所需位置之后,晶圆的背面中与真空吸附机械手接触的位置不会形成印记,提高了晶圆的合格率。通用性强,能适应多种作业;工艺性好,便于维修调整。浙江官方晶圆运送机械吸臂价格多少
行路致远,砥砺前行。深圳市德澳美精密制造有限公司致力成为与您共赢、共生、共同前行的战略伙伴,更矢志成为机械及行业设备富有影响力的企业,与您一起飞跃,共同成功!