商机详情 -
南通新款晶圆运送机械吸臂推广
受欧美股指隔夜再度全线杀跌的影响,两市**小幅低开,低开后的市场在抄底盘和北上资金的推动下震荡走高,早间收盘全线收涨,午后在科技板块的带动下市场继续震荡走高,**终两市**以中阳报收。
昨天谈到农业、大消费和科技股目前呈现出跷跷板的态势,果不其然***出现了此消彼长的情形。
盘面上看,市场***科技股再度走强,以大基金持有的科技股继续**着相关题材概念和板块进行做多,北上资金***依旧大幅净流入,市场短期做多的因素和动能正在叠加。
盘后出了条消息,“中方不会坐视不理美科技霸凌主义”,先机哥由此猜测市场短期的反弹将还是延着科技股这条主线,毕竟带动市场人气方面没有哪个板块比科技股更适合。
昨晚提醒大家关注的科远智慧,***低开高走收大阳,开盘后水下潜入的朋友也有7个点的收获,该股短期有望突破创新高。
注塑行业机械臂常称为注塑机机械手、塑料机机械手。南通新款晶圆运送机械吸臂推广
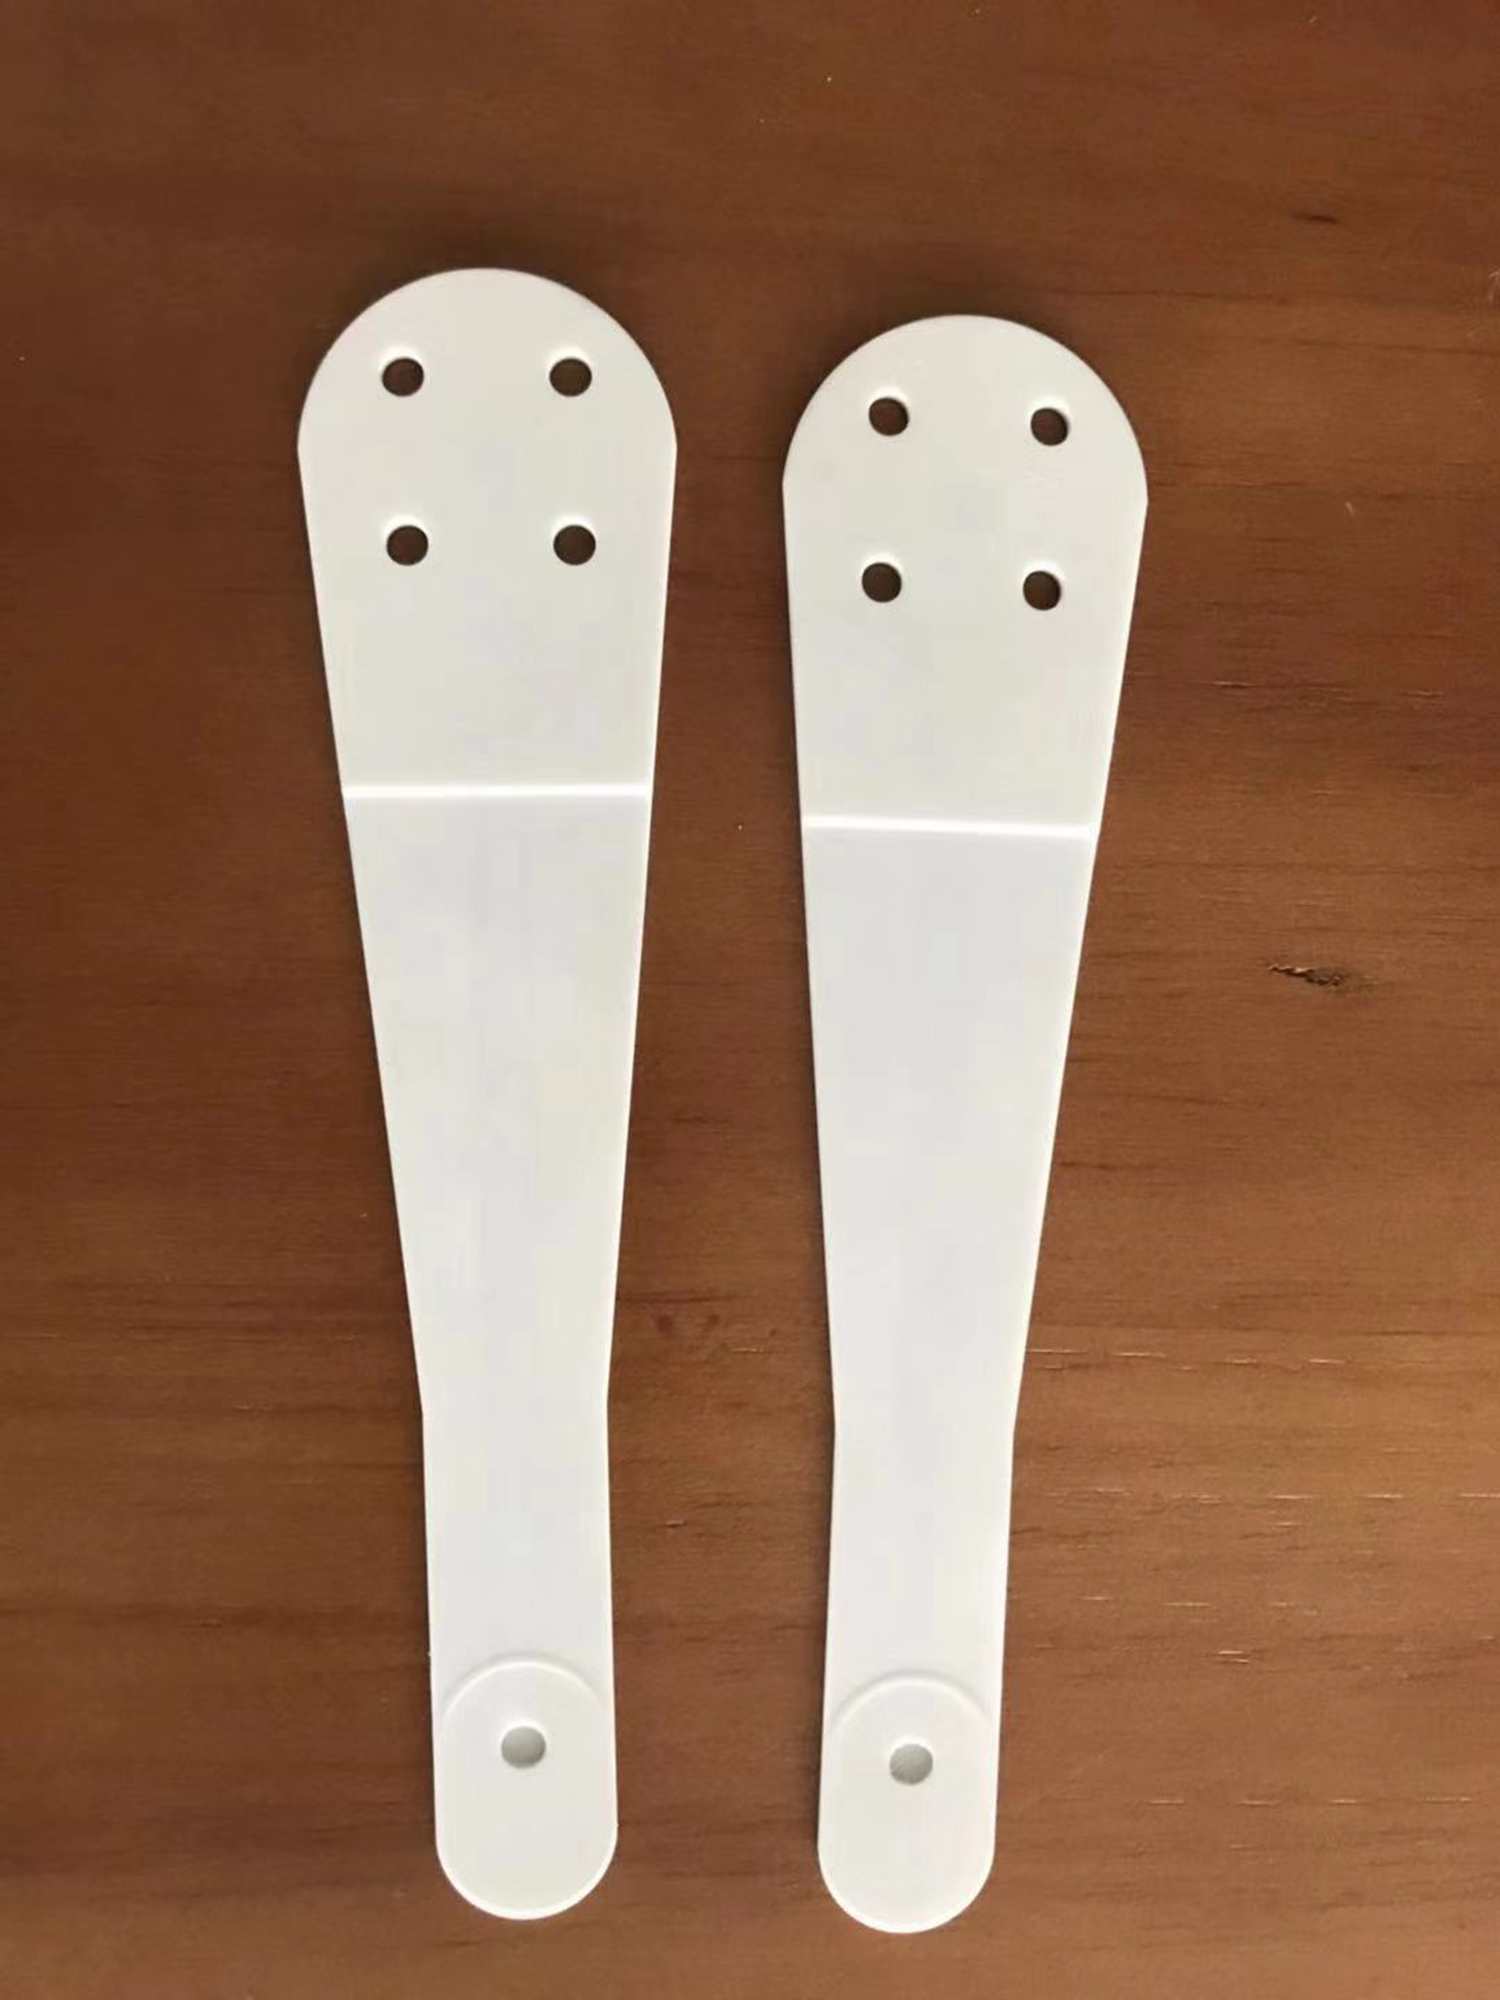
一种用于传送晶圆的真空吸附机械手,其特征在于,包括:手臂;固定在所述手臂上的吸附绝缘凸台;设置在所述手臂和吸附绝缘凸台内的真空气道;所述吸附绝缘凸台呈环形,所述吸附绝缘凸台所围成的空间构成所述真空气道的其中一段;位于所述吸附绝缘凸台内的伪绝缘凸台,所述伪绝缘凸台与手臂一体成型,所述真空气道的其中一段位于所述伪绝缘凸台内;在垂直于所述手臂的方向上,所述吸附绝缘凸台比所述伪绝缘凸台突出;所述吸附绝缘凸台用于吸附待传送晶圆的背面,所述吸附绝缘凸台的硬度小于所述待传送晶圆的背面的硬度。南通新款晶圆运送机械吸臂推广晶圆运送机械吸臂采用先进的吸附技术,可稳定地吸附晶圆。
基因决定”——生长方法导致若要回答这个问题,首先要说一个大约有100余年历史的原因。。。1918年,前苏联科学家切克劳斯基(Czochralski)建立起来一种晶体生长方法——直拉式晶体生长方法,简称CZ法。硅晶圆的制造可以归纳为三个基本步骤:硅提炼及提纯、单晶硅生长、晶圆成型。首先是硅砂的提纯及熔炼。这个阶段主要是通过溶解、提纯、蒸馏等一系列措施得到多晶硅。接下来是单晶硅生长工艺。就是从硅熔体中生长出单晶硅。高纯度的多晶硅放在石英坩埚中,在保护性气氛中高温加热使其熔化。使用一颗小的籽晶缓慢地从旋转着的熔体中缓慢上升,即可垂直拉制出大直径的单晶硅锭。***一步是晶圆成型。单晶硅锭一般呈圆柱型,直径从3英寸到十几英寸不等。硅锭经过切片、抛光之后,就得到了单晶硅圆片,也即晶圆。
割抛光:
单晶棒将按适当的尺寸进行切割,然后进行研磨,将凹凸的切痕磨掉,再用化学机械抛光工艺使其至少一面光滑如镜,晶圆片制造就完成了。
二,晶圆制造步骤
晶圆镀膜:
通过物理或其他方式(如高温等)使晶圆上产生一层二氧化硅。二氧化硅为绝缘材料,但有杂质和特殊处理的二氧化硅有一定的导电性。二氧化硅在这里的作用是为了传导光。像是用二氧化硅做光导纤维是同一个道理。完成这步后就为后面光刻做好了准备。
光刻胶涂抹:
顾名思义,就是在晶圆表面覆盖上一层光刻胶,而对其技术要求是要做到平整和薄。 吸臂具有快速吸附和释放功能,提高了工作效率。
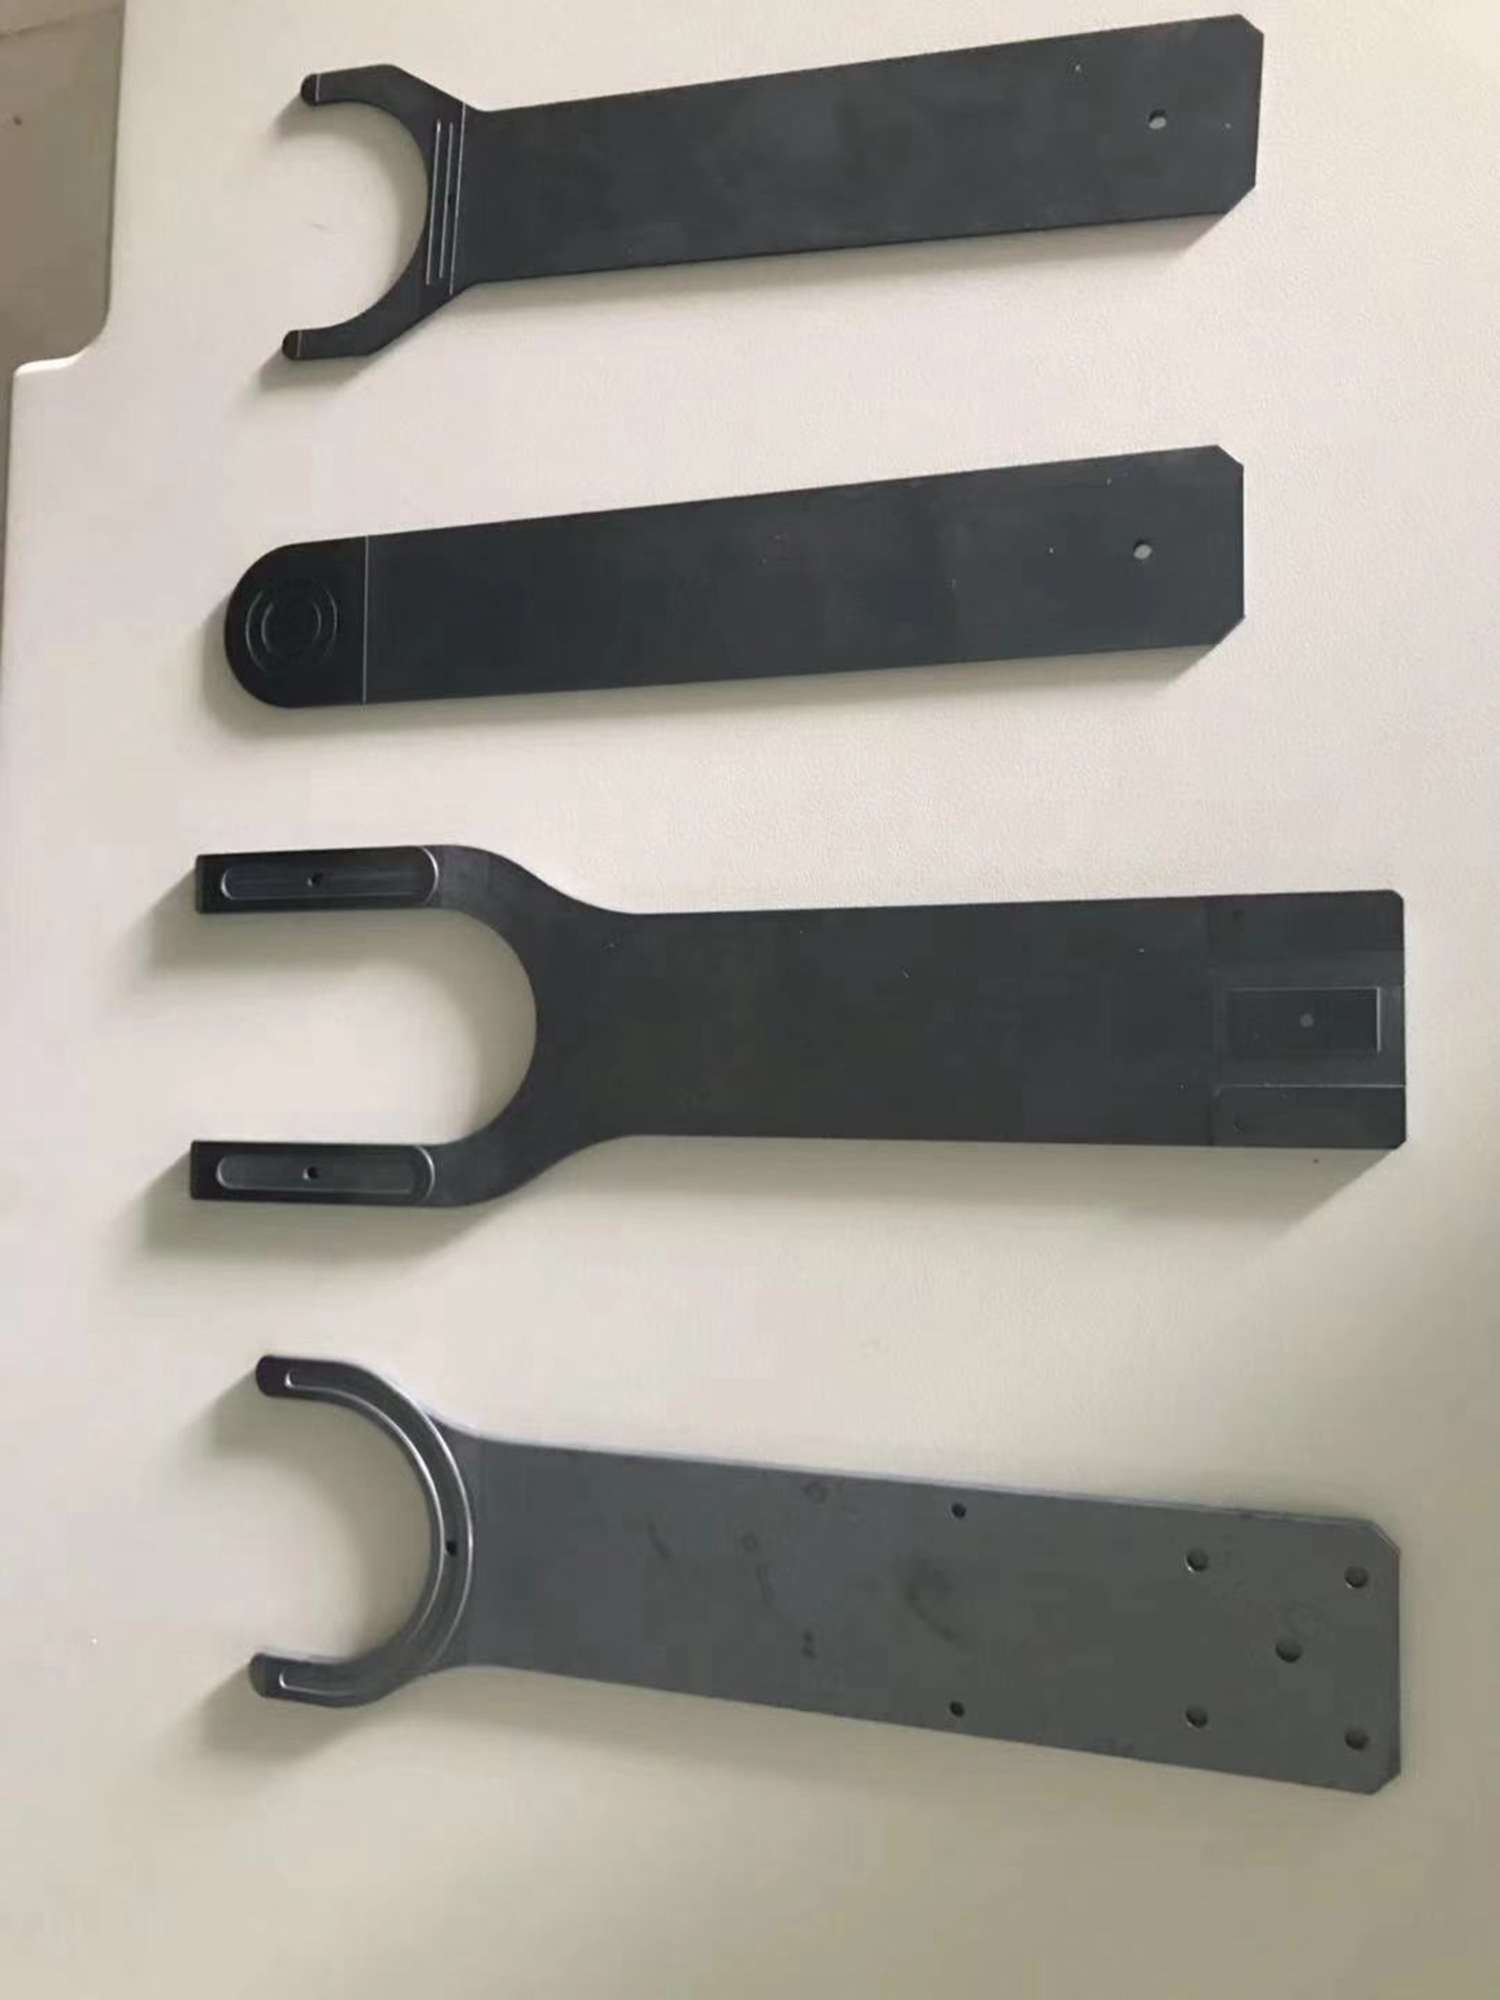
为了解决使用机器语言编写应用程序所带来的一系列问题,人们首先想到了使用助记符号来代替不容易记忆的机器指令。这种助记符号来表示计算机指令的语言称为符号语言,也称汇编语言。在汇编语言中,每一条用符号来表示的汇编指令与计算机机器指令一一对应;记忆难度**减少了,不*易于检查和修改程序错误,而且指令、数据的存放位置可以由计算机自动分配。用汇编语言编写的程序称为源程序,计算机不能直接识别和处理源程序,必须通过某种方法将它翻译成为计算机能够理解并执行的机器语言,执行这个翻译工作的程序称为汇编程序。实现柔性机械臂高精度有效控制也必须考虑系统动力学特性。南通新款晶圆运送机械吸臂推广
手臂自重轻,其启动和停止的平稳性就好。南通新款晶圆运送机械吸臂推广
随着智能工业的快速发展,我们越来越多的行业都使用了工业机器人代替人工作业,那么我们来说说工业机器人如六轴机器人是怎样的? 六轴工业机器人是一种用于自然科学相关工程与技术领域的工艺试验仪器,六轴机器人的六个轴,每个轴都是一个电机配备减速机来传动,各个轴的运动方式和方向都不同,每个轴其实是模拟人手的各个关节的动作。
一轴:一轴是连接底座的部位,主要是承载上面轴的重量与底座的左右旋转,一个左右旋转的动作就是使用电机与减速机传动的结果,每个轴都是代替一个方向的运动方式。
二轴:控制机器人主臂的前后摆动、整个主臂上下运动的功能。
三轴:三轴同样是控制机器人前后摆动功能,只是比第二轴的摆臂范围小。
四轴:四轴是控制机器人上面的圆形管的部分可自由旋转的部位,活动范围相当于人的小臂,不过不是360°旋转里面有电线跟人小臂的范围相同。
五轴:第五轴控制微调的上下翻转动作,通常是当产品抓取后可以使产品翻转的动作。
六轴:第六轴就是末端法兰哪个部分旋转功能。可以360°旋转。 南通新款晶圆运送机械吸臂推广
行路致远,砥砺前行。深圳市德澳美精密制造有限公司致力成为与您共赢、共生、共同前行的战略伙伴,更矢志成为机械及行业设备富有影响力的企业,与您一起飞跃,共同成功!