商机详情 -
湛江正规晶圆运送机械吸臂卖价
6)自适应控制。采用组合自适应控制将系统划分成关节子系统和柔性子系统。利用参数线性化的方法设计自适应控制规则来辨识柔性机械臂的不确定性参数。对具有非线性和参数不确定性的柔性机械臂进行了**控制器的设计。控制器的设计是依据Lyapunov方法的鲁棒和自适应控制设计。通过状态转换将系统分成两个子系统。用自适应控制和鲁棒控制分别对两个子系统进行控制。7)PID控制。PID控制器作为很受欢迎和**广泛应用的控制器,由于其简单、有效、实用,被普遍地用于刚性机械臂控制,常通过调整控制器增益构成自校正PID控制器或与其它控制方法结合构成复合控制系统以改善PID控制器性能。8)变结构控制。变结构控制系统是一种不连续的反馈控制系统,其中滑模控制是**普遍的变结构控制。其特点;在切换面上,具有所谓的滑动方式,在滑动方式中系统对参数变化和扰动保持不敏感,同时,它的轨迹位于切换面上,滑动现象并不依赖于系统参数,具有稳定的性质。变结构控制器的设计,不需要机械臂精确的动态模型,模型参数的边界就足以构造一个控制器。 手臂自重轻,其启动和停止的平稳性就好。湛江正规晶圆运送机械吸臂卖价
晶圆运送机械吸臂的工作原理主要包括以下几个步骤:
吸附:吸盘通过真空吸附原理将晶圆紧密吸附在其表面,确保晶圆在传送过程中不会发生相对位移。
移动:传动系统驱动机械臂按照预定轨迹进行移动,将晶圆从一处工艺设备传送至另一处。放置:到达目标位置后,吸盘释放真空,将晶圆放置在指定位置。
返回:完成放置动作后,吸臂返回原点,等待下一次传送任务。
在整个工作过程中,控制系统始终监测机械臂的运动状态,确保传送精度和稳定性。同时,为了降低晶圆表面污染的风险,晶圆运送机械吸臂还需要配备洁净室环境控制系统,以维持洁净室内恒定的温度、湿度和洁净度。 湛江正规晶圆运送机械吸臂卖价直角坐标系机械手臂,球坐标系机械手臂,极坐标机械手臂.
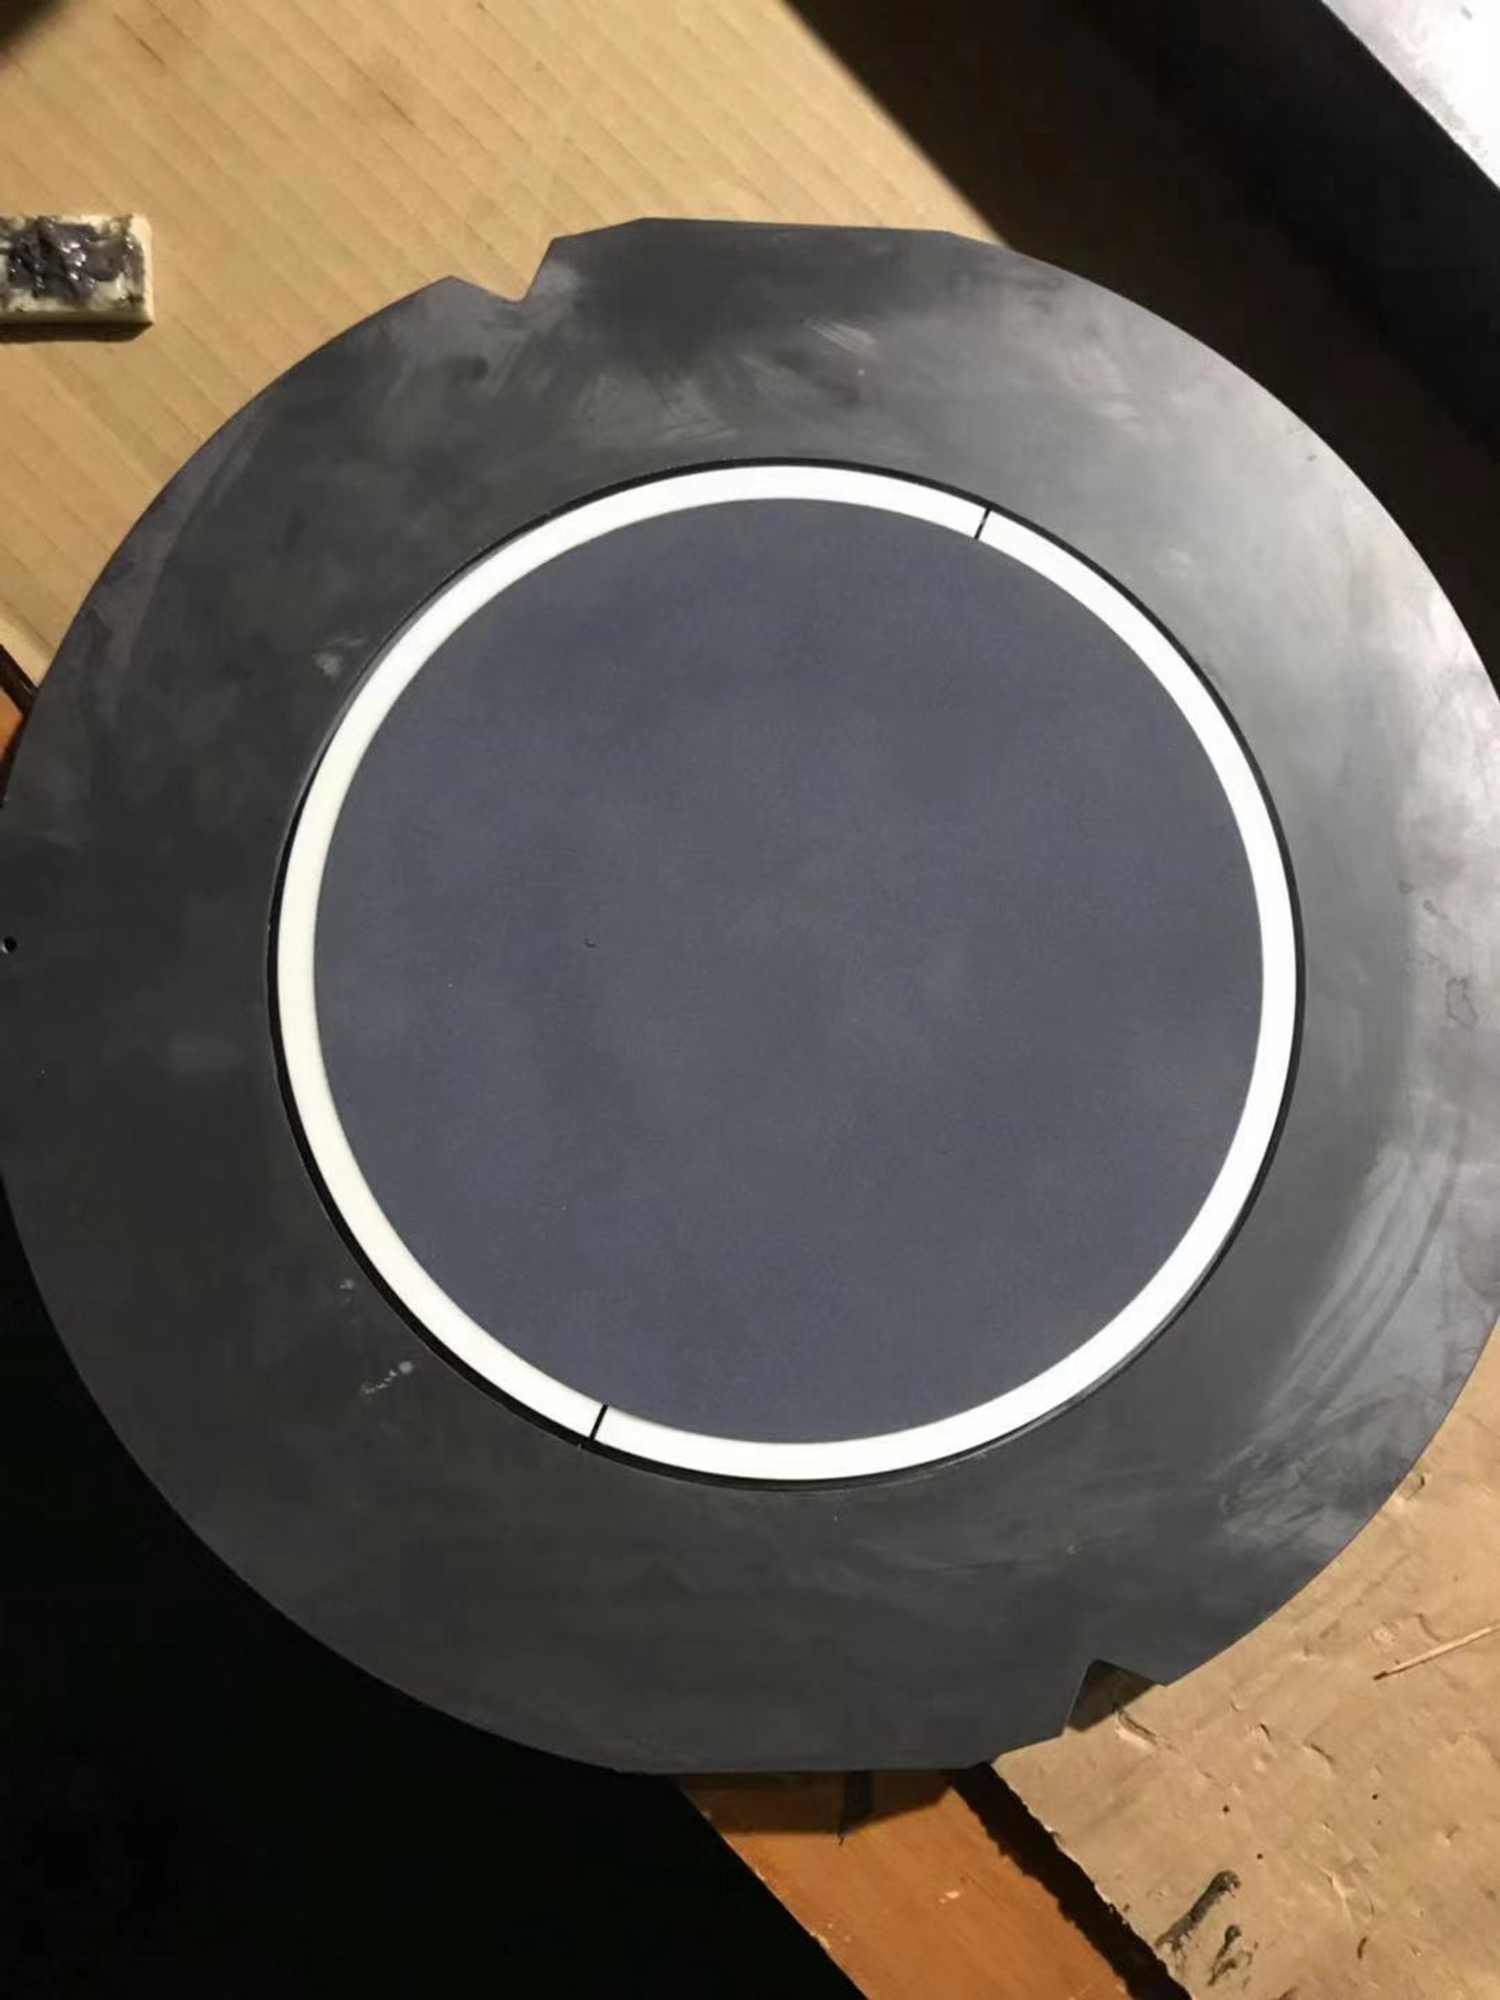
晶圆运送机械吸臂是半导体制造过程中至关重要的设备组件,它专门用于精确、可靠地搬运晶圆。晶圆作为半导体芯片的基础材料,其制造过程对环境和操作的精度要求较高,任何微小的污染或损伤都可能导致芯片性能下降甚至报废。机械吸臂在这个过程中扮演着“晶圆搬运工”的关键角色,确保晶圆在不同工序和设备之间安全、准确地传递。它通常由高精度的机械结构、先进的传感系统和智能的控制系统组成。能够在微观尺度上实现对晶圆的精确操作,同时要适应半导体制造车间的超净环境和严格的工艺要求。随着半导体技术的不断发展,晶圆尺寸不断增大,制造工艺愈发复杂,对晶圆运送机械吸臂的性能和可靠性也提出了更高的要求。
技术实现要素:
本实用新型要解决的技术问题是:现有机械手臂易出现碰撞损伤,且传送晶圆效率较低。
为了解决上述问题,本实用新型的一个实施例提供了一种机械手臂,其包括:托板;固定在所述托板上的绒毛垫,所述绒毛垫至少部分裸露于所述托板的用于承载晶圆的表面,并适于在与所述表面之上的晶圆接触时利用范德华力吸附晶圆。
可选地,所述绒毛垫包括托垫和绒毛,所述托垫固定在所述托板上,所述绒毛固定在所述托垫上。
可选地,所述托板设有贯穿所述表面的螺纹通孔,所述托垫嵌设在所述螺纹通孔内,并通过与所述螺纹通孔螺纹配合的螺钉固定在所述托板上。
可选地,所述绒毛为硅树脂橡胶绒毛或聚酯树胶绒毛。
可选地,所述机械手臂上所有绒毛的黏合力之和为6N以上。
可选地,所述绒毛垫上的绒毛排列成环形。
可选地,所述绒毛垫的数量为三个以上,各个所述绒毛垫之间间隔排布。 工业机械臂距离高精度的智能制造还有很长一段路要走。
晶圆是指硅半导体集成电路制作所用的硅晶片,由于其形状为圆形,故称为晶圆;在硅晶片上可加工制作成各种电路元件结构,而成为有特定电性功能的集成电路产品。
晶圆的原始材料是硅,而地壳表面有用之不竭的二氧化硅。二氧化硅矿石经由电弧炉提炼,**化,并经蒸馏后,制成了高纯度的多晶硅,其纯度高达99.9%。
晶圆是制造半导体芯片的基本材料,半导体集成电路**主要的原料是硅,因此对应的就是硅晶圆。 关节式机械手因其结构复杂。广东官方晶圆运送机械吸臂价格便宜 而回转运动产生的误差是放大时的尺寸误差,当转角位置一定时,手臂伸出越长,其误差越大;湛江正规晶圆运送机械吸臂卖价
尽管它们的形态各有不同,但它们都有一个共同的特点,就是能够接受指令.湛江正规晶圆运送机械吸臂卖价
一种用于传送晶圆的真空吸附机械手,其特征在于,包括:手臂;固定在所述手臂上的吸附绝缘凸台;设置在所述手臂和吸附绝缘凸台内的真空气道;所述吸附绝缘凸台呈环形,所述吸附绝缘凸台所围成的空间构成所述真空气道的其中一段;位于所述吸附绝缘凸台内的伪绝缘凸台,所述伪绝缘凸台与手臂一体成型,所述真空气道的其中一段位于所述伪绝缘凸台内;在垂直于所述手臂的方向上,所述吸附绝缘凸台比所述伪绝缘凸台突出;所述吸附绝缘凸台用于吸附待传送晶圆的背面,所述吸附绝缘凸台的硬度小于所述待传送晶圆的背面的硬度。湛江正规晶圆运送机械吸臂卖价
深圳市德澳美科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在广东省等地区的机械及行业设备中汇聚了大量的人脉以及**,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同深圳市德澳美精密制造供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!