商机详情 -
山东官方晶圆运送机械吸臂经销批发
晶圆运送机械吸臂的高速度和高精度,能够满足封装和测试过程中对运输速度和精度的要求。光刻和薄膜沉积:在光刻和薄膜沉积过程中,晶圆运送机械吸臂被用于将晶圆从一个工序转移到另一个工序。它能够将晶圆准确地吸附在机械臂上,并将其运送到光刻机或薄膜沉积设备上,以完成后续的光刻和薄膜沉积工作。晶圆运送机械吸臂的高精度和稳定性能,能够确保光刻和薄膜沉积过程中的精确定位和稳定运输。
晶圆运送机械吸臂在半导体行业中扮演着重要的角色。它的应用范围广,能够满足不同工序的晶圆运输需求。晶圆运送机械吸臂的高精度、高速度和稳定性能,能够提高生产效率,保证产品质量和生产安全。随着半导体行业的不断发展,晶圆运送机械吸臂的应用前景将更加广阔。 运动元件。如油缸、气缸、齿条、凸轮等是驱动手臂运动的部件。山东官方晶圆运送机械吸臂经销批发
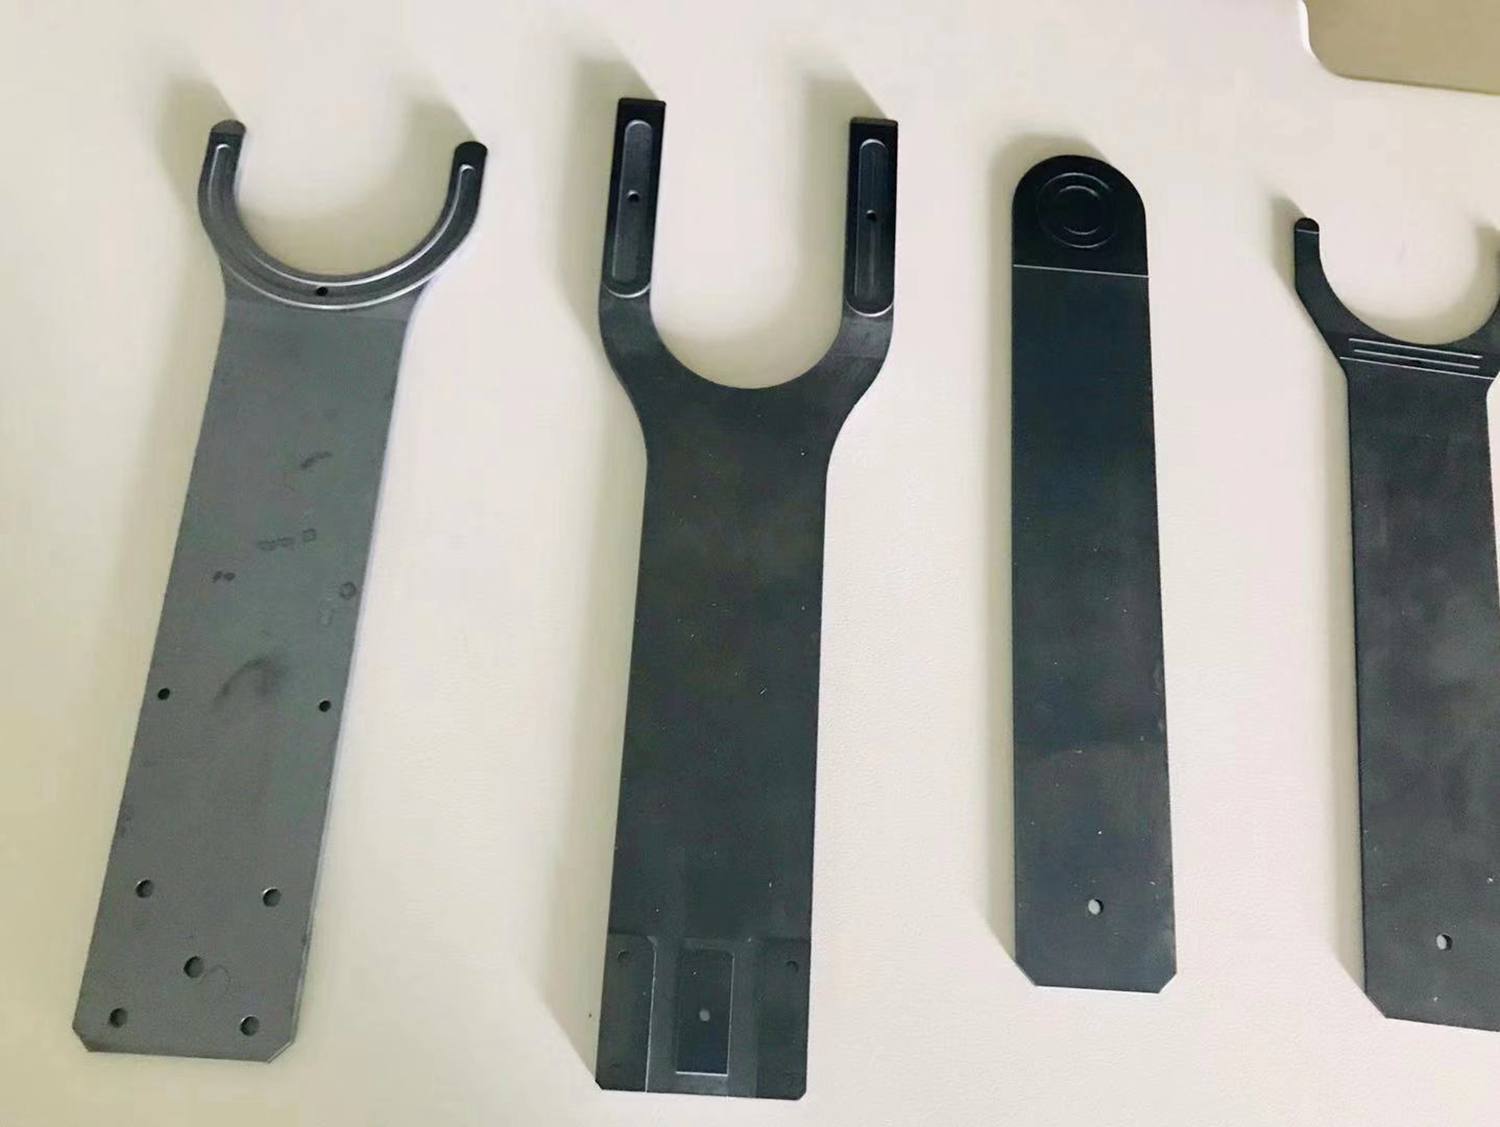
工业机械臂定义为“其操作机是自动控制的,可重复编程、多用途,并可以对3个以上轴进行编程。它可以是固定式或者移动式。在工业自动化应用中使用”。操作机又定义为“是一种机器,其机构通常由一系列相互铰接或相对滑动的构件所组成。它通常有几个自由度,用以抓取或移动物体(工具或工件)。”所以对工业机械臂可能理解为:拟人手臂、手腕和手功能 的机械电子装置;它可把任一物件或工具按空间位姿(位置和姿态)的时变要求进行移动,从而完成某一工业生产的作业要求。 云浮原装晶圆运送机械吸臂卖价吸臂具有快速吸附和释放功能,提高了工作效率。
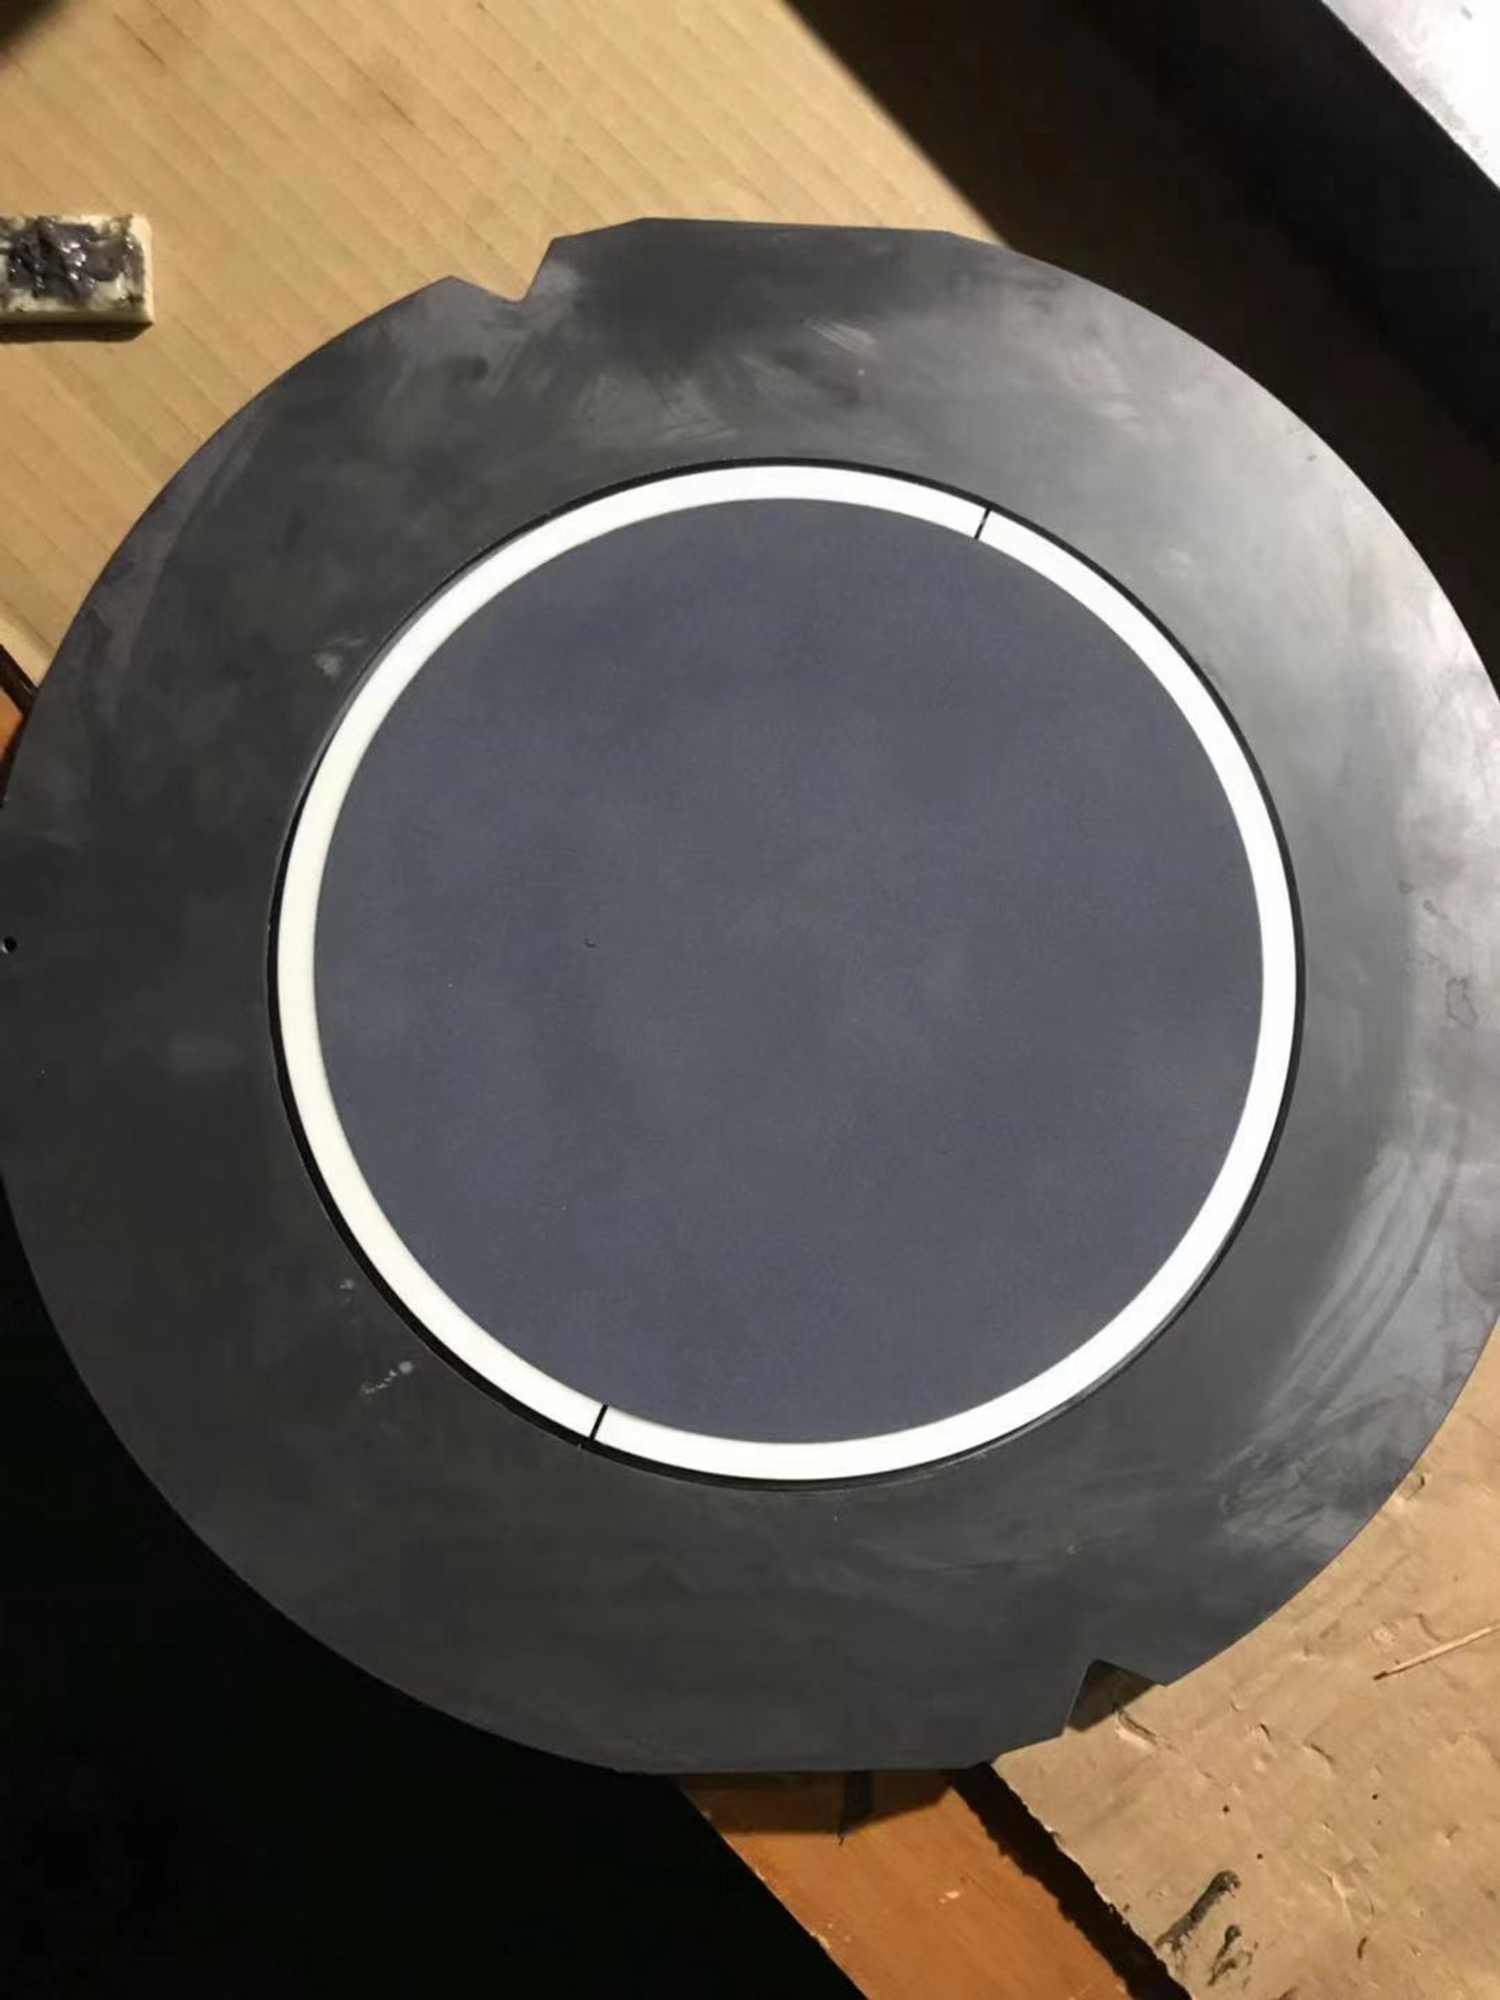
有用于输送半导体晶圆的机械手。具体地,该机械手将半导体晶圆插入到处理室(process chamber),或者将半导体晶圆从处理室中取出。传送室(transfer chamber)连结于处理室。机械手配置在该传送室内。利用机械手使半导体晶圆在传送室与处理室之间移动。传送室相当于小的无尘室。传送室防止灰尘等杂质附着于半导体晶圆。在传送室内保持空气(或者气体)清洁。另外,传送室内有时被保持为真空。要求使在传送室内工作的机械手不产生杂质的方法。
晶圆是指硅半导体集成电路制作所用的硅晶片,由于其形状为圆形,故称为晶圆;在硅晶片上可加工制作成各种电路元件结构,而成为有特定电性功能的集成电路产品。
晶圆的原始材料是硅,而地壳表面有用之不竭的二氧化硅。二氧化硅矿石经由电弧炉提炼,**化,并经蒸馏后,制成了高纯度的多晶硅,其纯度高达99.9%。
晶圆是制造半导体芯片的基本材料,半导体集成电路**主要的原料是硅,因此对应的就是硅晶圆。 关节式机械手因其结构复杂。广东官方晶圆运送机械吸臂价格便宜 尽管它们的形态各有不同,但它们都有一个共同的特点,就是能够接受指令.
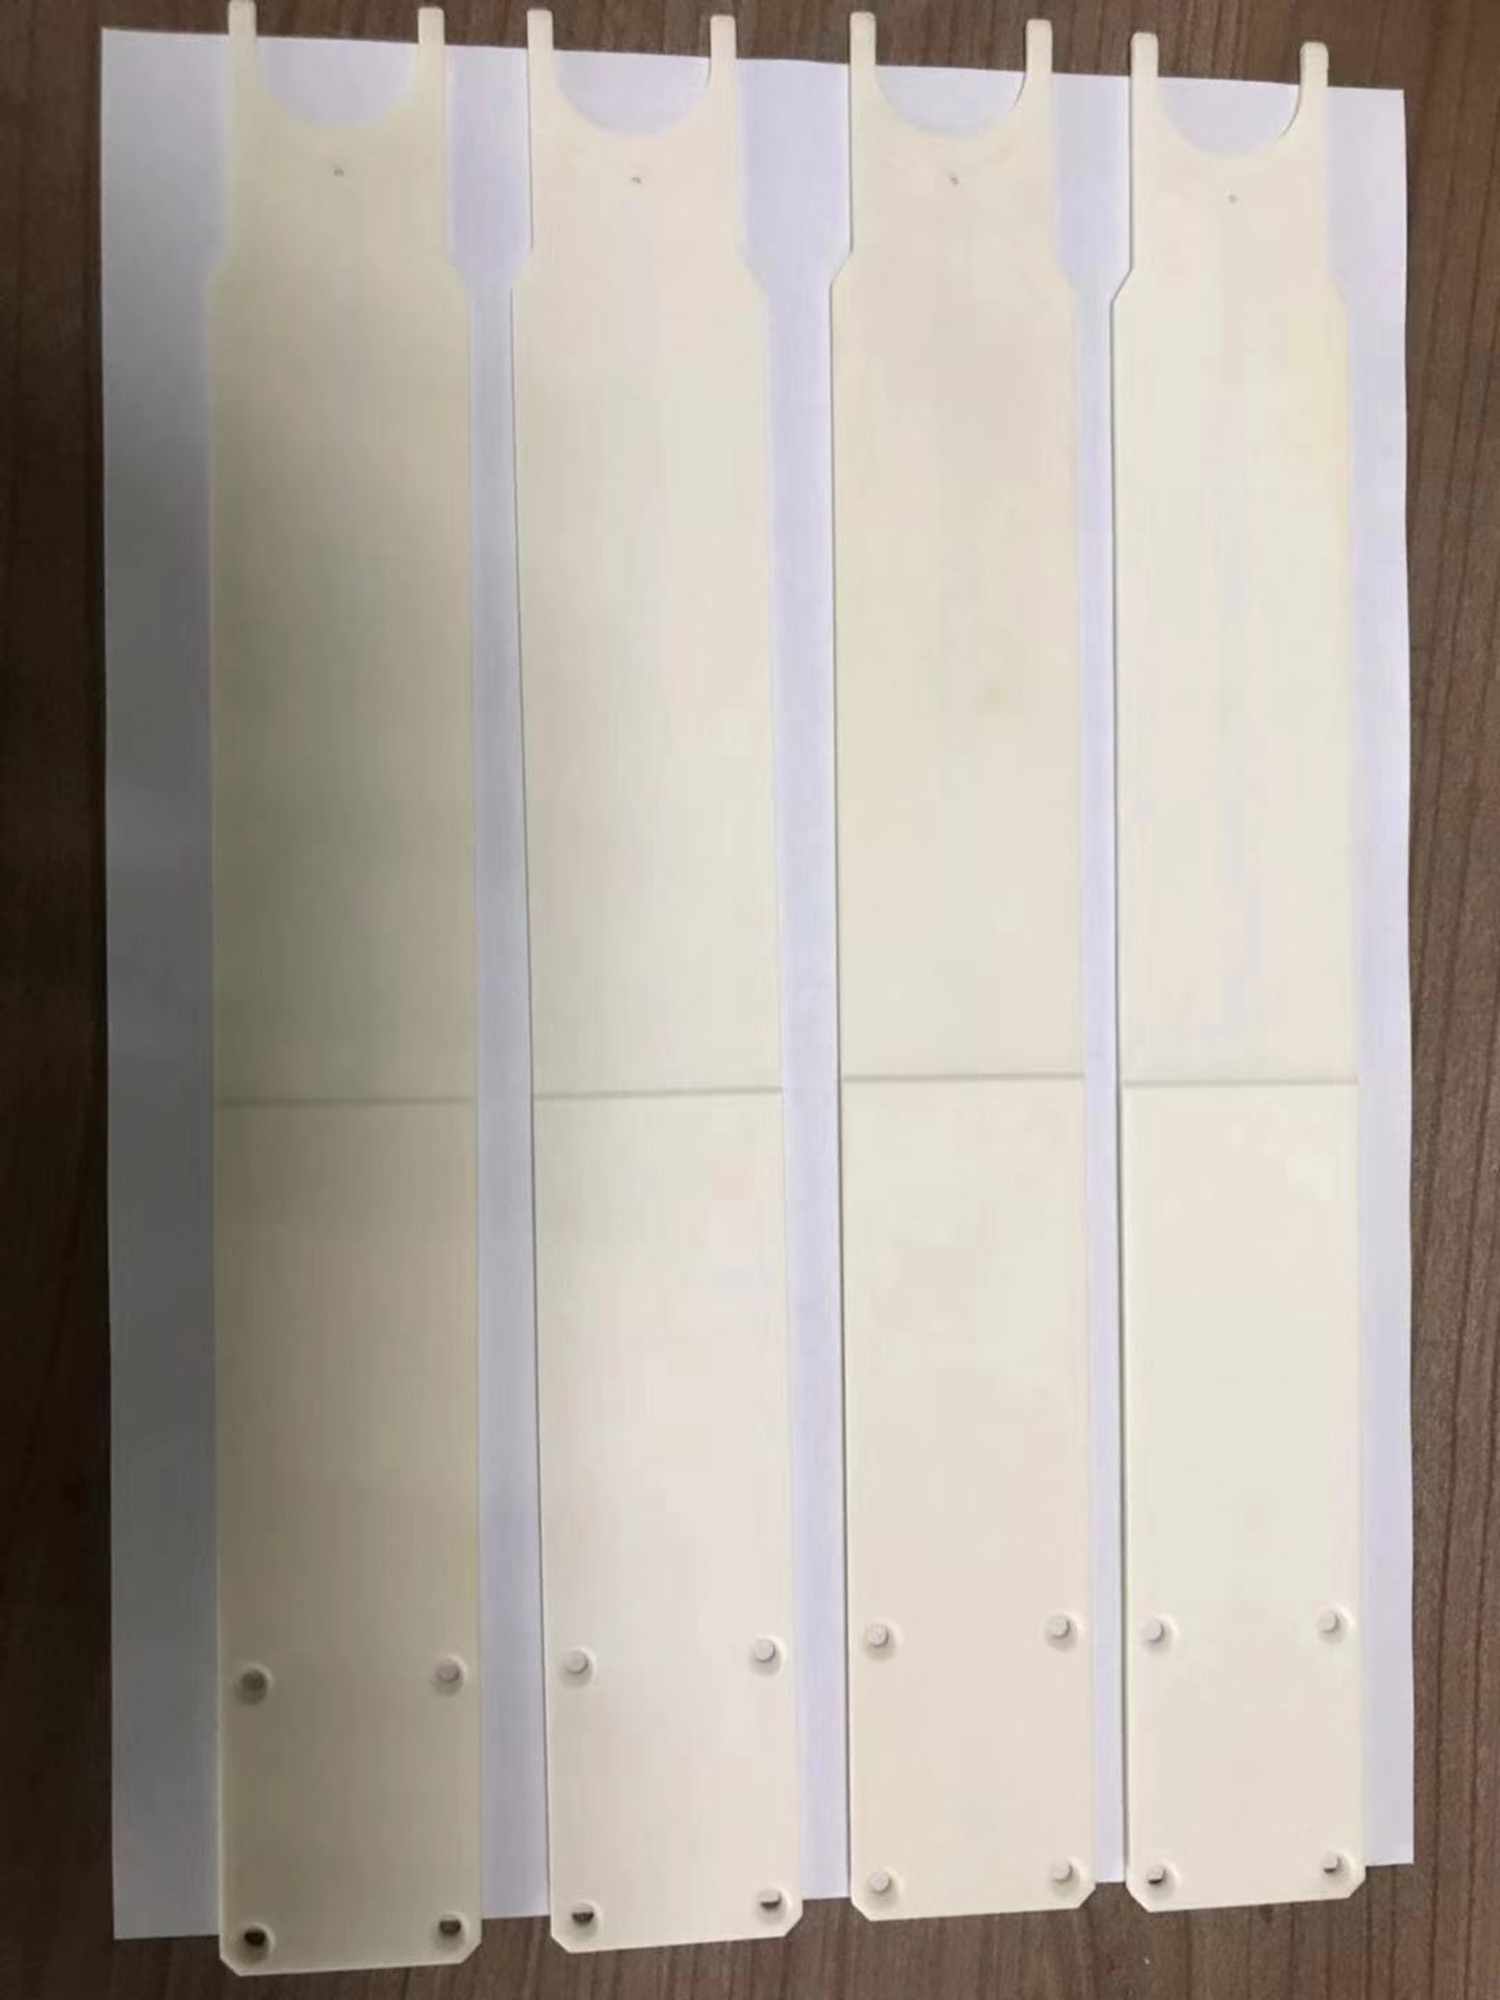
自动化方面,机械吸臂将与其他半导体制造设备和自动化生产线实现更紧密的集成,实现整个生产过程的全自动化运行。通过与工厂的自动化控制系统进行无缝对接,吸臂可以按照预设的生产流程和任务计划,自动完成晶圆的搬运、上下料等操作,无需人工干预,极大提高生产效率和质量稳定性。网络化方面,借助物联网技术,晶圆运送机械吸臂可以实现远程监控和管理。操作人员可以通过网络在远程对吸臂的运行状态进行实时监测、数据分析和故障诊断,及时采取相应的措施进行维护和管理。同时,网络化的吸臂还可以实现远程升级和优化,方便制造商对设备进行技术更新和改进,提高设备的适应性和竞争力。机械手的运动速度一般是根据产品的生产节拍要求来决定的,但不宜盲目追求高速度。徐州晶圆运送机械吸臂
机械手臂根据结构形式的不同分为多关节机械手臂.山东官方晶圆运送机械吸臂经销批发
随着智能工业的快速发展,我们越来越多的行业都使用了工业机器人代替人工作业,那么我们来说说工业机器人如六轴机器人是怎样的? 六轴工业机器人是一种用于自然科学相关工程与技术领域的工艺试验仪器,六轴机器人的六个轴,每个轴都是一个电机配备减速机来传动,各个轴的运动方式和方向都不同,每个轴其实是模拟人手的各个关节的动作。
一轴:一轴是连接底座的部位,主要是承载上面轴的重量与底座的左右旋转,一个左右旋转的动作就是使用电机与减速机传动的结果,每个轴都是代替一个方向的运动方式。
二轴:控制机器人主臂的前后摆动、整个主臂上下运动的功能。
三轴:三轴同样是控制机器人前后摆动功能,只是比第二轴的摆臂范围小。
四轴:四轴是控制机器人上面的圆形管的部分可自由旋转的部位,活动范围相当于人的小臂,不过不是360°旋转里面有电线跟人小臂的范围相同。
五轴:第五轴控制微调的上下翻转动作,通常是当产品抓取后可以使产品翻转的动作。
六轴:第六轴就是末端法兰哪个部分旋转功能。可以360°旋转。 山东官方晶圆运送机械吸臂经销批发
深圳市德澳美精密制造有限公司在机械及行业设备这一领域倾注了无限的热忱和激情,德澳美一直以客户为中心、为客户创造价值的理念、以品质、服务来赢得市场,衷心希望能与社会各界合作,共创成功,共创辉煌。相关业务欢迎垂询。