商机详情 -
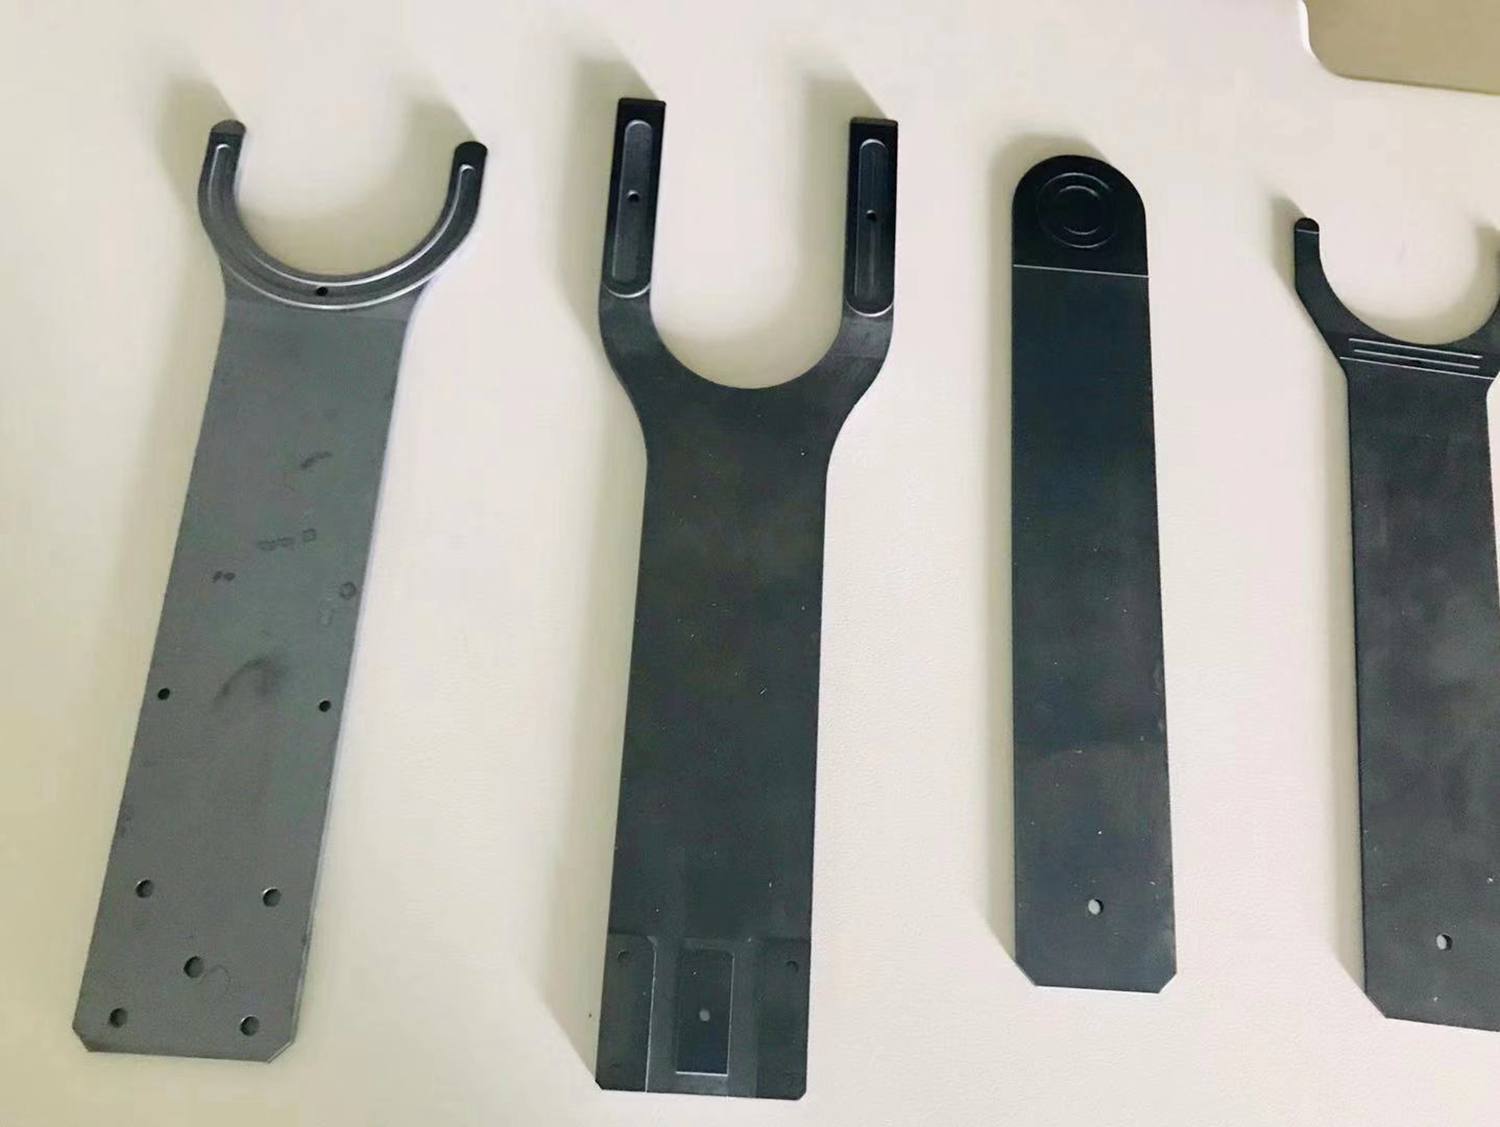
无锡新款晶圆运送机械吸臂经销批发
与传统的SCARA型搬运机械手相比,蛙腿型机械手的传动机构更简单,刚性更高,且工作效率更高。如上图所示,蛙腿型机械手手臂为对称双连杆的并联结构,包括1对大臂和2对小臂。2个直驱电机分别通过2个同轴的旋转轴连接大臂,大臂末端通过4个旋转轴连接尺寸相同的2对小臂,2对小臂的末端又通过2个旋转轴连接晶圆托盘。 该机械手虽然只有3个电机,但水平连杆却有10个旋转关节,因此对整个真空机械手建立旋转关节坐标与末端晶圆托盘坐标之间的函数关系是一个复杂的过程对于工业应用来说,有时并不需要机械手臂具有完整的六个自由度.无锡新款晶圆运送机械吸臂经销批发
基因决定”——生长方法导致若要回答这个问题,首先要说一个大约有100余年历史的原因。。。1918年,前苏联科学家切克劳斯基(Czochralski)建立起来一种晶体生长方法——直拉式晶体生长方法,简称CZ法。硅晶圆的制造可以归纳为三个基本步骤:硅提炼及提纯、单晶硅生长、晶圆成型。首先是硅砂的提纯及熔炼。这个阶段主要是通过溶解、提纯、蒸馏等一系列措施得到多晶硅。接下来是单晶硅生长工艺。就是从硅熔体中生长出单晶硅。高纯度的多晶硅放在石英坩埚中,在保护性气氛中高温加热使其熔化。使用一颗小的籽晶缓慢地从旋转着的熔体中缓慢上升,即可垂直拉制出大直径的单晶硅锭。***一步是晶圆成型。单晶硅锭一般呈圆柱型,直径从3英寸到十几英寸不等。硅锭经过切片、抛光之后,就得到了单晶硅圆片,也即晶圆。 肇庆晶圆运送机械吸臂哪里好手端的定位由各部关节相互转角来确定,其误差是积累误差,因而精度较差,其位置精度也更难保证。

晶圆运送机械吸臂具有高度的安全性。它采用了多重安全保护措施,如防止晶圆滑落的吸盘设计、防止碰撞的传感器等,有效地保护了晶圆的安全。此外,晶圆运送机械吸臂还具有防静电功能,避免了静电对晶圆的损害,保证了产品的质量和可靠性。晶圆运送机械吸臂具有高度的灵活性和适应性。它可以根据不同的晶圆尺寸和形状进行调整和适配,适用于各种不同的生产需求。同时,晶圆运送机械吸臂还可以与其他设备和系统进行无缝连接,实现自动化生产线的整合和优化。晶圆运送机械吸臂具有较低的维护成本和能耗。它采用了节能设计和智能控制技术,能够有效地降低能源消耗和运行成本。同时,晶圆运送机械吸臂的维护和保养也相对简单,减少了维修和停机时间,提高了生产效率和经济效益。
主体部分通常采用强度高、轻质的材料,如铝合金或碳纤维复合材料,以确保在保证结构强度的同时减轻自身重量,减少运动惯性,提高操作的灵活性和响应速度。吸臂的形状和尺寸经过精心设计,以适应不同尺寸晶圆的搬运需求。一般具有多个关节和自由度,能够实现多角度的灵活运动,类似于人类手臂的关节活动。例如,常见的多关节机械吸臂可以在三维空间内进行旋转、伸展、弯曲等动作,确保晶圆能够准确地从一个位置移动到另一个位置,无论是在光刻机、刻蚀机等设备之间的转移,还是在晶圆存储盒与加工设备之间的传送,都能精确无误。科学家已经研制出了橡胶机器手臂,可以抓起蚂蚁而不是捏死。
晶圆是指硅半导体集成电路制作所用的硅晶片,由于其形状为圆形,故称为晶圆;在硅晶片上可加工制作成各种电路元件结构,而成为有特定电性功能的集成电路产品。
晶圆的原始材料是硅,而地壳表面有用之不竭的二氧化硅。二氧化硅矿石经由电弧炉提炼,**化,并经蒸馏后,制成了高纯度的多晶硅,其纯度高达99.9%。
晶圆是制造半导体芯片的基本材料,半导体集成电路**主要的原料是硅,因此对应的就是硅晶圆。 关节式机械手因其结构复杂。广东官方晶圆运送机械吸臂价格便宜 机械手的刚度、偏重力矩、惯性力及缓冲效果都直接影响手臂的位置精度。无锡官方晶圆运送机械吸臂批发零售价
柔性机械臂在工业、**等应用领域中占有十分重要的地位。无锡新款晶圆运送机械吸臂经销批发
目前,直拉法是生长晶圆**常用的方法了,除了直拉法之外,常用的方法还有区熔法。区熔法,简称Fz法。1939年,在贝尔实验室工作的W·G·Pfann较早萌生了“区域匀平”的念头,后来在亨利·休勒、丹·多西等人的协助下,生长出了高纯度的锗以及硅单晶,并获得了专利。这种方法是利用热能在半导体多晶棒料的一端产生一熔区,使其重结晶为单晶。使熔区沿一定方向缓慢地向棒的另一端移动,进而通过整根棒料,使多晶棒料生长成一根单晶棒料,区熔法也需要籽晶,且**终得到的柱状单晶锭晶向与籽晶的相同。 无锡新款晶圆运送机械吸臂经销批发
深圳市德澳美精密制造有限公司位于深圳市龙华区龙华街道清湖社区清湖安之龙工业园B栋201。在市场经济的浪潮中拼博和发展,目前德澳美在机械及行业设备中拥有较高的知名度,享有良好的声誉。德澳美取得全网商盟认证,标志着我们的服务和管理水平达到了一个新的高度。德澳美全体员工愿与各界有识之士共同发展,共创美好未来。