商机详情 -
无锡正规晶圆运送机械吸臂价格多少
进行光刻:
将设计好的电路掩模,置于光刻机的紫外射线下,然后再在它的下面放置Wafer,这一刻,Wafer上被光刻部分的光刻胶被融化掉,刻上了电路图。然后将光刻胶去除,光刻胶上的图案要与掩模上的图案一致,然后进行再次光刻。一般来说一个晶圆的电路要经过多次光刻。而随着技术革新,极紫光刻出现了,现阶段光刻的效率变得比以前更高,甚至于可以达到光刻一次完成。
注射:
在真空下,将导电材料注入晶圆的电路内部。其真空的标准比无菌室或ICU还要高出千万倍。 机械手是能模仿人手和臂的某些动作功能,用以按固定程序抓取、搬运物件或操作工具的自动操作装置。无锡正规晶圆运送机械吸臂价格多少
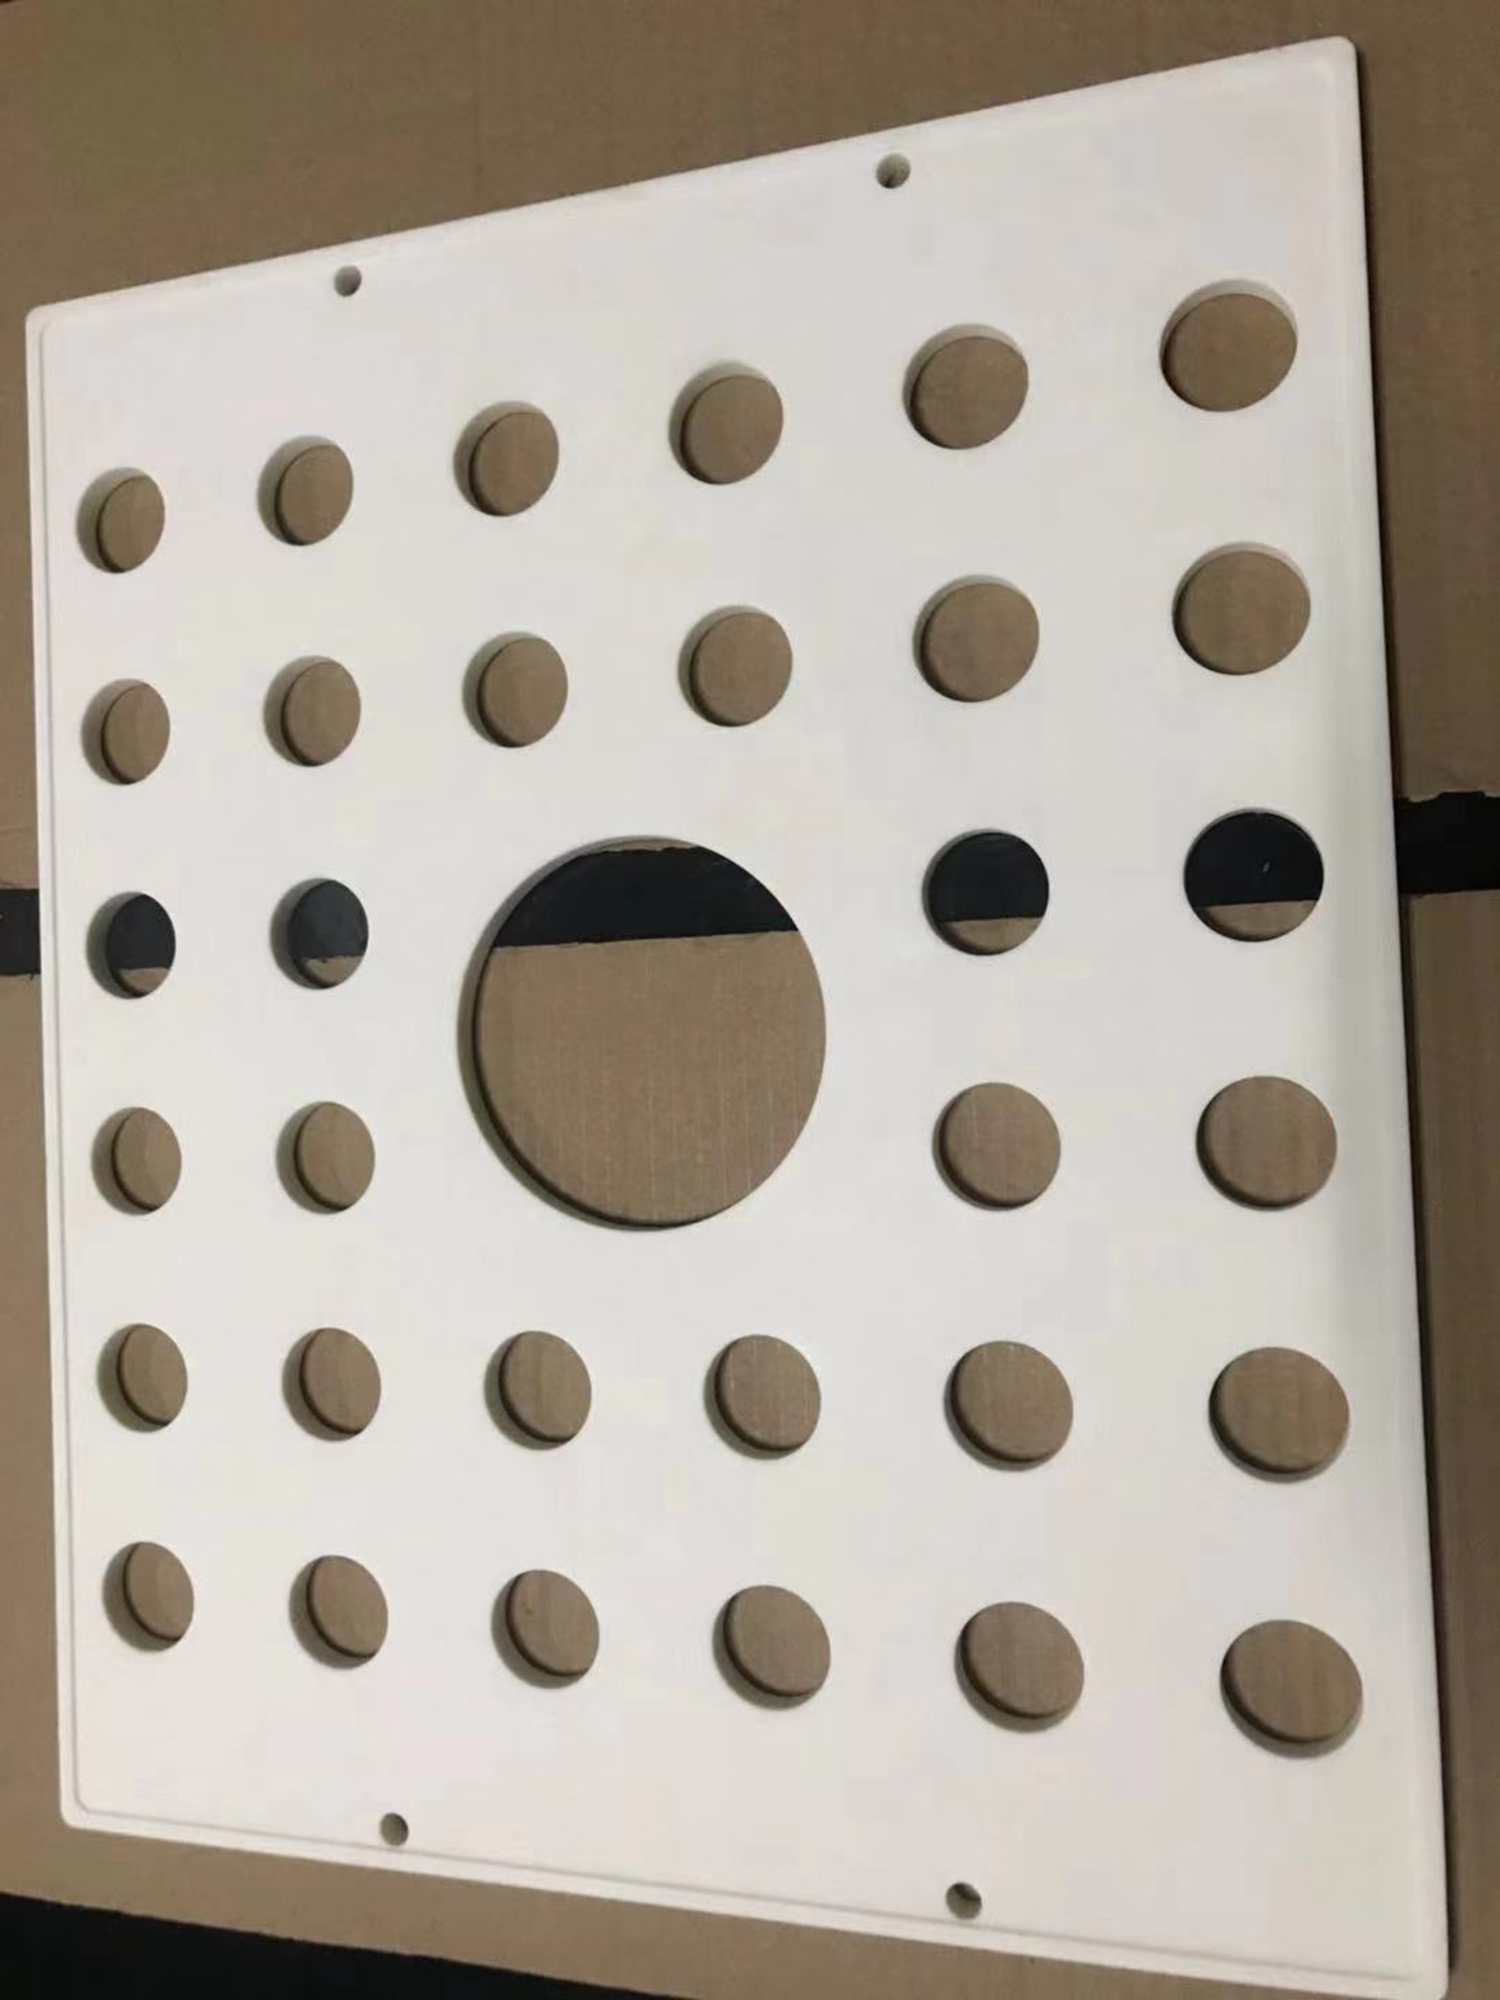
控制策略对柔性机械臂的控制一般有如下方式,1)刚性化处理。完全忽略结构的弹性变形对结构刚体运动的影响。例如为了避免过大的弹性变形破坏柔性机械臂的稳定性和末端定位精度NASA的遥控太空手运动的比较大角速度为。2)前馈补偿法。将机械臂柔性变形形成的机械振动看成是对刚性运动的确定性干扰而采用前馈补偿的办法来抵消这种干扰。德国的BerndGebler研究了具有弹性杆和弹性关节的工业机器人的前馈控制。张铁民研究了基于利用增加零点来消除系统的主导极点和系统不稳定的方法设计了具有时间延时的前馈控制器和PID控制器比较起来可以更加明显的消除系统的残余振动。SeeringWarrenP。等学者对前馈补偿技术进行了深入的研究。 清远原装晶圆运送机械吸臂什么价格机械手臂根据结构形式的不同分为多关节机械手臂.
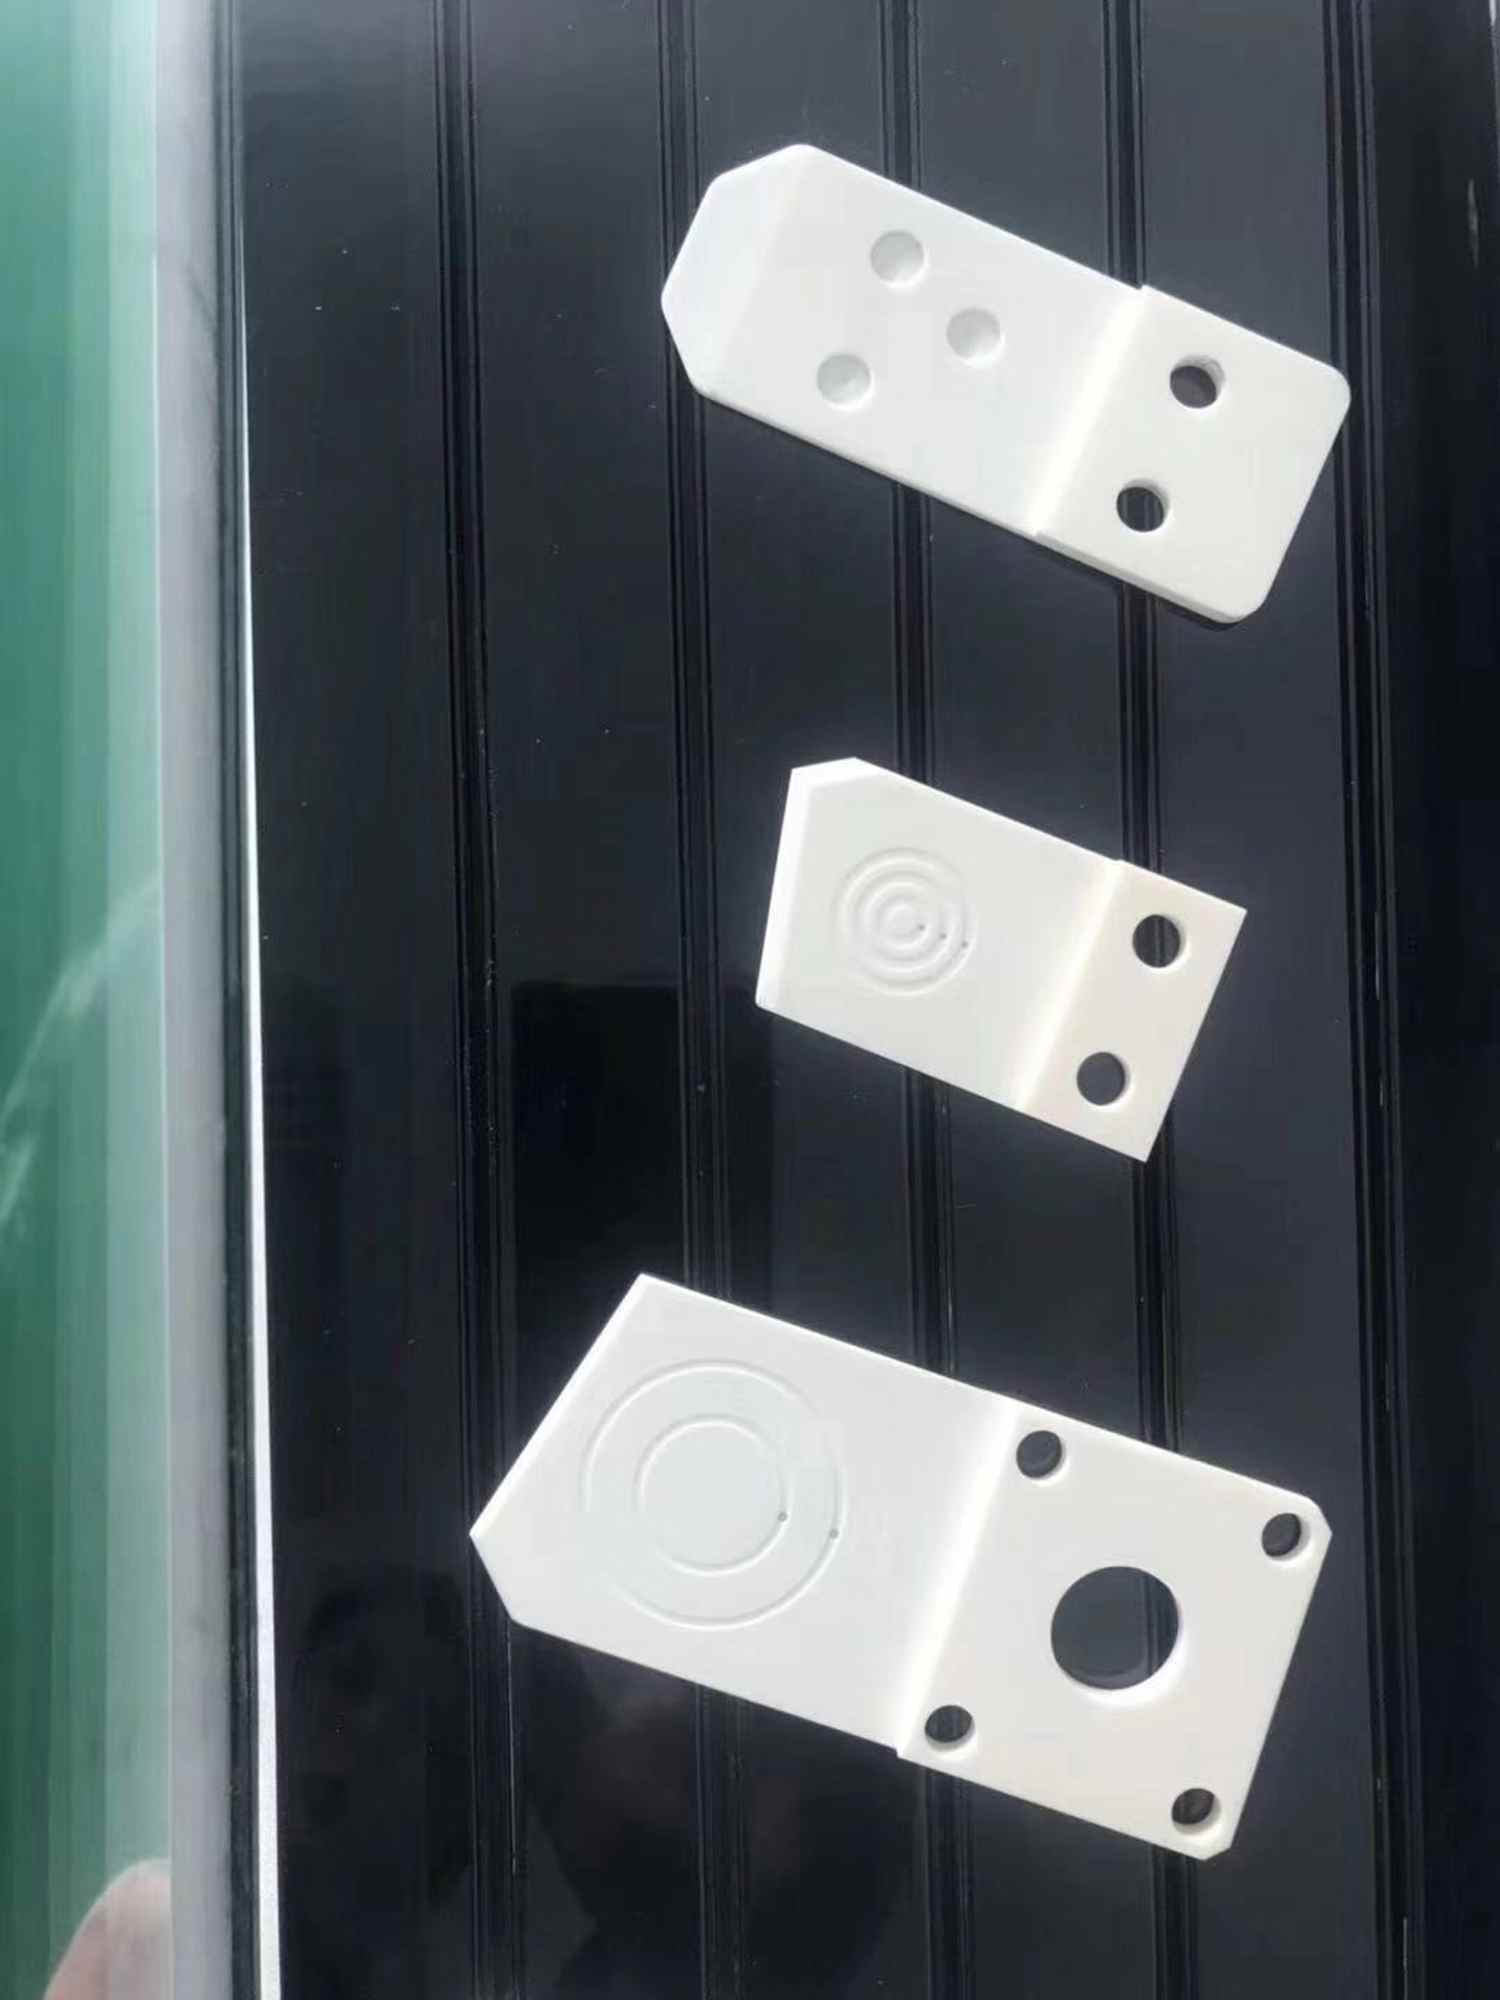
近年来全球硅晶圆供给不足,导致8英寸、12英寸硅晶圆订单能见度分别已达2019上半年和年底。目前国内多个硅晶圆项目已经开始筹备,期望有朝一日能够打破进口依赖,并有足够的能力满足市场需求。硅在自然界中以硅酸盐或二氧化硅的形式***存在于岩石、砂砾中,硅晶圆的制造可以归纳为三个基本步骤:硅提炼及提纯、单晶硅生长、晶圆成型。一,晶柱制造步骤硅提纯:将沙石原料放入一个温度约为2000℃,并且有碳源存在的电弧熔炉中,在高温下,碳和沙石中的二氧化硅进行化学反应(碳氧结合,得硅),提纯得纯度约为98%的纯硅,又称冶金级硅,这对微电子器件来说依然不够纯,因为半导体材料的电学特性对杂质的浓度相当的敏感,因而对冶金级硅作进一步提纯:将粉碎的冶金级硅与气态的氯化氢进行氯化反应,生成液态的硅烷,然后通过蒸馏和化学还原工艺,得到了高纯度的多晶硅,其纯度达99%,成为电子级硅。
一种晶圆传输装置及其真空吸附机械手,该真空吸附机械手包括:手臂;固定在所述手臂上的吸附绝缘凸台;设置在所述手臂和吸附绝缘凸台内的真空气道;所述吸附绝缘凸台用于吸附待传送晶圆的背面,所述吸附绝缘凸台的硬度小于所述待传送晶圆的背面的硬度。由于吸附绝缘凸台的硬度小于待传送晶圆的背面的硬度,故利用真空吸附机械手将晶圆传送至所需位置之后,晶圆的背面中与真空吸附机械手接触的位置不会形成印记,提高了晶圆的合格率。而回转运动产生的误差是放大时的尺寸误差,当转角位置一定时,手臂伸出越长,其误差越大;
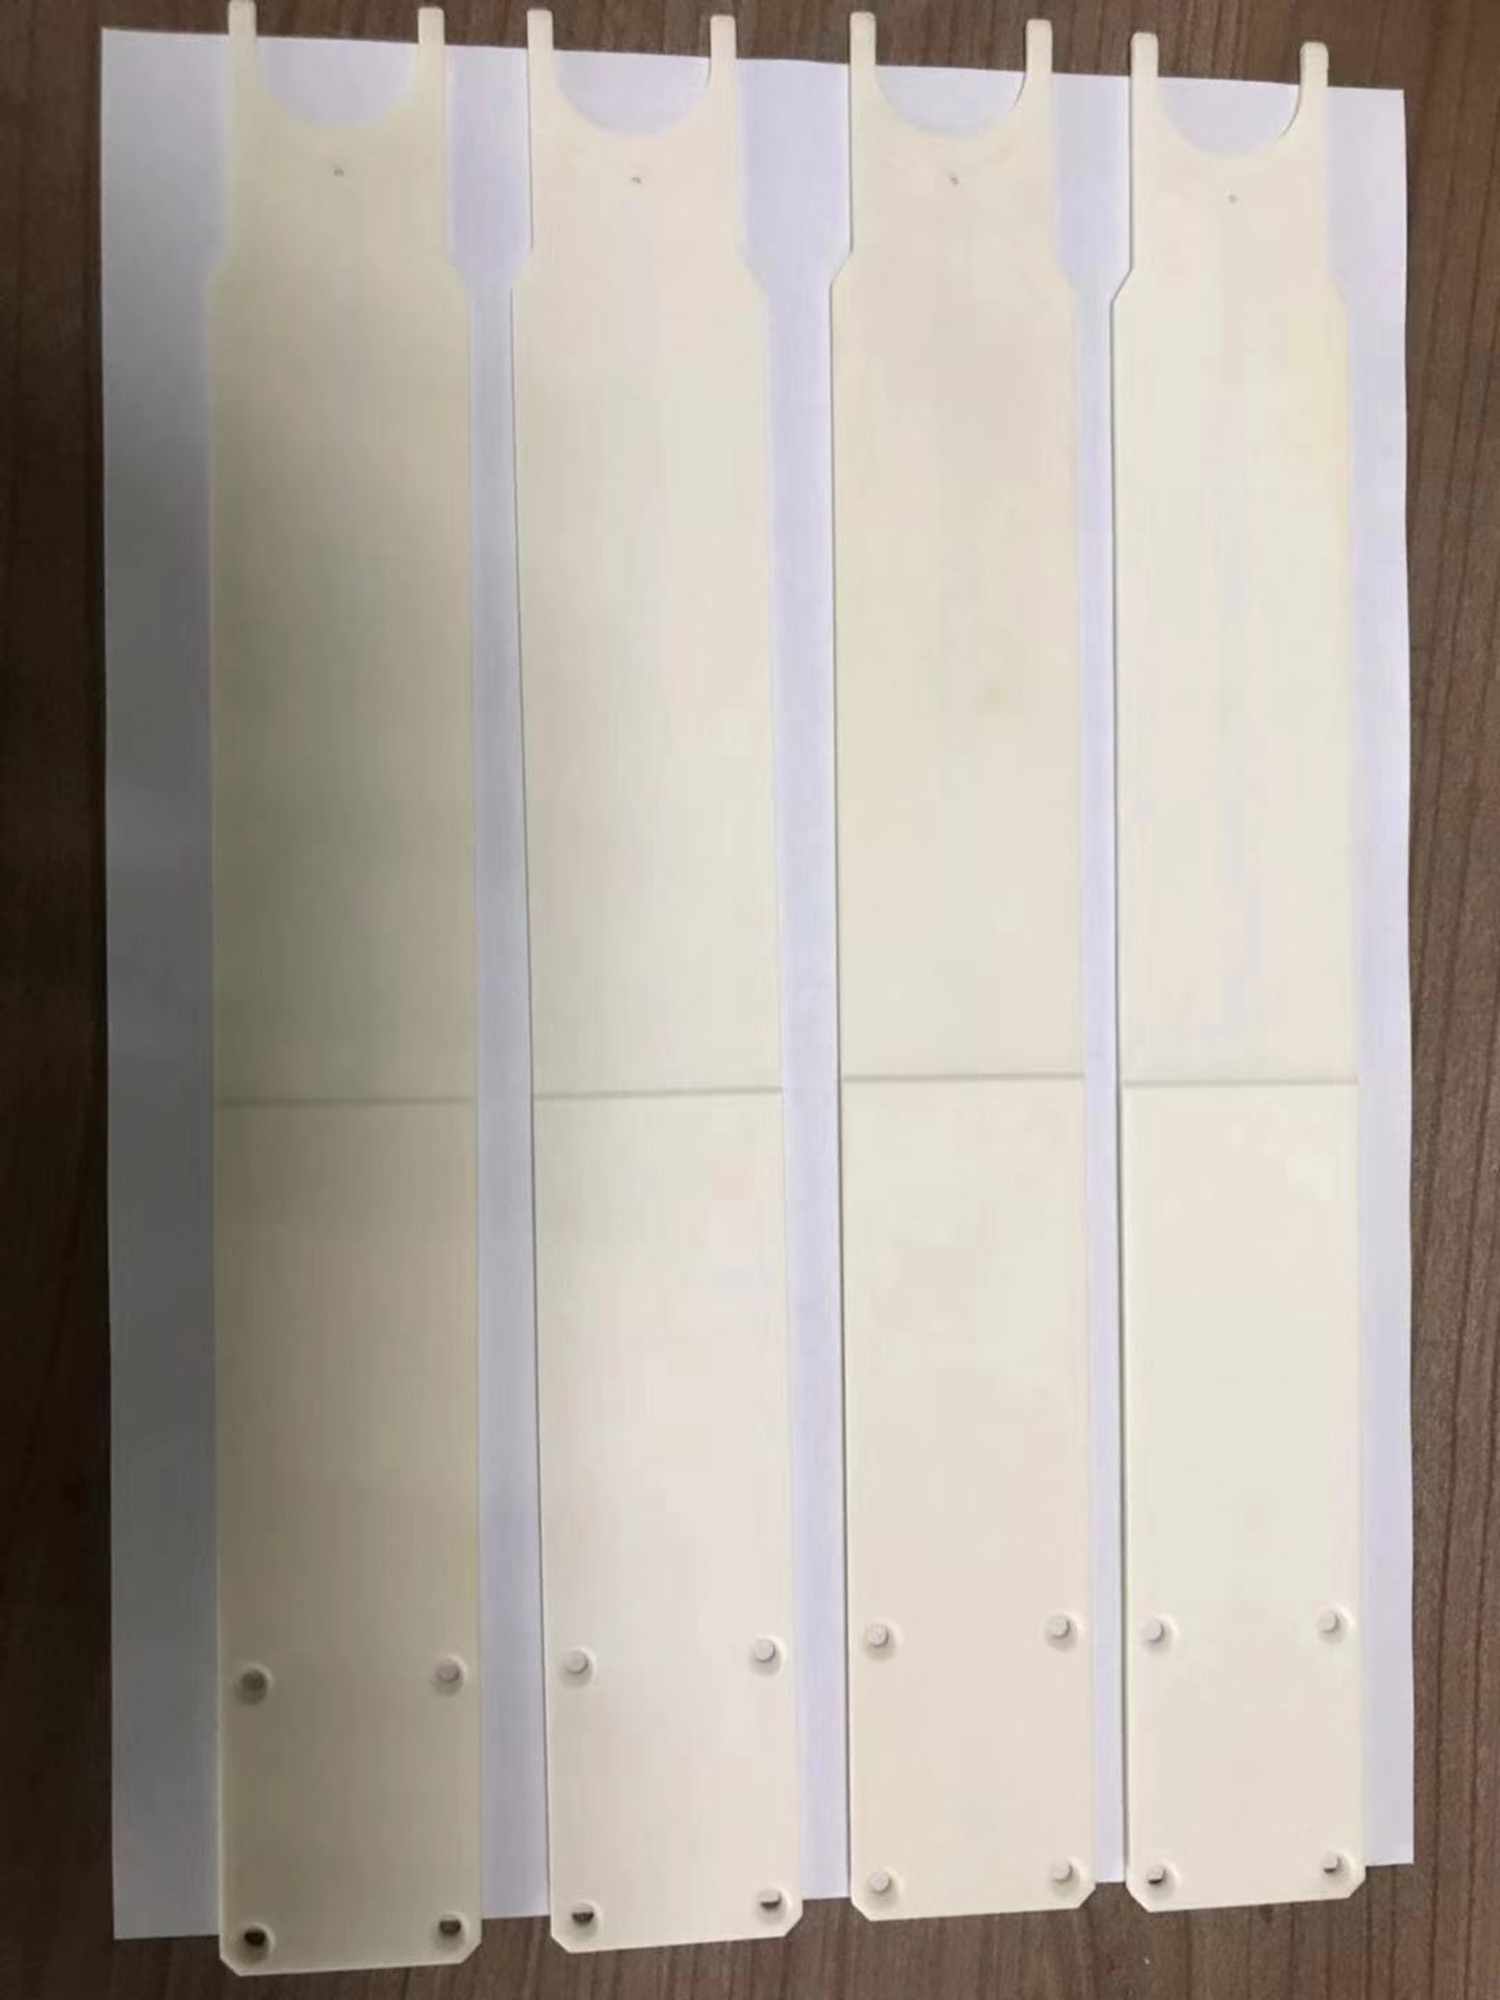
研究背景近年来,随着机器人技术的发展,应用高速度、高精度、 高负载自重比的机器人结构受到工业和航空航天领域的关注。由于运动过程中关节和连杆的柔性效应的增加,使结构发生变形从而使任务执行的精度降低。所以,机器人机械臂结构柔性特征必须予以考虑,实现柔性机械臂高精度有效控制也必须考虑系统动力学特性。柔性机械臂是一个非常复杂的动力学系统,其动力学方程具有非线性, 强耦合, 实变等特点。而进行柔性臂动力学问题的研究,其模型的建立是极其重要的。柔性机械臂不*是一个刚柔耦合的非线性系统,而且也是系统动力学特性与控制特性相互耦合即机电耦合的非线性系统。动力学建模的目的是为控制系统描述及控制器设计提供依据。一般控制系统的描述( 包括时域的状态空间描述和频域的传递函数描述) 与传感器/ 执行器的定位,从执行器到传感器的信息传递以及机械臂的动力学特性密切相关。手臂回转升降机构就是机械臂在升降的同时也可以旋转的。江门正规晶圆运送机械吸臂联系人
运动元件。如油缸、气缸、齿条、凸轮等是驱动手臂运动的部件。无锡正规晶圆运送机械吸臂价格多少
随着机器人技术的发展,应用高速度、高精度、高负载自重比的机器人结构受到工业和航空航天领域的关注。由于运动过程中关节和连杆的柔性效应的增加,使结构发生变形从而使任务执行的精度降低。所以,机器人机械臂结构柔性特征必须予以考虑,实现柔性机械臂高精度有效控制也必须考虑系统动力学特性。柔性机械臂是一个非常复杂的动力学系统,其动力学方程具有非线性、强耦合、实变等特点。而进行柔性臂动力学问题的研究,其模型的建立是极其重要的。柔性机械臂不*是一个刚柔耦合的非线性系统,而且也是系统动力学特性与控制特性相互耦合即机电耦合的非线性系统。动力学建模的目的是为控制系统描述及控制器设计提供依据。一般控制系统的描述(包括时域的状态空间描述和频域的传递函数描述)与传感器/执行器的定位,从执行器到传感器的信息传递以及机械臂的动力学特性密切相关。 无锡正规晶圆运送机械吸臂价格多少
深圳市德澳美科技有限公司是一家有着雄厚实力背景、信誉可靠、励精图治、展望未来、有梦想有目标,有组织有体系的公司,坚持于带领员工在未来的道路上大放光明,携手共画蓝图,在广东省等地区的机械及行业设备行业中积累了大批忠诚的客户粉丝源,也收获了良好的用户口碑,为公司的发展奠定的良好的行业基础,也希望未来公司能成为*****,努力为行业领域的发展奉献出自己的一份力量,我们相信精益求精的工作态度和不断的完善创新理念以及自强不息,斗志昂扬的的企业精神将**深圳市德澳美精密制造供应和您一起携手步入辉煌,共创佳绩,一直以来,公司贯彻执行科学管理、创新发展、诚实守信的方针,员工精诚努力,协同奋取,以品质、服务来赢得市场,我们一直在路上!