商机详情 -
常州加工芯片服务
产品兼容性方面,数字光源芯片模组支持与主流车载感知系统的数据融合。模组通过CAN FD接口接收来自前视摄像头或雷达的目标列表数据,数据格式兼容Autosar标准与车企自定义协议两种模式。像素控制指令集开放给客户进行二次开发,客户可根据自身算法需求控制每一颗像素的开关状态与灰度值,不受限于预设功能模板。这种开放架构使得模组不可作为标准化前照灯组件使用,更可作为智能照明算法的开发平台,满足车企在ADB算法、投影交互算法及灯光秀编排等领域的自主开发需求。光束准直光学设计在模组层面对出射光线进行预控制。常州加工芯片服务
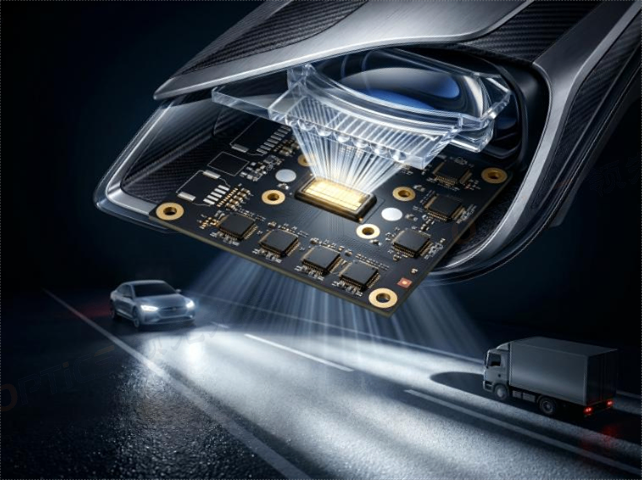
像素级调光控制可实现每颗像素的单独开关与灰度调节,在识别前方目标后,系统于纳秒级时间内关闭对应像素区域,光型切换无机械运动部件参与,响应速度与可靠性均优于传统遮光板式ADB方案。在多目标交通场景中,系统可同时处理多达数十个目标的识别与遮蔽,为每个目标生成的暗区,各暗区之间保持照度过渡平滑,无明暗断层。自研薄膜倒装芯片在ADB工作模式下,各像素单元可承受脉冲宽度调制驱动,支持不同区域照度的动态再分配,在不增加总功耗的前提下优化道路照度分布均匀性。这一能力在夜间高速公路多车流工况下尤为实用,可同时遮蔽对向多辆车的驾驶员区域而不影响本车道照明。半自动芯片一体化先进封装工艺结合无损剥离与像素隔离,实现高良率制造。
4W像素数字光源芯片的像素寻址与驱动架构采用串行外围接口总线与列驱动扫描相结合的方式,每颗像素的开关状态与灰度值由驱动芯片内部的移位寄存器逐行锁存。40700颗像素被划分为256列×159行的矩阵阵列,每行像素共享一条行选通线,每列像素共享一条列数据线。行扫描周期为15.6μs(对应60Hz刷新率),在单行选通时间内,列驱动电路将10bit灰度数据以脉冲宽度调制方式加载至该行的全部像素电容,实现亮度信息的写入。整个像素阵列的完整刷新需经过159个行扫描周期,总耗时约2.5ms,远低于人眼视觉暂留时间阈值,确保动态画面显示无闪烁。驱动芯片内置的灰度时钟频率为20MHz,支持小脉冲宽度为48.8ns,对应10bit灰度等级的低有效位宽度,这一时间精度保证了灰度调节的线性度误差小于±1LSB。
高清路面投影功能利用40700像素阵列的空间光调制能力,在前方路面投射导航引导箭头、车道保持标线、限速标识、动态斑马线及转向提示等图文动画信息。投影画面的生成过程为车载处理器将导航数据或ADAS感知数据转换为像素坐标映射表,驱动芯片根据映射表控制各像素的开关状态与灰度值,在路面形成预定图案。投影画面因像素密度提升而具备完整的图案细节表现力与远距离可视性,支持复杂标识与动态动画的实时渲染,信息传递效率优于传统仪表盘或中控屏的视觉引导方式。投射内容在车速低于30km/h或驻车状态下完整显示,高速行驶时则以简化图标形式呈现,避免信息过载对驾驶注意力的干扰。芯片、封装、模组全链条自主可控,年产120万颗光源芯片及60万套车灯模组产能。
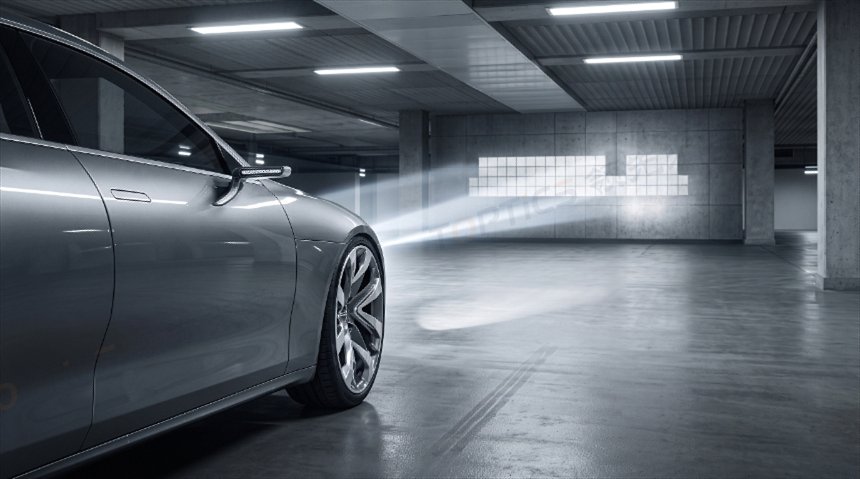
智能ADB功能基于40700颗寻址像素,在远光开启状态下实现毫米级精度的暗区生成,对向车辆、同向车辆及非机动车道区域可被遮蔽,避免眩目光污染,同时保持其余区域的远光照度不受影响。其工作原理为车载前视摄像头或雷达系统识别前方目标的位置、尺寸与运动轨迹,控制系统据此计算需要遮蔽的像素坐标集合,驱动芯片关闭对应像素区域,形成与目标轮廓匹配的暗区。这一过程的计算延迟小于10ms,像素关闭响应时间为纳秒级别,整体系统延迟控制在50ms以内。与传统机械遮光板式ADB相比,像素级ADB的遮蔽精度提升一个数量级,且可同时生成多个暗区,适应复杂多目标交通场景的防眩目需求。无损剥离工艺实现外延层从生长衬底向目标基底的完整转移。常州机械芯片性价比
集成40000颗微米级发光单元,路面投射导航箭头、动态斑马线、礼让图案,车-人-路智能光交互。常州加工芯片服务
像素隔离技术通过深槽刻蚀与介质填充工艺,在相邻像素之间形成物理隔离结构,阻断载流子横向扩散路径,确保各像素单元寻址时无侧向漏光与电学串扰。在40μm像素间距条件下,隔离结构的宽度控制精度需达到亚微米级别,这对刻蚀均匀性与介质填充致密性提出了要求。晶圆异质重构技术将Micro LED外延片与CMOS驱动背板进行晶圆级键合,通过金属热压或共晶焊接工艺实现数百万级互联节点的批量制造,支撑高像素密度阵列的工程化实现。重构工艺的关键控制参数包括键合温度、压力与时间窗口的精确匹配,以保证数百万个互联节点在键合界面处的电气导通率与机械结合强度,终实现发光层与驱动层的功能一体化集成。常州加工芯片服务