商机详情 -
激光切割焊接机器人原理
焊接机器人稳定运行依靠周期性维保计划,维保分为日点检、周维护、月维保、季度维保、年度维保。每日开机前,操作人员检查急停、安全联锁、气路、水冷、烟尘装置,查看有无报警、管线破损;每日下班清理焊枪飞溅、传感器镜头。每周紧固外部接线端子,检查管线包磨损,清理控制柜散热滤网。每月检查减速机润滑油位、变位机轴承状态,校准 TCP 工具中心点。季度检查激光器光学窗口、送粉器管路,测试跟踪传感器识别效果。年度维保由技术人员开展,检查各轴背隙、电气元件老化情况,更换老化密封件、线缆。维保记录留存归档,通过记录统计部件损耗规律,调整备件备货量。发现早期微小异常及时处理,避免小故障发展成停机故障。维保计划可以根据车间开机时长适当调整,高负荷连续生产工况缩短维保间隔。图灵焊接机器人模块化机身,易损件快速拆装,日常运维简单省时。激光切割焊接机器人原理

氩弧焊焊接机器人作业期间,保护气供给状态需要持续关注,气瓶压力、管路稳压阀保持在设定区间,管路漏气会造成焊缝氧化发黑。气瓶摆放稳固,远离高温热源区域,气路软管定期检查老化裂纹。焊接产生强紫外弧光,工作站防护挡板保持完好,阻隔弧光向外辐射。操作人员在示教近距离操作时,佩戴焊接面罩、防护手套,避免皮肤长时间暴露。氩气属于惰性气体,密闭工位做好通风,防止气体积聚挤占氧气空间。焊枪送丝机构保持清洁,金属飞溅堆积会阻碍焊丝进给,造成断丝、堵丝。起弧、收弧位置容易出现弧坑缺陷,程序内设置合适的填弧坑参数。工件表面油污、氧化皮提前清理,杂质进入熔池容易产生气孔。长时间连续焊接,留意焊枪电缆温升,温度异常升高时停机检查,避免绝缘层破损。江苏激光熔覆焊焊接机器人批量定制IP65 防护图灵焊接机器人无惧高温烟尘,替代人工直面恶劣工况,规避弧光、粉尘职业病风险。
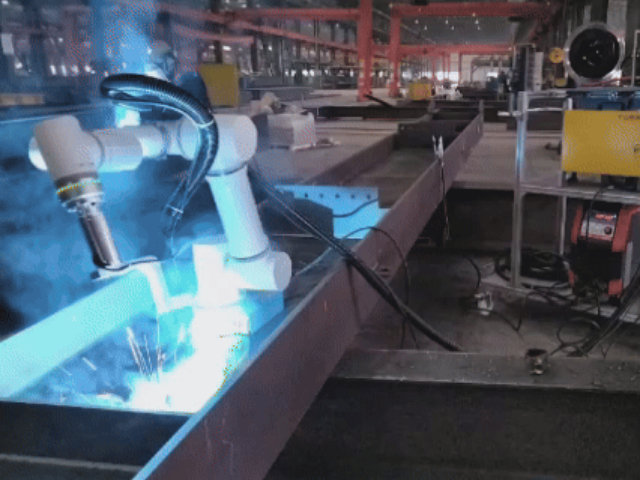
点焊机器人依靠电阻热完成板材连接,焊钳电极压紧两层或者多层金属板材,短时间通入大电流,电流流经接触位置产生热量,局部金属熔化形成熔核,断电冷却之后熔核固化,实现板材连接。机器人带动焊钳移动到预设点位,依次完成压紧、通电、保压、松开整套动作。点焊工艺不需要填充焊丝,加工节奏快,适合大批量钣金构件生产。系统可以设置通电时间、电极压力、维持时间等参数,参数组合直接影响熔核大小与连接强度。点焊机器人常成组布置在产线当中,多台机器人协同完成框架、壳体类工件的全部点位加工。焊钳分为 C 型、X 型,按照工件空间结构选型。电极帽属于高频消耗备件,磨损之后会影响熔核成型,需要定期修磨或者更换。设备调试阶段需要做拉力、撕裂试样检测,确认焊点强度满足规范,同时规划焊点顺序,降低工件累积变形。
点焊机器人运行重点管控电极状态与水路冷却系统。电极帽直接接触工件,磨损之后端面变形,电流分布改变,熔核大小不稳定,需要定期修磨或者更换。水冷回路持续给焊钳电极降温,水路堵塞、流量不足会造成电极过热,粘料严重。焊钳气缸压力保持稳定,压力不足会导致板材接触电阻波动,焊点强度不一致。焊点位置排布避开工件尖角、折边位置,防止电流分流。多焊点加工时,规划焊接顺序,控制工件热变形。焊钳开合位置预留足够空间,避免运动中和工装碰撞。控制器记录焊接电流、通电时长,出现参数偏离阈值时触发报警。操作人员定期清理焊钳表面飞溅残渣,检查导线接头有无发热松动。点焊工件表面镀层、油漆会影响导电效果,焊接点位区域提前做清洁处理。图灵激光焊接机器人热变形小,焊接热影响区域窄,适合高精度精密构件焊接加工。
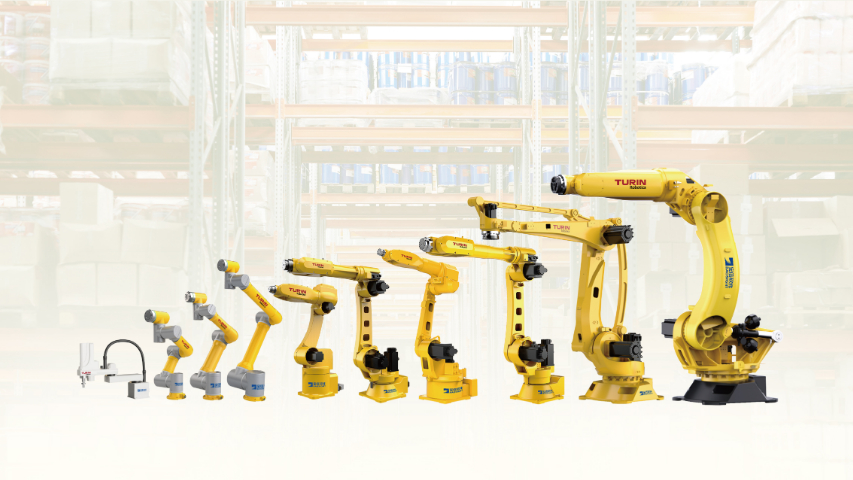
激光跟踪是焊接机器人提升容错能力的关键传感配置,图灵焊接机器人可搭载自研激光跟踪系统,针对氩弧焊、点焊、激光焊等工艺做适配优化。实际生产中工件存在装配间隙、错边、工装定位偏差,激光跟踪传感器实时扫描焊缝,将位置数据反馈机器人控制系统,实时修正运动轨迹,避免虚焊、漏焊、焊偏等不良问题。不需要很高精度工装定位,降低客户工装制作成本。跟踪系统可兼容直线、圆弧、空间曲线等各类焊缝形态,支持厚板、薄板、异形构件。上海图灵智造可提供带激光跟踪的焊接机器人交钥匙方案,完成硬件集成、工艺参数调试,培训操作人员掌握跟踪系统使用,有效提升焊接产线的良品率与生产稳定性。上海图灵智造国产焊接机器人,支持氩弧焊、点焊、激光焊多工艺自动化焊接作业。浙江激光跟踪焊接机器人调试
国资宝信旗下图灵焊接机器人,自研关键部件,24 小时连续作业,大幅降低车间焊工用工成本。激光切割焊接机器人原理
冶金产线当中辊类、衬板、导卫等零部件长期承受摩擦冲击,表面容易出现磨损、划伤,激光熔覆焊机器人适合这类修复作业。在工件表面熔覆耐磨合金粉末,形成均匀覆层,恢复外形尺寸,提升表面耐磨能力。修复后的辊件重新上机使用,延长服役周期,减少备件采购与停机更换频次。部分冶金管路、容器构件,使用氩弧焊机器人完成密封焊缝加工,抵抗介质腐蚀。冶金车间粉尘浓度偏高,选型时关注设备防护等级,做好密封防护,定期清理传感镜头、散热通道。激光跟踪功能可以扫描磨损轮廓,自动生成熔覆路径,减少人工测绘、示教工作量。修复工艺流程包含表面预处理、探伤、熔覆加工、后续机加工、复检。整套工作站可做成移动式结构,方便在不同检修区域流转使用。工艺人员会根据基材材质,匹配对应的熔覆粉末与整套参数方案,控制覆层裂纹风险。激光切割焊接机器人原理