商机详情 -
深圳航空六自由度平台
在工业装配场景,六自由度平台可以作为大型构件对接的"姿态调整台"。比如船舶分段合拢、飞机机身段对接、风电叶片模具翻转、卫星载荷与火箭接口对准,这些工况的共同点是工件重、容差小、人工撬动不现实。把工件放在上平台上,通过六缸微调实现六个自由度的找正,比单纯用吊车+楔铁效率高得多。这类应用对平台的承载指标与刚度指标要求并重——不只要托得住,还要在微动时"不软"。迈茨的大推力电缸如果做成六自由度构型,单缸百吨级可堆出上平台数百吨承载的方案,但刚度还得看铰点球头间隙与丝杠预压,重载微调用行星滚柱丝杠会比滚珠更合适,寿命与抗偏载都更好。平台的电气柜采用防尘设计,适应一般工厂车间环境。深圳航空六自由度平台
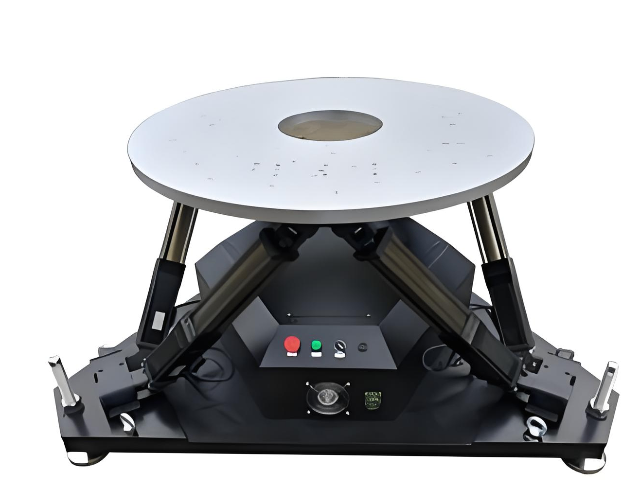
维护周期方面,六自由度平台比单台电缸麻烦的点在于"六缸状态要横向比对"。同样运行 2000 小时,理论上六根缸磨损应该接近,但如果铰点间隙、负载分配、润滑状况不一致,可能出现其中一两缸推力偏大、温度偏高。运维时建议每次保养记录六缸的电流、温度、运行时长,做成趋势图,哪根偏离均值明显就先查它。润滑脂更换周期迈茨电缸侧一般给的是 1000-2000 小时或半年到一年,看工况;六自由度因为铰点也要脂润滑,保养时缸+铰点要一起做,粉尘大的车间(铸造、打磨附近)周期要缩短。深圳航空六自由度平台平台运行时产生的噪声水平符合工业现场的环保标准。
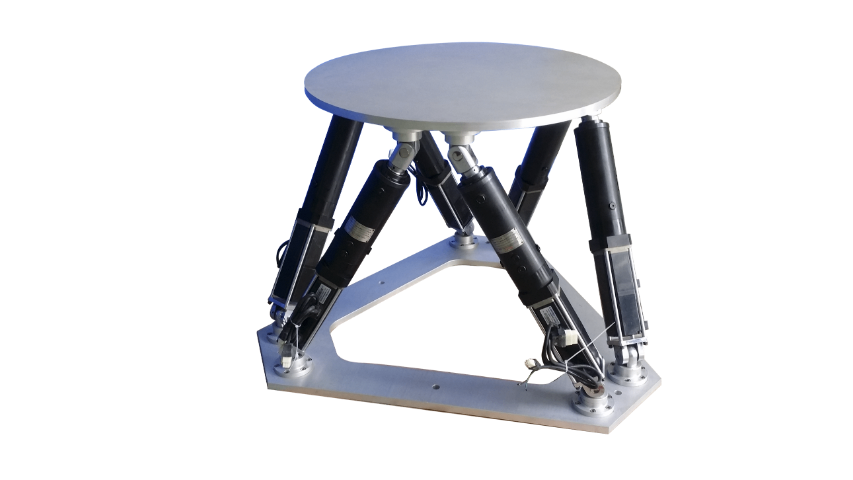
六自由度平台基于 Stewart 并联机构原理,由上下平台、六根可伸缩支链及关节铰链组成,通过六支链协同伸缩实现沿 X、Y、Z 轴的平移与绕三轴的旋转,完整复现三维空间内的复杂姿态变化。其he心优势在于并联结构带来的高刚度与低误差累积特性,载荷均匀分布于六支链,整体刚度可达传统串联机械臂的 3-5 倍,定位精度能稳定控制在 ±0.01mm 级别,适合精密装配、动态模拟等对精度与稳定性要求严苛的场景。相比串联机构,并联设计使误差不会逐级放大,配合光栅尺、六轴力传感器的闭环反馈,可在 0.01 秒内完成姿态纠偏,确保运动轨迹的精细可控。
六自由度平台的标定一般分两步:单缸标定和整机位姿标定。单缸标定是先把每根电缸的行程、丝杠反向间隙、编码器零点对齐,保证六缸"伸同样脉冲数出来长度一致";整机标定是在上平台装激光 tracker 或全站仪,跑一组网格点位,把实际控制位姿与测量位姿做拟合,得到补偿表。电动缸方案如果不做整机标定,只靠逆解开环跑,微米级指标是很难稳住的,因为铰点加工误差、装配平行度、平台变形都会叠进去。迈茨的六自由度如果往测试/科研方向走,标定这一步一般由厂方或第三方在交付时做一次,之后每年复标一次,偏差大了再调补偿表。平台响应速度能满足多数动态仿真场景的实时性要求。
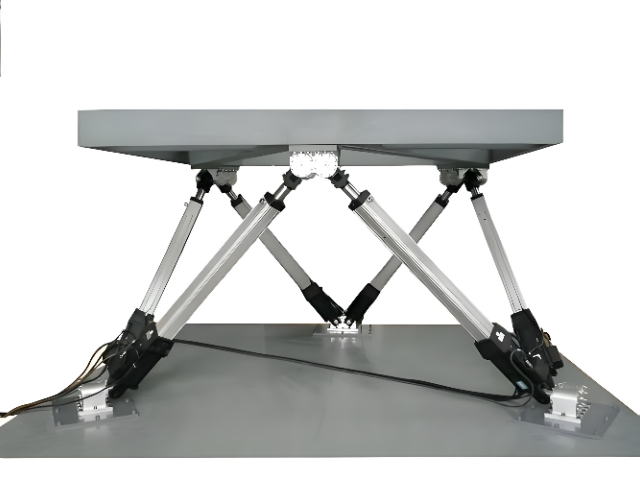
六自由度平台的支链设计直接决定承载能力与运动范围,常见配置分为电动缸、液压缸与气动缸三种驱动形式。电动缸驱动凭借伺服控制的精细性与能耗优势,成为主流选择,定位精度可达 ±0.005mm,响应速度快至毫秒级,适配中小型负载与高精度场景;液压缸驱动则以大推力为he心优势,适合数十吨级重载工况,如航空航天大型结构件测试;气动缸驱动成本较低,适合轻载、低精度的教学演示场景。支链与平台的连接多采用虎克铰或球铰,确保运动灵活性,铰位摆角需通过运动学正逆解精细计算,避免干涉,保证平台在工作空间内的流畅运动。六自由度平台的安装基础必须平整牢固,否则会影响运动精度和安全性。深圳航空六自由度平台
六自由度平台可用于地震模拟实验中的结构响应测试。深圳航空六自由度平台
**内的PID环就是电流环,此环完全在伺服驱动器内部进行,通过霍尔装置检测驱动器给电机的各相的输出电流,负反馈给电流的设定进行PID调节,从而达到输出电流尽量接近等于设定电流,电流环就是控制电机转矩的,所以在转矩模式下驱动器的运算**小,动态响应**快。第2环是速度环,通过检测的电机编码器的信号来进行负反馈PID调节,它的环内PID输出直接就是电流环的设定,所以速度环控制时就包含了速度环和电流环,换句话说任何模式都必须使用电流环,电流环是控制的根本,在速度和位置控制的同时系统实际也在进行电流(转矩)的控制以达到对速度和位置的相应控制。第3环是位置环,它是**外环,可以在驱动器和电机编码器间构建也可以在外部控制器和电机编码器或**终负载间构建,要根据实际情况来定。由于位置控制环内部输出就是速度环的设定位置控制模式下系统进行了所有3个环的运算,此时的系统运算量**大,动态响应速度也**慢。运动伺服一般都是三环控制系统,从内到外依次是电流环速度环位置环。(WINHOO电动缸)1、首先电流环:电流环的输入是速度环PID调节后的那个输出,我们称为“电流环给定”吧。深圳航空六自由度平台