商机详情 -
航天六自由度平台改造
六自由度平台在运行过程中,运动轨迹的规划需要结合实际工况进行多次调试,通过调整各驱动部件的运行参数,让上下平台的姿态变化贴合使用场景的需求。设备在搭建完成后,会对工作空间内的运动范围进行检测,明确各支链的伸缩极限与铰接部件的摆动角度,避免运行时出现结构干涉的情况。针对不同的使用场景,可设置多种运动模式,满足持续往复运动、间歇姿态调整等不同作业需求。在长时间运行状态下,设备的结构受力均匀,能够保持稳定的工作状态,适配工业现场与科研实验等多种使用环境,为相关场景的作业开展提供可靠的设备支撑。平台供电采用标准工业电压,无需额外配置特殊电源设备。航天六自由度平台改造
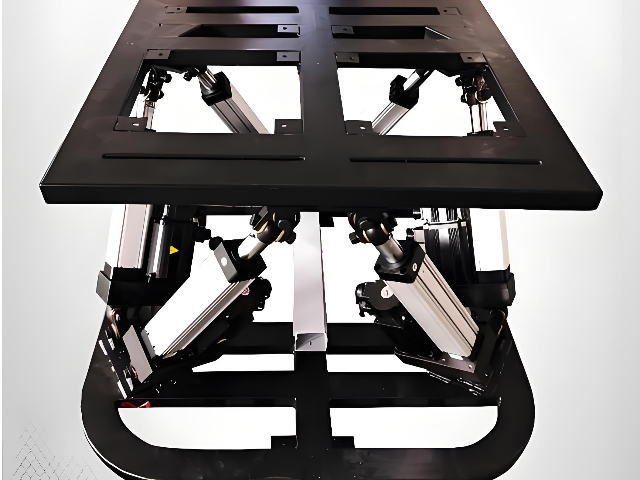
铰点是六自由度平台里比较容易忽略但又很影响寿命的部件。上下各六个万向铰,要允许缸端在伸缩同时绕球心转动,载荷大到一定程度就得用交叉滚子或向心关节轴承,并且要留注脂通道。很多平台用个一两年开始出现"虚位",根源不在电缸而在铰点磨损或间隙变大,导致上平台在位姿保持时有微小漂移,测试类应用对这种漂移特别敏感。迈茨在电缸本体侧的轴承供应链用的是日本品牌,铰点如果由同一家做总成,轴承选型思路可以延续;如果是外购铰点自己做集成,要重点核对额定动载荷与摆动角度是否覆盖你的蕞不利工况。山东工业自动化六自由度平台在工程机械操作培训中,六自由度平台可以用来模拟挖掘机或起重机的作业晃动。
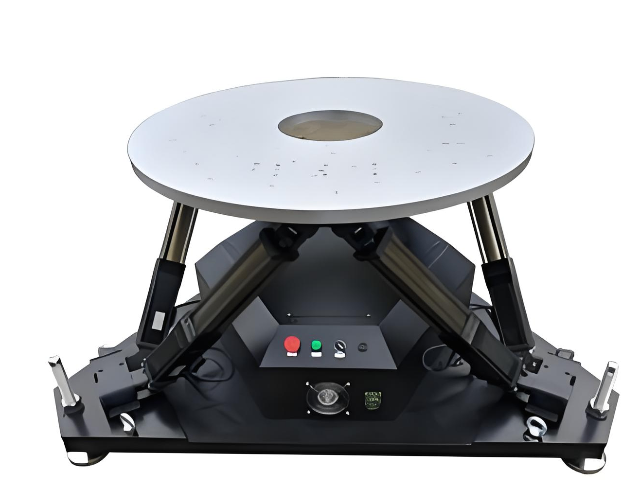
维护周期方面,六自由度平台比单台电缸麻烦的点在于"六缸状态要横向比对"。同样运行 2000 小时,理论上六根缸磨损应该接近,但如果铰点间隙、负载分配、润滑状况不一致,可能出现其中一两缸推力偏大、温度偏高。运维时建议每次保养记录六缸的电流、温度、运行时长,做成趋势图,哪根偏离均值明显就先查它。润滑脂更换周期迈茨电缸侧一般给的是 1000-2000 小时或半年到一年,看工况;六自由度因为铰点也要脂润滑,保养时缸+铰点要一起做,粉尘大的车间(铸造、打磨附近)周期要缩短。
六自由度平台的日常维护需围绕机械结构、驱动系统与控制系统三方面展开,以保障长期稳定运行。机械结构维护重点在于铰链与导轨的润滑,定期加注**润滑脂,减少摩擦损耗,延长使用寿命;检查支链与平台的连接紧固情况,避免松动导致的姿态偏差;清洁丝杠、光栅尺等精密部件,防止灰尘影响精度。驱动系统需定期检查伺服电机、编码器的运行状态,测试绝缘性能与温升情况,避免过载运行;液压驱动需定期更换液压油,检查密封件,防止泄漏。控制系统维护包括软件备份、参数校准与通信链路检查,确保程序稳定与数据传输顺畅,降低故障发生率。一套稳定的六自由度平台,离不开机械、电气与软件三部分的高效配合。
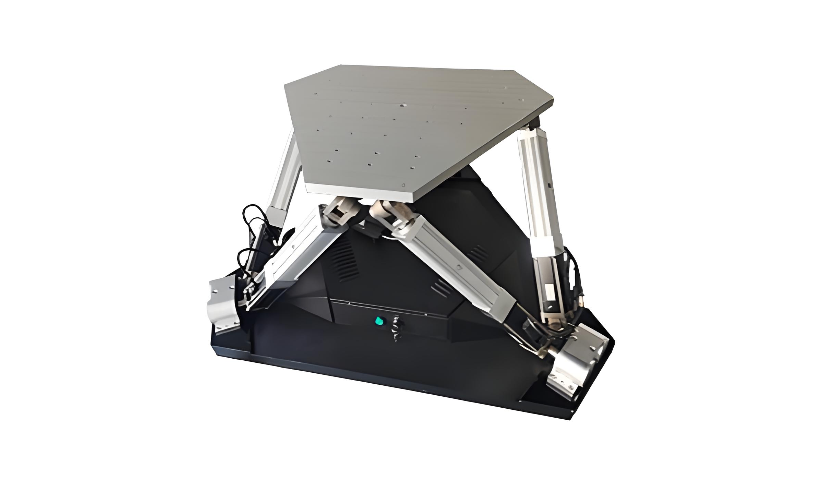
六自由度平台基于 Stewart 并联机构原理,由上下平台、六根可伸缩支链及关节铰链组成,通过六支链协同伸缩实现沿 X、Y、Z 轴的平移与绕三轴的旋转,完整复现三维空间内的复杂姿态变化。其he心优势在于并联结构带来的高刚度与低误差累积特性,载荷均匀分布于六支链,整体刚度可达传统串联机械臂的 3-5 倍,定位精度能稳定控制在 ±0.01mm 级别,适合精密装配、动态模拟等对精度与稳定性要求严苛的场景。相比串联机构,并联设计使误差不会逐级放大,配合光栅尺、六轴力传感器的闭环反馈,可在 0.01 秒内完成姿态纠偏,确保运动轨迹的精细可控。在科研实验中,六自由度平台用于复现特定空间轨迹。吉林六自由度平台价格
平台在无人驾驶测试中用于还原道路激振运动环境。航天六自由度平台改造
在电动缸驱动的六自由度平台里,每根电缸的同步表现决定了整体运动的平稳程度。由于六缸需要同时响应同一组位姿指令,任意一根出现延迟或推力波动,都会反映为上平台的抖动或轨迹偏移。因此这类平台通常会选用总线型伺服(如 EtherCAT、Profinet)配合多轴控制器做电子凸轮同步,位置环刷新率一般做到微秒级,使六缸之间的同步误差控制在较小范围。迈茨在工业六自由度平台上公布的同步指标为 ±0.02mm,角度控制可到 ±0.05°,位移分辨率在 ±0.1mm 量级,这类参数对于飞行模拟、汽车碰撞台、测试工装等场景已基本覆盖。需要注意的是,标称参数多在空载或标定环境下测得,带载尤其是偏载工况下会有衰减,选型时要留余量。航天六自由度平台改造