商机详情 -
潍坊电动六自由度平台
六自由度平台的控制系统分层一般是"上位机轨迹规划 → 运动控制器逆解 → 六轴驱动器 → 电缸"。逆解这一步是关键,给定上平台的目标位姿(X/Y/Z/ROLL/PITCH/YAW),要实时算出六根缸各自该伸多长,解算频率通常要跑到 1kHz 以上,否则高速轨迹会卡顿。控制器侧还要做雅可比矩阵监控,防止平台走到奇异位形(此时六缸驱动力矩会趋向无穷,实际表现就是某一缸突然冲限位)。迈茨的六自由度方案在总线同步上用 EtherCAT 类低延迟协议,逆解一般跑在 IPC 或专yong运动控卡上,交付时这部分软件多由控卡厂或集成商提供,电缸厂侧主要保证缸的响应带宽与编码器反馈延迟够小。在影视拍摄中,该平台能带动摄影机完成复杂镜头运动。潍坊电动六自由度平台
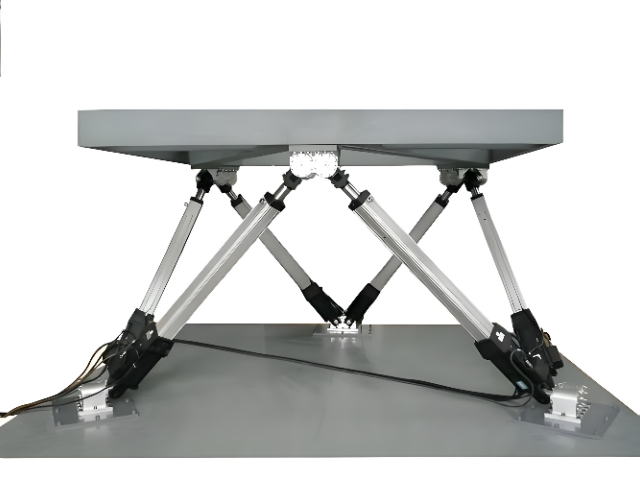
针对潮湿、多粉尘的工业环境,六自由度平台可通过优化密封结构来适应现场条件,减少外界杂质对内部传动部件的影响。驱动部件与铰接位置采用密封处理,能够阻挡水汽与粉尘进入,降低部件磨损的速度。平台的外部框架经过防锈处理,在湿度较高的场景中也能保持结构完整,不会因环境因素出现锈蚀等问题。在户外或半开放式的作业场地中,经过环境适配设计的平台可以持续稳定工作,无需频繁进行清洁与维护,适配各类复杂工业现场的使用需求。常州六自由度平台设计报告当平台进行快速俯仰动作时,控制系统的运算周期需要足够短才行。
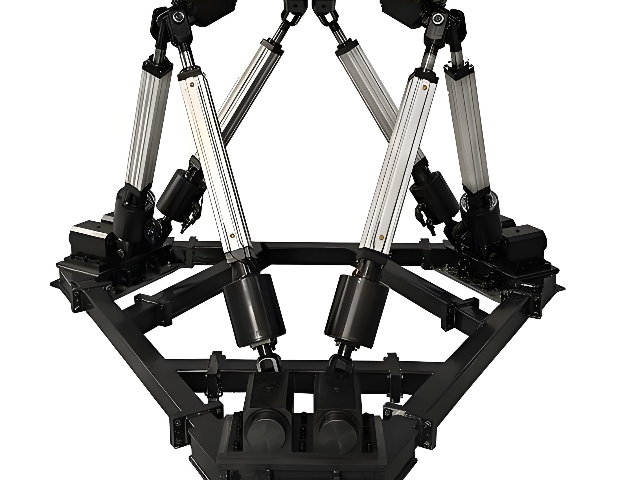
风洞试验里的模型姿态调整也会用到六自由度平台。风洞中模型要按攻角、侧滑角组合变化,同时模型内部还要走压力测点管线,传统做法是用支杆+外置机构调攻角,但六自由度可以把攻角、侧滑、滚转、平移几个自由度集成到一支 Stewart 构型里,模型周围支架更少,对流场的遮挡也小。这类应用对平台的风阻外形有要求——缸体、铰点比较好能做流线外包,否则风洞启动后平台本身会成为扰动源。迈茨的电缸本体如果裸用,截面还是偏"工业感",风洞项目一般需要额外做气动外壳包裹,这部分通常由风洞方或总包方在集成阶段处理,电缸厂侧主要保证推力、刚度、总线同步这几个硬指标。
在电动缸驱动的六自由度平台里,每根电缸的同步表现决定了整体运动的平稳程度。由于六缸需要同时响应同一组位姿指令,任意一根出现延迟或推力波动,都会反映为上平台的抖动或轨迹偏移。因此这类平台通常会选用总线型伺服(如 EtherCAT、Profinet)配合多轴控制器做电子凸轮同步,位置环刷新率一般做到微秒级,使六缸之间的同步误差控制在较小范围。迈茨在工业六自由度平台上公布的同步指标为 ±0.02mm,角度控制可到 ±0.05°,位移分辨率在 ±0.1mm 量级,这类参数对于飞行模拟、汽车碰撞台、测试工装等场景已基本覆盖。需要注意的是,标称参数多在空载或标定环境下测得,带载尤其是偏载工况下会有衰减,选型时要留余量。操作人员可以实时监控平台的位姿反馈数据信息。
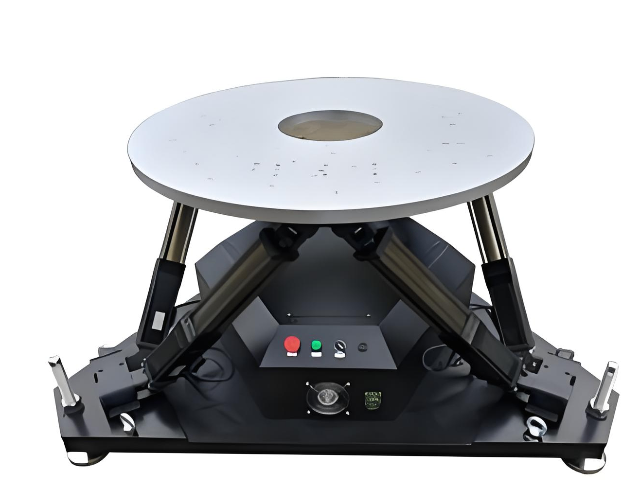
六自由度运动平台本质上是一组由六根电动缸通过万向铰分别与上、下两块平板连接的 Stewart 构型机构。 六根电缸按照控制指令单独伸缩,带动上平台在空间内实现三个方向的平移与三个方向的旋转,从而复现物体在真实环境下的六维运动姿态。 相比单轴直线模组只能完成一维推送,六自由度平台的优势在于多轴耦合运动可同步完成,且各轴之间通过算法协调,避免出现机械干涉或运动别劲。 在实际构型设计中,铰点布置方式会直接影响平台的工作空间与刚度表现,常见有正交布置、斜置布置以及上下平台不等径布置几种方案,选用时需结合负载重心、行程需求和安装高度综合判断。平台系统具备运动限位保护功能,防止超行程运行发生。潍坊电动六自由度平台
该平台能够配合视觉画面,实现动作与场景的同步联动。潍坊电动六自由度平台
教育领域中,六自由度平台可作为自动化专业的实训设备,帮助学生学习并联机构控制与运动编程相关内容。学生可以通过编写控制程序,调整平台的运动姿态,理解空间运动的控制逻辑。实训过程中可以进行多种参数调整实验,观察不同参数对设备运行的影响,加深对专业知识的理解。平台的操作安全性较高,适合学生进行实操练习,助力自动化相关专业的人才培养。节能化设计的六自由度平台,在运行过程中能够减少能源消耗,适合长期连续运行的工业场景。驱动系统采用合理的动力配置,避免能源浪费,在待机状态下能耗较低,能够降低整体的使用成本。平台的节能设计不会影响运动性能,在保证作业效果的同时,契合绿色生产的相关理念。在工厂车间等需要长时间运行设备的场景中,节能型平台可以帮助企业减少能源方面的支出。潍坊电动六自由度平台