商机详情 -
南京高速六自由度平台
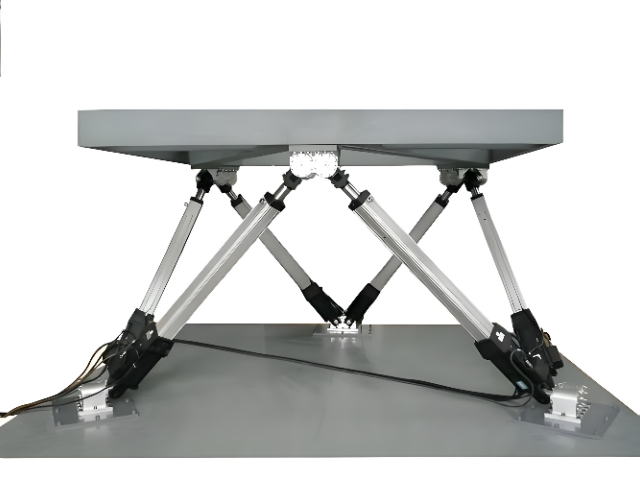
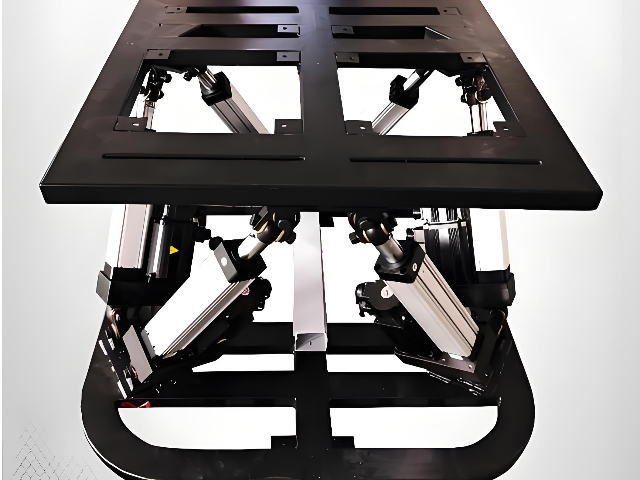
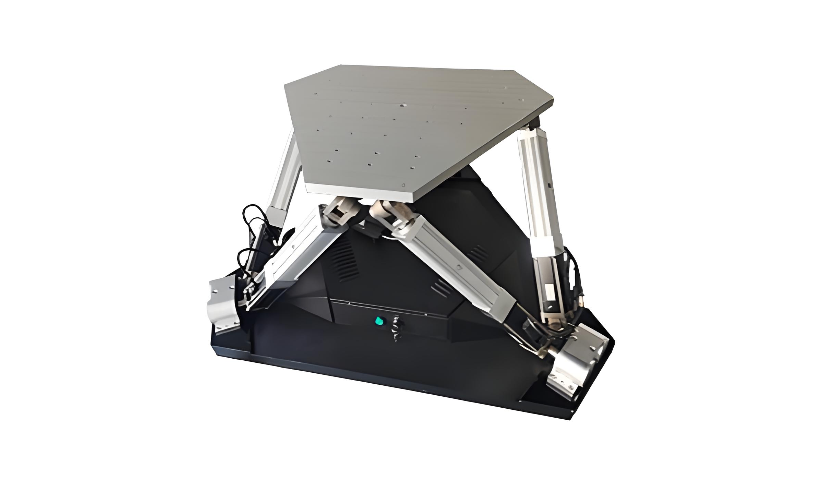
江苏迈茨专注伺服电动缸与六自由度运动平台研发制造,以高精度、高刚性、强承载、快响应为主要优势,采用成熟Stewart并联结构,搭配自研重载伺服电动缸,可精细实现空间六自由度运动与姿态模拟。平台重复定位精度达±0.01mm,响应速度≤10ms,负载覆盖轻型至60吨级,支持俯仰、横滚、偏航及三维平移全姿态控制,运行稳定、协同误差小。广泛应用于航空航天模拟、船舶海浪补偿、汽车动力学测试、动感影院与文旅设备、精密装配调姿、军丨工仿真等领域。可按客户需求定制行程、负载、安装尺寸与防护等级,提供从机械结构、电控系统到运动算法的一体化解决方案。凭借成熟工艺、稳定性能与快速响应的本地化服务,迈茨六自由度平台已成为高质量模拟与精密运动控制领域的可靠选择。一套稳定的六自由度平台,离不开机械、电气与软件三部分的高效配合。南京高速六自由度平台
和电流环的输入、输出、反馈没有任何联系。而电流环是在驱动器内部形成的,即使没有电机,只要在每相上安装模拟负载(例如电灯泡)电流环就能形成反馈工作。谈谈PID各自对差值调节对系统的影响:1、单独的P(比例)就是将差值进行成比例的运算,它的***特点就是有差调节,有差的意义就是调节过程结束后,被调量不可能与设定值准确相等,它们之间一定有残差,残差具体值您可以通过比例关系计算出。。。增加比例将会有效减小残差并增加系统响应,但容易导致系统激烈震荡甚至不稳定。。。2、单独的I(积分)就是使调节器的输出信号的变化速度与差值信号成正比,大家不难理解,如果差值大,则积分环节的变化速度大,这个环节的正比常数的比例倒数我们在伺服系统里通常叫它为积分时间常数,积分时间常数越小意味着系统的变化速度越快,所以同样如果增大积分速度(也就是减小积分时间常数)将会降低控制系统的稳定程度,直到**后出现发散的震荡过程,。。。这个环节**大的好处就是被调量**后是没有残差的。。。3、PI(比例积分)就是综合P和I的***,利用P调节快速抵消干扰的影响,同时利用I调节消除残差。。。4、单独的D(微分)就是根据差值的方向和大小进行调节的。汽车装备六自由度平台机械设计在科研实验中,六自由度平台用于复现特定空间轨迹。
工业测试与装备研发应用
在工业测试领域,六自由度平台已成为产品研发与质量验证的he心装备。汽车行业中,平台用于底盘、悬架及电池系统的耐久性测试,可模拟颠簸路面、紧急制动、转向等复杂行驶状态,获取真实工况下的性能数据,缩短研发周期;航空航天领域适配发动机装配对位、卫星部件振动试验与航天器对接模拟,帮助工程师验证产品在极端环境下的可靠性;新能源领域支持海上风电设备的海浪补偿模拟与光伏追踪系统的姿态测试,保障运维安全与能源转换效率;精密制造中助力he心部件的装配精度控制,通过六轴姿态调整实现复杂零件的精细对接,降低碰撞风险,提升生产效率。平台还可用于工程机械的操作性能测试与农业机械的田间作业模拟,为各类装备的性能优化提供科学依据。
科研教学中的动态仿真
在高校及科研机构的智能控制与机器人技术研究中,六自由度平台搭建起理论与实际之间的动态桥梁。平台开放的多接口控制系统,支持研究人员进行运动算法、姿态解算及实时反馈控制等方向的深度探索。学生可通过平台直观理解空间运动学与动力学原理,将抽象的数学模型转化为可视化的六维运动演示。对于自动驾驶感知系统的研发,平台可承载传感器组,模拟车辆在起伏路面的真实姿态变化,为算法训练提供丰富的运动数据。其模块化的设计便于根据课题需求进行功能扩展,既满足基础教学的演示需求,也适应前沿科研的定制化验证,是推动产学研协同创新的理想实验载体。 该平台的负载安装面经过加工处理,保证与工装的配合精度。
和前面的增压缸在控制上有很多共性。行程长,速度快,精度高(),可精确位置控制,精确速度控制等等。劣势:产品价格高昂,如应用场合要求并不是很高的不建议采用此方案。以上就是***跟大家分享的气液增压缸和气缸、液压缸及伺服电动缸等产品优劣势说明的所有内容,包括但不***于,温馨提示:无论是增压缸还是气缸、液压缸或电缸,它们都是设备的执行元件而已,本质上区别并不大,但具体产品选型的时候得看实际应用要求而定。如精度要求非常高的采用电缸方案,价格要求很低的采用气缸,有节能**要求的精度要求并不是特别高的采用气液增压缸等等。在这,就不一一分析了,如有更多疑问都可向我司寻求帮助,我司技术可根据你实际的应用场合要求选择出**合适的解决方案给到您。六自由度平台适合作为多轴运动仿真试验的承载基础。汽车装备六自由度平台机械设计
六自由度平台可以按照实际需求,定制不同的负载规格和运动角度。南京高速六自由度平台
六自由度平台的标定一般分两步:单缸标定和整机位姿标定。单缸标定是先把每根电缸的行程、丝杠反向间隙、编码器零点对齐,保证六缸"伸同样脉冲数出来长度一致";整机标定是在上平台装激光 tracker 或全站仪,跑一组网格点位,把实际控制位姿与测量位姿做拟合,得到补偿表。电动缸方案如果不做整机标定,只靠逆解开环跑,微米级指标是很难稳住的,因为铰点加工误差、装配平行度、平台变形都会叠进去。迈茨的六自由度如果往测试/科研方向走,标定这一步一般由厂方或第三方在交付时做一次,之后每年复标一次,偏差大了再调补偿表。南京高速六自由度平台