商机详情 -
珠海六自由度平台订购
在注塑、压铸、冲压这类工厂里,六自由度平台可以作为模具更换或重型夹具的姿态调整辅助设备。一套模具几十吨,天车吊过去对 T 槽时差几毫米就对不进去,工人得撬、垫、敲,既慢又伤设备。在换模区设一台六自由度托台,模具放上去之后六缸微调高低与倾角,对准之后再推入机床,换模时间能压下来不少。这类场景对平台的高度方向行程要求高一些(要补偿机床工作台面的高程差),水平方向行程不必大,但要有一定的抗偏载能力——模具重心经常不在平台几何中心。迈茨的电缸单级行程可到 3.8m,六级伸到 18m,如果换成六自由度构型,单缸行程要按 Stewart 几何折算,重载换模场景一般用不到这么长,1m 以内短行程高推力更常见。请勿在平台运动时超出其规定的负载和速度参数限制。珠海六自由度平台订购
**内的PID环就是电流环,此环完全在伺服驱动器内部进行,通过霍尔装置检测驱动器给电机的各相的输出电流,负反馈给电流的设定进行PID调节,从而达到输出电流尽量接近等于设定电流,电流环就是控制电机转矩的,所以在转矩模式下驱动器的运算**小,动态响应**快。第2环是速度环,通过检测的电机编码器的信号来进行负反馈PID调节,它的环内PID输出直接就是电流环的设定,所以速度环控制时就包含了速度环和电流环,换句话说任何模式都必须使用电流环,电流环是控制的根本,在速度和位置控制的同时系统实际也在进行电流(转矩)的控制以达到对速度和位置的相应控制。第3环是位置环,它是**外环,可以在驱动器和电机编码器间构建也可以在外部控制器和电机编码器或**终负载间构建,要根据实际情况来定。由于位置控制环内部输出就是速度环的设定位置控制模式下系统进行了所有3个环的运算,此时的系统运算量**大,动态响应速度也**慢。运动伺服一般都是三环控制系统,从内到外依次是电流环速度环位置环。(WINHOO电动缸)1、首先电流环:电流环的输入是速度环PID调节后的那个输出,我们称为“电流环给定”吧。上海六自由度平台机械设计平台的电气柜采用防尘设计,适应一般工厂车间环境。
六自由度平台的力控制技术是实现柔性作业的关键,通过六轴力传感器实时采集接触力数据,配合控制系统动态调整姿态,避免刚性碰撞导致的工件损伤。在精密压装场景中,力控制精度可达 ±1N,能精细控制压装力,防止过压损坏电子元件、光学组件等脆弱工件;在装配对接中,平台可感知接触力变化,自动调整姿态,实现零间隙精细对接,提升装配质量。力控制模式支持多种控制策略,如恒力控制、力 - 位混合控制,可根据工艺需求灵活切换,适配压装、铆接、插拔等不同工序,拓展六自由度平台的应用范围。
六自由度平台在农业机械测试中的应用,助力农业装备的智能化升级,提升作业效率与精度。在播种机测试中,平台可模拟不同地形的颠簸与倾斜,测试播种深度与间距的稳定性,优化排种系统设计,提升出苗率。收割机测试中,平台复现田间作业的复杂工况,如作物倒伏、地形起伏,验证割台高度调节与喂入系统的可靠性,减少作物损耗。此外,六自由度平台可用于农业机器人的性能测试,如采摘机器人的避障能力、精细定位能力,推动农业自动化的发展,适配智慧农业的需求。在影视拍摄中,该平台能带动摄影机完成复杂镜头运动。
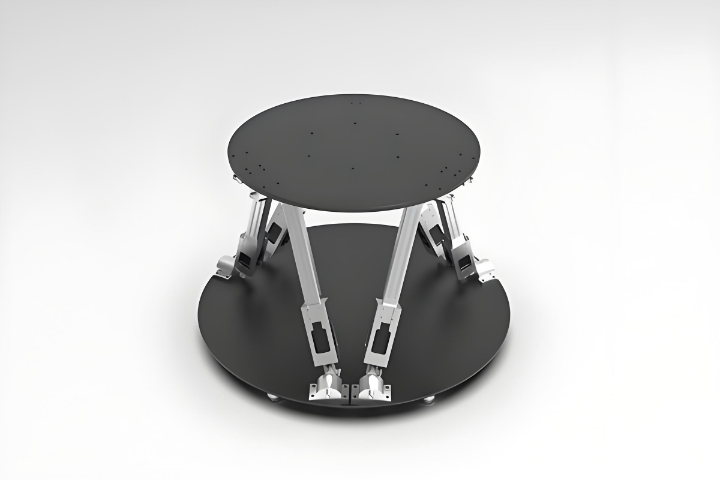
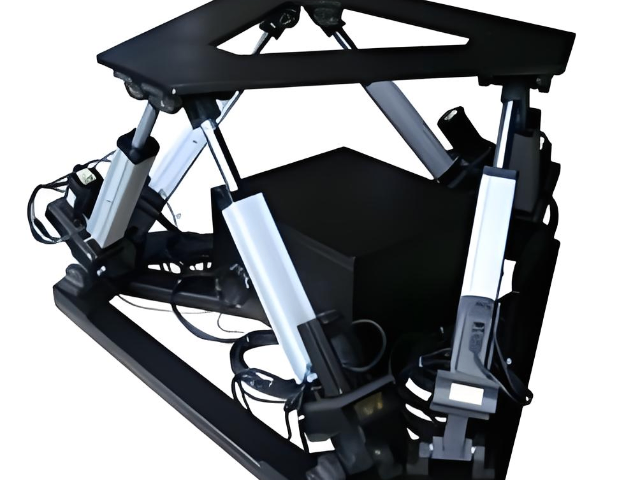
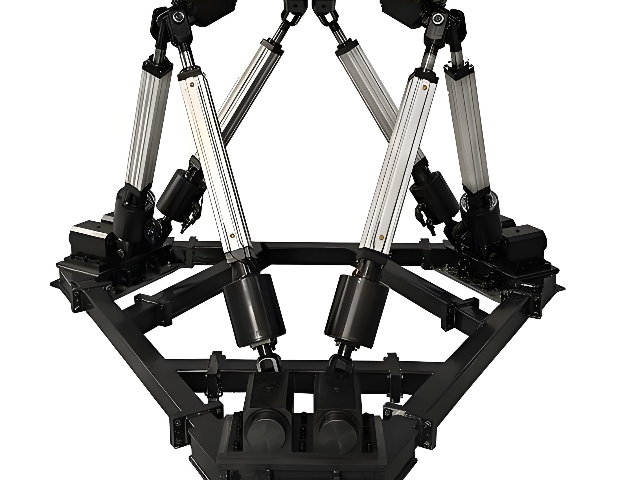
六自由度平台的模块化设计使设备具备灵活的扩展能力,可根据应用需求调整平台尺寸、支链长度与驱动功率,适配不同场景。模块化支链设计允许快速更换不同规格的驱动单元,如从电动缸切换为液压缸,满足负载变化需求;平台框架采用标准化接口,支持功能模块的即插即用,如加装力传感器、视觉系统,拓展设备功能。这种设计降低了定制化成本,缩短交付周期,同时便于后期维护与升级,当技术更新时,只需更换相应模块,无需整体更换设备,提升投资回报率。六自由度平台通过六个电动缸的协同伸缩实现多向运动。珠海六自由度平台订购
六自由度平台的安装基础需满足一定的水平度与承载要求。珠海六自由度平台订购
和前面的增压缸在控制上有很多共性。行程长,速度快,精度高(),可精确位置控制,精确速度控制等等。劣势:产品价格高昂,如应用场合要求并不是很高的不建议采用此方案。以上就是***跟大家分享的气液增压缸和气缸、液压缸及伺服电动缸等产品优劣势说明的所有内容,包括但不***于,温馨提示:无论是增压缸还是气缸、液压缸或电缸,它们都是设备的执行元件而已,本质上区别并不大,但具体产品选型的时候得看实际应用要求而定。如精度要求非常高的采用电缸方案,价格要求很低的采用气缸,有节能**要求的精度要求并不是特别高的采用气液增压缸等等。在这,就不一一分析了,如有更多疑问都可向我司寻求帮助,我司技术可根据你实际的应用场合要求选择出**合适的解决方案给到您。珠海六自由度平台订购