商机详情 -
精密制造六自由度平台模型
风洞试验里的模型姿态调整也会用到六自由度平台。风洞中模型要按攻角、侧滑角组合变化,同时模型内部还要走压力测点管线,传统做法是用支杆+外置机构调攻角,但六自由度可以把攻角、侧滑、滚转、平移几个自由度集成到一支 Stewart 构型里,模型周围支架更少,对流场的遮挡也小。这类应用对平台的风阻外形有要求——缸体、铰点比较好能做流线外包,否则风洞启动后平台本身会成为扰动源。迈茨的电缸本体如果裸用,截面还是偏"工业感",风洞项目一般需要额外做气动外壳包裹,这部分通常由风洞方或总包方在集成阶段处理,电缸厂侧主要保证推力、刚度、总线同步这几个硬指标。在科研实验中,六自由度平台用于复现特定空间轨迹。精密制造六自由度平台模型
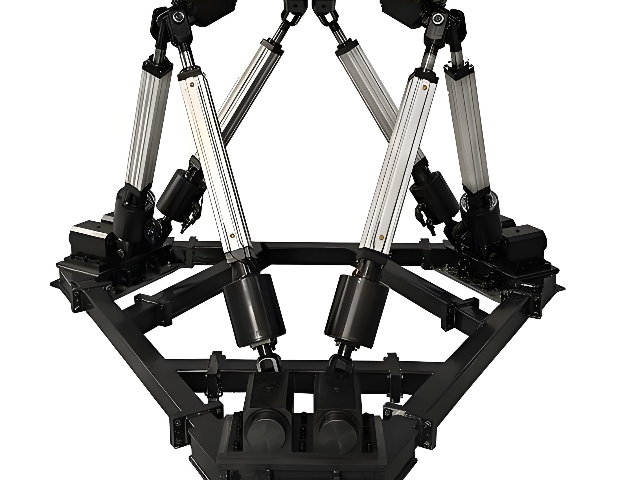
伺服电动缸的应用领域十分***,因为伺服电动缸是做往返直线运动,所以很多地方都有用到伺服电动缸。***万里疆就来跟大家讲解一下伺服电动缸的结构,伺服电动缸的原理。伺服电动缸伺服电动缸是集伺服电机和丝杠为一体的模块化产品。它将旋转运动转化为直线运动,来进行运动,同时充分发挥了伺服电机的优势,将精确的速度控制,精确的转矩控制转化为精确的速度控制、推力控制,在这种情况下,可以实现了高精度直线运动系列的**性新产品。伺服电动缸结构:伺服电动缸的结构比较简单,它主要由驱动机构、减速装置、直线传动机构和机构四大部分组成。伺服电缸的驱动电机类型有直流电机、交流电机、步进电机、伺服电机等等几种。伺服电缸的减速装置一般情况下由齿轮减速、蜗轮蜗杆、行星齿轮、谐波减速等构成。伺服电缸的直线传动机构主要有梯形丝杆、滚珠丝杆、滚柱丝杆、滑动导轨等。伺服电动缸原理:伺服电动缸的原理其实并不复杂,伺服电动缸是一种由电驱动旋转的螺杆,螺母转化为直线运动,实现往返运动,从而完成各种设备的精确推拉、关闭、起降控制。电机的主要部件有:电机、螺母、防转装置、伺服电机、交流电机。丝杠分为滚珠丝杠、型丝杠,电动缸电机防护等级为IP66。福建电动六自由度平台六自由度平台的安装基础需满足一定的水平度与承载要求。
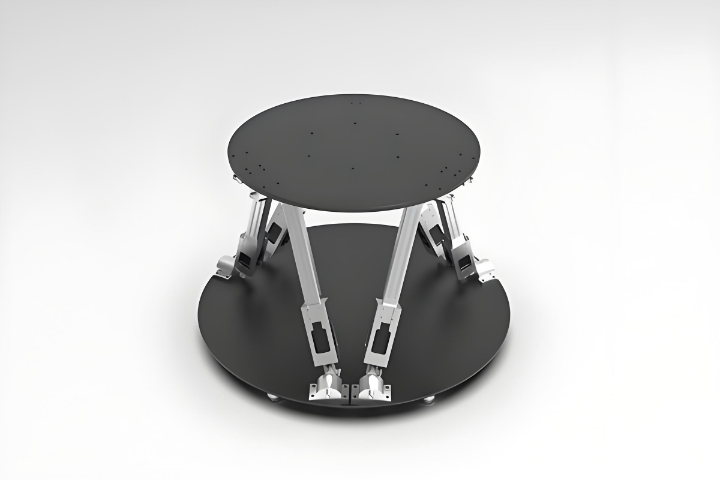
六自由度平台在地震模拟领域的应用,**在于复现地震波的复杂运动特性,为建筑抗震测试提供可控环境。平台通过多通道同步控制,模拟横波、纵波的传播路径,复现地震中的地面倾斜、振动与位移,测试建筑结构、桥梁、管道等设施的抗震性能。科研机构利用该平台开展地震动力学研究,分析不同烈度地震对建筑物的影响,优化抗震设计方案,提升建筑安全性。部分地震模拟平台集成数据采集系统,实时记录测试过程中的应力、应变数据,为灾后评估与重建提供科学依据,推动抗震技术的发展。
和前面的增压缸在控制上有很多共性。行程长,速度快,精度高(),可精确位置控制,精确速度控制等等。劣势:产品价格高昂,如应用场合要求并不是很高的不建议采用此方案。以上就是***跟大家分享的气液增压缸和气缸、液压缸及伺服电动缸等产品优劣势说明的所有内容,包括但不***于,温馨提示:无论是增压缸还是气缸、液压缸或电缸,它们都是设备的执行元件而已,本质上区别并不大,但具体产品选型的时候得看实际应用要求而定。如精度要求非常高的采用电缸方案,价格要求很低的采用气缸,有节能**要求的精度要求并不是特别高的采用气液增压缸等等。在这,就不一一分析了,如有更多疑问都可向我司寻求帮助,我司技术可根据你实际的应用场合要求选择出**合适的解决方案给到您。六自由度平台的运动频率范围覆盖了多数车辆振动工况。
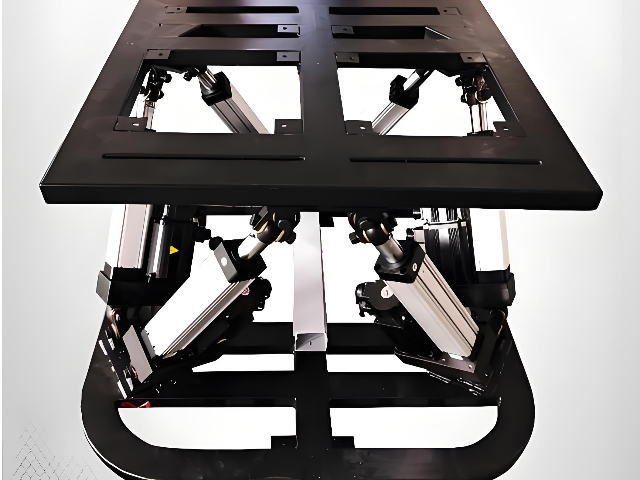
伺服电动缸液压缸气动缸安装所有点操作都使用简单的连线,与其它电子控制部件直接兼容需要油管,过滤装置和泵等。必须密切关注部件的兼容性。需要气管、过滤装置和泵等。精确定位经济,重复性好(可达?.01),具有刚性多次止动能力。需要位置检测和精密电-液压阀门部件,有可能出现爬行。实现的难度**大,需要位置检测和精密电-液压阀门部件,有可能出现爬行。控制通过固态为处理器控制设备自动操作复杂运动。需要电子/流体接口,在某些情况下需要采用异类的阀门设计。因为存在滞后效应、静区、供压和温度变化问题,所以控制很复杂。本身是非线性的,压缩电源使控制功能很复杂。在开环操作中,压缩能力会成为一种优势。速度平稳,具有变速能力,速度变化范围从。难以精确控制。随温度和磨损而变化。可能存在粘着滑动的问题。对粘着滑动和负载变化**敏感。很适合不超过5m/s高速应用。可靠性在产品的整个使用寿命内具有可重复、可复制的的性能,几乎不需要维护。对污染非常敏感。流体源需要维护。密封件容易泄露。如果勤于维护则可保证良好的可靠性。对污染非常敏感。空气源需要正确的过滤操作。可靠性好,不过通常涉及很多系统组件。出力**大350KN作用力几乎不受限制。不少汽车驾驶模拟器都采用了六自由度平台来还原路面颠簸和转弯侧倾。浙江六自由度平台性能
利用该平台可验证设备在摇摆环境下的工作稳定性。精密制造六自由度平台模型
调节器的输出与差值对于时间的导数成正比,微分环节只能起到辅助的调节作用,它可以与其他调节结合成PD和PID调节。。。它的好处是可以根据被调节量(差值)的变化速度来进行调节,而不要等到出现了很大的偏差后才开始动作,其实就是赋予了调节器以某种程度上的预见性,可以增加系统对微小变化的响应特性。。。伺服的电流环的PID常数一般都是在驱动器内部设定好的,操作使用者不需要更改。。。速度环主要进行PI(比例和积分),比例就是增益,所以我们要对速度增益和速度积分时间常数进行合适的调节才能达到理想效果。。。位置环主要进行P(比例)调节。。。对此我们只要设定位置环的比例增益就好了。。。位置环、速度环的参数调节没有什么固定的数值,要根据外部负载的机械传动连接方式、负载的运动方式、负载惯量、对速度、加速度要求以及电机本身的转子惯量和输出惯量等等很多条件来决定,调节的简单方法是在根据外部负载的情况进行大体经验的范围内将增益参数从小往大调,积分时间常数从大往小调,以不出现震动超调的稳态值为**佳值进行设定。。。当进行位置模式需要调节位置环时,**好先调节速度环(此时位置环的比例增益设定在经验值的**小值),调节速度环稳定后。精密制造六自由度平台模型