商机详情 -
汽车装备六自由度平台控制
调节器的输出与差值对于时间的导数成正比,微分环节只能起到辅助的调节作用,它可以与其他调节结合成PD和PID调节。。。它的好处是可以根据被调节量(差值)的变化速度来进行调节,而不要等到出现了很大的偏差后才开始动作,其实就是赋予了调节器以某种程度上的预见性,可以增加系统对微小变化的响应特性。。。伺服的电流环的PID常数一般都是在驱动器内部设定好的,操作使用者不需要更改。。。速度环主要进行PI(比例和积分),比例就是增益,所以我们要对速度增益和速度积分时间常数进行合适的调节才能达到理想效果。。。位置环主要进行P(比例)调节。。。对此我们只要设定位置环的比例增益就好了。。。位置环、速度环的参数调节没有什么固定的数值,要根据外部负载的机械传动连接方式、负载的运动方式、负载惯量、对速度、加速度要求以及电机本身的转子惯量和输出惯量等等很多条件来决定,调节的简单方法是在根据外部负载的情况进行大体经验的范围内将增益参数从小往大调,积分时间常数从大往小调,以不出现震动超调的稳态值为**佳值进行设定。。。当进行位置模式需要调节位置环时,**好先调节速度环(此时位置环的比例增益设定在经验值的**小值),调节速度环稳定后。在工程机械操作培训中,六自由度平台可以用来模拟挖掘机或起重机的作业晃动。汽车装备六自由度平台控制
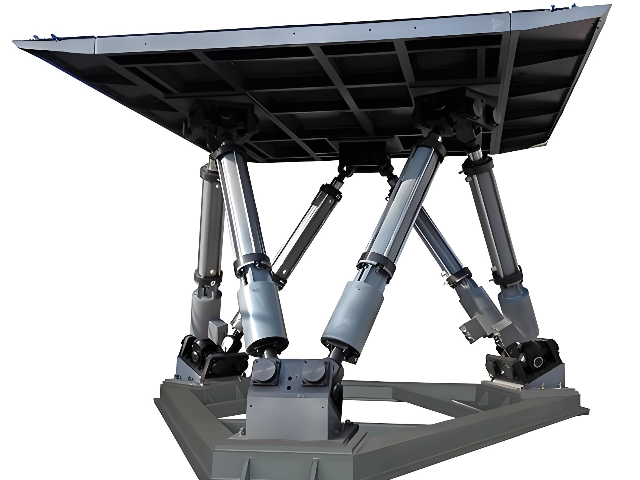
从行业趋势看,六自由度平台正在从“纯电动缸 Stewart”往“机电液混合”和“叠加主动补偿”两个方向分化。机电液混合的思路是用电动缸做主驱动、液压缸做瞬时助推,解决纯电缸峰值推力不够的问题(迈茨 2025 年提的液压助力电缸其实就是这条线上的产物,搬到六自由度上可以做大载重+高动态的场景,比如赛车模拟);叠加主动补偿则是平台上面再叠一级快反机构(音圈、压电),把低频大幅值交给 Stewart、高频微幅值交给二级,这样不用把六根主缸做到较高带宽。这两条路目前都还在细分场景试点,批量放量还要看下游测试与模拟市场的预算走向。江西石油化工六自由度平台您是否遇到过平台运动卡顿或动作不连贯的情况?
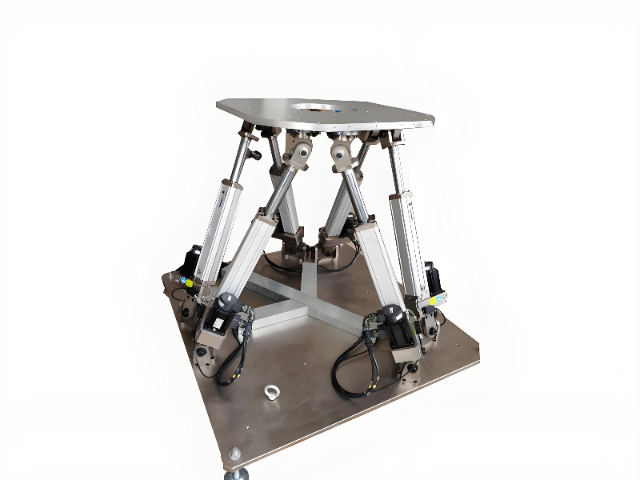
伺服电动缸液压缸气动缸安装所有点操作都使用简单的连线,与其它电子控制部件直接兼容需要油管,过滤装置和泵等。必须密切关注部件的兼容性。需要气管、过滤装置和泵等。精确定位经济,重复性好(可达?.01),具有刚性多次止动能力。需要位置检测和精密电-液压阀门部件,有可能出现爬行。实现的难度**大,需要位置检测和精密电-液压阀门部件,有可能出现爬行。控制通过固态为处理器控制设备自动操作复杂运动。需要电子/流体接口,在某些情况下需要采用异类的阀门设计。因为存在滞后效应、静区、供压和温度变化问题,所以控制很复杂。本身是非线性的,压缩电源使控制功能很复杂。在开环操作中,压缩能力会成为一种优势。速度平稳,具有变速能力,速度变化范围从。难以精确控制。随温度和磨损而变化。可能存在粘着滑动的问题。对粘着滑动和负载变化**敏感。很适合不超过5m/s高速应用。可靠性在产品的整个使用寿命内具有可重复、可复制的的性能,几乎不需要维护。对污染非常敏感。流体源需要维护。密封件容易泄露。如果勤于维护则可保证良好的可靠性。对污染非常敏感。空气源需要正确的过滤操作。可靠性好,不过通常涉及很多系统组件。出力**大350KN作用力几乎不受限制。
在工程机械与车辆研发测试中,六自由度平台为产品验证提供了高度可控的动态环境。它通过精细复现俯仰、侧倾、升降等空间姿态,帮助工程师在室内条件下模拟出各类实际作业工况。无论是挖掘机的复杂地形行走,还是矿用卡车的重载颠簸,平台均能依据预设程序稳定输出标准化的运动轨迹。这种可控的模拟方式,有效缩短了样机反复路试的周期,将部分外场测试转移至实验室内完成,既降低了测试过程中的不确定因素,也为研发数据的积累提供了可重复的基准条件。对于追求产品可靠性的制造企业而言,六自由度平台已成为优化开发流程、提升验证效率的重要辅助工具。六自由度平台可以同时实现升降、俯仰、横滚等六个方向的运动控制。
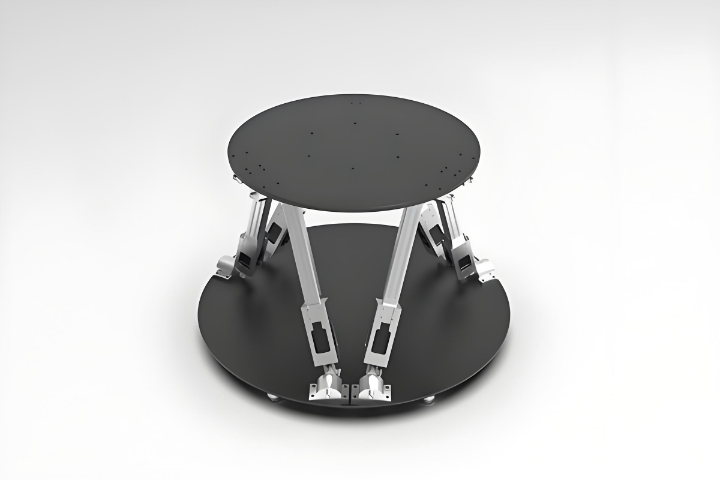
风洞试验里的模型姿态调整也会用到六自由度平台。风洞中模型要按攻角、侧滑角组合变化,同时模型内部还要走压力测点管线,传统做法是用支杆+外置机构调攻角,但六自由度可以把攻角、侧滑、滚转、平移几个自由度集成到一支 Stewart 构型里,模型周围支架更少,对流场的遮挡也小。这类应用对平台的风阻外形有要求——缸体、铰点比较好能做流线外包,否则风洞启动后平台本身会成为扰动源。迈茨的电缸本体如果裸用,截面还是偏"工业感",风洞项目一般需要额外做气动外壳包裹,这部分通常由风洞方或总包方在集成阶段处理,电缸厂侧主要保证推力、刚度、总线同步这几个硬指标。六自由度平台的维护周期建议根据实际运行时长进行安排。安徽六自由度平台价钱
不少汽车驾驶模拟器都采用该平台还原路面颠簸和侧倾。汽车装备六自由度平台控制
六自由度平台在低速运行状态下,动作平稳连贯,不会出现卡顿或晃动的情况,适合对运行状态有平稳要求的场景。在精密部件装配、样本检测等工作中,低速平稳的运行可以避免因动作过快导致的部件移位或样本损坏。平台的驱动系统能够稳定输出动力,在低速段也能保持均匀的运动状态,适配各类需要缓慢调整姿态的作业需求,提升作业过程的稳定性。平台的驱动系统响应速度较快,接收到控制指令后可以快速进入运行状态,满足需要频繁切换姿态的作业场景。在自动化生产线中,快速的响应能够适配生产线的作业节奏,提升整体工作效率。驱动系统的运行状态稳定,在频繁启停的工况下也能保持良好的性能,不会因频繁动作出现故障。这种响应特性让平台可以适配自动化程度较高的工业场景,融入整体生产流程。汽车装备六自由度平台控制