商机详情 -
进口六自由度平台供应
六自由度平台的模块化设计使设备具备灵活的扩展能力,可根据应用需求调整平台尺寸、支链长度与驱动功率,适配不同场景。模块化支链设计允许快速更换不同规格的驱动单元,如从电动缸切换为液压缸,满足负载变化需求;平台框架采用标准化接口,支持功能模块的即插即用,如加装力传感器、视觉系统,拓展设备功能。这种设计降低了定制化成本,缩短交付周期,同时便于后期维护与升级,当技术更新时,只需更换相应模块,无需整体更换设备,提升投资回报率。迈茨团队在交付平台前,会进行连续运转测试来验证其可靠性。进口六自由度平台供应
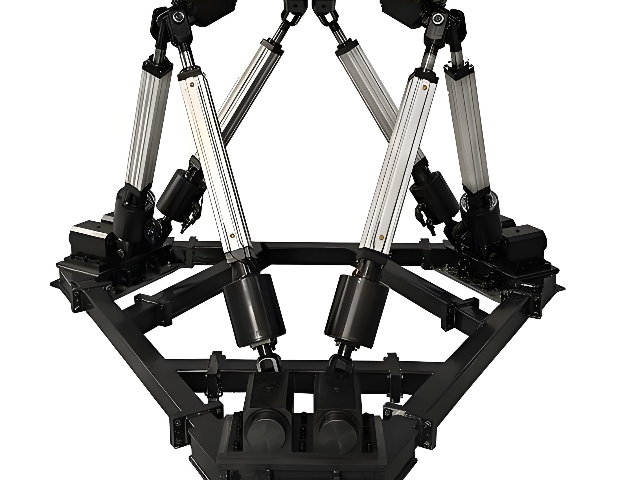
在注塑、压铸、冲压这类工厂里,六自由度平台可以作为模具更换或重型夹具的姿态调整辅助设备。一套模具几十吨,天车吊过去对 T 槽时差几毫米就对不进去,工人得撬、垫、敲,既慢又伤设备。在换模区设一台六自由度托台,模具放上去之后六缸微调高低与倾角,对准之后再推入机床,换模时间能压下来不少。这类场景对平台的高度方向行程要求高一些(要补偿机床工作台面的高程差),水平方向行程不必大,但要有一定的抗偏载能力——模具重心经常不在平台几何中心。迈茨的电缸单级行程可到 3.8m,六级伸到 18m,如果换成六自由度构型,单缸行程要按 Stewart 几何折算,重载换模场景一般用不到这么长,1m 以内短行程高推力更常见。并联六自由度平台加工平台结构采用模块化设计,便于日常维护与检修。
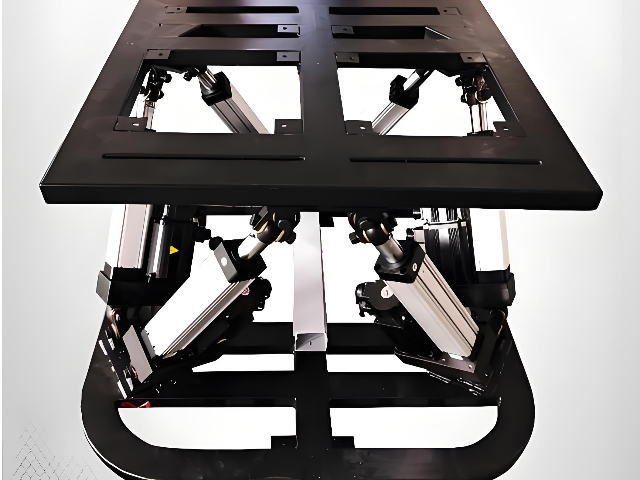
除了航空,航海操纵模拟也是六自由度平台的主要场景之一。船舶在波浪中的横摇、纵摇、垂荡复合运动幅度较大,但频率偏低,因此海模拟平台往往行程做得比飞行模拟长,常见单缸行程 800-1500mm,上平台尺寸也更大以容纳驾驶舱实体。这类项目对电动缸的推力一致性要求较高,因为海况仿真里长时间连续运行是常态,六缸负载分配如果偏差过大,容易导致某几根缸提前进入过载保护。防腐也是海上模拟要考虑的点,缸体、铰点、线缆都需要做防潮防盐雾处理。迈茨在电缸侧有三重防腐的海洋款方案,移植到六自由度平台上时,铰点部分同样要走特种合金+复合涂层+密封升级的组合,才能撑住沿海训练基地的高湿高盐环境。
六自由度平台的控制系统分层一般是"上位机轨迹规划 → 运动控制器逆解 → 六轴驱动器 → 电缸"。逆解这一步是关键,给定上平台的目标位姿(X/Y/Z/ROLL/PITCH/YAW),要实时算出六根缸各自该伸多长,解算频率通常要跑到 1kHz 以上,否则高速轨迹会卡顿。控制器侧还要做雅可比矩阵监控,防止平台走到奇异位形(此时六缸驱动力矩会趋向无穷,实际表现就是某一缸突然冲限位)。迈茨的六自由度方案在总线同步上用 EtherCAT 类低延迟协议,逆解一般跑在 IPC 或专yong运动控卡上,交付时这部分软件多由控卡厂或集成商提供,电缸厂侧主要保证缸的响应带宽与编码器反馈延迟够小。在科研实验中,六自由度平台用于复现特定空间轨迹。
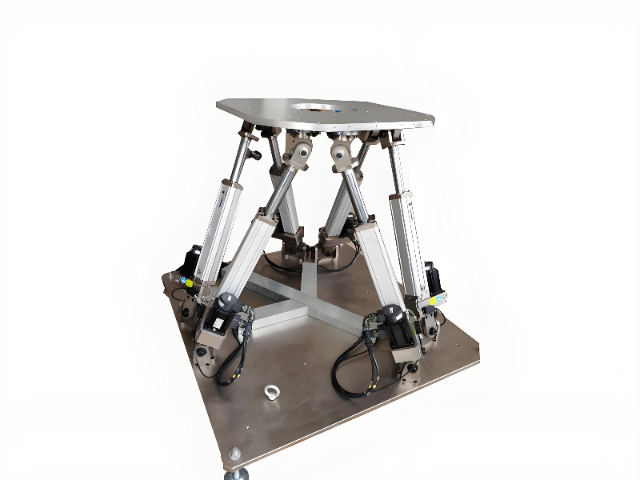
六自由度平台替代传统单轴运动设备的趋势,**在于多自由度协同控制带来的场景适配能力提升,覆盖工业、科研、娱乐等多个领域。在模拟测试领域,单轴设备*能实现单一方向的运动,无法复现真实环境中的复杂姿态,而六自由度平台可同时模拟平移与旋转,提供更真实的测试环境。在精密装配领域,单轴设备难以完成空间多维度的对接任务,六自由度平台通过多轴协同,实现微米级定位,提升装配精度与效率。此外,六自由度平台的可编程特性使其适配多样化的工艺需求,通过调整控制参数,快速切换运动模式,降低换线成本,适配柔性生产线的发展需求。这种平台能帮助研发人员在实验室里复现复杂的空间运动轨迹。重载六自由度平台厂家
请勿在平台运动时超出其规定的负载和速度参数限制。进口六自由度平台供应
在电动缸驱动的六自由度平台里,每根电缸的同步表现决定了整体运动的平稳程度。由于六缸需要同时响应同一组位姿指令,任意一根出现延迟或推力波动,都会反映为上平台的抖动或轨迹偏移。因此这类平台通常会选用总线型伺服(如 EtherCAT、Profinet)配合多轴控制器做电子凸轮同步,位置环刷新率一般做到微秒级,使六缸之间的同步误差控制在较小范围。迈茨在工业六自由度平台上公布的同步指标为 ±0.02mm,角度控制可到 ±0.05°,位移分辨率在 ±0.1mm 量级,这类参数对于飞行模拟、汽车碰撞台、测试工装等场景已基本覆盖。需要注意的是,标称参数多在空载或标定环境下测得,带载尤其是偏载工况下会有衰减,选型时要留余量。进口六自由度平台供应