商机详情 -
广东铝件自动化设备
铜材工件如果存在需要处理的合模线,自动化作业首先要解决的是如何沿着连续轮廓稳定完成加工。与单点毛刺不同,合模线可能跨越平面、弧面和转角,机器人运动路径需要跟随工件外形延伸,工具姿态也要根据不同位置进行规划。批量加工前,可以先利用样件确定合模线分布,再建立装夹基准,把连续轮廓拆分成若干能够顺畅衔接的加工区域;遇到转角、凸凹变化等位置,则需要进一步考虑工具与工件的接触方式。FEG-5045力控强磨机采用轴向浮动方式,浮动行程20mm,并具备接触力调节、复杂凸凹表面适应、重力补偿和位置补偿等功能,可结合相应金属磨抛工况进行配置。盈连科技围绕机器人力控磨抛提供FEG力控强磨机系列产品、FDC力控系统、专业打磨机器人及力控打磨工作站,可根据工件轮廓、加工区域和实际磨抛要求组织设备方案。自动化抛光可根据不同加工面规划机器人运动路线和工序衔接。广东铝件自动化设备
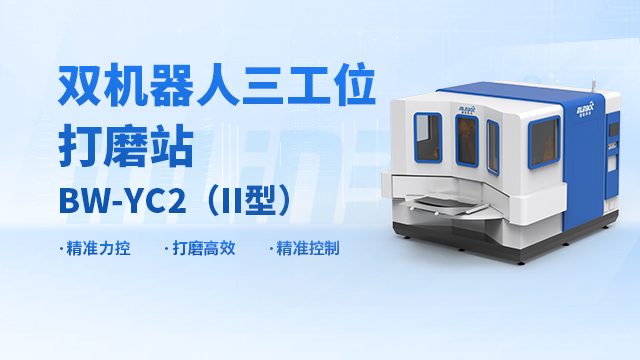
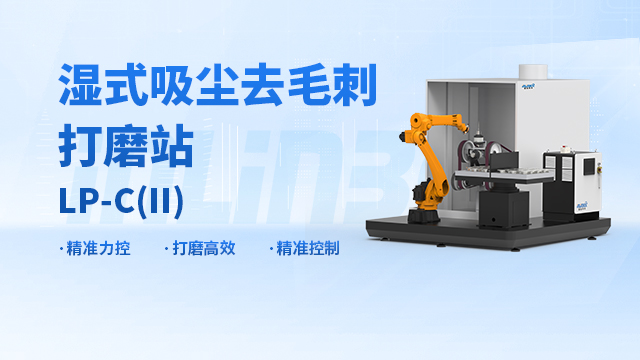
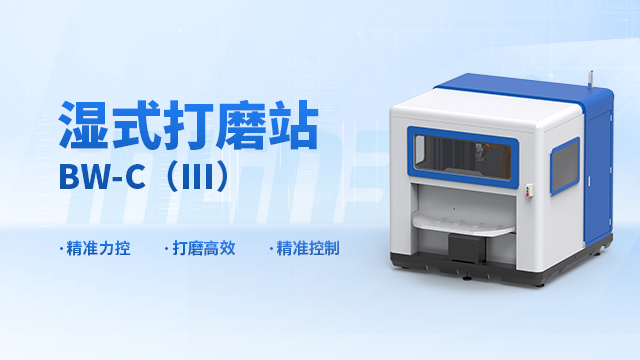
企业筛选机器人磨抛设备厂家,可以把自己的生产任务拆成几个实际问题:加工对象是什么、准备处理哪些位置、需要完成几道工序、现有车间还缺哪些设备。比如铸件后处理涉及冒口和合模线,关注点会更多落在材料去除、切割以及轮廓加工;汽车零部件存在焊缝和复杂表面,则需要结合接触式加工方式考虑力位补偿和末端产品;3C电子零部件出现内框、边缘等局部区域时,又要关注工具进入空间和轮廓适应能力。若项目准备从单机加工进一步形成机器人作业单元,还应继续考察专业打磨机器人、耗材自动更换系统、智能电气控制系统以及工作站等产品能否围绕工序进行组合。盈连科技面向电池托盘、汽车零部件、金属加工、交通运输、五金卫浴、3C电子、家具家电、运动器材、精密仪器等应用方向,提供FDC力控系统、打磨工具、浮动主轴、YLR系列专业打磨机器人,以及BW系列力控打磨工作站、LP系列湿式吸尘系列打磨站和小型打磨工作站等产品。广东铝件自动化设备专业打磨机器人可参与打磨、磨削、抛光及去毛刺等磨抛工序。
压铸件完成成形后,后续处理更适合按照“先处理明显余量,再修整轮廓,之后衔接表面磨抛”的思路组织机器人作业。不同工件上的待加工位置并不一致,有的集中在边缘和合模线,有的还包含孔口、转角及局部凸起,因此自动化方案需要先识别具体加工区域,再分别确定工具和机器人运动路线。对于连续分布的合模线,可以沿工件轮廓安排加工路径;材料去除需求较大的位置,则要结合实际切削程度配置相应设备。FEG-5045力控强磨机可用于铸件合模线打磨,接触力调节范围10—500N,浮动行程20mm,电机功率4.5kW,额定转速12000r/min,并采用轴向浮动方式,可结合专业打磨机器人参与相应工序。多道后处理任务集中在一个生产单元时,还可以根据加工顺序配置不同末端产品。盈连科技围绕铸件磨抛提供FEG力控强磨机系列产品、专业打磨机器人、FDC力控系统及力控打磨工作站等,可服务于合模线、冒口及相关磨抛作业。
木质工件进行表面打磨时,人工操作往往会根据平面、弧面、边缘等位置不断改变工具方向;转为机器人作业后,这些经验需要提前落实到工件定位、加工路径和工具选择上。板状工件可以围绕连续表面规划往复路径,带有弧度或造型变化的产品则要根据轮廓安排机器人姿态,边缘和局部区域还应单独划分加工范围。如果工序属于轻切削,可根据加工要求选择风磨机或研磨机,其中风磨机行程大,适合曲面,研磨机精度高;涉及砂带加工时,则可以根据实际工艺选择单侧砂带机、双侧砂带机或手持砂带机。生产中需要连续使用不同砂纸、砂带等耗材时,还可将耗材自动更换系统纳入作业流程,减少人工反复参与更换环节。盈连科技的机器人力控磨抛业务覆盖家具家电应用方向,可提供专业打磨机器人、打磨工具、FDC力控系统、耗材自动更换系统及力控打磨工作站,为木质工件的机器人打磨提供相应设备组合。汽车零部件自动化磨抛可根据不同零件结构设计作业流程。
工具进入自动化加工单元后,需要按照工序承担明确任务,而不是简单把人工使用的设备安装到机器人末端。材料去除量较小、曲面较多时,可以根据工况选择风磨机;需要关注加工精度时可考虑研磨机;强磨机切削能力较强,并根据型号与功率差异分别适配中切削、重切削工况。针对轮廓修整和局部加工,还有RCD-G570D径向浮动锉刀以及RCD-G700D、RCD-E600D、RCD-E800D径向浮动主轴等产品;砂带加工则可根据实际工序选择单侧砂带机、双侧砂带机或手持砂带机,其中手持砂带机具有切削效率较高的特点。自动化项目可以先按照切割、材料去除、局部修整、打磨等工序确定工具,再考虑机器人连接、加工方向及耗材使用。盈连科技形成了多种打磨工具、浮动产品及耗材自动更换系统,可为不同机器人磨抛工序提供设备选择。金属零部件自动化后处理可以按照材料去除程度划分不同工序。安徽铜材自动化去毛刺
自动化方案发生产品换型时,工装和加工程序也要随之匹配。广东铝件自动化设备
复合材料工件进入磨抛环节时,自动化方案更适合从表面形态和加工要求入手,而不是先套用金属加工的设备配置。规则表面、弧面、边缘和异形轮廓对机器人的运动方式并不相同,例如较大的连续区域需要考虑加工覆盖与相邻路径衔接,曲面位置则需要机器人随轮廓改变工具姿态,边缘和局部区域还要兼顾末端工具的可达空间。批量生产时,可以先通过工装建立加工基准,再按照不同区域安排运动顺序,让机器人重复执行已经确定的磨抛程序。如果工件存在多种表面形态,也可以分区域设置加工方式,而不是让一种工具完成所有位置。对于接触式磨抛任务,还可以结合实际工艺考虑力位补偿,使设备配置与工件表面特点相对应。盈连科技围绕机器人力控磨抛开展相关业务,可提供YLR系列专业打磨机器人、FDC力控系统、打磨工具、浮动主轴、耗材自动更换系统以及力控打磨工作站,为复合材料等工件的磨抛作业提供相应产品选择。广东铝件自动化设备