商机详情 -
福建复合自动化厂家电话
合模线通常沿铸件轮廓延伸,自动化加工面对的不是一个固定点位,而是一条可能经过平面、弧面和转角的连续区域。因此,机器人除了按照设定路线运动,还要考虑工具经过轮廓变化位置时的接触状态。FEG-5045力控强磨机可用于铸件合模线打磨,接触力调节范围为10—500N,力控精度±5N,位置精度0.05mm,浮动行程20mm,电机功率4.5kW,额定转速12000r/min,并采用轴向浮动方式。针对连续合模线,可以先依据工件结构划分加工区域,再设置机器人进入方向、运动路线和相应加工参数,使直线段、曲面及轮廓变化位置形成连贯的处理流程。相比只关注单次材料去除,这类自动化工艺更强调机器人运动与接触式加工之间的配合。盈连科技可提供FEG-5045力控强磨机、专业打磨机器人等产品,用于相应铸件合模线磨抛任务。轻切削工况可根据加工要求选择风磨机或研磨机。福建复合自动化厂家电话
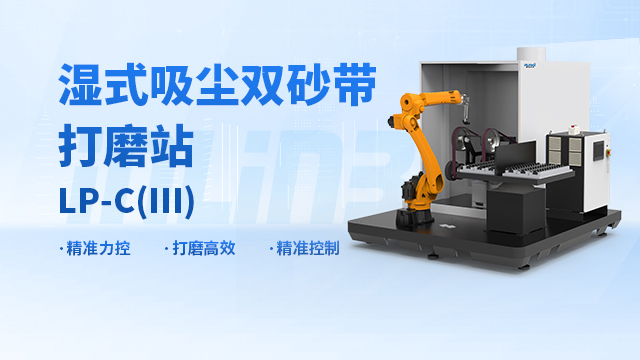
判断自动化方案是否适合自己的生产任务,可以先拿实际工件来反推,而不是只比较设备配置多少。比如一件铸件需要处理合模线,就要看工具能否沿连续轮廓完成加工;零部件存在内框和转角,则要关注末端产品能否进入局部区域;如果一个工位连续完成多种磨抛任务,还要进一步考虑工具、耗材以及工件姿态怎样切换。对于接触式加工,机器人完成位置运动之外,接触力调节和位置补偿也是值得关注的配置。FDC力控系统设有FDC-1001D、FDC-1410、FDC-1002、FDC-2002、FDC-3002、FDC-4002等型号,同时还可与专业打磨机器人、打磨工具和浮动主轴形成不同产品组合。企业在选择时,可以围绕样件和实际工序逐项判断产品是否匹配,而不是单看某一个参数。盈连科技围绕机器人力控磨抛形成多类产品,可为不同磨抛任务提供相应配置。四川镁合金自动化售价自动化工具选择需要考虑加工空间、切削程度和工件表面形态。
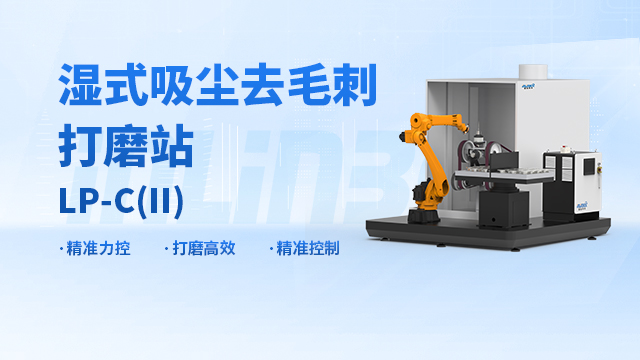
镁合金零部件采用机器人参与后处理时,前期工艺设计首先要回答的不是“用哪台设备”,而是哪些表面需要加工、每个位置分别做到什么程度。对于外轮廓、曲面、边缘等不同区域,可以分别建立加工任务,再结合工件装夹位置安排机器人运动顺序;当一个零件需要多次改变工具姿态才能覆盖待加工区域时,还要提前检查各个方向的可达性。进入批量作业后,工装定位和程序复用同样重要,同规格工件按照相同基准进入工位,可以让机器人按照既定动作完成对应磨抛流程;产品发生换型,则重新匹配工装、加工区域和程序。具体末端产品仍应依据实际工件、前序加工状态及工艺要求确定,不把其他材料的配置直接套用到镁合金零部件上。盈连科技业务围绕机器人力控磨抛展开,拥有YLR系列专业打磨机器人、FDC力控系统、打磨工具、浮动主轴、智能电气控制系统及力控打磨工作站等产品,可为相应自动化磨抛项目提供设备选择。
铜材进入批量磨抛环节后,自动化方案更适合围绕具体零件的加工部位来设计,而不是单纯按照材料名称确定设备。面对规则平面,可以先明确需要处理的面积和加工顺序;如果零件同时存在弧面、边缘、孔口或局部转角,则要进一步考虑机器人姿态、末端工具的进入空间以及不同区域之间如何衔接。特别是一件工件需要连续完成多处表面处理时,可以先按照加工区域建立工件定位基准,再将原本依赖人工操作的移动路线转化为机器人能够重复执行的程序。对于接触式磨抛,还要结合实际工艺判断工具与工件之间的接触方式,避免为了实现自动化而把不同部位统一采用同一种加工方法。生产任务涉及多道工序时,也可以把工具与耗材切换纳入整个作业流程。盈连科技围绕机器人力控磨抛提供专业打磨机器人、FDC力控系统、打磨工具、浮动主轴、耗材自动更换系统及力控打磨工作站等产品,可结合具体零部件结构和磨抛任务进行相应配置。3C电子零部件自动化后处理需要关注内框和转角等局部区域。
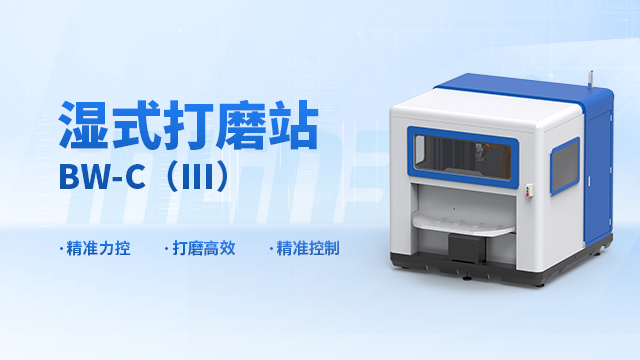
铝件进入机器人磨抛工序后,设备怎么配置,可以先按照“整体表面”和“局部结构”把加工区域分开。较大的连续表面需要考虑机器人覆盖范围、工具移动方向以及相邻路径之间的衔接;内框、边缘、孔口和转角等局部位置,则更看重末端产品能否顺利进入并沿轮廓完成动作。如果前序加工后存在毛刺,可以先明确毛刺集中在哪些位置,再根据结构规划去除路线;后续还要继续进行表面磨抛时,则应把不同工序的工具和加工顺序提前区分。对于存在曲面或轮廓变化的零部件,还可以结合力位补偿、浮动产品等配置改善工具与工件的接触方式。这样设计自动化方案,重点不是给“铝件”统一配一套设备,而是让设备跟随实际结构和工艺变化。盈连科技围绕机器人力控磨抛提供专业打磨机器人、FDC力控系统、打磨工具、浮动主轴、耗材自动更换系统及力控打磨工作站等产品,可面向不同零部件磨抛任务进行相应配置。自动化打磨前可先按照平面、曲面和边缘划分加工区域。广东钢铁自动化去冒口
自动化工作站的配置应围绕实际磨抛工序展开,而非简单堆叠设备。福建复合自动化厂家电话
从单个工位走向自动化生产,关注点会从“设备能不能加工”转向“整批产品怎样顺畅流转”。以机器人磨抛为例,生产任务确定后,可以先按照产品规格准备相应工装和加工程序,工件完成定位后进入机器人作业区域,再依次执行既定的打磨、去毛刺或抛光工序。如果一件产品需要使用多种工具或耗材,还要把切换动作纳入生产流程;遇到不同规格产品,则需要重新匹配工件定位、程序和加工区域。对于生产现场来说,这种组织方式能够把机器人、工具、工装、电气及耗材等原本分散的环节按照工序建立联系,也便于根据产品变化调整具体配置。相比只配置单台加工设备,自动化生产更看重各环节之间能否围绕同一个工艺目标协同运行。盈连科技可提供专业打磨机器人、智能电气控制系统、耗材自动更换系统及力控打磨工作站等产品,为机器人磨抛生产单元的设备组合提供相应支持。福建复合自动化厂家电话