商机详情 -
山东大型钢筋加工机器人维修电话
试车时,示教程序、夹具、逻辑控制器等各种要素中可能存在设计错误、示教错误、工作错误。因此,进行试车作业时必须进一步提高安全意识。请注意以下各点:首先,确认紧急停止按钮、保持/运行开关等用于停止机器人的按钮、开关、信号的动作。一旦发生危险情况,若无法停止机器人将无法阻止事故的发生。机器人试车时,首先请将操作速度设定为低速(5%~10%左右),实施动作的确认。以2~3周期左右,反复进行动作的确认,若发现有问题时,应该立即停止机器人并进行修正。之后,逐渐提高速度(50%~70%~100%),各以2~3周期左右,反复作确认动作。钢筋加工辅助机器人可 7×24 小时稳定运行,支持量产。山东大型钢筋加工机器人维修电话
长假前的检修:准备长期休假,切断机器人电源前,请进行如下检修:1)确认驱动器是否显示有“E42”:编码器电池电压太低,如果显示该错误,请更换电池。如果没有及时更换,导致编码器数据丢失,则需要进行编码器复位及编码器修正的作业。更换时,请参考“4.1.5章节”。2)请确认控制装置的门以及锁定插键已经关闭。长假前的检修:准备长期休假,切断机器人电源前,请进行如下检修:1)确认驱动器是否显示有“E42”:编码器电池电压太低,如果显示该错误,请更换电池。如果没有及时更换,导致编码器数据丢失,则需要进行编码器复位及编码器修正的作业。更换时,请参考“4.1.5章节”。2)请确认控制装置的门以及锁定插键已经关闭。云南大型钢筋加工机器人配件固特钢筋加工辅助机器人,服务全球 70 多个国家地区。
安装要求:[滚焊机自动焊接机器人]必须水平安装,安装底座稳定,牢固。安装螺丝规格为M8x40,数量为20,螺钉需配备弹平垫,防止松动。起吊前绑带捆绑牢固,防止起吊打滑设备侧翻造成人身伤害或者设备损坏,检查设备各部件是否有相应滑动并做拉固;设备吊装至靠近滚焊机时应缓慢挪动,防止设备相互碰撞造成损坏。保证上图设备与滚焊机的相对位置,更换产品规格时可不再挪动设备。安装要求:[滚焊机自动焊接机器人]必须水平安装,安装底座稳定,牢固。安装螺丝规格为M8x40,数量为20,螺钉需配备弹平垫,防止松动。起吊前绑带捆绑牢固,防止起吊打滑设备侧翻造成人身伤害或者设备损坏,检查设备各部件是否有相应滑动并做拉固;设备吊装至靠近滚焊机时应缓慢挪动,防止设备相互碰撞造成损坏。保证上图设备与滚焊机的相对位置,更换产品规格时可不再挪动设备。
机器人检修及大修为了使机器人能够长期保持较高的性能,必须进行维修检查,此工作在日常及定期维护保养时进行。必须以每工作30,000小时或每6年之中较短的时间为周期进行大修。检修周期是按点焊作业为基础制定。装卸作业等使用频率较高的作业建议按照约1/2的周期实施检修及大修。检修和调整方法不明时,请联系本公司服务部门。机器人检修及大修为了使机器人能够长期保持较高的性能,必须进行维修检查,此工作在日常及定期维护保养时进行。必须以每工作30,000小时或每6年之中较短的时间为周期进行大修。检修周期是按点焊作业为基础制定。装卸作业等使用频率较高的作业建议按照约1/2的周期实施检修及大修。检修和调整方法不明时,请联系本公司服务部门。钢筋加工辅助机器人大圆弧钢筋可一次成型,精度可靠。
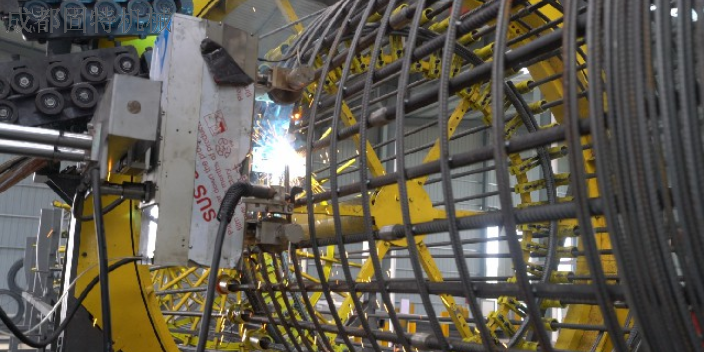
焊接机头位置为主机与钢筋笼的相对位置。钢筋笼直径改变后需要进行调整。待加工钢筋笼的参数输入:钢筋笼直径为钢筋笼主筋外侧直径;绕筋直径为绕筋的直径尺寸;钢筋根数为主筋根数。可通过设定焊接时间改变焊点大小。焊接机头位置为主机与钢筋笼的相对位置。钢筋笼直径改变后需要进行调整。待加工钢筋笼的参数输入:钢筋笼直径为钢筋笼主筋外侧直径;绕筋直径为绕筋的直径尺寸;钢筋根数为主筋根数。可通过设定焊接时间改变焊点大小。钢筋加工辅助机器人组合式设计,搬运安装便捷灵活。天津地基钢筋加工辅助机器人保养
钢筋加工辅助机器人可用于 PC 装配式建筑钢筋加工场景。山东大型钢筋加工机器人维修电话
对机器人某一轴实施清零操作后,机器人此轴的零点会丢失,所以在清零前应将机器人运动至原先定义的零点位置,或者在清零后将机器人运动至原先定义的零点,实施清零操作后,重新定义机器人零点方可运行机器人。下面将讲解示教器记录零点的操作步骤:步骤一:电机CHAIFU图标,进入“原点设定”如图4.2;步骤二:将对应的轴,安装提示步骤设为校正点;步骤三:设置校正点后,检查码垛坐标是否为0,如果设定成功,拍下示教器急停按钮,然后急停复位,主电上电,报警。零点记录成功。山东大型钢筋加工机器人维修电话