商机详情 -
山东桥梁钢筋加工辅助机器人购买
常见电柜故障处理机器人电柜常发生的故障主要是:电缆连接点处接触不良;继电器触点烧坏;主电无法接通;继电器板信号连接不正常;保险丝熔断等故障。这些问题主要的解决方法是查看电柜安装图纸,并用万用表进行检查,排除故障。常见电柜故障处理机器人电柜常发生的故障主要是:电缆连接点处接触不良;继电器触点烧坏;主电无法接通;继电器板信号连接不正常;保险丝熔断等故障。这些问题主要的解决方法是查看电柜安装图纸,并用万用表进行检查,排除故障。钢筋加工辅助机器人组合式设计,搬运安装便捷灵活。山东桥梁钢筋加工辅助机器人购买
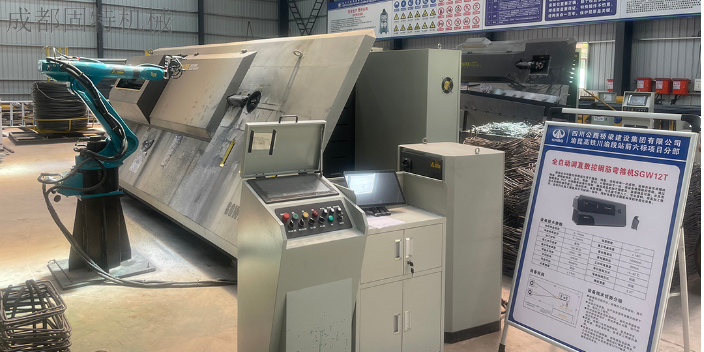
配备远程监控功能的钢筋加工辅助机器人,让管理人员能够实现对钢筋加工过程的异地管理,提升了项目管理的灵活性。管理人员通过手机或电脑登录远程监控平台,可实时查看机器人的加工进度、加工数量、设备运行状态等信息,即使不在施工现场,也能掌握钢筋加工情况。当机器人出现故障或加工参数异常时,平台会立即向管理人员发送预警信息,管理人员可远程指导现场操作员进行处理,或安排维修人员及时到场。在某跨区域建设项目中,项目总部位于城市中心,而施工现场在郊区,管理人员通过远程监控平台,实时监控3台钢筋加工辅助机器人的运行情况,每天通过平台查看加工报表,及时调整加工计划。一次,其中1台机器人出现加工精度偏差,管理人员通过平台远程查看了机器人的运行数据,发现是刀具磨损导致,立即通知现场更换刀具,避免了大量不合格钢筋的产生,大幅提升了项目管理效率。河南数控钢筋加工机器人厂家直销钢筋加工辅助机器人调试便捷,更换规格节约时间成本。
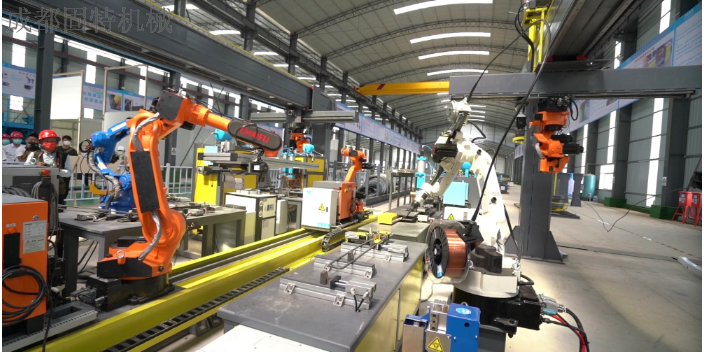
设备电池更换步骤:1)使控制装置的主电源ON。2)按下紧急停止按钮,锁定机器人。3)卸下BJ1箱左侧面的电池组安装板的安装螺栓(4个M6),如图5.2所示。4)卸下电池连接器:1轴—6轴。5)拆下电压不足的电池,将新的电池插入电池包,连接电池连接器。6)将电池组安装板放回原来位置,用安装螺栓(4-M6)固定。7)使控制装置的电源OFF后,重新置于ON。4、更换电池后的操作:一般按照上述顺序操作,重新上电即可,若有操作不当位置丢失,需要进行编码器清零操作。
钢筋笼实际转速为检测系统,检测到的钢筋笼实际转速。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)钢筋笼理。综合以上信息:保证钢筋笼的实际转速低于理论转速自动焊接才能跟上钢筋笼的转速。当钢筋笼不能正常卡住主筋时,请合理调节距离补偿。论转速为系统根据用户输入参数计算出来的理论速度。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)“单主筋”与“双主筋”的切换可以实现单双主筋的分别控制钢筋笼实际转速为检测系统,检测到的钢筋笼实际转速。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)钢筋笼理。综合以上信息:保证钢筋笼的实际转速低于理论转速自动焊接才能跟上钢筋笼的转速。当钢筋笼不能正常卡住主筋时,请合理调节距离补偿。论转速为系统根据用户输入参数计算出来的理论速度。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)“单主筋”与“双主筋”的切换可以实现单双主筋的分别控制钢筋加工辅助机器人减少钢筋加工重复性人工劳动。
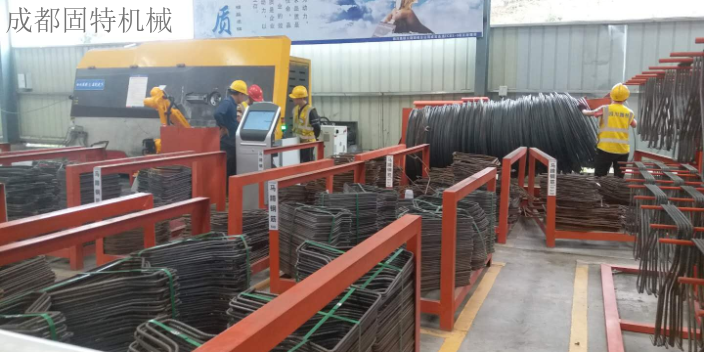
针对建筑施工中严格的质量管控需求,钢筋加工辅助机器人通过全程数据追溯功能,为钢筋加工质量提供了可靠的保障。机器人在加工每一根钢筋时,都会自动记录加工时间、操作人员、加工参数、精度检测结果等数据,并将这些数据存储在数据库中,形成每根钢筋的“身份档案”。在后续的施工过程中,管理人员可通过扫描钢筋上的二维码(由机器人加工时自动打印),快速查询该钢筋的加工信息,一旦发现质量问题,可立即追溯到加工环节,查找原因。在某重点工程的质量检查中,检查人员发现一根钢筋的弯曲角度存在偏差,通过扫描二维码,迅速查到该钢筋的加工时间为3天前,加工参数中弯曲角度设置有误,操作人员未及时发现,随后项目方对同期加工的同规格钢筋进行了检测,及时更换了不合格产品,避免了质量隐患。此外,这些加工数据还可作为工程验收的重要依据,确保工程质量可追溯、可管控。钢筋加工辅助机器人适配工厂批量与现场机动加工需求。新疆钢筋加工辅助机器人厂
钢筋加工辅助机器人成型轮快换,适配不同加工需求。山东桥梁钢筋加工辅助机器人购买
“突发情况”一般有以下几种:1)低速动作突然变成高速动作。2)其他作业人员执行了操作。3)因周边设备等发生异常和程序错误,启动了不同的程序。4)因噪声、故障、缺陷等原因导致异常动作。5)误操作。6)原想以低速再生执行动作,却执行了高速动作。7)机器人搬运的工件掉落、散开。8)工件处于夹持、联锁待命的停止状态下,突然失去控制。9)相邻或背后的机器人执行了动作。“突发情况”一般有以下几种:1)低速动作突然变成高速动作。2)其他作业人员执行了操作。3)因周边设备等发生异常和程序错误,启动了不同的程序。4)因噪声、故障、缺陷等原因导致异常动作。5)误操作。6)原想以低速再生执行动作,却执行了高速动作。7)机器人搬运的工件掉落、散开。8)工件处于夹持、联锁待命的停止状态下,突然失去控制。9)相邻或背后的机器人执行了动作。山东桥梁钢筋加工辅助机器人购买