商机详情 -
云南滚焊机自动焊接机器人厂
提示不在路径线段上/没有前一行/下一行不是基本运动指令原因:a)示教模式点“前进”“后退”或者自动模式启动程序时,系统检查路径,发现机器人位置不在当前指令的起始位置或者结束位置。b)示教模式点“前进”“后退”或者启动程序时,系统检查路径,发现机器人位置在当前指令的路径中,但是没有上一行指令,一般发生在程序起始行。c)示教模式点“前进”“后退”或者启动程序时,系统检查路径,发现下一行不是路径指令。d)这些都是保护措施,防止启动程序时,机器人当前位置和预执行指令位置路径中有障碍造成撞机。解决方法:a)“选项”里边“启动选项”有“接续程序时路径检查”选项改为“NO”。温馨提示:修改前后考虑清楚,此功能为安全措施。不使用的话,因此撞机后果需自己承担。b)单步走到想要启动程序的位置,然后点“由此”“启动”,就不会发报警。c)示教模式时,如果要用“前进”或“后退”。需要和前一步连续。固特机械钢筋加工辅助机器人,助力钢筋加工智能化升级。云南滚焊机自动焊接机器人厂
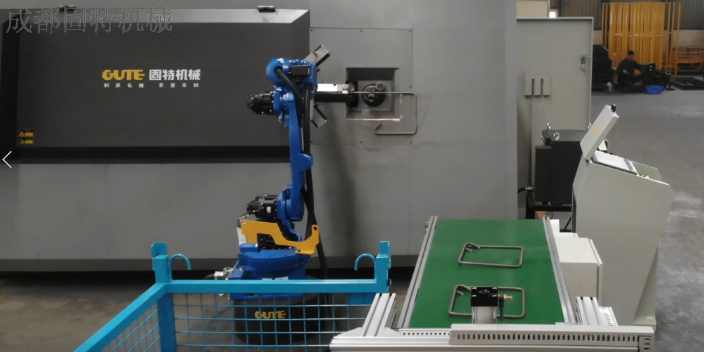
进行调整、操作、保全等作业时的安全注意事项1)作业人员须穿戴工作服、安全帽、安全鞋等。2)投入电源时,请确认机器人的动作范围内没有作业人员。3)必须切断电源后,方可进入机器人的动作范围内进行作业。4)有时,检修、维修保养等作业必须在通电状态下进行。此时,应2人1组进行作业。机器人电控结构包括:伺服系统、控制系统、主控制部分、示教系统与动力通信电缆等。进行调整、操作、保全等作业时的安全注意事项1)作业人员须穿戴工作服、安全帽、安全鞋等。2)投入电源时,请确认机器人的动作范围内没有作业人员。3)必须切断电源后,方可进入机器人的动作范围内进行作业。4)有时,检修、维修保养等作业必须在通电状态下进行。此时,应2人1组进行作业。机器人电控结构包括:伺服系统、控制系统、主控制部分、示教系统与动力通信电缆等。天津大型钢筋加工辅助机器人批发价格钢筋加工辅助机器人操作界面简洁,新手易上手操作。
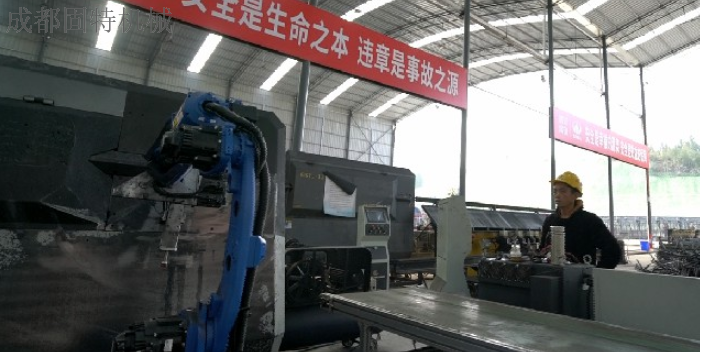
信息化是智能钢筋加工配送中心的一大特色。用电脑或手机登录信息化管理平台,就能实时了解各个工序的钢筋消耗、使用情况,实现钢筋加工的远程监控。利用钢筋加工信息化管理平台,不*有效提升了生产效率,而且避免了信息加工、输入错误,解决了传统管控的难题,提升了钢筋加工标准化水平。钢筋加工装配行业蓄势待发,预计将形成钢筋加工机器人行业200亿元潜在需求。在劳动力成本上升、劳动人口数量减少以及节能环保等多重压力下,钢筋加工配送模式将成为钢筋加工行业必然选择。
机器人检修及大修为了使机器人能够长期保持较高的性能,必须进行维修检查,此工作在日常及定期维护保养时进行。必须以每工作30,000小时或每6年之中较短的时间为周期进行大修。检修周期是按点焊作业为基础制定。装卸作业等使用频率较高的作业建议按照约1/2的周期实施检修及大修。检修和调整方法不明时,请联系本公司服务部门。机器人检修及大修为了使机器人能够长期保持较高的性能,必须进行维修检查,此工作在日常及定期维护保养时进行。必须以每工作30,000小时或每6年之中较短的时间为周期进行大修。检修周期是按点焊作业为基础制定。装卸作业等使用频率较高的作业建议按照约1/2的周期实施检修及大修。检修和调整方法不明时,请联系本公司服务部门。钢筋加工辅助机器人适配各类桥梁工程钢筋加工作业。
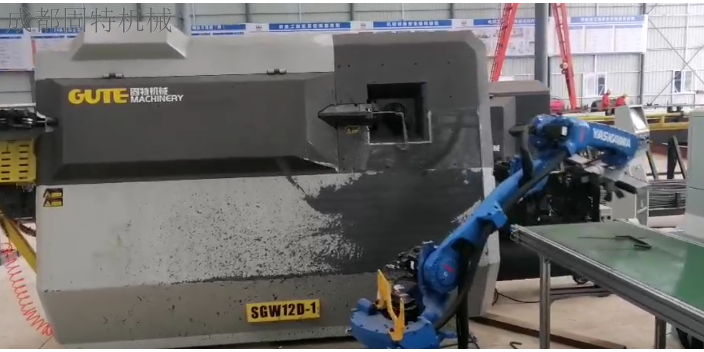
配备远程监控功能的钢筋加工辅助机器人,让管理人员能够实现对钢筋加工过程的异地管理,提升了项目管理的灵活性。管理人员通过手机或电脑登录远程监控平台,可实时查看机器人的加工进度、加工数量、设备运行状态等信息,即使不在施工现场,也能掌握钢筋加工情况。当机器人出现故障或加工参数异常时,平台会立即向管理人员发送预警信息,管理人员可远程指导现场操作员进行处理,或安排维修人员及时到场。在某跨区域建设项目中,项目总部位于城市中心,而施工现场在郊区,管理人员通过远程监控平台,实时监控3台钢筋加工辅助机器人的运行情况,每天通过平台查看加工报表,及时调整加工计划。一次,其中1台机器人出现加工精度偏差,管理人员通过平台远程查看了机器人的运行数据,发现是刀具磨损导致,立即通知现场更换刀具,避免了大量不合格钢筋的产生,大幅提升了项目管理效率。钢筋加工辅助机器人可配合锯切套丝生产线完成加工。成都数控钢筋加工机器人产品介绍
钢筋加工辅助机器人简化钢筋加工现场管理难度。云南滚焊机自动焊接机器人厂
控制电路接触不良情况介绍:有IO信号不能输入输出,先排除系统故障后检查对应的电路连线。驱动器报警显示号说明是电路连接有问题时检查对应的(L1、L2、L3、U、V、W、编码器连线)电路连线。其中UVW和编码器连线需要连接到机器人本体,所走的线路较长容易出现断路及接触不良等问题,这种情况下需要分段排查故障,包括机器人电柜内连线、电柜到本体连线、本体连线。其他的电路连线,根据具体的实际发生的情况来排查。控制电路接触不良情况介绍:有IO信号不能输入输出,先排除系统故障后检查对应的电路连线。驱动器报警显示号说明是电路连接有问题时检查对应的(L1、L2、L3、U、V、W、编码器连线)电路连线。其中UVW和编码器连线需要连接到机器人本体,所走的线路较长容易出现断路及接触不良等问题,这种情况下需要分段排查故障,包括机器人电柜内连线、电柜到本体连线、本体连线。其他的电路连线,根据具体的实际发生的情况来排查。云南滚焊机自动焊接机器人厂