商机详情 -
四川地基钢筋加工辅助机器人
特别需要注意的是,在实施焊机内部或是外部等接头端子之检查时,必需把入力电源开关关闭后才可施行。定期做好检测工作:比如查看焊机通电时,冷却风扇之旋转是否平顺;是否有异常的振动,声音和气味发生;气体是否有漏泄;电焊线的接头及绝缘之包扎是否有松懈或剥落;焊接之电缆线及各接线部位是否有异常的发热现象等。由于焊机是强迫风冷的,很容易从周围吸入尘埃并积存于机内。所以我们可以定期利用清洁干燥之压缩空气将焊机内部的积尘吹拭。尤其是变压器、电抗线圈及线圈卷间的空隙缝和功率半导体等部位要特别清拭干净。钢筋加工辅助机器人助力建筑领域钢筋加工智能化变革。四川地基钢筋加工辅助机器人
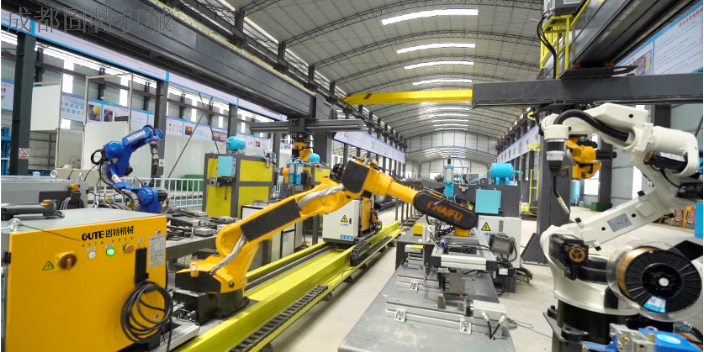
针对建筑施工中常见的异形钢筋加工难题,钢筋加工辅助机器人展现出了复杂加工能力。异形钢筋(如弧形钢筋、折线形钢筋)在建筑的特殊部位(如楼梯、阳台、异形构件)中应用普遍,但其加工过程复杂,传统人工加工需要借助多个模具反复调整,但是耗时费力,而且加工出的钢筋形状难以统一,影响后续装配。而钢筋加工辅助机器人配备了多轴联动作业臂和可自定义模具,能够根据异形钢筋的三维模型,精细控制作业臂的运动轨迹,完成复杂的弯曲、成型操作。例如在某文化场馆项目中,需要加工大量弧形半径为1.2米的弧形钢筋,传统人工加工每根需要30分钟,且形状误差较大,而钢筋加工辅助机器人每根只需8分钟,加工后的弧形钢筋半径误差均小于3毫米,形状完全一致。此外,机器人还能一次性完成折线形钢筋的多段弯曲,无需多次调整,有效解决了异形钢筋加工的难题。大型钢筋加工辅助机器人设备钢筋加工辅助机器人助力降低钢筋加工库存积压比例。
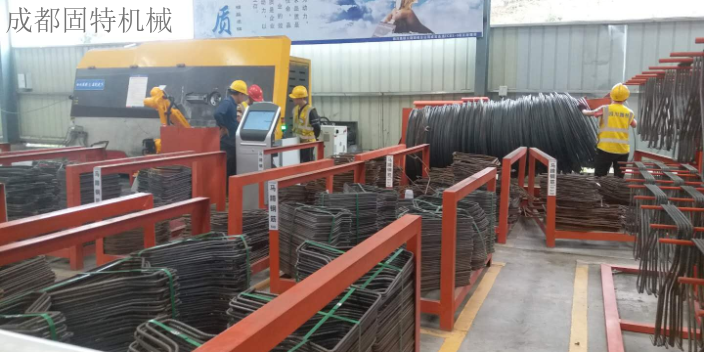
命令与回授超过比较大误差/静止时命令与回授超过比较大误差出现原因:此类报警也有可能其它轴报警。命令值与编码器回授值过大。/静止时命令与回授超过比较大误差。解决方法:1)在齿轮比页检查参数:移动时比较大落后(u),此参数一般设为20000。设太小是不对的。静止时比较大落后(u),此参数一般设为500。2)在齿轮比页查看该轴的回授坐标与命令坐标是相反增加或减少。此情况,可通过勾选或取消勾选回授反向解决。3)在齿轮比页查看该轴的回授坐标值为0。此情况,需要检查轴控线(15PIN)插头的线,脉冲线是否焊错或者虚焊。4)在齿轮比页查看该轴的回授值和命令值都有变化,且一个变化大,一个变化小。此情况,需要检查伺服参数的齿轮比参数和脉冲数相关参数。5)和正常的轴互换轴控线,判断是否为轴口异常。
对机器人某一轴实施清零操作后,机器人此轴的零点会丢失,所以在清零前应将机器人运动至原先定义的零点位置,或者在清零后将机器人运动至原先定义的零点,实施清零操作后,重新定义机器人零点方可运行机器人。下面将讲解示教器记录零点的操作步骤:步骤一:电机CHAIFU图标,进入“原点设定”如图4.2;步骤二:将对应的轴,安装提示步骤设为校正点;步骤三:设置校正点后,检查码垛坐标是否为0,如果设定成功,拍下示教器急停按钮,然后急停复位,主电上电,报警。零点记录成功。钢筋加工辅助机器人适配箱梁底腹板骨架自动焊接。
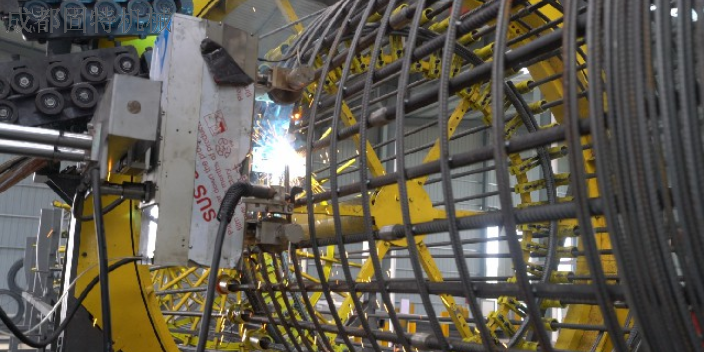
本公司开发的本款钢筋笼自动焊接机器人,充分的考虑了用户使用的安全、舒适、简单便捷的需求。充分考虑工程现场操作工人的操作习惯和新产品需要快速上手使用的情景,对设备操作做了特别优化。设备调试完成后,所有后期更换产品类型需输入的参数都是直观可测量的(产品调整后需设置的参数:钢筋笼直径、绕筋直径、主筋数量、焊接时间)。在产品规格无变化期间,设备通过3个实体按钮即可实现设备的全部准备工作,后续设备将自动跟随钢筋笼滚焊机的动作进行焊接,根据焊点大小焊接速度可100%跟随滚焊机。且设备设计时按照7*24小时工作时间,极大的提高了生产效率,成为工程进度推进强有力的支持者。钢筋加工辅助机器人适配各类桥梁工程钢筋加工作业。大型钢筋加工辅助机器人设备
钢筋加工辅助机器人全程一人即可操作,简化人力配置。四川地基钢筋加工辅助机器人
轴输出命令时触发急停讯号/机械锁定,或轴目前位于非位置模式控制问题原因:此类警报为在手握安全按钮进行轴动作时,轴未停止就松开安全按钮导致,此报警是一种安全保护措施。机构卡死或者抱闸没有打开解决方法:1)可重置掉报警。2)检查机构是否卡死,检查抱闸是否打开。3)非紧急情况尽量不要松开安全按钮太快。轴输出命令时触发急停讯号/机械锁定,或轴目前位于非位置模式控制问题原因:此类警报为在手握安全按钮进行轴动作时,轴未停止就松开安全按钮导致,此报警是一种安全保护措施。机构卡死或者抱闸没有打开解决方法:1)可重置掉报警。2)检查机构是否卡死,检查抱闸是否打开。3)非紧急情况尽量不要松开安全按钮太快。四川地基钢筋加工辅助机器人