商机详情 -
贵州智能钢筋加工机器人修理
轴输出命令时触发急停讯号/机械锁定,或轴目前位于非位置模式控制问题原因:此类警报为在手握安全按钮进行轴动作时,轴未停止就松开安全按钮导致,此报警是一种安全保护措施。机构卡死或者抱闸没有打开解决方法:1)可重置掉报警。2)检查机构是否卡死,检查抱闸是否打开。3)非紧急情况尽量不要松开安全按钮太快。轴输出命令时触发急停讯号/机械锁定,或轴目前位于非位置模式控制问题原因:此类警报为在手握安全按钮进行轴动作时,轴未停止就松开安全按钮导致,此报警是一种安全保护措施。机构卡死或者抱闸没有打开解决方法:1)可重置掉报警。2)检查机构是否卡死,检查抱闸是否打开。3)非紧急情况尽量不要松开安全按钮太快。钢筋加工辅助机器人焊接完成自动停机,智能提示作业。贵州智能钢筋加工机器人修理
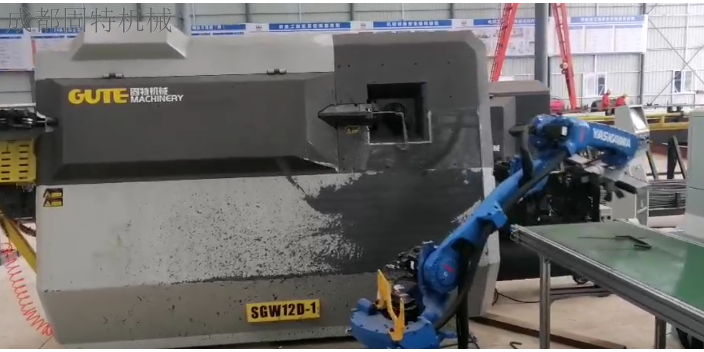
命令与回授超过比较大误差/静止时命令与回授超过比较大误差出现原因:此类报警也有可能其它轴报警。命令值与编码器回授值过大。/静止时命令与回授超过比较大误差。解决方法:1)在齿轮比页检查参数:移动时比较大落后(u),此参数一般设为20000。设太小是不对的。静止时比较大落后(u),此参数一般设为500。2)在齿轮比页查看该轴的回授坐标与命令坐标是相反增加或减少。此情况,可通过勾选或取消勾选回授反向解决。3)在齿轮比页查看该轴的回授坐标值为0。此情况,需要检查轴控线(15PIN)插头的线,脉冲线是否焊错或者虚焊。4)在齿轮比页查看该轴的回授值和命令值都有变化,且一个变化大,一个变化小。此情况,需要检查伺服参数的齿轮比参数和脉冲数相关参数。5)和正常的轴互换轴控线,判断是否为轴口异常。河南固特全自动数控弯箍接料机器人购买钢筋加工辅助机器人维护保养简便,降低后期运维成本。
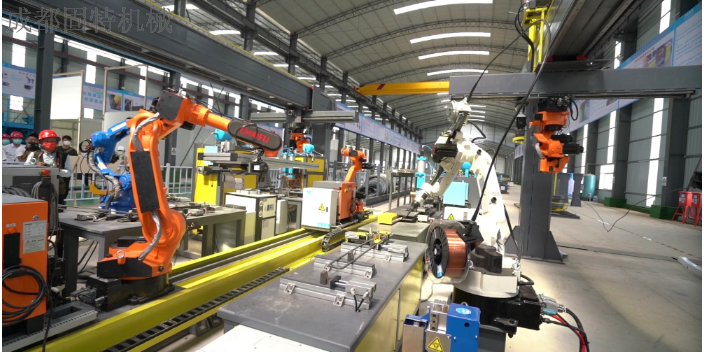
信息说明:1、焊接机头出:焊接机头整体往外移动(通过气缸控制)与机头电动出示有区别的。焊接机头出的行程是固定的,机头电动出,行程是可以调节的。2、焊接机头中间位:当点击此按钮时焊接机头可以用手来回运动,焊接机头没有固定。3、焊接机头回:同焊接机头出原理一样只是方向相反。4、故障检测:作用是设备自检,检测设备是否有故障,当设备正常是会弹出弹窗显示设备正常,如果设备出现问题,会报警显示相应的故障代码,可以根据故障代码判决故障,并检修设备,检修是请参考使用说明书里面的故障判断与检测。
针对建筑施工中常见的异形钢筋加工难题,钢筋加工辅助机器人展现出了复杂加工能力。异形钢筋(如弧形钢筋、折线形钢筋)在建筑的特殊部位(如楼梯、阳台、异形构件)中应用普遍,但其加工过程复杂,传统人工加工需要借助多个模具反复调整,但是耗时费力,而且加工出的钢筋形状难以统一,影响后续装配。而钢筋加工辅助机器人配备了多轴联动作业臂和可自定义模具,能够根据异形钢筋的三维模型,精细控制作业臂的运动轨迹,完成复杂的弯曲、成型操作。例如在某文化场馆项目中,需要加工大量弧形半径为1.2米的弧形钢筋,传统人工加工每根需要30分钟,且形状误差较大,而钢筋加工辅助机器人每根只需8分钟,加工后的弧形钢筋半径误差均小于3毫米,形状完全一致。此外,机器人还能一次性完成折线形钢筋的多段弯曲,无需多次调整,有效解决了异形钢筋加工的难题。钢筋加工辅助机器人适配各类桥梁工程钢筋加工作业。
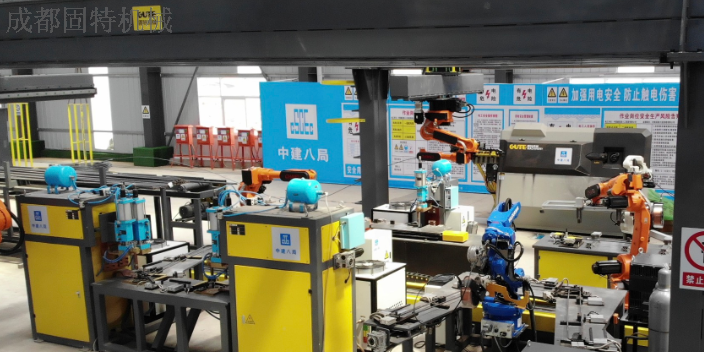
搭载智能控制系统的钢筋加工辅助机器人,实现了钢筋加工的全自动化操作,大幅减少了人工干预。该智能控制系统可通过对接BIM(建筑信息模型)系统,直接读取施工图纸中的钢筋参数,自动生成加工路径和操作指令,无需人工手动输入参数。在加工过程中,机器人的传感器会实时监测钢筋的位置、温度等信息,一旦发现参数偏差,会自动调整加工动作,确保加工精度。此外,智能控制系统还具备自我诊断功能,能够实时监测机器人的运行状态,当出现零件磨损、电路故障等问题时,会立即发出报警信号并显示故障位置,方便维修人员快速处理。在某商业综合体项目中,钢筋加工辅助机器人通过对接项目BIM系统,直接获取了近千种不同规格钢筋的加工参数,自动完成了全部加工任务,整个过程中只需1名操作员进行监控,加工过程中未出现一次参数错误,加工效率较人工提升了50%以上。钢筋加工辅助机器人适配工厂批量与现场机动加工需求。贵州智能钢筋加工机器人修理
固特钢筋加工辅助机器人,服务全球 70 多个国家地区。贵州智能钢筋加工机器人修理
对机器人某一轴实施清零操作后,机器人此轴的零点会丢失,所以在清零前应将机器人运动至原先定义的零点位置,或者在清零后将机器人运动至原先定义的零点,实施清零操作后,重新定义机器人零点方可运行机器人。下面将讲解示教器记录零点的操作步骤:步骤一:电机CHAIFU图标,进入“原点设定”如图4.2;步骤二:将对应的轴,安装提示步骤设为校正点;步骤三:设置校正点后,检查码垛坐标是否为0,如果设定成功,拍下示教器急停按钮,然后急停复位,主电上电,报警。零点记录成功。贵州智能钢筋加工机器人修理