商机详情 -
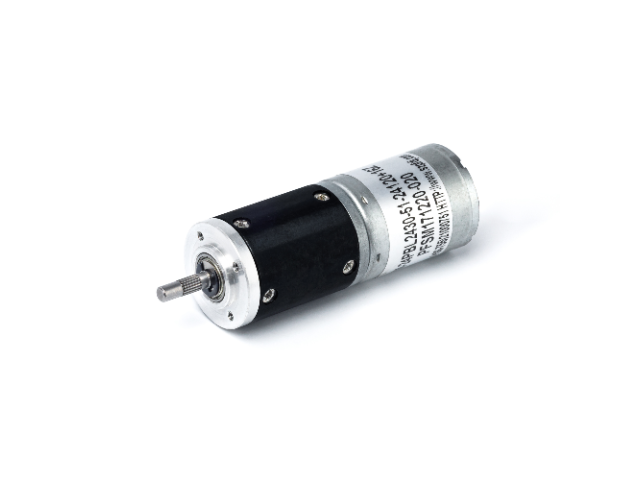
中山空心杯无刷减速电机型号参数
所述***驱动机构包括驱动件、与所述驱动件的输出端连接的丝杠、以及与所述丝杠螺纹连接的螺母,所述拇指驱动机构与所述螺母固定连接,所述螺母上开设有至少一个引线孔。进一步地,所述***驱动机构还包括设于所述驱动件和所述丝杠之间的换向机构,所述换向机构包括与所述驱动件的输出轴固定连接的主动齿轮、与所述主动齿轮啮合的从动齿轮,所述丝杠与所述从动齿轮固定连接,且所述驱动件和所述丝杠设于所述换向机构的同一侧。进一步地,所述***驱动机构还包括用于监测手指弯曲状态的控制板,所述控制板上具有与其电连接的滑动变阻器,所述滑动变阻器的滑块与所述螺母固定连接。进一步地,所述拇指驱动机构包括与所述手掌外壳连接的***指节、与所述***指节转动连接的第二指节、用于驱动所述第二指节转动的***牵引绳,所述***指节和所述第二指节的转动轴上套设有***扭簧,所述***扭簧的两端分别卡设于***指节和第二指节中,所述***扭簧的回复力方向与所述第二指节的弯曲方向相反,所述***牵引绳为柔性绳,且所述***牵引绳的一端与所述***驱动机构连接,所述***牵引绳的另一端伸入所述***指节中并绕设于所述第二指节端部。进一步地。无刷减速电机的电磁干扰小,适合在医疗仪器等对电磁环境敏感的场景使用。中山空心杯无刷减速电机型号参数
第二轴段2121的端部设有插入该插孔21110的凸起,使***轴段2111和第二轴段2121相互插接。第二轴段2121的端部设有上述的径向限位部2130,当径向限位部2130为缺口时,牵引绳轴套28套设于第二轴段2121上时,牵引绳轴套28的一侧与缺口的侧壁相抵接,牵引绳轴套28的另一侧与***轴段2111的端面相抵接,如此实现牵引绳轴套28的轴向定位,防止牵引绳轴套28在***转轴213上滑动。可选地,请参阅图14及图15,***扭簧26的数量为两个,每个***止挡部214上均开设有***止挡槽2140,相应地,第二止挡槽220的数量也为两个,开设于第二指节22的两侧,一个***止挡槽2140和一个第二止挡槽220共同形成一个容纳***扭簧26的空间。两个***扭簧26的设置使第二指节22的转动更平稳。请参阅图14至图17,作为本发明提供的灵巧手的一种具体实施方式,第二指节22的内部具有***轴套225,***轴孔2250开设于***轴套225,且***牵引绳24的一端绕设于***轴套225的外周。更具体地,***轴套225套设于***轴段2111或者第二轴段2121的外周,使***指节21和第二指节22的转动更稳定,且为***牵引绳24提供了固定位置。可选地,请参阅图18,***轴套225的一侧具有两个设置的夹线部226。武汉直流无刷减速电机无刷减速电机是 AGV 小车的动力he心,保障小车在仓储环境中jing准搬运货物。
所以模糊控制、**系统及神经网络也将被纳入成为智能型.控制的重要理论。直流无刷电机PID控制一般PID控制如下:Kp控制(比例控制):输出与输入误差讯号成正比关系,即将误差固定比例修正,但系统会有稳态误差。Ti控制(积分控制):当系统进入稳态有稳态误差时,将误差取时间的积分,即便误差很小也能随时间增加而加大,使稳态误差减小直到为零。Td控制(微分控制):当系统在克服误差时,其变化总是落后于误差变化,表示系统存在较大惯性组件或(且)有滞后组件。微分即是预测误差变化的趋势以便提前作用避免被控量严重冲过头。直流无刷电机保护措施对于驱动器还要有保护措施,当负载过大或不当使用时会造成大电流而将功率晶体管烧毁。为了保护因电流超过规格而破坏驱动器,一般会以加大功率晶体管耐电流或加电流sensor做为保护。其次当电机负载不小的时候,在停止转动时由电机端回送至驱动器的能量及过电压都将危及驱动器,这可配合过电压保护电路加上回生能量消散电路来防治。其它尚有hall-sensor正常与否判定也会影响pwm控制的正确性,这可由控制部判断并适时警告即可。
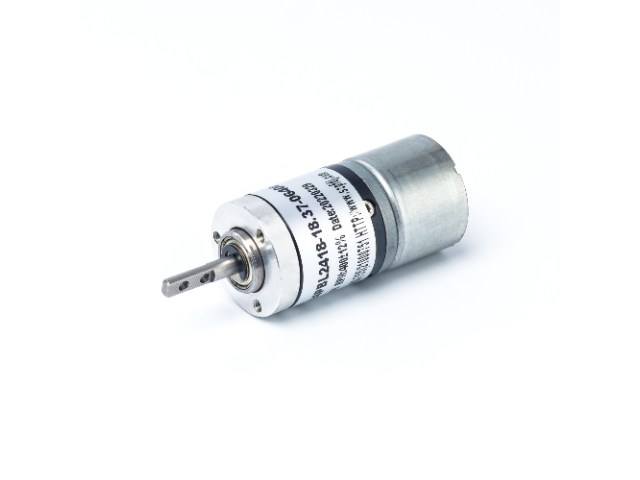
***驱动机构301拉动***牵引绳24时,第二指节22弯曲,***扭簧26被压缩,使第二指节22平滑转动。同时***牵引绳24为柔性绳,当用户不小心碰撞到手指时,第二指节22拉伸***牵引绳24,也会带动第二指节22转动,缓冲手指对用户的冲击力,避免碰伤用户。该拇指驱动机构2a通过拉动***牵引绳24即可使第二指节22弯曲,其结构简单,占用的体积很小。可选地,拇指驱动机构2a、食指驱动机构2b、中指驱动机构2c、无名指驱动机构2d、小指驱动机构2e的结构相同,大小根据实际需求选定。请参阅图11至图13,作为本发明提供的灵巧手的一种具体实施方式,拇指驱动机构2a还包括位于手指末端的第三指节23,第三指节23与第二指节22转动连接,且第二指节22和第三指节23的转动轴上套设有第二扭簧27,第二扭簧27的两端分别卡设于第二指节22和第三指节23中,第二扭簧27的回复力方向与第三指节23的弯曲方向相反,第二指节22中设有用于驱动第三指节23转动的第二牵引绳25,第二牵引绳25的一端绕设于***指节21的端部,第二牵引绳25的另一端绕设于第三指节23的端部。在该实施例中,拇指驱动机构2a包括***指节21、第二指节22和第三指节23,与人的手指类似,具有三个指节,且第二指节22与***指节21转动连接。空心杯无刷减速电机适配智能穿戴检测设备,轻薄低功耗续航久,便携智能自动化终端设备适配动力模组。
收藏查看我的收藏0有用+1已投票0无刷电机编辑锁定本词条由“科普**”科学百科词条编写与应用工作项目审核。无刷直流电机由电动机主体和驱动器组成,是一种典型的机电一体化产品。由于无刷直流电动机是以自控式运行的,所以不会像变频调速下重载启动的同步电机那样在转子上另加启动绕组,也不会在负载突变时产生振荡和失步。中小容量的无刷直流电动机的永磁体,现在多采用高磁能级的稀土钕铁硼(Nd-Fe-B)材料。因此,稀土永磁无刷电动机的体积比同容量三相异步电动机缩小了一个机座号。中文名无刷电机外文名BrushlessMotor全称无刷直流电动机组成电动机主体和驱动器运行方式自控式运行目录1简介2工作原理3结构解析4相关对比无刷电机简介编辑电动机的定子绕组多做成三相对称星形接法,同三相异步电动机十分相似。电动机的转子上粘有已充磁的永磁体,为了检测电动机转子的极性,在电动机内装有位置传感器。驱动器由功率电子器件和集成电路等构成,其功能是:接受电动机的启动、停止、制动信号,以控制电动机的启动、停止和制动;接受位置传感器信号和正反转信号,用来控制逆变桥各功率管的通断,产生连续转矩;接受速度指令和速度反馈信号,用来控制和调整转速。无刷减速电机支持无级调速,能根据工况灵活调整转速,适配多样化生产需求。中山空心杯无刷减速电机型号参数
空心杯无刷减速电机适配小型自动化摆盘设备,点位移动精细不偏移,提升小件物料摆盘整齐良品效率质量。中山空心杯无刷减速电机型号参数
第二指节22与第三指节23转动连接,使手指具有多个自由度,提高该手指的灵巧性。当***牵引绳24受到驱动件的牵引时,带动第二指节22绕***指节21转动,使第二指节22弯曲,同时,第二指节22的转动带动第三指节23转动,使第三指节23相对***指节21弯曲,从而在第二牵引绳25的牵引下,第三指节23绕第二指节22转动,使第三指节23弯曲。如此,该拇指驱动机构2a通过牵引***牵引绳24和第二牵引绳25,即可同时实现第二指节22和第三指节23的弯曲,各个指节内部的结构简单,生产成本较低。可选地,第二牵引绳25也为柔性绳,用户可以从外部转动第三指节23,以免用户在不小心碰撞到第三指节23时,手指误伤用户。可选地,请参阅图21,竖直部112面向***驱动机构301一侧固定有绕线块4,***牵引绳24的一端固定于螺母35的引线孔3501,***牵引绳24的另一端抵接于绕线块4,且伸入***指节21中,绕线块4的作用在于调节***牵引绳24的出线方向,使***牵引绳24能够伸入***指节21中。绕线块4包括固定于竖直部112上的轴架41、以及与轴架41转动连接的绕线轴42,轴架41上开设有转轴孔410,绕线轴42穿设于转轴孔410中,***牵引绳24抵接于绕线轴42的表面,***牵引绳24在运动时。中山空心杯无刷减速电机型号参数