商机详情 -
广东无刷减速电机厂家
本发明手指舵机输出单个自由度,用于控制单个或两个手指的弯曲,无需动力分配,简化了手指舵机的结构,而且该手指舵机通过驱动器300驱动转接机构33运动,转接机构33带动丝杠34旋转,从而推动螺母35前后移动,螺母35上固定牵引线24等结构即可使手指转动弯曲,实现对手指动作的控制。并且通过设置转接机构33,可调整驱动器300和丝杠34的相对位置,减小单个手指舵机的空间,满足多个手指舵机的安装需求;另外,丝杠34具有自锁功能,使得该手指舵机还可防止从手指端推动舵机,保护舵机的内部结构。请参阅图1及图2,作为本发明提供的手指舵机的一种具体实施方式,转接机构33包括与驱动器300的输出轴固定连接的主动齿轮331、与主动齿轮331啮合的从动齿轮332,丝杠34与从动齿轮332固定连接,且驱动器300和丝杠34设于转接机构33的同一侧。可选地,丝杠34的一端伸入从动齿轮332中与其固定连接,丝杠34与从动齿轮332的固定方式此处不作限定。主动齿轮331和从动齿轮332可选为直齿轮或者斜齿轮,使得主动齿轮331和从动齿轮332位于同一平面上,主动齿轮331和从动齿轮332的轮轴相互平行,使丝杠34和驱动器300的中心轴相互平行,且丝杠34和驱动器300位于转接机构33的同一侧。它适配智能门窗系统,驱动门窗自动开关,实现家居生活的智能化便捷化。广东无刷减速电机厂家
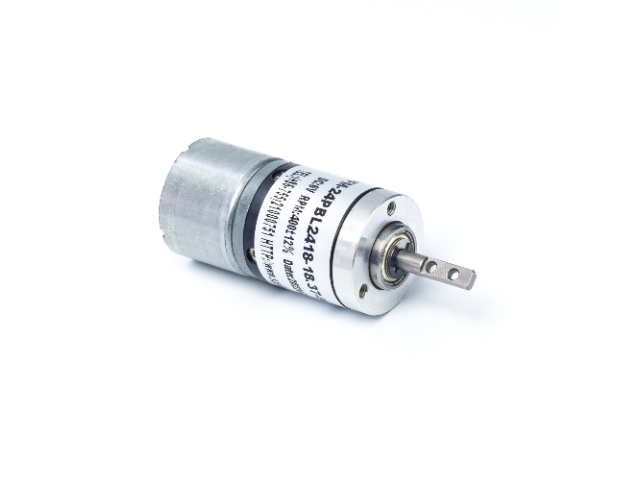
***驱动机构301、第二驱动机构302、第三驱动机构303和第四驱动机构304均为动力源,且均为单自由度输出,使驱动部分的结构相对简单,重量和体积都较小。***驱动机构301用于驱动拇指驱动机构2a弯曲,第四驱动机构304用于驱动四指中相邻的两个四指驱动机构弯曲,第二驱动机构302和第三驱动组件303分别用于驱动剩余两个的四指驱动机构弯曲。例如,第四驱动机构304用于同时驱动中指驱动机构2c和无名指驱动机构2d,第二驱动组件用于驱动食指驱动机构2b,第三驱动组件用于驱动小指驱动机构2e;或者,第四驱动机构304用于同时驱动无名指驱动机构2d和小指驱动机构2e,第二驱动组件用于驱动食指驱动机构2b,第三驱动组件用于驱动中指驱动机构2c;又或者,第四驱动机构304用于同时驱动食指驱动机构2b和中指驱动机构2c,第二驱动组件用于驱动无名指驱动机构2d,第三驱动组件用于驱动小指驱动机构2e。如此,其中两个相邻四指驱动机构采用同一个舵机驱动,减少了舵机的数量,进一步减小灵巧手驱动部分的体积,使其驱动机构只设置于手指和手掌中,不占用手臂的空间。本发明提供的灵巧手,与现有技术相比,本发明灵巧手包括拇指模块和四指模块,拇指模块和四指模块均固定于手掌外壳。肇庆微型无刷减速电机联系方式定制速比空心杯无刷减速电机可按需匹配齿箱参数,灵活适配低速高扭高速低扭各类自动化工艺工况。
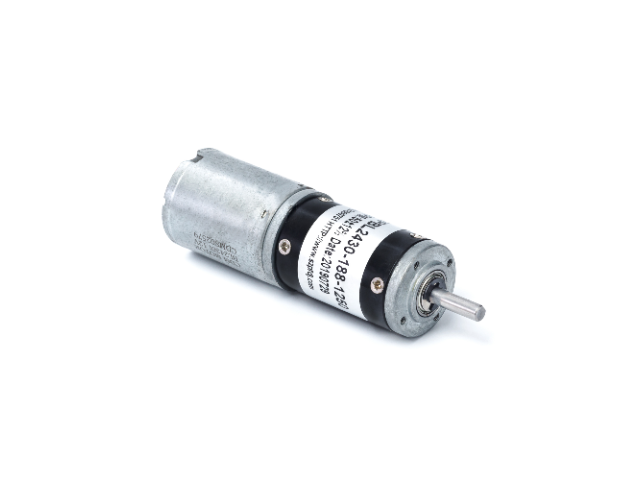
减速机构32的输出轴伸入主动齿轮331的轮心中,与主动齿轮331通过键连接、过盈配合、卡簧等方式固定连接。在其中一个实施例中,减速机构32包括蜗轮蜗杆结构,使其具有较大的减速比;在另一个实施例中,减速机构32包括多级传动齿轮,通过多对齿轮的啮合传动实现逐级减速。减速机构32的结构此处不作限定,能够满足所需的减速比即可。可选地,电机31的输出轴的轴线与减速机构32输出轴的轴线在同一直线上,便于手指舵机的布局、以及手掌内部其他舵机的布局。请参阅图4,作为本发明提供的手指舵机的一种具体实施方式,螺母35上开设有至少一个引线孔3501,牵引线24可从螺母35的引线孔3501中伸出,并伸入手指中,控制手指的运动,引线孔3501的设置便于固定或者导向牵引线24。在其中一个实施例中,螺母35上开设有两个或者三个引线孔3501,每个引线孔3501内固定有一根牵引线24,每根牵引线24带动一根手指运动,使该手指舵机可以同时驱动两根或者三根手指。更具体地,当螺母35上开设有两个引线孔3501时,两个所述引线孔3501可设于螺母35的上下两侧。请参阅图3至图6,作为本发明提供的手指舵机的一种具体实施方式,螺母35的一侧固定有卡线夹38。
本发明属于机器人技术领域,更具体地说,是涉及一种灵巧手。背景技术:随着我国工业的快速发展以及人工成本的不断提高,普通的人工模式已经满足不了生产力的需求,工业的发展越来越离不开机器人的应用。在机器人技术的推动下,机器人的种类越来越多样化。其中,用于餐厅、商场等服务类的机器人对其手部的灵活性要求较高,灵巧手逐渐成为发展趋势,其仿人的外观和抓握方式会给人更加亲切的印象。目前,服务机器人的手部灵活性都比较差,不能很好的适应环境很好地实现各种抓拾取等应用场景;此外,通常一个手指的自由度由一个驱动器来控制,这就导致了驱动器数量较多,整个灵巧手驱动器所需的体积较大,还有可能占用小臂空间。技术实现要素:本发明的目的在于提供一种灵巧手,以解决现有技术中存在的灵巧手驱动机构体积较大、占用小臂空间的技术问题。为实现上述目的,本发明采用的技术方案是:提供一种灵巧手,包括:手掌外壳;拇指模块,与所述手掌外壳固定连接,所述拇指模块包括拇指驱动机构、以及用于驱动所述拇指驱动机构弯曲的***驱动机构;四指模块,与所述手掌外壳固定连接。电机支持低电压启动,可直接使用锂电池供电,适配各类便携式电子设备。
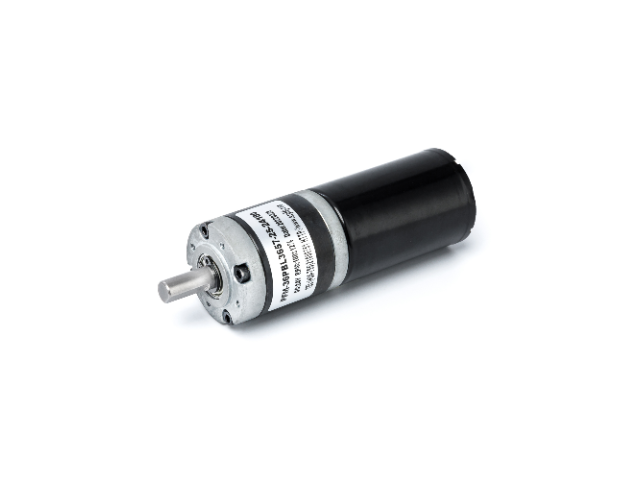
首先控制部就必须根据hall-sensor感应到的电机转子所在位置,然后依照定子绕线决定开启(或关闭)换流器(inverter)**率晶体管的顺序,如下(图二)inverter中之ah、bh、ch(这些称为上臂功率晶体管)及al、bl、cl(这些称为下臂功率晶体管),使电流依序流经电机线圈产生顺向(或逆向)旋转磁场,并与转子的磁铁相互作用,如此就能使电机顺时/逆时转动。当电机转子转动到hall-sensor感应出另一组信号的位置时,控制部又再开启下一组功率晶体管,如此循环电机就可以依同一方向继续转动直到控制部决定要电机转子停止则关闭功率晶体管(或只开下臂功率晶体管);要电机转子反向则功率晶体管开启顺序相反。基本上功率晶体管的开法可举例如下:ah、bl一组→ah、cl一组→bh、cl一组→bh、al一组→ch、al一组→ch、bl一组但绝不能开成ah、al或bh、bl或ch、cl。此外因为电子零件总有开关的响应时间,所以功率晶体管在关与开的交错时间要将零件的响应时间考虑进去,否则当上臂(或下臂)尚未完全关闭,下臂(或上臂)就已开启,结果就造成上、下臂短路而使功率晶体管烧毁。图二当电机转动起来,控制部会再根据驱动器设定的速度及加/减速率所组成的命令。小型一体化空心杯无刷减速电机布线简洁省空间,适配设备内部紧凑集成,简化自动化整机结构布局设计。广东无刷减速电机厂家
精密齿配空心杯无刷减速电机回程间隙控制优异,走位无虚位偏差,适配光学对位精密校准自动化设备。广东无刷减速电机厂家
即用电子开关器件代替传统的接触式换向器和电刷。它具有可靠性高、无换向火花、机械噪声低等***,广泛应用于***录音座、录像机、电子仪器及自动化办公设备中。无刷直流电动机由永磁体转子、多极绕组定子、位置传感器等组成。位置传感按转子位置的变化,沿着一定次序对定子绕组的电流进行换流(即检测转子磁极相对定子绕组的位置,并在确定的位置处产生位置传感信号,经信号转换电路处理后去控制功率开关电路,按一定的逻辑关系进行绕组电流切换)。定子绕组的工作电压由位置传感器输出控制的电子开关电路提供。位置传感器有磁敏式、光电式和电磁式三种类型。采用磁敏式位置传感器的无刷直流电动机,其磁敏传感器件(例如霍尔元件、磁敏二极管、磁敏诂极管、磁敏电阻器或**集成电路等)装在定子组件上,用来检测永磁体、转子旋转时产生的磁场变化。采用光电式位置传感器的无刷直流电动机,在定子组件上按一定位置配置了光电传感器件,转子上装有遮光板,光源为发光二极管或小灯泡。转子旋转时,由于遮光板的作用,定子上的光敏元器件将会按一定频率间歇间生脉冲信号。采用电磁式位置传感器的无刷直流电动机,是在定子组件上安装有电磁传感器部件。广东无刷减速电机厂家