商机详情 -
哈尔滨专业无刷减速电机工厂
各式齿轮应尽量合并为统一的图纸;减速机模块和电机模块间的接口应形成规范,接口参数应标准化,形成一个按标准公比或混合公比的序列。[3](3)打破壁垒,在更大的范围内推行模块接尽量不打折弯。由于易氧化,铝线的接头焊接和防护成了焦点。较成熟的有以下4种。[3](a)刺破型的压接已经开发出了大压力的刺破型压接端子来解决传导和氧化问题。这种连接方式只能在φm以上铝线电机上使用,实际上寿命还是比铜线要短。另外,铜铝分子活泼性不同,电位相差大。在通电过程中,肯定会逐渐产生电位腐蚀,所以连接点电阻会逐渐变大,温升变高,严重时不通电,这就要求电机设计铝线温升不能使用到F级以上。铝线与铜引线接触长度和面积要比传统单纯铜线大些,保证在5mm以上。[3](b)刮漆皮+铜引线铆接使用脱漆机效率高,但由于上下钢丝刷轮高速摩擦,脱漆后的铝线一方面线径损伤,另一方面铝线表面易变黑易氧化难上锡,所以生产时要控制好才能弥补。端子铆接后还要套上热缩管,隔绝空气,防止氧化。根据采用这种工艺的厂家统计,发现铝线电机综合失效率在4‰左右,而由于铝线连接原因的占近一半。[3](c)刮漆皮+铜引线铆接后镀锡采用脱漆机去漆皮,与铜引线在铜带机铆接一次后。空心杯无刷减速电机自动化产线量产溯源可查,资质齐全合规送检,设备整机认证验收配套无忧省心高效合规。哈尔滨专业无刷减速电机工厂
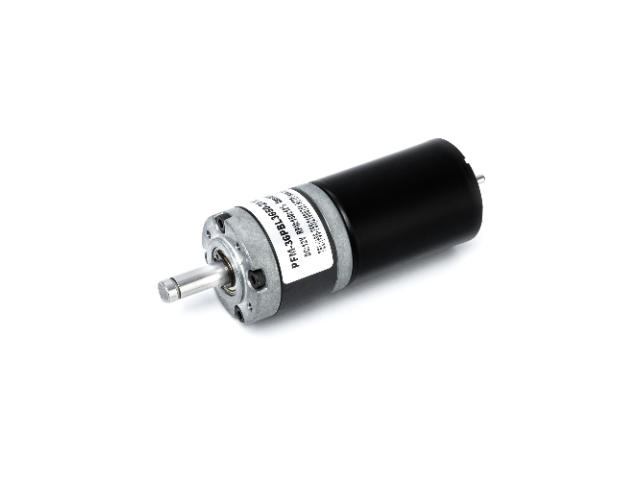
而不能理解为指示或暗示相对重要性或者隐含指明所指示的技术特征的数量。由此,限定有“***”、“第二”的特征可以明示或者隐含地包括一个或者更多个该特征。在本发明的描述中,“多个”的含义是两个或两个以上,除非另有明确具体的限定。请一并参阅图1及图2,现对本发明提供的灵巧手进行说明。该灵巧手,包括手掌外壳、拇指模块和四指模块,拇指模块和四指模块均与手掌外壳固定连接。拇指模块包括拇指驱动机构2a、以及用于驱动拇指驱动机构2a弯曲的***驱动机构301,四指模块包括四个四指驱动机构、用于驱动其中两个四指驱动机构弯曲的第二驱动机构302和第三驱动机构303、以及用于驱动剩余两个四指驱动机构弯曲的第四驱动机构304。其中,上述剩余两个四指驱动机构相邻设置。更具体地,拇指驱动机构即为拇指,四指驱动机构即为四指,如此设计可以充分利用手指内的空间,减小灵巧手的整体体积。四指驱动机构分别为食指驱动机构2b、中指驱动机构2c、无名指驱动机构2d以及小指驱动机构2e,四指驱动机构和拇指驱动机构2a均与手掌外壳连接。***驱动机构301、第二驱动机构302、第三驱动机构303和第四驱动机构304均设于手掌外壳内。更具体地。西安行星无刷减速电机有限公司紧凑大扭矩空心杯无刷减速电机节省设备安装空间,不改动结构原位替换,老旧自动化设备升级改造优先选配件。
所以模糊控制、**系统及神经网络也将被纳入成为智能型.控制的重要理论。直流无刷电机PID控制一般PID控制如下:Kp控制(比例控制):输出与输入误差讯号成正比关系,即将误差固定比例修正,但系统会有稳态误差。Ti控制(积分控制):当系统进入稳态有稳态误差时,将误差取时间的积分,即便误差很小也能随时间增加而加大,使稳态误差减小直到为零。Td控制(微分控制):当系统在克服误差时,其变化总是落后于误差变化,表示系统存在较大惯性组件或(且)有滞后组件。微分即是预测误差变化的趋势以便提前作用避免被控量严重冲过头。直流无刷电机保护措施对于驱动器还要有保护措施,当负载过大或不当使用时会造成大电流而将功率晶体管烧毁。为了保护因电流超过规格而破坏驱动器,一般会以加大功率晶体管耐电流或加电流sensor做为保护。其次当电机负载不小的时候,在停止转动时由电机端回送至驱动器的能量及过电压都将危及驱动器,这可配合过电压保护电路加上回生能量消散电路来防治。其它尚有hall-sensor正常与否判定也会影响pwm控制的正确性,这可由控制部判断并适时警告即可。
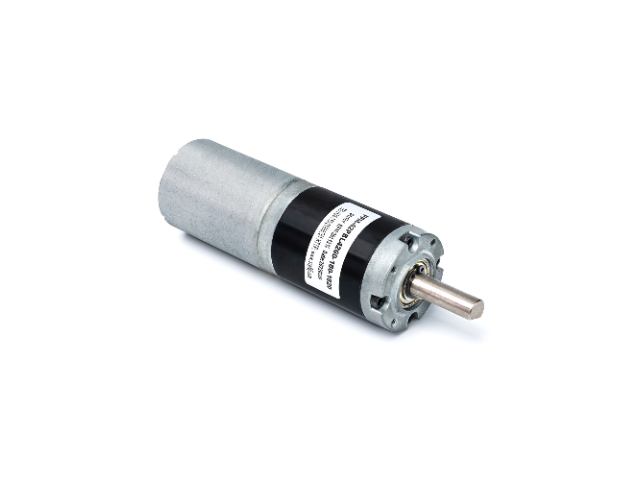
***驱动机构301、第二驱动机构302、第三驱动机构303和第四驱动机构304均为动力源,且均为单自由度输出,使驱动部分的结构相对简单,重量和体积都较小。***驱动机构301用于驱动拇指驱动机构2a弯曲,第四驱动机构304用于驱动四指中相邻的两个四指驱动机构弯曲,第二驱动机构302和第三驱动组件303分别用于驱动剩余两个的四指驱动机构弯曲。例如,第四驱动机构304用于同时驱动中指驱动机构2c和无名指驱动机构2d,第二驱动组件用于驱动食指驱动机构2b,第三驱动组件用于驱动小指驱动机构2e;或者,第四驱动机构304用于同时驱动无名指驱动机构2d和小指驱动机构2e,第二驱动组件用于驱动食指驱动机构2b,第三驱动组件用于驱动中指驱动机构2c;又或者,第四驱动机构304用于同时驱动食指驱动机构2b和中指驱动机构2c,第二驱动组件用于驱动无名指驱动机构2d,第三驱动组件用于驱动小指驱动机构2e。如此,其中两个相邻四指驱动机构采用同一个舵机驱动,减少了舵机的数量,进一步减小灵巧手驱动部分的体积,使其驱动机构只设置于手指和手掌中,不占用手臂的空间。本发明提供的灵巧手,与现有技术相比,本发明灵巧手包括拇指模块和四指模块,拇指模块和四指模块均固定于手掌外壳。无刷减速电机功率密度大,体积小巧易集成,适配狭小空间的设备安装需求。
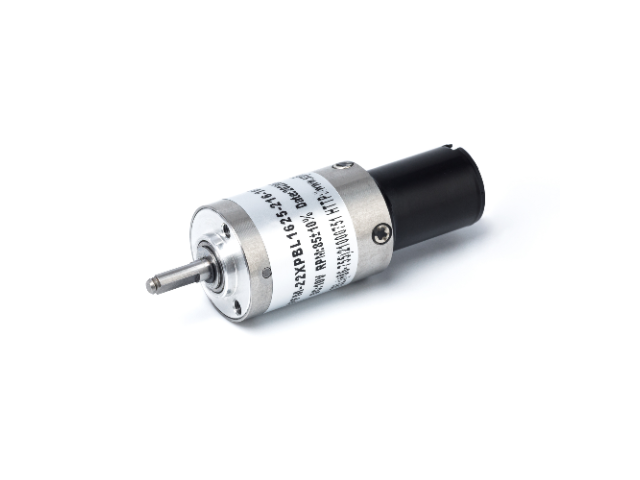
本发明属于机器人技术领域,更具体地说,是涉及一种灵巧手。背景技术:随着我国工业的快速发展以及人工成本的不断提高,普通的人工模式已经满足不了生产力的需求,工业的发展越来越离不开机器人的应用。在机器人技术的推动下,机器人的种类越来越多样化。其中,用于餐厅、商场等服务类的机器人对其手部的灵活性要求较高,灵巧手逐渐成为发展趋势,其仿人的外观和抓握方式会给人更加亲切的印象。目前,服务机器人的手部灵活性都比较差,不能很好的适应环境很好地实现各种抓拾取等应用场景;此外,通常一个手指的自由度由一个驱动器来控制,这就导致了驱动器数量较多,整个灵巧手驱动器所需的体积较大,还有可能占用小臂空间。技术实现要素:本发明的目的在于提供一种灵巧手,以解决现有技术中存在的灵巧手驱动机构体积较大、占用小臂空间的技术问题。为实现上述目的,本发明采用的技术方案是:提供一种灵巧手,包括:手掌外壳;拇指模块,与所述手掌外壳固定连接,所述拇指模块包括拇指驱动机构、以及用于驱动所述拇指驱动机构弯曲的***驱动机构;四指模块,与所述手掌外壳固定连接。空心杯无刷减速电机适配多轴联动自动化平台,同步跟随误差极小,多模组协同走位整齐作业高效精细稳定。上海无刷减速电机工厂
针对农业播种机,它驱动排种机构,保障播种量均匀提升农作物出苗率。哈尔滨专业无刷减速电机工厂
提供保护和显示等等。近三十年来针对异步电动机变频调速的研究,归根到底是在寻找控制异步电动机转矩的方法,稀土永磁无刷直流电动机必将以其宽调速、小体积、高效率和稳态转速误差小等特点在调速领域显现优势。无刷直流电机因为具有直流有刷电机的特性,同时也是频率变化的装置,所以又名直流变频,**通用名词为BLDC。无刷直流电机的运转效率、低速转矩、转速精度等都比任何控制技术的变频器还要好,所以值得业界关注。无刷电机在我国的发展时间虽短,但是随着技术的日益成熟与完善得到了迅猛发展。已在航模、医疗器械、家用电器、电动车等多个领域得到广泛应用,并在深圳、长沙、上海等地形成初具规模产业链。如深圳伟业电机、长沙科达等一批厂商,在技术上不断推进行业发展。近几年来,无刷电机成为在模型领域里快速发展的一种动力。由于产量和价格的原因,过去几年无刷电机多使用在中***航空模型中,现在由于机械加工技术的快速发展,无刷电机的生产成本下降许多,目前它正进入模型领域的各个层面,从电动遥控车到电动遥控船再到电动模型飞机,无处不在。无刷电机工作原理编辑无刷直流电动机是采用半导体开关器件来实现电子换向的。哈尔滨专业无刷减速电机工厂