商机详情 -
西安小型无刷减速电机联系方式
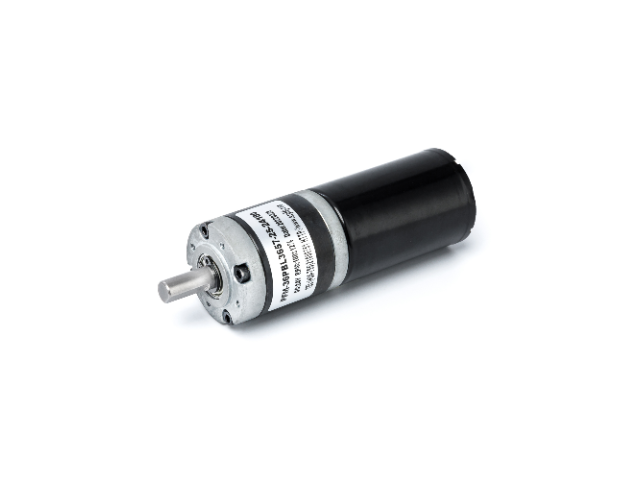
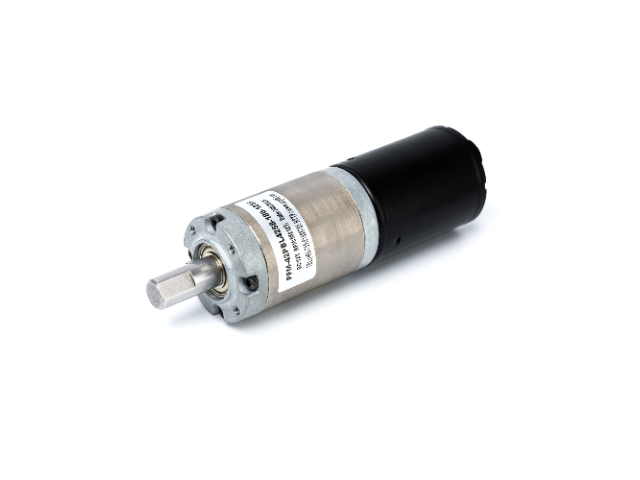
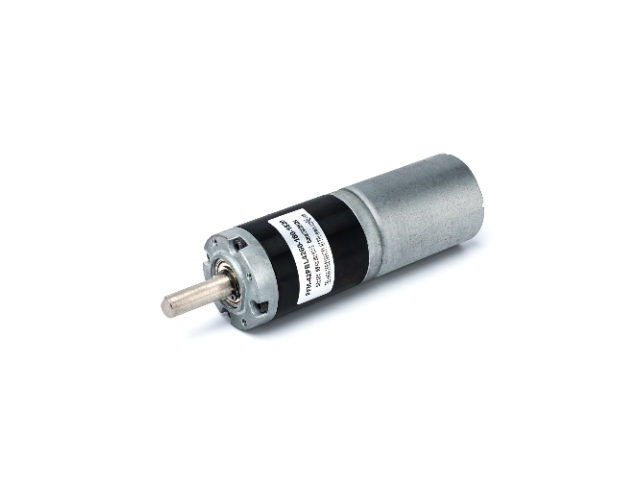
换流器(inverter)一般由6个功率晶体管(q1~q6)分为上臂(q1、q3、q5)/下臂(q2、q4、q6)连接电机作为控制流经电机线圈的开关。控制部则提供pwm(脉冲宽度调制)决定功率晶体管开关频度及换流器(inverter)换相的时机。直流无刷电机一般希望使用在当负载变动时速度可以稳定于设定值而不会变动太大的速度控制,所以电机内部装有能感应磁场的霍尔传感器(hall-sensor),做为速度之闭回路控制,同时也做为相序控制的依据。但这只是用来做为速度控制并不能拿来做为定位控制。直流无刷电机特点1、可替代直流电机调速、变频器+变频电机调速、异步电机+减速机调速;直流无刷电机(3张)2、具有传统直流电机的***,同时又取消了碳刷、滑环结构;3、可以低速大功率运行,可以省去减速机直接驱动大的负载;4、体积小、重量轻、出力大;5、转矩特性优异,中、低速转矩性能好,启动转矩大,启动电流小;6、无级调速,调速范围广,过载能力强;7、软启软停、制动特性好,可省去原有的机械制动或电磁制动装置;8、效率高,电机本身没有励磁损耗和碳刷损耗,消除了多级减速耗,综合节电率可达20%~60%。9、可靠性高,稳定性好,适应性强,维修与保养简单;10、耐颠簸震动,噪音低,震动小,运转平滑。空心杯无刷减速电机适配精密物料微量输送,匀速送料不堵料不断料,精细化自动化配料工位稳定供料驱动。西安小型无刷减速电机联系方式
而不能理解为指示或暗示相对重要性或者隐含指明所指示的技术特征的数量。由此,限定有“***”、“第二”的特征可以明示或者隐含地包括一个或者更多个该特征。在本发明的描述中,“多个”的含义是两个或两个以上,除非另有明确具体的限定。请一并参阅图1及图2,现对本发明提供的灵巧手进行说明。该灵巧手,包括手掌外壳、拇指模块和四指模块,拇指模块和四指模块均与手掌外壳固定连接。拇指模块包括拇指驱动机构2a、以及用于驱动拇指驱动机构2a弯曲的***驱动机构301,四指模块包括四个四指驱动机构、用于驱动其中两个四指驱动机构弯曲的第二驱动机构302和第三驱动机构303、以及用于驱动剩余两个四指驱动机构弯曲的第四驱动机构304。其中,上述剩余两个四指驱动机构相邻设置。更具体地,拇指驱动机构即为拇指,四指驱动机构即为四指,如此设计可以充分利用手指内的空间,减小灵巧手的整体体积。四指驱动机构分别为食指驱动机构2b、中指驱动机构2c、无名指驱动机构2d以及小指驱动机构2e,四指驱动机构和拇指驱动机构2a均与手掌外壳连接。***驱动机构301、第二驱动机构302、第三驱动机构303和第四驱动机构304均设于手掌外壳内。更具体地。西安小型无刷减速电机联系方式节能型空心杯无刷减速电机空载待机功耗极低,负载能效高效转化,助力工厂自动化产线绿色低碳生产。
底座381上设置有圆形导向盘3812,上述凸起部3811的数量为两个,分别设于圆形导向盘3812的两侧,凸起部3811起到引导牵引线24的作用,还与盖板382的凹槽部3820配合,凸起部3811和圆形导向盘3812共同形成弧形线槽,将牵引线24定位于弧形线槽中。请参阅图3,作为本发明提供的手指舵机的一种具体实施方式,手指舵机还包括控制板37,控制板37上具有与其电连接的滑动变阻器371,滑动变阻器371的滑块372与螺母35固定连接。控制板37用于控制电机31的开关、监测螺母35的实时位置等。滑动变阻器371与控制板37电连接,螺母35带动滑动变阻器371的滑块372滑动时,滑动变阻器371的阻值发生变化,控制板37根据当前滑动变阻器371的阻值判断螺母35的位置,从而可以判断手指的弯曲状态。请参阅图1及图2,作为本发明提供的手指舵机的一种具体实施方式,手指舵机还包括舵机架36,舵机架36包括用于支撑转接机构33的***支撑部361、以及用于支撑丝杠34的第二支撑部362,***支撑部361和所述第二支撑部362固定连接,控制板37也固定于舵机架36上。舵机架36用于支撑驱动器300、转接机构33、丝杠34等。更具体地,***支撑部361呈板状,转接机构33的输出轴穿设于***支撑部361。
首先控制部就必须根据hall-sensor感应到的电机转子所在位置,然后依照定子绕线决定开启(或关闭)换流器(inverter)**率晶体管的顺序,如下(图二)inverter中之ah、bh、ch(这些称为上臂功率晶体管)及al、bl、cl(这些称为下臂功率晶体管),使电流依序流经电机线圈产生顺向(或逆向)旋转磁场,并与转子的磁铁相互作用,如此就能使电机顺时/逆时转动。当电机转子转动到hall-sensor感应出另一组信号的位置时,控制部又再开启下一组功率晶体管,如此循环电机就可以依同一方向继续转动直到控制部决定要电机转子停止则关闭功率晶体管(或只开下臂功率晶体管);要电机转子反向则功率晶体管开启顺序相反。基本上功率晶体管的开法可举例如下:ah、bl一组→ah、cl一组→bh、cl一组→bh、al一组→ch、al一组→ch、bl一组但绝不能开成ah、al或bh、bl或ch、cl。此外因为电子零件总有开关的响应时间,所以功率晶体管在关与开的交错时间要将零件的响应时间考虑进去,否则当上臂(或下臂)尚未完全关闭,下臂(或上臂)就已开启,结果就造成上、下臂短路而使功率晶体管烧毁。图二当电机转动起来,控制部会再根据驱动器设定的速度及加/减速率所组成的命令。空心杯无刷减速电机适配半导体微组装设备,电磁辐射极低不干扰芯片,保障精密元器件封装良品率。
大中小无刷电机2011-01-24一朵彩云...展开全文无刷电机百科名片无刷电机无刷直流电机由电动机主体和驱动器组成,是一种典型的机电一体化产品。由于无刷直流电动机是以自控式运行的,所以不会象变频调速下重载启动的同步电机那样在转子上另加启动绕组,也不会在负载突变时产生振荡和失步。中小容量的无刷直流电动机的永磁体,现在多采用高磁能积的稀土钕铁硼(Nd-Fe-B)材料。因此,稀土永磁无刷电动机的体积比同容量三相异步电动机缩小了一个机座号。目录模型无刷与有刷电机性能比较模型无刷电机KV值解释***工作原理展开电动机的定子绕组多做成三相对称星形接法,同三相异步电动机十分相似。电动机的转子上粘有已充磁的永磁体,为了检测电动机转子的极性,在电动机内装有位置传感器。驱动器由功率电子器件和集成电路等构成,其功能是:接受电动机的启动、停止、制动信号,以控制电动机的启动、停止和制动;接受位置传感器信号和正反转信号,用来控制逆变桥各功率管的通断,产生连续转矩;接受速度指令和速度反馈信号,用来控制和调整转速;提供保护和显示等等。近三十年来针对异步电动机变频调速的研究,归根到底是在寻找控制异步电动机转矩的方法。快速制动空心杯无刷减速电机断电即刻平稳锁止,滑行距离极短,高精度定点停放自动化工位重要驱动配件。西安小型无刷减速电机联系方式
无刷减速电机无电刷摩擦设计,运行噪音低,适配对静音要求高的智能家居设备。西安小型无刷减速电机联系方式
***驱动机构301、第二驱动机构302、第三驱动机构303和第四驱动机构304均为动力源,且均为单自由度输出,使驱动部分的结构相对简单,重量和体积都较小。***驱动机构301用于驱动拇指驱动机构2a弯曲,第四驱动机构304用于驱动四指中相邻的两个四指驱动机构弯曲,第二驱动机构302和第三驱动组件303分别用于驱动剩余两个的四指驱动机构弯曲。例如,第四驱动机构304用于同时驱动中指驱动机构2c和无名指驱动机构2d,第二驱动组件用于驱动食指驱动机构2b,第三驱动组件用于驱动小指驱动机构2e;或者,第四驱动机构304用于同时驱动无名指驱动机构2d和小指驱动机构2e,第二驱动组件用于驱动食指驱动机构2b,第三驱动组件用于驱动中指驱动机构2c;又或者,第四驱动机构304用于同时驱动食指驱动机构2b和中指驱动机构2c,第二驱动组件用于驱动无名指驱动机构2d,第三驱动组件用于驱动小指驱动机构2e。如此,其中两个相邻四指驱动机构采用同一个舵机驱动,减少了舵机的数量,进一步减小灵巧手驱动部分的体积,使其驱动机构只设置于手指和手掌中,不占用手臂的空间。本发明提供的灵巧手,与现有技术相比,本发明灵巧手包括拇指模块和四指模块,拇指模块和四指模块均固定于手掌外壳。西安小型无刷减速电机联系方式