商机详情 -
折返式六自由度平台系统
六自由度平台的模块化设计使设备具备灵活的扩展能力,可根据应用需求调整平台尺寸、支链长度与驱动功率,适配不同场景。模块化支链设计允许快速更换不同规格的驱动单元,如从电动缸切换为液压缸,满足负载变化需求;平台框架采用标准化接口,支持功能模块的即插即用,如加装力传感器、视觉系统,拓展设备功能。这种设计降低了定制化成本,缩短交付周期,同时便于后期维护与升级,当技术更新时,只需更换相应模块,无需整体更换设备,提升投资回报率。六自由度平台的响应速度直接影响着模拟体验的实时感与沉浸感。折返式六自由度平台系统
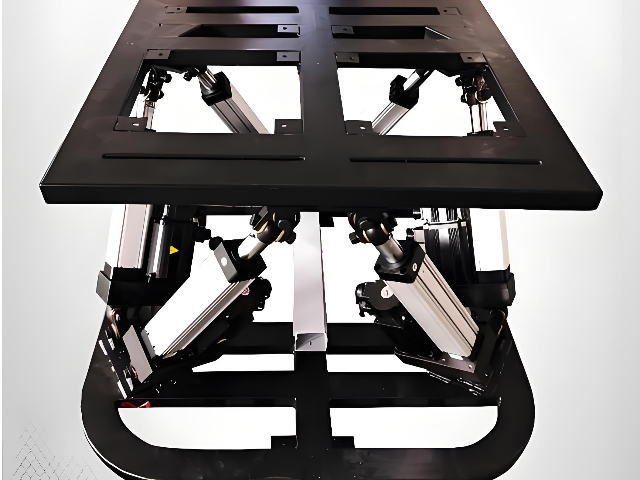
科研教学是六自由度平台一个稳定但单价不高的市场。高校的机械工程、 robotics、船舶海洋、航空航天实验室经常会采购中型六自由度作为实验台,做逆解算法验证、阻抗控制、人机交互、并联机构刚度分析这些课题。这类客户对指标的要求不一定前列,但对"可二次开发"要求高——要开放总线接口、要能给到逆解源码或 DLL、要能自己在 MATLAB/Simulink 里写控制律。迈茨的六自由度如果走教学科研线,重点不在把推力堆到多大,而在控制器开放度、文档完整度、能不能配合学校做课程实验指导书,这部分很多厂是交给集成商做的,源头厂如果能直接给到开放例程,在高校圈口碑传得更快。潍坊六自由度平台平台在无人驾驶测试中用于还原道路激振运动环境。
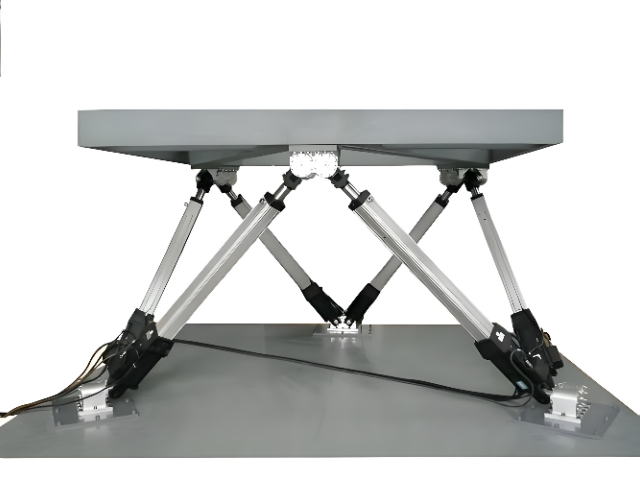
六自由度运动平台本质上是一组由六根电动缸通过万向铰分别与上、下两块平板连接的 Stewart 构型机构。 六根电缸按照控制指令单独伸缩,带动上平台在空间内实现三个方向的平移与三个方向的旋转,从而复现物体在真实环境下的六维运动姿态。 相比单轴直线模组只能完成一维推送,六自由度平台的优势在于多轴耦合运动可同步完成,且各轴之间通过算法协调,避免出现机械干涉或运动别劲。 在实际构型设计中,铰点布置方式会直接影响平台的工作空间与刚度表现,常见有正交布置、斜置布置以及上下平台不等径布置几种方案,选用时需结合负载重心、行程需求和安装高度综合判断。
六自由度平台在运行过程中,运动轨迹的规划需要结合实际工况进行多次调试,通过调整各驱动部件的运行参数,让上下平台的姿态变化贴合使用场景的需求。设备在搭建完成后,会对工作空间内的运动范围进行检测,明确各支链的伸缩极限与铰接部件的摆动角度,避免运行时出现结构干涉的情况。针对不同的使用场景,可设置多种运动模式,满足持续往复运动、间歇姿态调整等不同作业需求。在长时间运行状态下,设备的结构受力均匀,能够保持稳定的工作状态,适配工业现场与科研实验等多种使用环境,为相关场景的作业开展提供可靠的设备支撑。六自由度平台可以按照实际需求,定制不同的负载规格和运动角度。
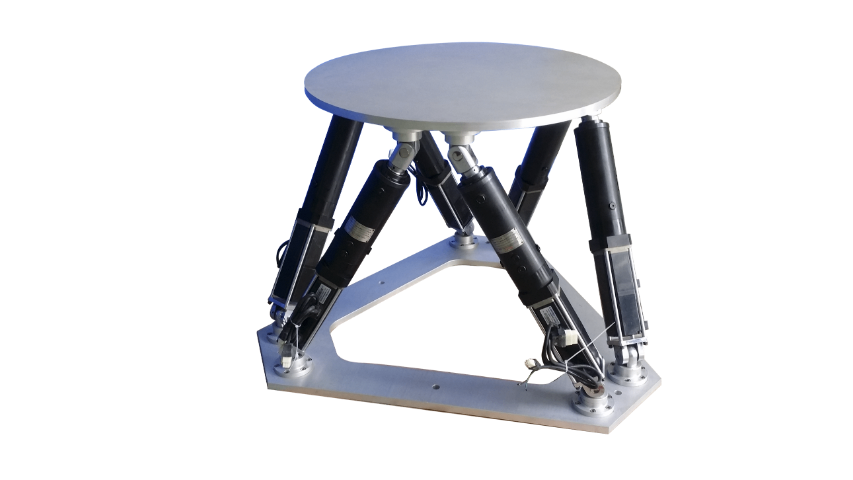
在航空航天领域,六自由度平台是飞行器研发与测试的关键设备,可精细模拟战机机动、直升机悬停、航天器对接等复杂工况。 飞行模拟器中,平台通过毫秒级姿态响应,复现起飞抬头、俯冲倾斜、气流颠簸等飞行状态,为飞行员提供沉浸式训练环境,降低真机训练成本与风险。 航天器对接测试中,平台能模拟微重力环境下的多自由度运动,验证对接机构的可靠性与控制算法的有效性,缩短研发周期。 此外,航空发动机装配场景中,六自由度平台可实现he心部件的微米级对位,避免碰撞损伤,提升装配效率与合格率。不少汽车驾驶模拟器都采用该平台还原路面颠簸和侧倾。合肥航天六自由度平台
六自由度平台的控制接口支持多种通用通信协议标准。折返式六自由度平台系统
六自由度平台的日常维护需围绕机械结构、驱动系统与控制系统三方面展开,以保障长期稳定运行。机械结构维护重点在于铰链与导轨的润滑,定期加注**润滑脂,减少摩擦损耗,延长使用寿命;检查支链与平台的连接紧固情况,避免松动导致的姿态偏差;清洁丝杠、光栅尺等精密部件,防止灰尘影响精度。驱动系统需定期检查伺服电机、编码器的运行状态,测试绝缘性能与温升情况,避免过载运行;液压驱动需定期更换液压油,检查密封件,防止泄漏。控制系统维护包括软件备份、参数校准与通信链路检查,确保程序稳定与数据传输顺畅,降低故障发生率。折返式六自由度平台系统