商机详情 -
南京微型六自由度平台
影视与文旅游乐是六自由度平台商业化较活跃的一条线。动感影院、飞行影院、过山车模拟座舱、舞台升降翻转,本质上都是用平台带动观众席或表演装置做预定轨迹运动。这类场景对精度的要求比工业测试低,但对噪声、启停平滑度、安全冗余的要求反而更高——观众席里坐的是人,急停抖动或异响都会直接影响体验。电缸方案的噪声控制比液压有先天优势,迈茨标称静音型可压到 50dB 左右,对室内动感影院比较友好。文旅项目还有一个特点是单台设备日运行时间长、启停次数多,电缸的制动器、丝杠润滑脂更换周期要按运行小时数排计划,不能等坏了再修,否则旺季停机损失大。不少汽车驾驶模拟器都采用了六自由度平台来还原路面颠簸和转弯侧倾。南京微型六自由度平台
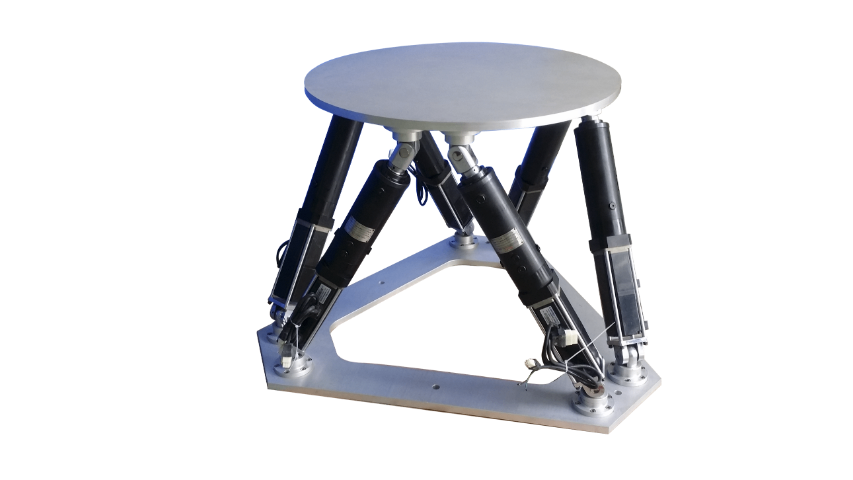
六自由度平台在医疗健康领域的应用,聚焦精细zhi疗与康复训练,适配手术辅助、康复器械测试等场景。骨科手术导航中,平台可实现手术器械的精细定位,误差控制在 ±0.1mm 内,配合医学影像系统,辅助医生完成微创植入手术,降低手术风险。康复训练设备中,六自由度平台能模拟人体运动轨迹,为肢体功能障碍患者提供个性化康复方案,通过调整运动幅度与速度,适配不同康复阶段的需求,提升训练效果。此外,假肢测试中,平台可复现人体行走、奔跑等动态工况,测试假肢的舒适性与耐久性,优化产品设计。南京微型六自由度平台平台在无人驾驶测试中用于还原道路激振运动环境。
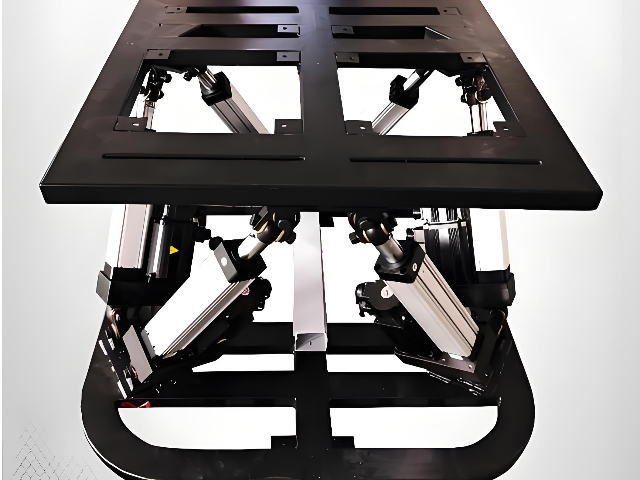
雷达与天线跟踪是六自由度另一个**向应用。传统雷达用方位-俯仰两轴转台就够了,但如果要补偿载体晃动(车载、舰载、机载),或者在暗室测试里做多轴姿态扫描,六自由度平台可以作为"二级稳定台"放在转台之上。这类场景行程不必大,但角度分辨率与重复性要好,且要能跟上载体的扰动频率。总线控制+EtherCAT 这类低延迟方案在这里几乎是必选,脉冲型伺服的抖动在高频补偿时会露馅。迈茨六自由度平台标称的角度控制 ±0.05° 对一般车载/舰载雷达的稳定补偿够用,机载因为空间和重量卡得更死,通常要往轻型化定制方向走,不能照搬工业款构型。
六自由度平台的标定一般分两步:单缸标定和整机位姿标定。单缸标定是先把每根电缸的行程、丝杠反向间隙、编码器零点对齐,保证六缸"伸同样脉冲数出来长度一致";整机标定是在上平台装激光 tracker 或全站仪,跑一组网格点位,把实际控制位姿与测量位姿做拟合,得到补偿表。电动缸方案如果不做整机标定,只靠逆解开环跑,微米级指标是很难稳住的,因为铰点加工误差、装配平行度、平台变形都会叠进去。迈茨的六自由度如果往测试/科研方向走,标定这一步一般由厂方或第三方在交付时做一次,之后每年复标一次,偏差大了再调补偿表。在科研实验中,六自由度平台用于复现特定空间轨迹。
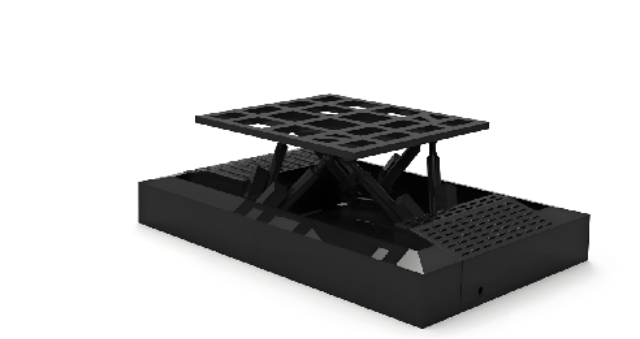
针对潮湿、多粉尘的工业环境,六自由度平台可通过优化密封结构来适应现场条件,减少外界杂质对内部传动部件的影响。驱动部件与铰接位置采用密封处理,能够阻挡水汽与粉尘进入,降低部件磨损的速度。平台的外部框架经过防锈处理,在湿度较高的场景中也能保持结构完整,不会因环境因素出现锈蚀等问题。在户外或半开放式的作业场地中,经过环境适配设计的平台可以持续稳定工作,无需频繁进行清洁与维护,适配各类复杂工业现场的使用需求。六自由度平台的台面尺寸可根据客户场地条件进行定制。南京微型六自由度平台
平台运动范围需结合负载重量与重心高度进行合理设定。南京微型六自由度平台
在测试检测场景里,六自由度平台常被用作"多轴激振台"的替代或补充。 传统三轴振动台多做正交激励,而 Stewart 构型的六自由度平台可以给出更为复杂的耦合位移,适合做相机云台稳像测试、车载雷达安装姿态模拟、惯性导航器件标定等。 这类应用对平台的重复定位一致性要求偏高,因为测试数据要做批次比对,平台自身如果漂移就会污染结果。 电动缸方案在这里的好处是可加光栅尺闭环,把位移分辨率再往上提一档。迈茨的电缸侧开环 ±0.01mm、加光栅可到微米级,移植到六自由度上时,整体精度会受铰点间隙、平台变形、标定残差多层因素影响,实际交付前一般要做一次全工作空间的点位标定,把误差场记下来供测试软件补偿。南京微型六自由度平台