商机详情 -
动感六自由度平台种类
六自由度平台在低速运行状态下,动作平稳连贯,不会出现卡顿或晃动的情况,适合对运行状态有平稳要求的场景。在精密部件装配、样本检测等工作中,低速平稳的运行可以避免因动作过快导致的部件移位或样本损坏。平台的驱动系统能够稳定输出动力,在低速段也能保持均匀的运动状态,适配各类需要缓慢调整姿态的作业需求,提升作业过程的稳定性。平台的驱动系统响应速度较快,接收到控制指令后可以快速进入运行状态,满足需要频繁切换姿态的作业场景。在自动化生产线中,快速的响应能够适配生产线的作业节奏,提升整体工作效率。驱动系统的运行状态稳定,在频繁启停的工况下也能保持良好的性能,不会因频繁动作出现故障。这种响应特性让平台可以适配自动化程度较高的工业场景,融入整体生产流程。六自由度平台的台面尺寸可根据客户场地条件进行定制。动感六自由度平台种类
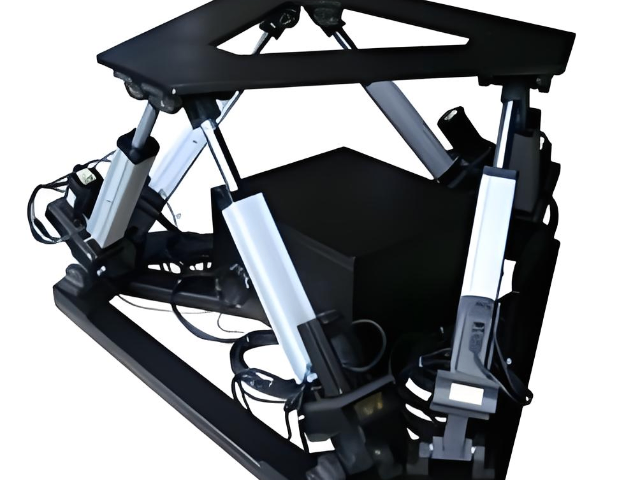
江苏迈茨专注伺服电动缸与六自由度运动平台研发制造,以高精度、高刚性、强承载、快响应为主要优势,采用成熟Stewart并联结构,搭配自研重载伺服电动缸,可精细实现空间六自由度运动与姿态模拟。平台重复定位精度达±0.01mm,响应速度≤10ms,负载覆盖轻型至60吨级,支持俯仰、横滚、偏航及三维平移全姿态控制,运行稳定、协同误差小。广泛应用于航空航天模拟、船舶海浪补偿、汽车动力学测试、动感影院与文旅设备、精密装配调姿、军丨工仿真等领域。可按客户需求定制行程、负载、安装尺寸与防护等级,提供从机械结构、电控系统到运动算法的一体化解决方案。凭借成熟工艺、稳定性能与快速响应的本地化服务,迈茨六自由度平台已成为高质量模拟与精密运动控制领域的可靠选择。长春大型六自由度平台六自由度平台的运动范围不是越大越好,而是要与应用场景相匹配。
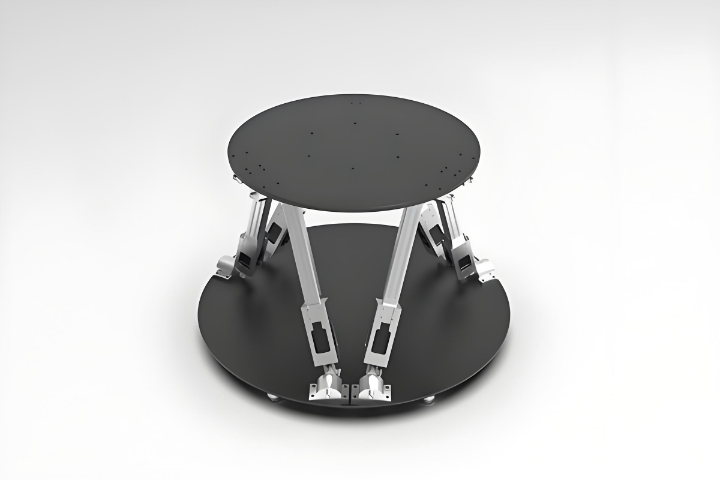
伺服电动缸的应用领域十分***,因为伺服电动缸是做往返直线运动,所以很多地方都有用到伺服电动缸。***万里疆就来跟大家讲解一下伺服电动缸的结构,伺服电动缸的原理。伺服电动缸伺服电动缸是集伺服电机和丝杠为一体的模块化产品。它将旋转运动转化为直线运动,来进行运动,同时充分发挥了伺服电机的优势,将精确的速度控制,精确的转矩控制转化为精确的速度控制、推力控制,在这种情况下,可以实现了高精度直线运动系列的**性新产品。伺服电动缸结构:伺服电动缸的结构比较简单,它主要由驱动机构、减速装置、直线传动机构和机构四大部分组成。伺服电缸的驱动电机类型有直流电机、交流电机、步进电机、伺服电机等等几种。伺服电缸的减速装置一般情况下由齿轮减速、蜗轮蜗杆、行星齿轮、谐波减速等构成。伺服电缸的直线传动机构主要有梯形丝杆、滚珠丝杆、滚柱丝杆、滑动导轨等。伺服电动缸原理:伺服电动缸的原理其实并不复杂,伺服电动缸是一种由电驱动旋转的螺杆,螺母转化为直线运动,实现往返运动,从而完成各种设备的精确推拉、关闭、起降控制。电机的主要部件有:电机、螺母、防转装置、伺服电机、交流电机。丝杠分为滚珠丝杠、型丝杠,电动缸电机防护等级为IP66。
江苏迈茨可根据用户的特殊使用需求,对六自由度平台进行定制化调整,包括平台尺寸、负载能力、运动模式等方面。定制过程中会结合用户的现场环境与作业流程,设计合适的设备方案,让平台更贴合实际使用需求。非标定制的平台依旧遵循规范的生产标准,保证设备的运行稳定性与耐用性。针对特殊行业的使用场景,定制化的平台能够解决标准化产品难以适配的问题,满足多样化的使用需求。
在工程机械的性能测试中,六自由度平台可模拟工地现场的地形变化与设备作业姿态,测试工程机械相关部件的工作性能。平台能够还原工地中的颠簸、倾斜等工况,让工程机械的液压部件、传动部件等在实验室内完成测试。通过模拟实际工况,可以提前发现部件存在的问题,优化产品设计,提升工程机械在实际使用中的可靠性。平台的工况模拟程序可根据不同工程机械的作业特点进行调整,适配多种设备的测试需求。 多台平台可通过网络实现联动,构建协同仿真测试系统。
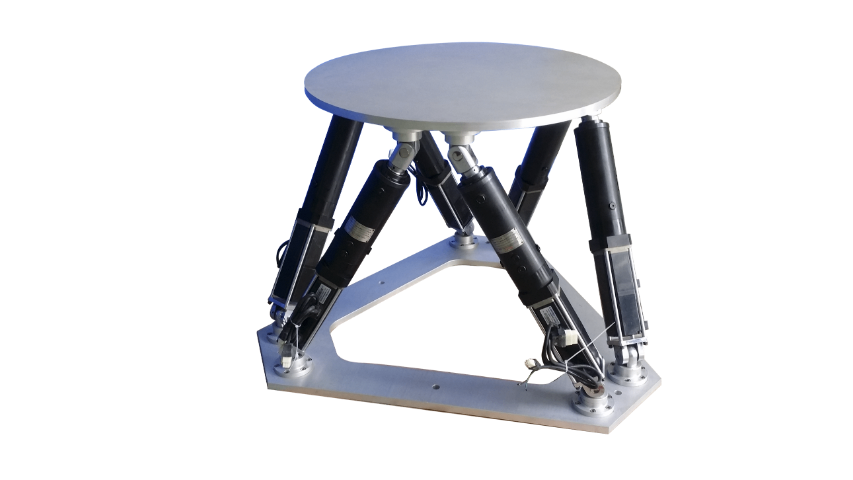
六自由度平台替代传统单轴运动设备的趋势,**在于多自由度协同控制带来的场景适配能力提升,覆盖工业、科研、娱乐等多个领域。在模拟测试领域,单轴设备*能实现单一方向的运动,无法复现真实环境中的复杂姿态,而六自由度平台可同时模拟平移与旋转,提供更真实的测试环境。在精密装配领域,单轴设备难以完成空间多维度的对接任务,六自由度平台通过多轴协同,实现微米级定位,提升装配精度与效率。此外,六自由度平台的可编程特性使其适配多样化的工艺需求,通过调整控制参数,快速切换运动模式,降低换线成本,适配柔性生产线的发展需求。六自由度平台可以同时实现升降、俯仰、横滚等六个方向的运动控制。动感六自由度平台种类
请勿在平台运动时超出其规定的负载和速度参数限制。动感六自由度平台种类
选六自由度平台时,很多人会先盯着"载重多少吨"这一个指标,其实更容易踩坑的是工作空间与刚度的匹配。Stewart 构型的运动范围是由六缸行程、铰点半径、上下平台直径共同决定的,同样 1 米缸行程,铰点布得开工作空间就大、但刚度会降,铰点收得紧刚度高、但姿态角会受限。选型阶段一般会让厂方出一组工作空间包络图,把你需要的蕞不利位姿点(比较大俯仰+比较大平移的组合)套进去看有没有碰限位。迈茨在做六自由度方案时,通常会先问清上平台尺寸、负载重心、六个自由度的行程与速度需求,再用逆解算一遍缸长包络,避免交付后发现某个姿态伸不到。动感六自由度平台种类