商机详情 -
工业自动化六自由度平台控制
动力**强大。不超过10KN,一般用于小负载周期寿命在额定负载下可以达到几百个周期。容易预测寿命。取决于设计和密封件磨损情况;通常良好。取决于设计和密封件磨损情况;通常良好。环境标准型号的额定温度范围-20度到120度。本身具有清洁和高能效的特点。在极端温度下可能出现严重的问题。密封件可能会泄露。废料处理的问题也越来越棘手。在极端温度下可能出现严重的问题。密封件可能会泄露。空气中的油分可能会导致问题。安全的负载固定功能如果断电,选配刹车电机自动刹车、丝杆装置会自动锁定。必须使用复杂的备用安全设备。必须使用复杂的备用安全设备。成本原始成本中等,维护和操作成本很低。安装和维护成本较高。新型液压动力装置成本较高。部件成本通常较低,不过安装和维护成本较高。新型液压动力装置成本较高。平台通过电动缸伸缩实现俯仰、滚转与升降动作。工业自动化六自由度平台控制
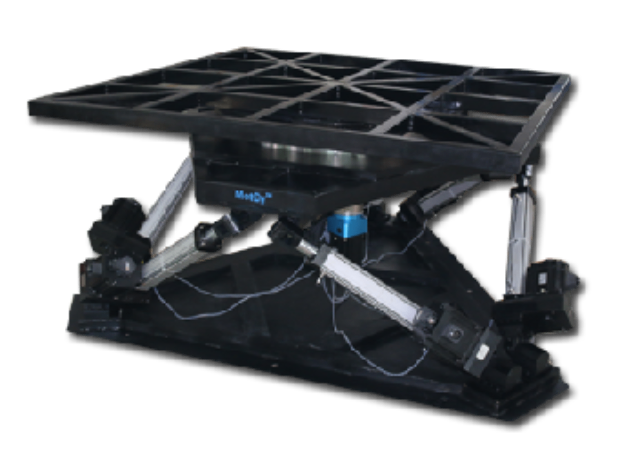
雷达与天线跟踪是六自由度另一个**向应用。传统雷达用方位-俯仰两轴转台就够了,但如果要补偿载体晃动(车载、舰载、机载),或者在暗室测试里做多轴姿态扫描,六自由度平台可以作为"二级稳定台"放在转台之上。这类场景行程不必大,但角度分辨率与重复性要好,且要能跟上载体的扰动频率。总线控制+EtherCAT 这类低延迟方案在这里几乎是必选,脉冲型伺服的抖动在高频补偿时会露馅。迈茨六自由度平台标称的角度控制 ±0.05° 对一般车载/舰载雷达的稳定补偿够用,机载因为空间和重量卡得更死,通常要往轻型化定制方向走,不能照搬工业款构型。
六自由度平台报价六自由度平台的安装基础必须平整牢固,否则会影响运动精度和安全性。
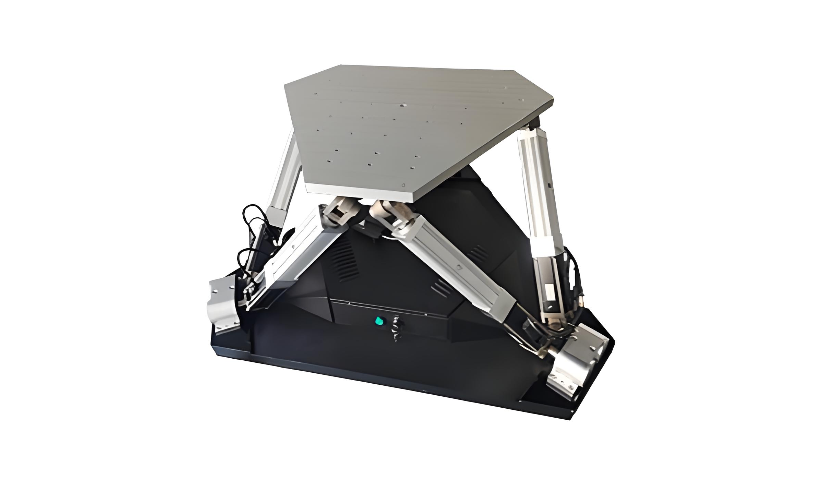
风洞试验里的模型姿态调整也会用到六自由度平台。风洞中模型要按攻角、侧滑角组合变化,同时模型内部还要走压力测点管线,传统做法是用支杆+外置机构调攻角,但六自由度可以把攻角、侧滑、滚转、平移几个自由度集成到一支 Stewart 构型里,模型周围支架更少,对流场的遮挡也小。这类应用对平台的风阻外形有要求——缸体、铰点比较好能做流线外包,否则风洞启动后平台本身会成为扰动源。迈茨的电缸本体如果裸用,截面还是偏"工业感",风洞项目一般需要额外做气动外壳包裹,这部分通常由风洞方或总包方在集成阶段处理,电缸厂侧主要保证推力、刚度、总线同步这几个硬指标。
在电动缸驱动的六自由度平台里,每根电缸的同步表现决定了整体运动的平稳程度。由于六缸需要同时响应同一组位姿指令,任意一根出现延迟或推力波动,都会反映为上平台的抖动或轨迹偏移。因此这类平台通常会选用总线型伺服(如 EtherCAT、Profinet)配合多轴控制器做电子凸轮同步,位置环刷新率一般做到微秒级,使六缸之间的同步误差控制在较小范围。迈茨在工业六自由度平台上公布的同步指标为 ±0.02mm,角度控制可到 ±0.05°,位移分辨率在 ±0.1mm 量级,这类参数对于飞行模拟、汽车碰撞台、测试工装等场景已基本覆盖。需要注意的是,标称参数多在空载或标定环境下测得,带载尤其是偏载工况下会有衰减,选型时要留余量。平台在无人驾驶测试中用于还原道路激振运动环境。
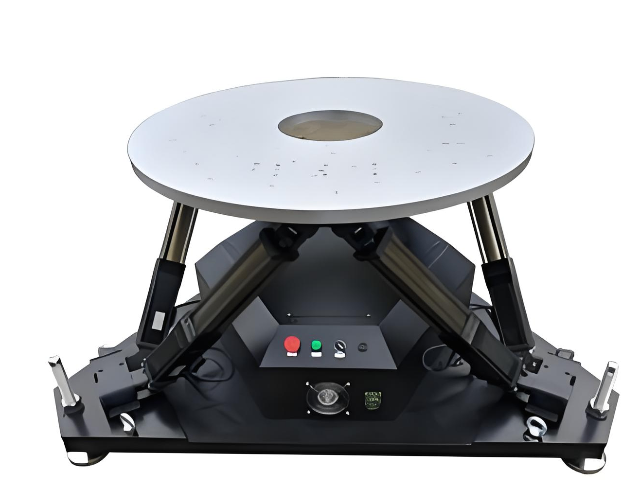
六自由度平台在高校与科研院所的教学实训中有着较多应用,能够帮助学生直观理解空间运动与并联机构的相关知识。 六自由度平台设备可以展示不同姿态下的运动原理,让理论知识与实际操作相结合,提升实训课程的教学效果。 科研人员可借助平台开展运动控制算法的验证工作,通过调整控制程序,观察设备的运行状态,收集相关实验数据。 平台的操作方式简洁易懂,适合教学场景下的使用,同时设备运行安全性较好,能够满足校园实训环境的使用要求。该平台可同时输出升降、俯仰、横滚等六个方向的动作。苏州航天六自由度平台
操作人员可以实时监控平台的位姿反馈数据。工业自动化六自由度平台控制
科研教学中的动态仿真
在高校及科研机构的智能控制与机器人技术研究中,六自由度平台搭建起理论与实际之间的动态桥梁。平台开放的多接口控制系统,支持研究人员进行运动算法、姿态解算及实时反馈控制等方向的深度探索。学生可通过平台直观理解空间运动学与动力学原理,将抽象的数学模型转化为可视化的六维运动演示。对于自动驾驶感知系统的研发,平台可承载传感器组,模拟车辆在起伏路面的真实姿态变化,为算法训练提供丰富的运动数据。其模块化的设计便于根据课题需求进行功能扩展,既满足基础教学的演示需求,也适应前沿科研的定制化验证,是推动产学研协同创新的理想实验载体。 工业自动化六自由度平台控制