商机详情 -
武汉六自由度平台应用
基本原理与结构组成
六自由度平台基于经典Stewart并联机构原理,由固定底座、活动平台、六根可独li伸缩的伺服电动缸及12个高精度铰接点构成he心机械结构。每根电动缸两端通过精密球铰或虎克铰与上下平台连接,形成稳定的空间闭环结构,这种设计使平台受力均匀,载荷由六根支链共同分担,xian著提升整体刚度与承载能力。平台通过六轴联动控制技术,可精细实现沿X、Y、Z轴的三维平移运动(前后、左右、上下)与绕这三个轴的三维旋转运动(横滚、俯仰、偏航),完整复现空间中任意复杂姿态变化。控制系统采用实时运动学算法,通过采集编码器反馈数据,快速解算各电动缸的目标位置,实现毫秒级响应与亚毫米级定位精度,为各类精密运动模拟提供可靠的技术基础。平台配备完善的安全保护机制,实时监测运动参数、负载状态与系统温度,当出现异常时自动触发保护程序,确保设备与人员安全。 迈茨团队在交付平台前会进行连续运转测试验证可靠性。武汉六自由度平台应用
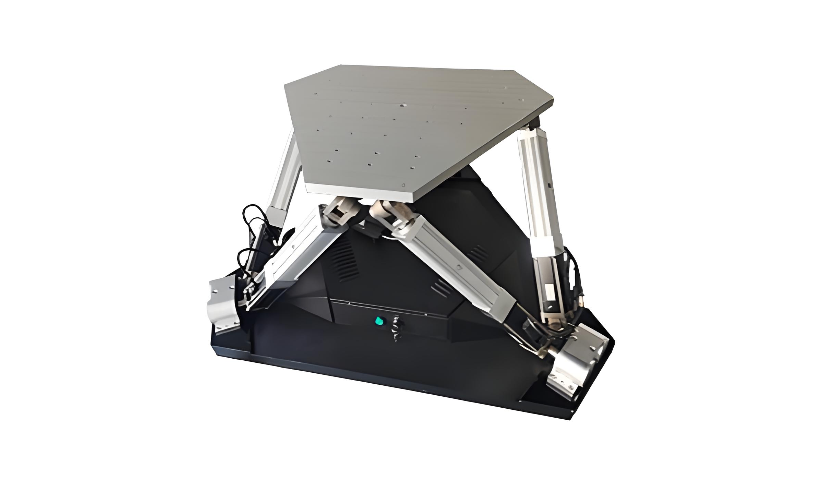
六自由度平台在高校与科研院所的教学实训中有着较多应用,能够帮助学生直观理解空间运动与并联机构的相关知识。 六自由度平台设备可以展示不同姿态下的运动原理,让理论知识与实际操作相结合,提升实训课程的教学效果。 科研人员可借助平台开展运动控制算法的验证工作,通过调整控制程序,观察设备的运行状态,收集相关实验数据。 平台的操作方式简洁易懂,适合教学场景下的使用,同时设备运行安全性较好,能够满足校园实训环境的使用要求。哈尔滨重载六自由度平台六自由度平台的运动范围不是越大越好,而是要与应用场景相匹配。
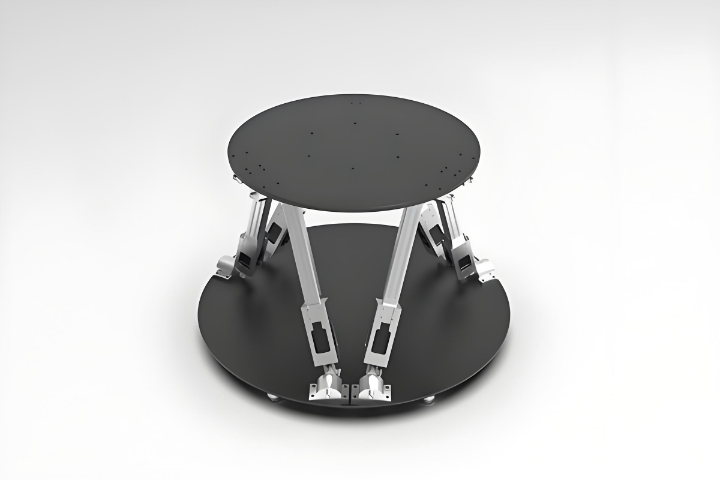
江苏迈茨专注伺服电动缸与六自由度运动平台研发制造,以高精度、高刚性、强承载、快响应为主要优势,采用成熟Stewart并联结构,搭配自研重载伺服电动缸,可精细实现空间六自由度运动与姿态模拟。平台重复定位精度达±0.01mm,响应速度≤10ms,负载覆盖轻型至60吨级,支持俯仰、横滚、偏航及三维平移全姿态控制,运行稳定、协同误差小。广泛应用于航空航天模拟、船舶海浪补偿、汽车动力学测试、动感影院与文旅设备、精密装配调姿、军丨工仿真等领域。可按客户需求定制行程、负载、安装尺寸与防护等级,提供从机械结构、电控系统到运动算法的一体化解决方案。凭借成熟工艺、稳定性能与快速响应的本地化服务,迈茨六自由度平台已成为高质量模拟与精密运动控制领域的可靠选择。
在安全设计上,六自由度平台比单轴电缸复杂,因为六缸任意一根出问题都可能让上平台失稳。常见的冗余设计包括:每缸配伺服抱闸(断电自锁)、上下极限加机械挡块、控制侧做六缸力矩监控(某一缸受力异常就全停)、急停链路走硬线而非只软件。载人场景(模拟器、动感影院)还要加安全带、围栏、光幕,部分行业有功能安全等级要求(如 ISO 13849、IEC 61508)需要对照着做。迈茨的电缸本体侧垂直应用会强调带刹车电机,六自由度作为多缸协同系统,刹车要六缸联动释放/抱死,不能出现"五缸松一缸还咬着"的情况,否则上平台会扭一下,载人或载精密设备时这是要避的。您是否遇到过平台运动卡顿或动作不连贯的情况?
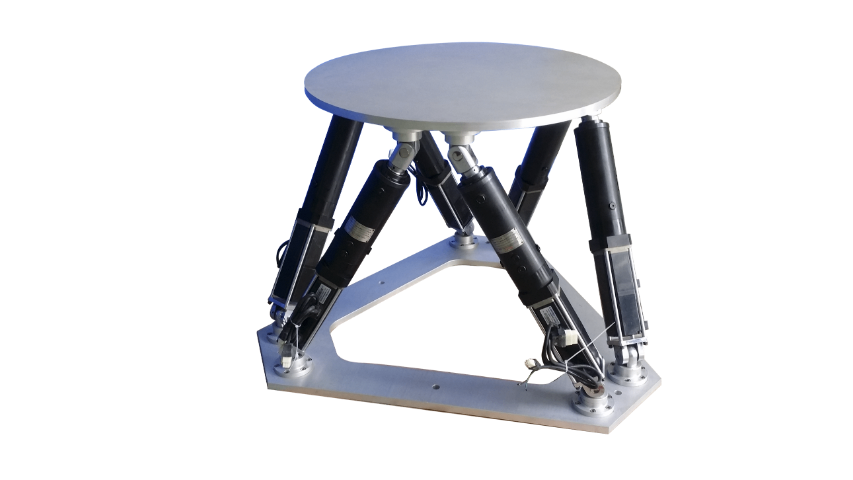
六自由度平台的力控制技术是实现柔性作业的关键,通过六轴力传感器实时采集接触力数据,配合控制系统动态调整姿态,避免刚性碰撞导致的工件损伤。在精密压装场景中,力控制精度可达 ±1N,能精细控制压装力,防止过压损坏电子元件、光学组件等脆弱工件;在装配对接中,平台可感知接触力变化,自动调整姿态,实现零间隙精细对接,提升装配质量。力控制模式支持多种控制策略,如恒力控制、力 - 位混合控制,可根据工艺需求灵活切换,适配压装、铆接、插拔等不同工序,拓展六自由度平台的应用范围。不少汽车驾驶模拟器都采用该平台还原路面颠簸和侧倾。重载六自由度平台哪家好
平台运动参数能根据用户的不同需求进行灵活调整。武汉六自由度平台应用
六自由度平台在运行过程中,运动轨迹的规划需要结合实际工况进行多次调试,通过调整各驱动部件的运行参数,让上下平台的姿态变化贴合使用场景的需求。设备在搭建完成后,会对工作空间内的运动范围进行检测,明确各支链的伸缩极限与铰接部件的摆动角度,避免运行时出现结构干涉的情况。针对不同的使用场景,可设置多种运动模式,满足持续往复运动、间歇姿态调整等不同作业需求。在长时间运行状态下,设备的结构受力均匀,能够保持稳定的工作状态,适配工业现场与科研实验等多种使用环境,为相关场景的作业开展提供可靠的设备支撑。武汉六自由度平台应用