商机详情 -
江苏六自由度平台公司
和电流环的输入、输出、反馈没有任何联系。而电流环是在驱动器内部形成的,即使没有电机,只要在每相上安装模拟负载(例如电灯泡)电流环就能形成反馈工作。谈谈PID各自对差值调节对系统的影响:1、单独的P(比例)就是将差值进行成比例的运算,它的***特点就是有差调节,有差的意义就是调节过程结束后,被调量不可能与设定值准确相等,它们之间一定有残差,残差具体值您可以通过比例关系计算出。。。增加比例将会有效减小残差并增加系统响应,但容易导致系统激烈震荡甚至不稳定。。。2、单独的I(积分)就是使调节器的输出信号的变化速度与差值信号成正比,大家不难理解,如果差值大,则积分环节的变化速度大,这个环节的正比常数的比例倒数我们在伺服系统里通常叫它为积分时间常数,积分时间常数越小意味着系统的变化速度越快,所以同样如果增大积分速度(也就是减小积分时间常数)将会降低控制系统的稳定程度,直到**后出现发散的震荡过程,。。。这个环节**大的好处就是被调量**后是没有残差的。。。3、PI(比例积分)就是综合P和I的***,利用P调节快速抵消干扰的影响,同时利用I调节消除残差。。。4、单独的D(微分)就是根据差值的方向和大小进行调节的。六自由度平台的维护周期建议根据实际运行时长进行安排。江苏六自由度平台公司
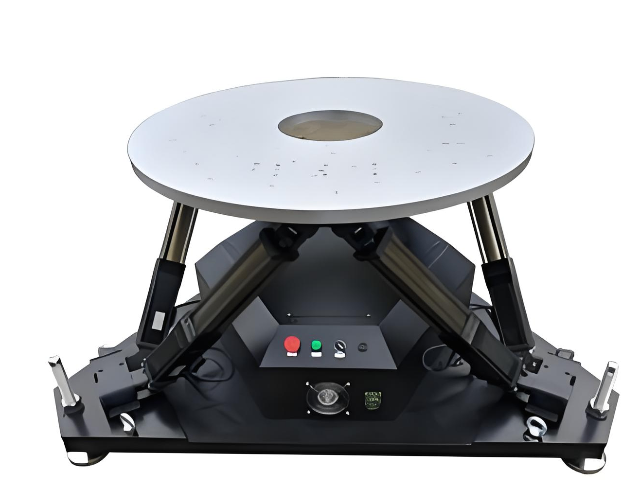
科研教学中的动态仿真
在高校及科研机构的智能控制与机器人技术研究中,六自由度平台搭建起理论与实际之间的动态桥梁。平台开放的多接口控制系统,支持研究人员进行运动算法、姿态解算及实时反馈控制等方向的深度探索。学生可通过平台直观理解空间运动学与动力学原理,将抽象的数学模型转化为可视化的六维运动演示。对于自动驾驶感知系统的研发,平台可承载传感器组,模拟车辆在起伏路面的真实姿态变化,为算法训练提供丰富的运动数据。其模块化的设计便于根据课题需求进行功能扩展,既满足基础教学的演示需求,也适应前沿科研的定制化验证,是推动产学研协同创新的理想实验载体。 江苏六自由度平台改造操作人员可以实时监控平台的位姿反馈数据。
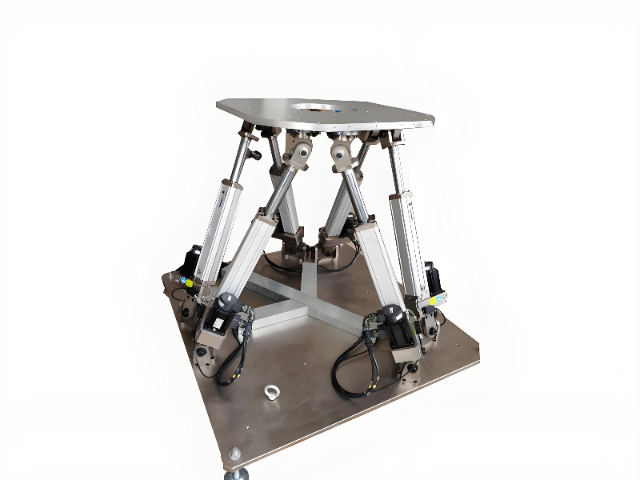
六自由度平台在地震模拟领域的应用,**在于复现地震波的复杂运动特性,为建筑抗震测试提供可控环境。平台通过多通道同步控制,模拟横波、纵波的传播路径,复现地震中的地面倾斜、振动与位移,测试建筑结构、桥梁、管道等设施的抗震性能。科研机构利用该平台开展地震动力学研究,分析不同烈度地震对建筑物的影响,优化抗震设计方案,提升建筑安全性。部分地震模拟平台集成数据采集系统,实时记录测试过程中的应力、应变数据,为灾后评估与重建提供科学依据,推动抗震技术的发展。
在注塑、压铸、冲压这类工厂里,六自由度平台可以作为模具更换或重型夹具的姿态调整辅助设备。一套模具几十吨,天车吊过去对 T 槽时差几毫米就对不进去,工人得撬、垫、敲,既慢又伤设备。在换模区设一台六自由度托台,模具放上去之后六缸微调高低与倾角,对准之后再推入机床,换模时间能压下来不少。这类场景对平台的高度方向行程要求高一些(要补偿机床工作台面的高程差),水平方向行程不必大,但要有一定的抗偏载能力——模具重心经常不在平台几何中心。迈茨的电缸单级行程可到 3.8m,六级伸到 18m,如果换成六自由度构型,单缸行程要按 Stewart 几何折算,重载换模场景一般用不到这么长,1m 以内短行程高推力更常见。该平台的控制系统支持导入外部采集的真实路谱数据文件。
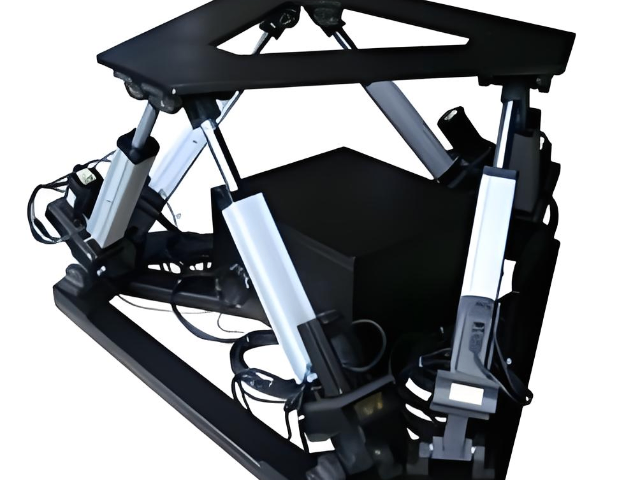
六自由度运动平台本质上是一组由六根电动缸通过万向铰分别与上、下两块平板连接的 Stewart 构型机构。 六根电缸按照控制指令单独伸缩,带动上平台在空间内实现三个方向的平移与三个方向的旋转,从而复现物体在真实环境下的六维运动姿态。 相比单轴直线模组只能完成一维推送,六自由度平台的优势在于多轴耦合运动可同步完成,且各轴之间通过算法协调,避免出现机械干涉或运动别劲。 在实际构型设计中,铰点布置方式会直接影响平台的工作空间与刚度表现,常见有正交布置、斜置布置以及上下平台不等径布置几种方案,选用时需结合负载重心、行程需求和安装高度综合判断。六自由度平台的响应速度直接影响着模拟体验的实时感与沉浸感。新能源六自由度平台设备
操作人员可以实时监控平台的位姿反馈数据信息。江苏六自由度平台公司
**内的PID环就是电流环,此环完全在伺服驱动器内部进行,通过霍尔装置检测驱动器给电机的各相的输出电流,负反馈给电流的设定进行PID调节,从而达到输出电流尽量接近等于设定电流,电流环就是控制电机转矩的,所以在转矩模式下驱动器的运算**小,动态响应**快。第2环是速度环,通过检测的电机编码器的信号来进行负反馈PID调节,它的环内PID输出直接就是电流环的设定,所以速度环控制时就包含了速度环和电流环,换句话说任何模式都必须使用电流环,电流环是控制的根本,在速度和位置控制的同时系统实际也在进行电流(转矩)的控制以达到对速度和位置的相应控制。第3环是位置环,它是**外环,可以在驱动器和电机编码器间构建也可以在外部控制器和电机编码器或**终负载间构建,要根据实际情况来定。由于位置控制环内部输出就是速度环的设定位置控制模式下系统进行了所有3个环的运算,此时的系统运算量**大,动态响应速度也**慢。运动伺服一般都是三环控制系统,从内到外依次是电流环速度环位置环。(WINHOO电动缸)1、首先电流环:电流环的输入是速度环PID调节后的那个输出,我们称为“电流环给定”吧。江苏六自由度平台公司